LZ-Space ने फील्ड सत्यापन से पहले रोबोटिक सिस्टम के जमीनी परीक्षण पूरे किए
और पढ़ें
Pandaily
pandaily.com

LZ-Space ने फील्ड सत्यापन से पहले रोबोटिक सिस्टम के जमीनी परीक्षण पूरे किए

उसी स्थित रोबोटिक मैनिपुलेशन सिस्टम के डेवलपर LZ-Space, जो अंग्रेजी नाम DEXTEROUS HAND का उपयोग करता है, ने अंतरिक्ष यान की स्थापना और जमीनी पर्यावरणीय परीक्षणों को पूरा करने की सूचना दी। यह जानकारी नानजिंग में आयोजित प्रदर्शनी में प्रस्तुत की गई थी।

यह ध्यान रखना महत्वपूर्ण है कि अंतरिक्ष में कार्यक्षमता की पुष्टि अभी बाकी है, और वर्तमान उपलब्धियां कक्षा में काम करने के बजाय जमीनी परीक्षणों से संबंधित हैं।

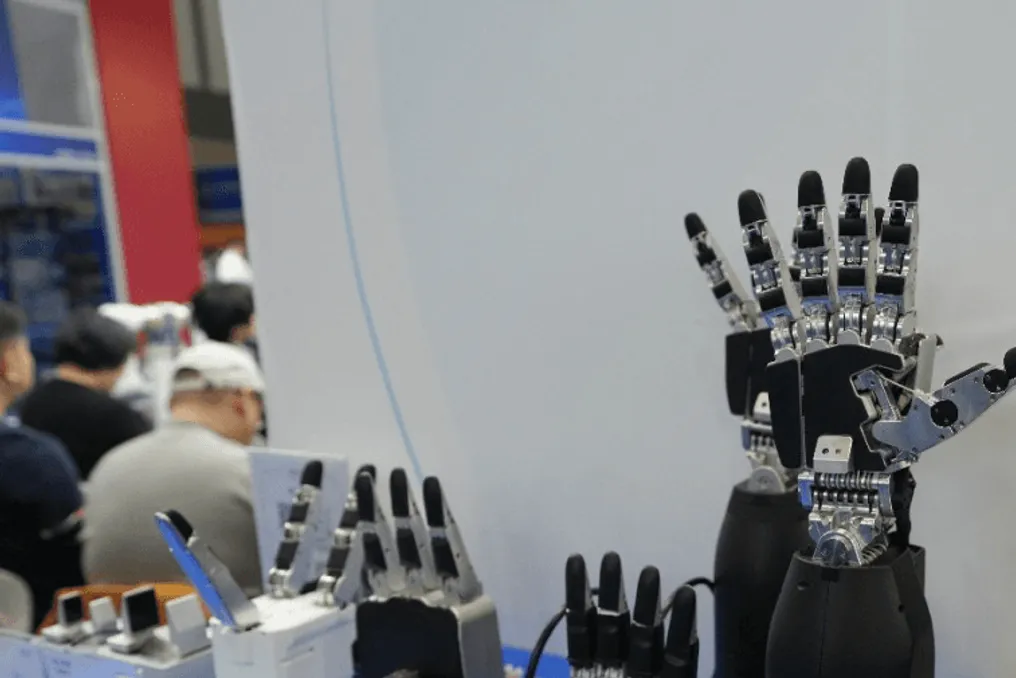
डेवलपर ने 19 से 21 नवंबर तक आयोजित विश्व बुद्धिमान विनिर्माण प्रदर्शनी में नौ रोबोटिक हाथ मॉडल प्रस्तुत किए। प्रस्तुत श्रृंखला दो-उंगली वाले से लेकर पांच-उंगली वाले डिज़ाइनों तक शामिल है और औद्योगिक प्रसंस्करण, रिमोट कंट्रोल, अनुसंधान और भविष्य के अंतरिक्ष मिशनों के कार्यों को हल करने के लिए डिज़ाइन की गई है।

अंतरिक्ष प्रणाली केवल एक स्वायत्त ग्रिपर नहीं है, बल्कि एक रोबोटिक हाथ, एक पांच-उंगली वाला पंजा और एक रिमोट कंट्रोल यूनिट का संयोजन है।

जमीनी कार्यों का विवरण

कंपनी द्वारा लीफोन के माध्यम से प्रदान की गई जानकारी के अनुसार, किए गए जमीनी कार्यों में कंपन परीक्षण, माइनस 25 से 60 डिग्री सेल्सियस के तापमान रेंज में वैक्यूम में चक्रीय परीक्षण, और विकिरण की कुल खुराक और एकल कणों पर परीक्षण शामिल थे। अंतरिक्ष यान की स्थापना की जांच को कक्षा में सिस्टम के संचालन के प्रमाण के रूप में नहीं, बल्कि जमीन पर एकीकरण कार्य के रूप में देखा जाना चाहिए।

कंपनी इन कार्यों के संभावित अनुप्रयोग क्षेत्रों को उपकरणों के उपयोग, अंतरिक्ष यान के निरीक्षण और रखरखाव, ईंधन भरने से संबंधित संचालन और अंतरिक्ष प्रयोगों के संचालन जैसे कार्यों के रूप में परिभाषित करती है। ये कार्य लक्षित दिशाएं बने हुए हैं।

फ्लाइट में आगे का परीक्षण मिशन के संगठनात्मक निर्णयों पर निर्भर करेगा, और प्रस्तुत रिपोर्ट लॉन्च की निश्चित तिथि या परिचालन रखरखाव की शुरुआत निर्धारित नहीं करती है।

भविष्य का विकास और औद्योगिक क्षमताएं

अधिक स्वायत्त संस्करण, जिसे LZ-SpacePro नाम दिया गया है, विकास में है और इसे 2027 की शुरुआत में जारी करने की योजना है। कंपनी की यह योजना सिस्टम के वर्तमान जमीनी परीक्षण स्थिति और किसी भी संभावित अंतरिक्ष उड़ान कार्यक्रम से अलग है।

औद्योगिक दावे अलग से विचार की मांग करते हैं। 30 किलोग्राम की बताई गई अधिकतम उठाने की क्षमता LZ-Pro भारी उद्योग श्रृंखला से संबंधित है, जिसे सामग्री प्रसंस्करण के लिए प्रदर्शित किया गया था, और इसे स्वचालित रूप से LZ-Space पर लागू नहीं किया जा सकता है या प्रदर्शनी में प्रस्तुत सभी हाथों की विशेषता नहीं माना जा सकता है।

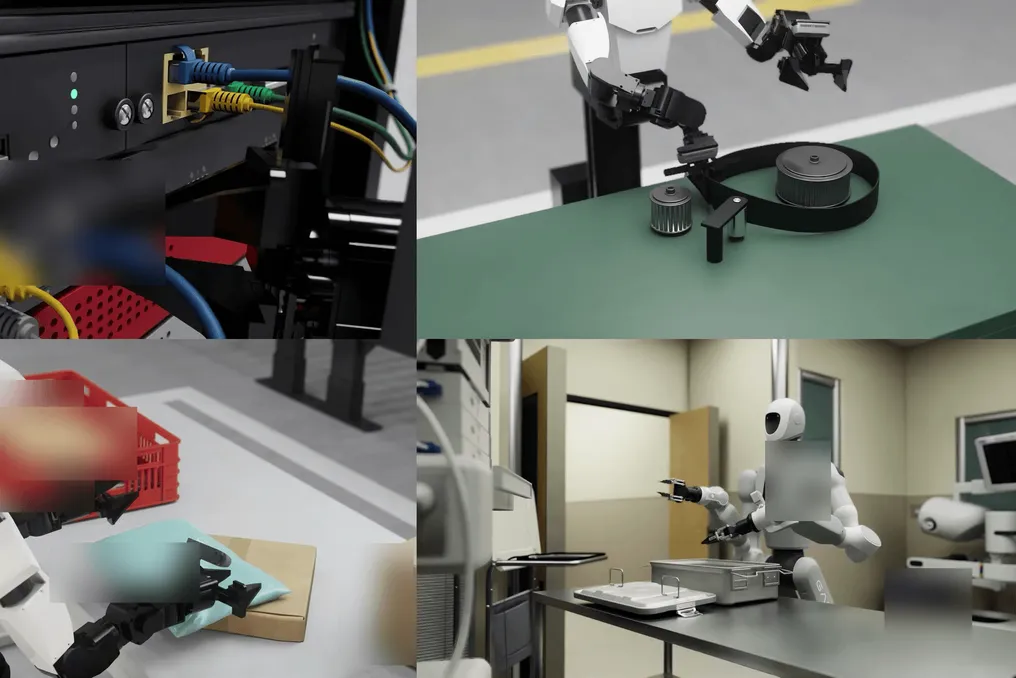
उद्योग के लिए प्रदर्शनों में दो हाथों का उपयोग करके कंटेनरों को स्थानांतरित करना और पकड़ने, डालने और कसने के माध्यम से विद्युत कनेक्टरों का हेरफेर करना दिखाया गया था। कंपनी इस बात पर जोर देती है कि कार्यान्वयन अभी भी ग्राहकों के कामकाजी पुर्जों, लेआउट योजनाओं, चक्र समय, पुन: कॉन्फ़िगरेशन और विफलता की स्थितियों के आधार पर सत्यापन की मांग करता है।

अंग्रेजी नाम घटना को कवर करने के दौरान ली गई तस्वीरों पर प्रदर्शक के अपने साइनेज पर दिखाई देता है; सामग्रियों में काल्पनिक अंग्रेजी व्यक्तिगत नामों का उपयोग नहीं किया जाता है। प्रकट चरण कंपनी द्वारा घोषित इंजीनियरिंग प्रगति हैं, न कि स्वतंत्र योग्यता परिणाम या अंतरिक्ष में पूर्ण तैनाती का प्रमाण।

समान कहानियाँ

नासा मंगल ग्रह पर पेर्सेवेरेंस और मार्स ओडिसी प्रोब में तकनीकी विफलताओं की जांच कर रही है
और पढ़ें
olhardigital.com.br

नासा मंगल ग्रह पर पेर्सेवेरेंस और मार्स ओडिसी प्रोब में तकनीकी विफलताओं की जांच कर रही है

नासा पेर्सेवेरेंस रोवर और मार्स ओडिसी प्रोब की वैज्ञानिक गतिविधियों को अस्थायी रूप से निलंबित करने का कारण बनने वाली तकनीकी समस्याओं की जांच कर रही है। इन विफलताओं ने दोनों मिशनों की संचार और अभिविन्यास प्रणालियों को प्रभावित किया है।

कार्य दल उपकरणों को बहाल करने के लिए समर्पित हैं, जिसमें नवंबर में संचालन फिर से शुरू करने की उम्मीद है। अनुमान है कि पेर्सेवेरेंस महीने के अंत तक शोध फिर से शुरू करेगा, जबकि ओडिसी नवंबर के अंतिम सप्ताह में अपनी गतिविधियां फिर से शुरू कर देगा।

पेर्सेवेरेंस के साथ हुई घटना का पता 30 अक्टूबर को चला, जब उसका मुख्य रेडियो आवधिक संकेत भेजना बंद हो गया जो केंद्रीय कंप्यूटर को उपकरण के कामकाज के बारे में सूचित करता था। संकेतों की इस अनुपस्थिति ने रोवर की सुरक्षा प्रणाली को सक्रिय कर दिया, जिसके परिणामस्वरूप रेडियो बंद हो गया, बैकअप यूनिट सक्रिय हो गई और वाहन को सुरक्षित मोड में डाल दिया गया।

नासा के जेट प्रोपल्शन लेबोरेटरी (JPL) में परियोजना प्रबंधक स्टीवन ली के अनुसार, कंप्यूटर इन संकेतों की लगातार निगरानी करता है। बताई गई स्थिति में, 25 छूटे हुए बीट दर्ज किए गए, जो लगभग 100 सेकंड तक संचार के बिना होने के बराबर है।

रोवर को सुरक्षा मोड से हटाने के बाद, इंजीनियरों ने एक दूसरी समस्या का पता लगाया: बैकअप रेडियो अपेक्षित शक्ति के लगभग आधे पर प्रसारित हो रहा था। सावधानी के तौर पर, टीम ने विफलताओं के कारणों की जांच करते समय दोनों उपकरणों के उपयोग को निलंबित कर दिया।

वर्तमान में, पेर्सेवेरेंस स्थिर बना हुआ है और नासा के डीप स्पेस नेटवर्क के माध्यम से पृथ्वी के साथ संपर्क बनाए रखता है, एक्स बैंड संचार और एक उच्च लाभ एंटीना का उपयोग करता है। हालांकि, चूंकि यह कनेक्शन सामान्य प्रणाली की तुलना में कम डेटा प्रसारित करता है, जो पुन: प्रसारण के लिए कक्षीय प्रोब पर निर्भर करती है, इसलिए नैदानिक डेटा को प्राथमिकता देने के लिए वैज्ञानिक गतिविधियों को रोक दिया गया है। इसके अलावा, रोवर ने नई छवियां रिकॉर्ड करना बंद कर दिया है, जिससे मिशन की वेबसाइट पर उपलब्ध कच्चे फोटोग्राफ प्रभावित हुए हैं।

JPL, जिसका प्रबंधन कैल्टेक द्वारा किया जाता है, मुख्य उपकरण पर ध्यान केंद्रित करने से पहले बैकअप रेडियो की स्थिति और उसे पुनर्प्राप्त करने की संभावनाओं का विश्लेषण कर रहा है।

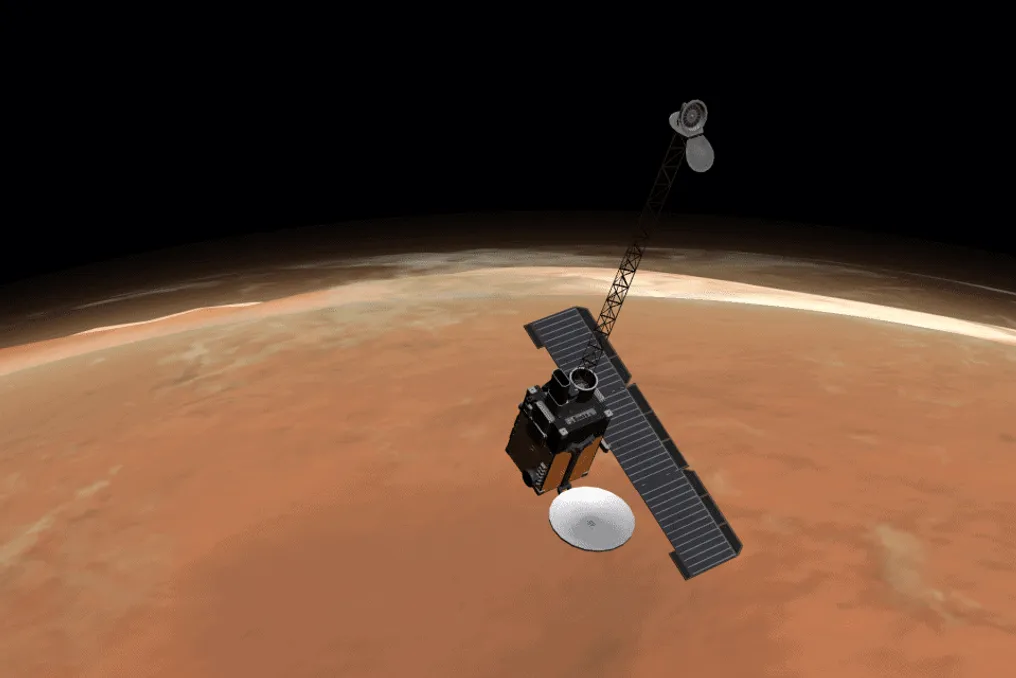
मार्स ओडिसी मिशन के संबंध में, समस्या अंतरिक्ष यान की दिशा को नियंत्रित करने के लिए उपयोग किए जाने वाले चार रिएक्शन व्हील्स में से एक में निहित है। 4 और 6 नवंबर के बीच, प्रोब एक ऐसे हिस्से के घूमने बंद होने के बाद सुरक्षा मोड में चला गया। यह ध्यान रखना महत्वपूर्ण है कि 2013 में एक अन्य पहिया पहले ही विफल हो चुका था।

ये घटक त्वरण या मंदी के दौरान यान की स्थिति को समायोजित करने के लिए जिम्मेदार हैं। चूंकि दिशात्मक नियंत्रण में सहायता के लिए कम से कम तीन घटकों की आवश्यकता होती है, इसलिए ओडिसी को हाइड्राजीन थ्रस्टर्स का सहारा लेना पड़ता है जब वह न्यूनतम परिचालन पहियों की संख्या का उपयोग नहीं कर पाता है।

मंगल की कक्षा में 25 वर्षों के बाद, टीम का अनुमान है कि शेष ईंधन प्रोब को रिएक्शन व्हील्स के बिना भी अभिविन्यास बनाए रखने की अनुमति देगा, लेकिन गणना अभी भी परिष्कृत की जा रही है।

हालांकि ओडिसी सुरक्षा मोड से बाहर निकल चुका है, इसके वैज्ञानिक उपकरण निष्क्रिय बने हुए हैं। JPL और लॉकहीड मार्टिन, जो अंतरिक्ष यान के निर्माण और संचालन के लिए जिम्मेदार कंपनी है, पहिये की वसूली की संभावना की जांच के लिए परीक्षण कर रहे हैं। एक मूल्यांकन में, कमांड प्राप्त करने के बाद घटक फिर से हिलने लगा। निर्धारित लक्ष्य नवंबर के अंतिम सप्ताह में वैज्ञानिक और पुन: प्रसारण गतिविधियों को फिर से शुरू करना है।

अप्रैल 2001 में लॉन्च किया गया, प्रोब ने उसी वर्ष अक्टूबर में मंगल की कक्षा में प्रवेश किया। इसका प्रारंभिक मिशन दो साल और ढाई साल से थोड़ा अधिक तक चलने के लिए डिज़ाइन किया गया था, लेकिन तब से यह मंगल के चारों ओर सबसे लंबे समय तक संचालित होने वाला अंतरिक्ष यान बन गया है। इसके मानचित्रण ने लैंडिंग स्थलों और वैज्ञानिक रुचि के क्षेत्रों की पहचान करने में मदद की, साथ ही पानी के अणुओं और भूमिगत बर्फ के जमाव का भी खुलासा किया। ओडिसी नासा के पुन: प्रसारण नेटवर्क का भी हिस्सा है, जो फीनिक्स, स्पिरिट, अपॉर्च्युनिटी और क्यूरियोसिटी जैसे मिशनों से डेटा भेजता है।

लाइटव्हील ने लंबी समय अवधि में रोबोट को प्रशिक्षित करने के लिए RoboFinals RL वातावरण प्रस्तुत किए
और पढ़ें
pandaily.com

लाइटव्हील ने लंबी समय अवधि में रोबोट को प्रशिक्षित करने के लिए RoboFinals RL वातावरण प्रस्तुत किए

लाइटव्हील ने अपने रोबोटिक्स मूल्यांकन प्लेटफॉर्म का विस्तार किया है, जिसमें अपने RoboFinals RL वातावरण के माध्यम से इंटरैक्टिव रीइन्फोर्समेंट लर्निंग को एकीकृत किया गया है। इस प्रणाली को CoRL 2026 सम्मेलन में प्रस्तुत किया गया था, और इसका विस्तृत रिपोर्ट नवंबर 2026 में QbitAI द्वारा प्रकाशित की गई थी। रिपोर्ट में ऑटोमोटिव मरम्मत के क्षेत्र में प्रदर्शन, भौतिकी अंशांकन और प्रशिक्षण तथा मूल्यांकन प्रक्रियाओं के पृथक्करण पर विचार किया गया है।

यह ध्यान रखना महत्वपूर्ण है कि यह उत्पाद पूर्व-चयनित परीक्षण उदाहरणों का संग्रह नहीं है, बल्कि प्रशिक्षण के लिए सिमुलेशन वातावरण का एक सेट है। लाइटव्हील के बयान के अनुसार, RoboFinals RL वातावरण और RoboFinals बेंचमार्क सामान्य सिमेंटिक कार्यों, दृश्य संपत्तियों और क्षमता परिभाषाओं का उपयोग करते हैं। चीनी रिपोर्ट में इस बात पर जोर दिया गया है कि प्रशिक्षण कार्य, पुरस्कार ट्यूनिंग और स्वतंत्र मूल्यांकन उदाहरण अलग-अलग रहते हैं, इसलिए कार्यों की परिभाषा को परीक्षण मामलों पर प्रशिक्षण से भ्रमित नहीं किया जाना चाहिए।

पहला प्रदर्शन आठ मिनट से अधिक लंबा है और इसमें फुर्तीले हाथों के साथ हेरफेर, उपकरणों का उपयोग, कई कार्य चरण और केबल, होज़ और पैड जैसे विरूपणीय ऑब्जेक्ट शामिल हैं। वस्तुओं की स्थिति, संपर्क और मध्यवर्ती अवस्थाएँ चरणों के बीच संरक्षित रहती हैं, जिसके लिए नीति को पिछले कार्यों के परिणामों के आधार पर काम जारी रखने की क्षमता की आवश्यकता होती है। यह अनुक्रम कंपनी के सिमुलेशन का प्रदर्शन है, न कि वास्तविक दुनिया में रोबोट की स्वतंत्र रूप से सत्यापित तैनाती।

लाइटव्हील बताती है कि उनकी कार्यप्रणाली लोगों द्वारा वास्तविक काम करने की प्रथम-व्यक्ति रिकॉर्डिंग से शुरू होती है, जिसमें EgoSuite का उपयोग किया जाता है। फिर एजेंट उप-लक्ष्यों, वस्तुओं और संचालन के क्रम को निर्धारित करते हैं, जिसके बाद दृश्यों को SimReady OpenUSD के रूप में संपत्ति के रूप में पुनर्स्थापित किया जाता है। कंपनी का SimFoundry इंफ्रास्ट्रक्चर भौतिक समस्या-समाधान, माप और पीढ़ी को जोड़ता है, जबकि सिमुलेशन विशेषज्ञ प्रमुख चरणों की जाँच करते हैं।

उत्पाद के आधिकारिक पृष्ठ पर न्यूटन पर आधारित निष्पादन और संबंधित कठोर, विरूपणीय और दानेदार भौतिकी का वर्णन किया गया है। कंपनी का दावा है कि घर्षण, कठोरता और डैम्पिंग को इंजीनियरिंग जांच और माप के माध्यम से कैलिब्रेट किया जाता है। हालांकि, इन प्रक्रियाओं के विवरण सिमुलेशन से भौतिक रोबोट में सफल संक्रमण की गारंटी नहीं देते हैं।

QbitAI एक एजेंट का उपयोग करके होज़ अंशांकन का एक उदाहरण भी बताता है, जहां उम्मीदवार सामग्री मापदंडों को समायोजित किया जाता है, और विशेषज्ञ सिमुलेटेड गति की तुलना वास्तविक माप से करते हैं। रिपोर्ट में बताया गया है कि स्थिति में अधिकतम विचलन लगभग तीन मिलीमीटर तक कम हो गया था, और अवांछित दोलन कम हो गया था। यह प्रत्येक वातावरण के लिए सटीकता की सामान्य आवश्यकता के बजाय इस उदाहरण के भीतर दर्ज किया गया सुधार है।

उत्पाद तक पहुंच प्रारंभिक एक्सेस वेटलिस्ट के माध्यम से प्रदान की जाती है, न कि खुली डाउनलोड के माध्यम से। लाइटव्हील बाद में अधिक व्यापक बेंचमार्क और सार्वजनिक लीडरबोर्ड प्रदान करने की योजना बना रही है। बाहरी मॉडल टीमों के लिए व्यावहारिक प्रश्न खुला रहता है: क्या इन कैलिब्रेटेड वातावरणों में प्रशिक्षित नीतियां स्वतंत्र रूप से मूल्यांकित कार्यों और वास्तविक हार्डवेयर पर सामान्यीकरण कर सकती हैं; प्रदर्शन स्वयं इसकी पुष्टि नहीं करता है।

जापानी अंतरिक्ष मिशन MMX मंगल के चंद्रमा फोबोस से नमूने एकत्र करने की योजना बना रहा है
और पढ़ें
super.abril.com.br

जापानी अंतरिक्ष मिशन MMX मंगल के चंद्रमा फोबोस से नमूने एकत्र करने की योजना बना रहा है

जापानी अंतरिक्ष मिशन मंगल की ओर जा रहा है, लेकिन इसका उद्देश्य ग्रह पर उतरना नहीं है। इसके बजाय, मंगल के चंद्रमाओं के अन्वेषण (Martian Moons Exploration, या MMX) मिशन का ध्यान फोबोस पर रहेगा, जो मंगल के दो छोटे चंद्रमाओं में सबसे बड़ा है।

इस उपग्रह को 19 अक्टूबर को ब्राज़ीलियाई समय के अनुसार 16:41 बजे जापान के दक्षिणी तानेगाशिमा अंतरिक्ष केंद्र से H3 रॉकेट का उपयोग करके लॉन्च किया गया था। यह पांच साल के मिशन की शुरुआत है, जिसके दौरान अंतरिक्ष यान फोबोस के चारों ओर परिक्रमा करेगा, इसका अन्वेषण करेगा और लैंडिंग और मिट्टी तथा छोटे पत्थरों को इकट्ठा करने के लिए एक मॉड्यूल जारी करेगा। इतिहास में पहली बार ये नमूने प्रयोगशाला विश्लेषण के लिए पृथ्वी पर लाए जाएंगे।

MMX का नेतृत्व जापान एयरोस्पेस एक्सप्लोरेशन एजेंसी (JAXA) कर रही है, जो संयुक्त राज्य अमेरिका, फ्रांस, जर्मनी और यूरोपीय अंतरिक्ष एजेंसी (ESA) के सहयोग से है। मिशन का समग्र वैज्ञानिक लक्ष्य दोनों मंगल चंद्रमाओं, जिसमें छोटा चंद्रमा डीमोस भी शामिल है, की उत्पत्ति का पता लगाना है। वैज्ञानिक मंगल के व्यापक विकास और उसके स्थानीय अंतरिक्ष वातावरण का भी अध्ययन करने की योजना बना रहे हैं।

अब तक इस बात की स्पष्ट समझ नहीं है कि लाल ग्रह को अपने दो प्राकृतिक उपग्रह कैसे मिले। ये प्राकृतिक उपग्रह ऐसे क्षुद्रग्रह हो सकते हैं जो मंगल के पास से गुजरे हों और उसके गुरुत्वाकर्षण द्वारा फंस गए हों। दूसरा संस्करण बताता है कि वे एक क्षुद्रग्रह के मंगल से टकराने के परिणामस्वरूप बने थे, जिससे अंतरिक्ष में चट्टानी सामग्री निकली, जो धीरे-धीरे जुड़कर फोबोस और डीमोस का निर्माण कर गई। फोबोस की रासायनिक संरचना, जिसे MMX मिशन प्रदान करेगा, यह निर्धारित करने में मदद करेगी कि इनमें से कौन सी परिकल्पना अधिक संभावित है।

हालांकि, फोबोस से नमूने एकत्र करना आसान काम नहीं होगा। रूस ने 2011 में अपने मिशन फोबोस ग्रंट के साथ ऐसा करने की कोशिश की थी। अंतरिक्ष यान को सफलतापूर्वक निम्न पृथ्वी कक्षा में लॉन्च किया गया था, लेकिन यह मंगल की ओर बढ़ने के लिए इंजन सक्रिय नहीं कर सका।

फिर भी, JAXA सफलता के लिए अच्छी तरह से तैयार है। जापानी अंतरिक्ष एजेंसी ने पहले ही 2003 और 2010 के बीच (Hayabusa) और 2018 और 2020 के बीच (Hayabusa 2) अपने अंतरिक्ष मिशनों के हिस्से के रूप में क्षुद्रग्रह नमूनों को पहुंचाने की क्षमता प्रदर्शित की है।

MMX फोबोस के कम गुरुत्वाकर्षण के लिए विशेष रूप से विकसित नमूना संग्रह की जटिल विधियों का परीक्षण करेगा। मंगल का चंद्रमा पृथ्वी के गुरुत्वाकर्षण का केवल लगभग 0.1% रखता है, जिसका अर्थ है कि फोबोस पर एक व्यक्ति बिना किसी खास प्रयास के 1.5 किमी की दूरी तक क्षैतिज छलांग लगा सकता है।

यह मिशन अंतरिक्ष यान और हाल ही में विकसित जमीनी स्टेशन के बीच संचार का भी परीक्षण करेगा। MMX के प्रक्षेपण के बाद मंगल तक पहुंचने में लगभग एक साल लगेगा, जिसकी अपेक्षित आगमन अगस्त 2027 में है। पहले यह लाल ग्रह की परिक्रमा करेगा, और लगभग एक महीने बाद फोबोस की कक्षा में प्रवेश करेगा।

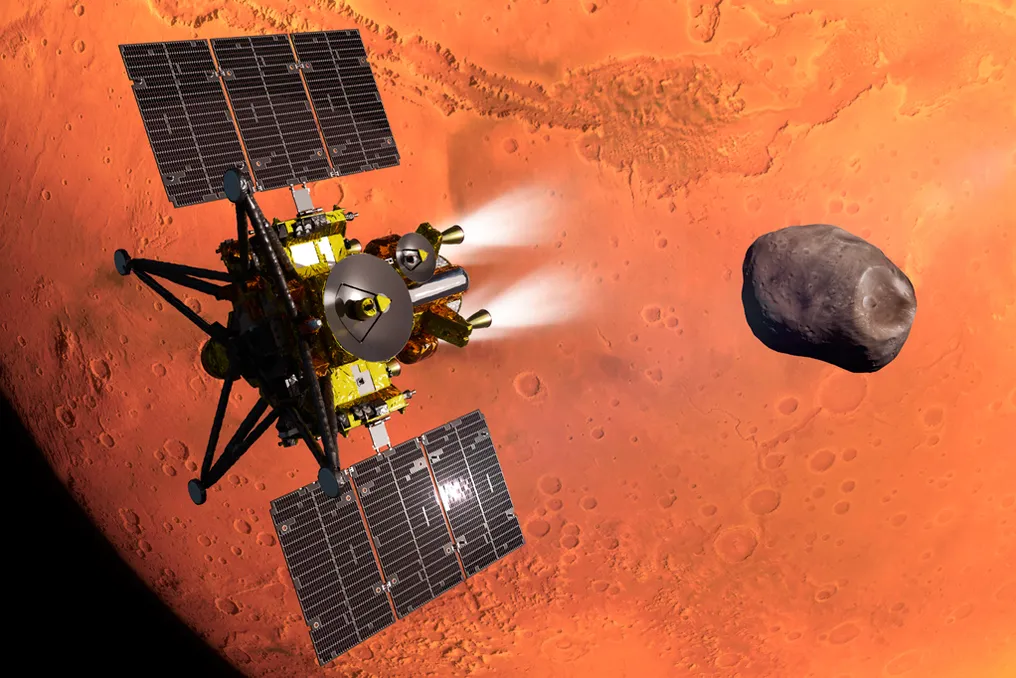
अंतरिक्ष यान तीन अलग-अलग कार्यों वाले मॉड्यूल से बना है: मंगल की कक्षा में MMX को स्थापित करने के लिए प्रणोदन मॉड्यूल, फोबोस पर लैंडिंग और नमूना संग्रह के लिए उपकरण वाला अन्वेषण मॉड्यूल, और नमूने को पृथ्वी पर वापस लाने के लिए वापसी मॉड्यूल।

उपग्रह फोबोस का अध्ययन करने के लिए 13 वैज्ञानिक उपकरणों से लैस है। उच्च-रिज़ॉल्यूशन कैमरे Tengoo और Orochi मंगल चंद्रमा की सतह का मानचित्रण करते हैं, जबकि लेजर अल्टीमीटर (Lidar) यान और सतह की विशेषताओं के बीच की दूरी को मापने के लिए लेजर पल्स का उपयोग करके इसकी रूपरेखा की छवि बनाता है। इन्फ्रारेड स्पेक्ट्रोमीटर MIRS फोबोस के खनिजों का विश्लेषण करेगा, जबकि गामा और न्यूट्रॉन विकिरण डिटेक्टर Megane चंद्रमा की तत्व संरचना निर्धारित करेगा। लंबी दूरी पर MMX डीमोस, मंगल के छोटे चंद्रमा के बारे में भी डेटा एकत्र करेगा।

उपकरण डेटा प्रसारित करेंगे, जिसका उपयोग मिशन नियंत्रक फोबोस पर यान के स्थान और तरीके के बारे में निर्णय लेने के लिए करते हैं।

2029 की शुरुआत में, MMX अन्वेषण मॉड्यूल JAXA, फ्रांसीसी अंतरिक्ष एजेंसी Cnes और जर्मन एयरोस्पेस सेंटर (DLR) द्वारा संयुक्त रूप से विकसित इडेफिक्स नामक माइक्रोवेव ओवन के आकार का एक छोटा रोवर जारी करेगा। इडेफिक्स 40 से 100 मीटर की ऊंचाई से फोबोस की सतह पर उतरेगा। रोवर फिर सीधा हो जाएगा और परिचालन अवधि के दौरान सतह पर चलेगा, जो लगभग 100 दिनों तक चलना चाहिए। यह अन्वेषण मॉड्यूल के लैंडिंग स्थल को अंतिम रूप देने के लिए रमन स्पेक्ट्रोमीटर और रेडियोमीटर सहित विभिन्न सेंसर का उपयोग करेगा।

2030 में, अन्वेषण मॉड्यूल उतरेगा और फोबोस पर उतरेगा, सतह पर लगभग 2.5 घंटे रहेगा। यह अलग-अलग स्थानों पर उतरकर सतह से एक या शायद दो बार नमूने एकत्र कर पाएगा। फोबोस के कई बिंदुओं पर नमूने एकत्र करने की क्षमता चंद्रमा की संरचना को समझने के लिए महत्वपूर्ण है।

अन्वेषण मॉड्यूल कोर नमूना ड्रिल करने के लिए C-sampler नामक उपकरण या P-sampler नामक उपकरण का उपयोग करेगा, जो ढीली मिट्टी और बजरी को सतह से हटाने और उन्हें नमूना संग्रह कक्ष में पहुंचाने के लिए नाइट्रोजन गैस की धारा छोड़ता है। C-sampler 2 सेमी की गहराई तक नमूना एकत्र कर सकता है, जो मिशन को एक ऐसा नमूना प्रदान करेगा जिसका रासायनिक संघटन सौर विकिरण से प्रभावित नहीं हुआ है, जो समय के साथ ग्रहों की सतहों पर रासायनिक परिवर्तन करता है। P-sampler एक बैकअप विकल्प है, लेकिन इसमें फोबोस जैसे कमजोर गुरुत्वाकर्षण क्षेत्रों में अंतरिक्ष यान के गिरने का थोड़ा जोखिम होता है।

कम से कम 10 ग्राम सामग्री एकत्र करने के बाद, अन्वेषण मॉड्यूल लैंडिंग सपोर्ट से अलग होकर मंगल चंद्रमा को छोड़ेगा। फिर यह पृथ्वी पर वापस जाएगा, जो 2031 में पहुंचेगा। हमारी ग्रह के करीब आने पर, यह अपने नमूना कैप्सूल को बाहर निकालेगा, जो फिर पृथ्वी के वायुमंडल से गुजरेगा। यह ऑस्ट्रेलिया में पैराशूट के साथ उतरेगा, जहां से इसे निकाला जाएगा और जापान लाया जाएगा।

मिशन का एक संभावित अतिरिक्त लाभ यह भी है कि फोबोस के नमूनों में मंगल की सामग्री हो सकती है। फोबोस लाल ग्रह के बहुत करीब परिक्रमा करता है, और माना जाता है कि यह लगातार मंगल की सतह से क्षुद्रग्रहों के प्रभाव के कारण नियमित रूप से उत्सर्जित होने वाली मंगल की मिट्टी एकत्र करता है।

इस प्रकार, MMX को मंगल नमूना वापसी (Mars Sample Return - MSR) मिशन का एक सरलीकृत संस्करण माना जा सकता है। MSR, जो अमेरिकी और यूरोपीय अंतरिक्ष एजेंसियों की एक संयुक्त परियोजना है, को मंगल की सतह से चट्टान के नमूने पृथ्वी पर लाने चाहिए थे। हालांकि, बजट की कमी के कारण अमेरिकी कांग्रेस ने इस कार्यक्रम को रद्द कर दिया।

यदि वैज्ञानिक MMX से सफल नमूने प्राप्त करते हैं, तो उन्हें एक अच्छा सांत्वना पुरस्कार मिल सकता है।
लोकप्रिय