LZ-Space завершила наземные испытания роботизированной системы перед полевой валидацией
Подробнее
Pandaily
pandaily.com

LZ-Space завершила наземные испытания роботизированной системы перед полевой валидацией

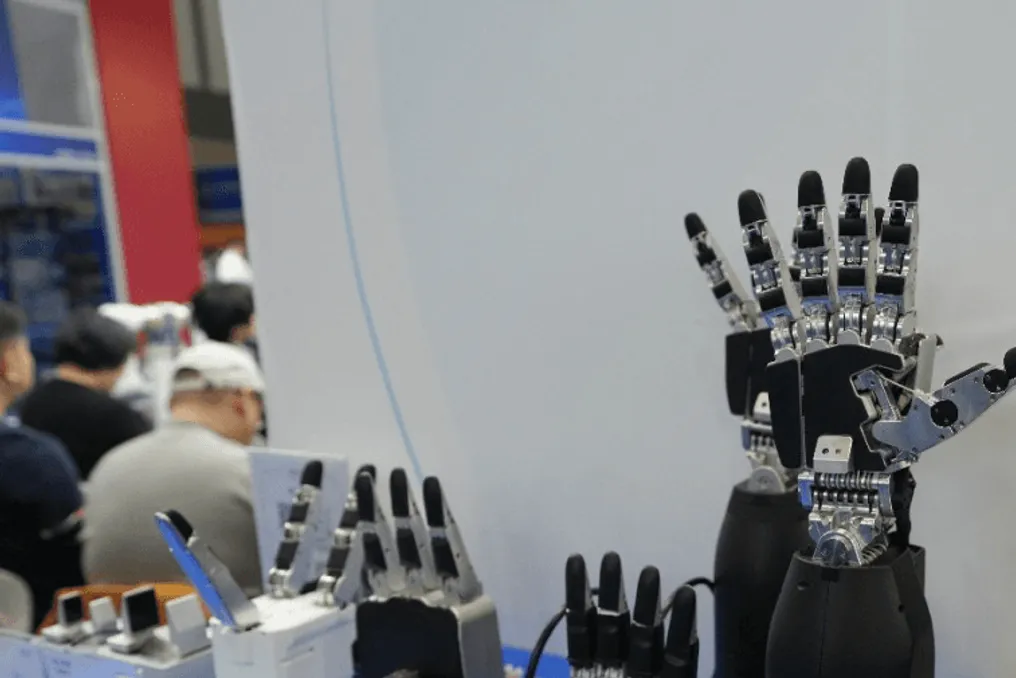
Компания LZ-Space, разработчик роботизированной манипуляционной системы из Уси, использующий английское наименование DEXTEROUS HAND, сообщила о завершении проверок установки космического аппарата и наземных экологических испытаний. Эти сведения были представлены на выставке в Нанкине.

Важно отметить, что подтверждение работоспособности в космосе еще предстоит, и текущие достижения относятся к наземным тестам, а не к работе на орбите.

Разработчик представил девять моделей роботизированных рук на Всемирной выставке интеллектуального производства, которая проходила с 19 по 21 ноября. Представленная линейка включает конструкции от двухпальцевых до пятипальцевых и предназначена для решения задач промышленной обработки, дистанционного управления, исследований и будущих космических миссий.

Космическая система представляет собой комбинацию роботизированной руки, пятипальцевой кисти и установки для дистанционного управления, а не просто автономный захват.

Детали проведенных наземных работ

Согласно информации, предоставленной компании через Leiphone, выполненные наземные работы включали вибрационные испытания, циклическое тестирование в вакууме с температурным диапазоном от минус 25 до 60 градусов Цельсия, а также тестирование на общую дозу и одиночные частицы радиации. Проверки установки космического аппарата следует рассматривать как интеграционную работу на земле, а не как доказательство эксплуатации системы на орбите.

Компания определяет предполагаемые области применения такими задачами, как использование инструментов, осмотр и обслуживание космических аппаратов, операции, связанные с дозаправкой, и проведение космических экспериментов. Эти задачи остаются целевыми направлениями.

Дальнейшая проверка в полете будет зависеть от организационных решений миссии, и представленный отчет не устанавливает фиксированной даты запуска или начала эксплуатационного обслуживания.

Будущее развитие и промышленные возможности

Более автономная версия, получившая название LZ-SpacePro, находится в разработке и планируется к выпуску в начале 2027 года. Этот план компании является отдельным от текущего статуса наземных испытаний системы и от любого возможного графика космических полетов.

Промышленные заявления требуют отдельного рассмотрения. Заявленная максимальная грузоподъемность в 30 килограммов относится к тяжелой промышленной серии LZ-Pro, продемонстрированной для обработки материалов, и ее нельзя автоматически применять к LZ-Space или считать характеристикой всех рук, представленных на выставке.

В рамках демонстраций для промышленности были показаны перемещение контейнеров с использованием двух рук и манипулирование электрическими разъемами посредством захвата, введения и затягивания. Компания подчеркивает, что внедрение все еще требует проверки на основе рабочих деталей клиентов, схем расположения, времени цикла, переналадки и условий отказа.

Английское наименование видно на собственной вывеске экспонента на фотографиях, сделанных в ходе освещения события; в материалах не используются вымышленные английские личные имена. Раскрытые этапы являются инженерным прогрессом, заявленным компанией, а не независимыми результатами квалификации или свидетельством завершенного развертывания в космосе.
Похожие сюжеты

NASA расследует технические сбои роверов Perseverance и зонда Mars Odyssey на Марсе
Подробнее
olhardigital.com.br

NASA расследует технические сбои роверов Perseverance и зонда Mars Odyssey на Марсе

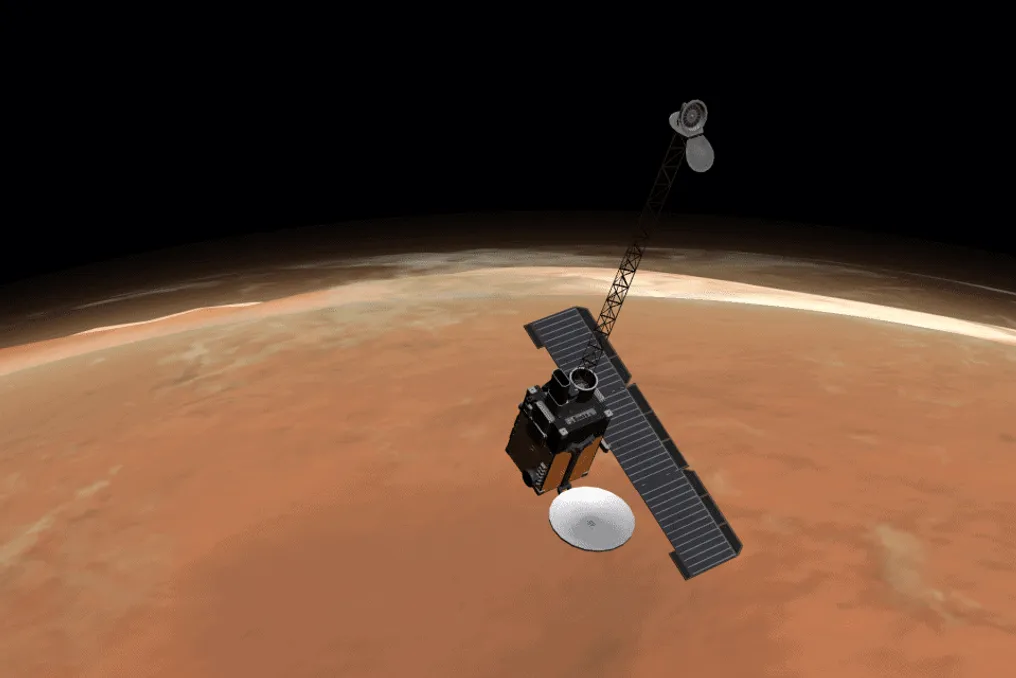
NASA расследует технические проблемы, которые привели к временной приостановке научных работ роверов Perseverance и зонда Mars Odyssey. Сбои затронули как системы связи, так и системы ориентации обеих миссий.

Рабочие группы занимаются восстановлением оборудования с ожиданием возобновления операций еще в ноябре. Ожидается, что Perseverance вернется к исследованиям к концу месяца, а Odyssey должна возобновить свою деятельность в последнюю неделю ноября.

Инцидент с Perseverance был обнаружен 30 октября, когда его основная радиостанция перестала передавать периодические сигналы, необходимые для информирования центрального компьютера о работе оборудования. Отсутствие сигналов активировало защитную систему ровера, что привело к отключению радиостанции, активации резервного блока и переведению аппарата в безопасный режим.

По словам Стивена Ли, руководителя проекта в Лаборатории реактивного движения (JPL) НАСА, компьютер постоянно отслеживает эти сигналы. В данном случае было зарегистрировано 25 пропущенных импульсов, что соответствует примерно 100 секундам отсутствия связи.

После вывода ровера из безопасного режима инженеры обнаружили вторую проблему: резервная радиостанция передавала с мощностью, составляющей примерно половину от ожидаемой. Из соображений осторожности команда приостановила использование обоих устройств, пока выясняются причины сбоев.

В настоящее время Perseverance остается стабильным и поддерживает связь с Землей через Сеть дальнего космоса НАСА, используя связь в X-диапазоне и антенну с высоким коэффициентом усиления. Однако, поскольку это соединение передает меньше данных, чем обычная система, зависящая от орбитальных зондов для ретрансляции, научные работы были приостановлены, чтобы уделить приоритетное внимание диагностическим данным. Кроме того, ровер перестал регистрировать новые изображения, что повлияло на необработанные фотографии, доступные на сайте миссии.

JPL, управляемый Caltech, анализирует состояние резервной радиостанции и шансы на ее восстановление до того, как сосредоточиться на усилиях по основному оборудованию.

Что касается миссии Mars Odyssey, проблема связана с одной из четырех реактивных колес, используемых для управления направлением космического аппарата. С 4 по 6 ноября зонд перешел в безопасный режим после остановки одного из этих компонентов. Важно отметить, что другое колесо уже выходило из строя в 2013 году.

Эти компоненты отвечают за корректировку положения корабля во время ускорений или замедлений. Поскольку для помощи в управлении направлением требуется как минимум три компонента, Odyssey вынуждена использовать гидразиновые двигатели, когда не может использовать минимальное количество рабочих колес.

После 25 лет на орбите Марса, по оценкам команды, оставшееся топливо позволит поддерживать ориентацию зонда без реактивных колес всего один или два месяца, хотя расчеты все еще совершенствуются.

Хотя Odyssey уже вышла из безопасного режима, ее научные приборы остаются отключенными. Команды JPL и Lockheed Martin, компании, ответственной за строительство и эксплуатацию космического аппарата, проводят тесты для проверки возможности восстановления колеса. В ходе одной из оценок компонент снова начал двигаться после получения команды. Установленная цель — возобновить научную и ретрансляционную деятельность в последнюю неделю ноября.

Запущенный в апреле 2001 года, зонд вышел на марсианскую орбиту в октябре того же года. Его первоначальная миссия была рассчитана на чуть более двух с половиной лет, но с тех пор он стал космическим аппаратом, работающим вокруг Марса дольше всех. Его карты помогли в определении мест посадки и областей научного интереса, а также выявили молекулы воды и подземные залежи льда. Odyssey также является частью сети ретрансляции НАСА, отправляя данные миссий, таких как Phoenix, Spirit, Opportunity и Curiosity.

Lightwheel представила среды RoboFinals RL для обучения роботов на длинных временных интервалах
Подробнее
pandaily.com

Lightwheel представила среды RoboFinals RL для обучения роботов на длинных временных интервалах

Компания Lightwheel расширила свою платформу для оценки робототехники, интегрировав интерактивное обучение с подкреплением через свои среды RoboFinals RL Environments. Эта система была представлена на конференции CoRL 2026, а подробный отчет о ней опубликован в ноябре 2026 года компанией QbitAI. В отчете рассматриваются демонстрация в сфере автомобильного ремонта, калибровка физики и разделение процессов обучения и оценки.

Важно отметить, что данный продукт представляет собой набор симуляционных сред для тренировок, а не сборник заранее отобранных тестовых примеров. Согласно заявлению Lightwheel, среды RoboFinals RL Environments и бенчмарк RoboFinals используют общие семантические задачи, активы сцен и определения возможностей. Китайский отчет подчеркивает, что задачи обучения, настройка вознаграждений и независимые экземпляры оценки остаются отдельными, поэтому нельзя путать определение задач с обучением на самих тестовых случаях.

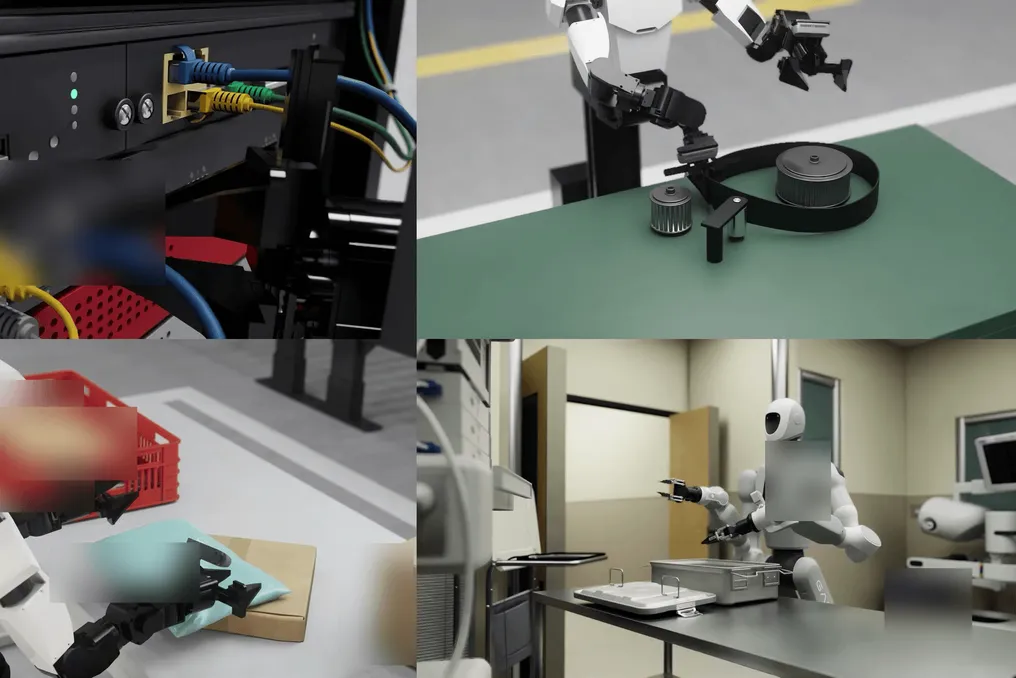
Первая демонстрация длится более восьми минут и включает манипуляции с ловкими руками, использование инструментов, несколько рабочих этапов и деформируемые объекты, такие как кабеля, шланги и прокладки. Позиции объектов, контакты и промежуточные состояния сохраняются между этапами, что требует от политики способности продолжать работу, основываясь на результатах предыдущих действий. Данная последовательность является демонстрацией симуляции компании, а не независимо проверенным развертыванием робота в реальном мире.

Lightwheel объясняет, что их рабочий процесс начинается с записей от первого лица людей, выполняющих реальную работу, с использованием EgoSuite. Затем агенты определяют подцели, объекты и порядок выполнения операций, после чего сцены восстанавливаются в виде активов SimReady OpenUSD. Инфраструктура SimFoundry компании объединяет физическое решение проблем, измерение и генерацию, при этом специалисты по симуляции проверяют ключевые шаги.

На официальной странице продукта описано выполнение на базе Newton и сопряженная жесткая, деформируемая и гранулированная физика. Компания утверждает, что трение, жесткость и демпфирование калибруются с помощью инженерных проверок и замеров. Однако эти описания процессов не гарантируют успешный переход от симуляции к физическому роботу.

QbitAI также описывает пример калибровки шланга с помощью агента, где корректируются параметры материала-кандидата, а эксперты сравнивают симулированное движение с реальными измерениями. В отчете сообщается, что максимальное отклонение по положению было уменьшено примерно на три миллиметра, а нежелательная осцилляция снижена. Это зафиксированное улучшение в рамках данного примера, а не общее требование к точности для каждой среды.

Доступ к продукту предоставляется через список ожидания раннего доступа, а не через открытую загрузку. Lightwheel планирует позже предоставить более полный бенчмарк и публичную таблицу лидеров. Практический вопрос для внешних команд моделей остается открытым: смогут ли политики, обученные в этих откалиброванных средах, обобщаться на задачи, оцениваемые независимо, и на реальном оборудовании; сама демонстрация этого не подтверждает.

Японская космическая миссия MMX планирует сбор образцов с луны Марса Фобос
Подробнее
super.abril.com.br

Японская космическая миссия MMX планирует сбор образцов с луны Марса Фобос

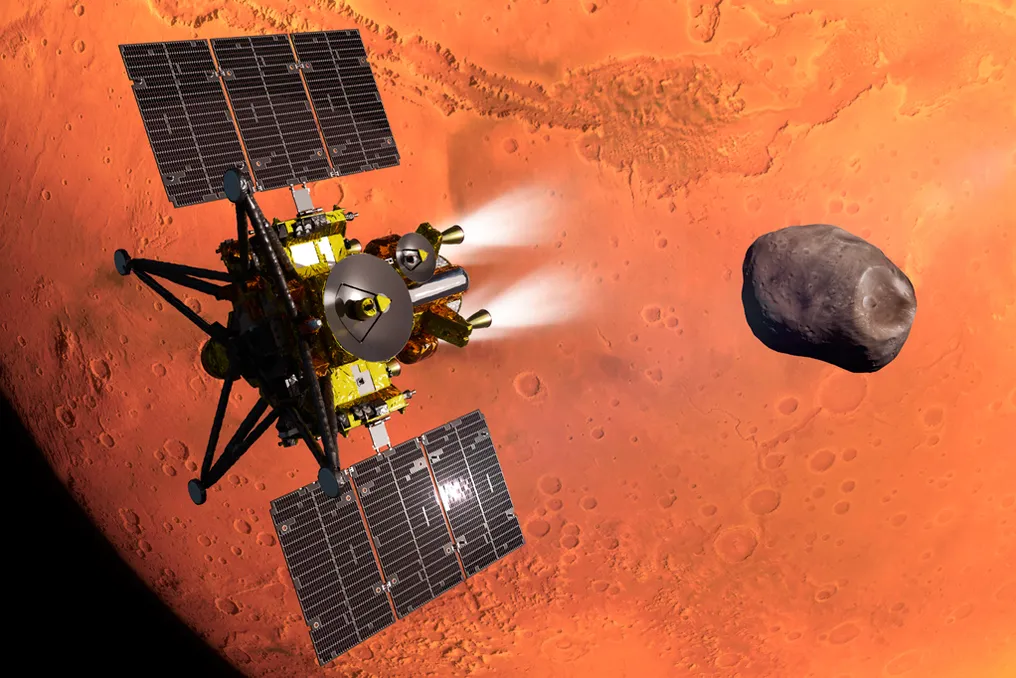
Японская космическая миссия направляется к Марсу, однако ее цель не заключается в посадке на саму планету. Вместо этого, миссия по исследованию лун Марса (Martian Moons Exploration, или MMX) сосредоточится на Фобосе, самой крупной из двух небольших лун Марса.

Спутник был запущен 19 октября в 16:41 по бразильскому времени с помощью ракеты H3 из Космического центра Танегасима на юге Японии. Это начало пятилетней миссии, в ходе которой космический аппарат будет вращаться вокруг Фобоса, исследовать его и выпустить модуль для посадки и сбора грунта и мелких камней. Впервые в истории эти образцы будут доставлены на Землю для лабораторного анализа.

MMX возглавляется Японским агентством аэрокосмических исследований (JAXA) при сотрудничестве с США, Францией, Германией и Европейским космическим агентством (ESA). Общая научная задача миссии — выяснить происхождение обеих марсианских лун, включая меньшую, названную Деймос. Ученые также намерены изучить более широкую эволюцию Марса и его местную космическую среду.

До сих пор отсутствует четкое понимание того, как Красная планета получила свои две естественные спутники. Эти естественные спутники могли быть астероидами, которые проходили мимо Марса и были захвачены его гравитацией. Другая версия предполагает, что они образовались в результате столкновения астероида с Марсом, выбросившего каменный материал в космос, который постепенно слипся, сформировав Фобос и Деймос. Химический состав Фобоса, который предоставит миссия MMX, поможет определить, какая из этих гипотез является более вероятной.

Однако сбор образцов с Фобоса не будет легкой задачей. Россия пыталась осуществить это в 2011 году своей миссией Phobos Grunt. Космический зонд был успешно запущен на низкую околоземную орбиту, но не смог активировать двигатели для движения к Марсу.

Тем не менее, JAXA хорошо подготовлена к успеху. Японское космическое агентство уже продемонстрировало способность доставлять образцы астероидов в рамках своих космических миссий Хаябуса, проведенных между 2003 и 2010 годами (Hayabusa) и между 2018 и 2020 годами (Hayabusa 2).

MMX протестирует сложные методы сбора образцов, разработанные специально для низкой гравитации Фобоса. Луна Марса обладает лишь около 0,1% силы гравитации Земли, что означает, что человек на Фобосе мог бы сделать горизонтальный прыжок на расстояние 1,5 км без особых усилий.

Миссия также послужит проверкой связи между космическим аппаратом и недавно разработанной наземной станцией. После запуска MMX потребуется почти год, чтобы достичь Марса, с ожидаемым прибытием в августе 2027 года. Сначала она обойдет Красную планету, а примерно через месяц войдет на орбиту Фобоса.

Космический аппарат состоит из трех модулей с разными функциями: двигательный модуль для выведения MMX на орбиту вокруг Марса, исследовательский модуль с оборудованием для посадки и сбора образцов на Фобосе, и возвратный модуль для доставки образца на Землю.

Спутник оснащен 13 научными приборами для изучения Фобоса. Камеры высокого разрешения Tengoo и Orochi картируют поверхность марсианской луны, а лазерный альтиметр (Lidar) создает изображение ее контуров, используя импульсы лазера для измерения расстояния между аппаратом и поверхностными особенностями. Инфракрасный спектрограф MIRS проведет анализ минералов Фобоса, в то время как детектор гамма- и нейтронного излучения Megane определит элементный состав луны. На большем расстоянии MMX также соберет данные о Деймосе, меньшей луне Марса.

Приборы будут передавать данные, которые контролеры миссии используют для принятия решений о месте и способе посадки аппарата на Фобосе.

В начале 2029 года исследовательский модуль MMX выпустит небольшой ровер размером с микроволновую печь под названием Idefix, разработанный совместно JAXA, французским космическим агентством Cnes и Немецким аэрокосмическим центром (DLR). Idefix спустится на поверхность Фобоса с высоты от 40 до 100 метров. Ровер затем выпрямится и будет перемещаться по поверхности в течение операционного периода, который должен длиться около 100 дней. Он будет использовать различные датчики, включая Рамановский спектрометр и радиометр, для окончательного определения места посадки исследовательского модуля.

В 2030 году исследовательский модуль спустится и приземлится на Фобосе, оставаясь на поверхности около 2,5 часов. Он сможет собрать образцы с поверхности один или, возможно, дважды, приземляясь в разных местах. Возможность сбора образцов в нескольких точках Фобоса жизненно важна для понимания состава луны.

Исследовательский модуль будет использовать прибор под названием C-sampler для бурения керна образца или устройство P-sampler, которое выпускает струю азотного газа для удаления рыхлого грунта и щебня с поверхности и доставки их в камеру сбора образцов. C-sampler способен собрать образец на глубине до 2 см, что обеспечит миссии образец, химический состав которого не был изменен солнечной радиацией, вызывающей химические изменения на планетарных поверхностях с течением времени. P-sampler является запасным вариантом, но несет небольшой риск падения космического аппарата в слабых гравитационных полях, таких как у Фобоса.

После сбора не менее 10 граммов материала исследовательский модуль покинет марсианскую луну, отделившись от посадочной опоры. Затем он отправится обратно на Землю, прибыв в 2031 году. При приближении к нашей планете он выбросит свою капсулу с образцами, которая затем пройдет через земную атмосферу. Она приземлится с парашютом в Австралии, откуда будет извлечена и доставлена в Японию.

Возможной дополнительной выгодой миссии является то, что образцы Фобоса могут содержать материал Марса. Фобос вращается очень близко к Красной планете, и считается, что он постоянно собирает марсианский грунт, выброшенный регулярно с поверхности планеты в результате воздействия астероидов.

Таким образом, MMX можно рассматривать как упрощенную версию миссии Mars Sample Return (MSR). MSR, являющаяся совместным проектом космических агентств США и Европы, должна была доставить образцы горных пород с поверхности Марса на Землю. Однако бюджетные ограничения привели к тому, что Конгресс США отменил эту программу.

Если ученые получат удачные образцы от MMX, они могут получить хороший утешительный приз.

Популярное