एजीआईबॉट ने लेंस टेक्नोलॉजी के स्मार्टफोन परीक्षण उत्पादन लाइनों पर जी2 रोबोट तैनात किए
और पढ़ें
Pandaily
pandaily.com

एजीआईबॉट ने लेंस टेक्नोलॉजी के स्मार्टफोन परीक्षण उत्पादन लाइनों पर जी2 रोबोट तैनात किए

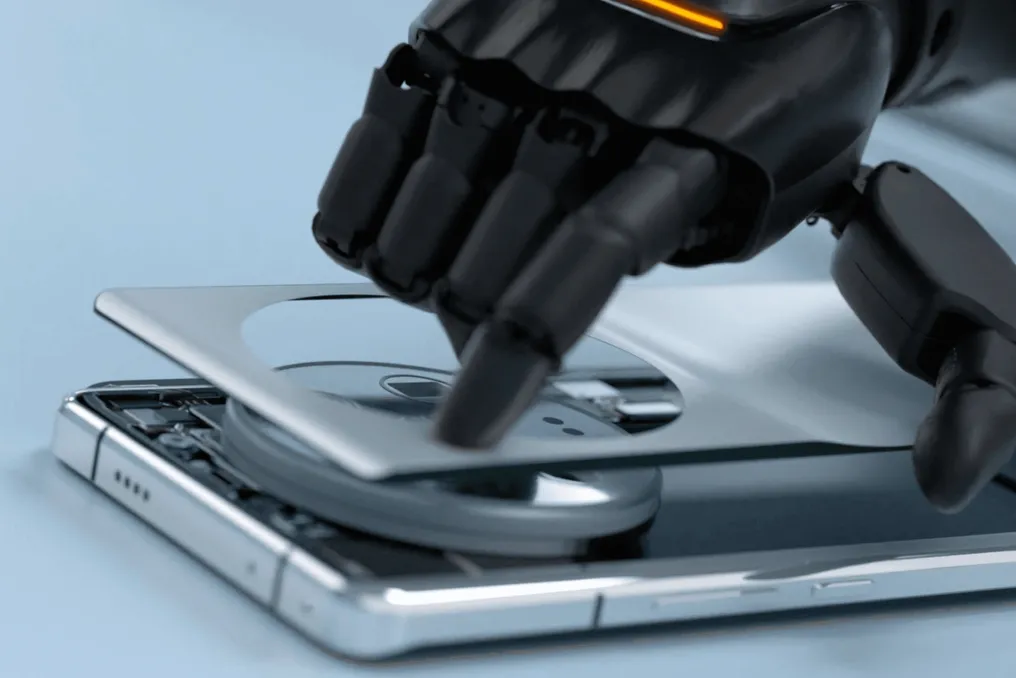
चीनी मीडिया रिपोर्टों के अनुसार, जो 20 और 21 नवंबर को प्रकाशित हुई थीं, एजीआईबॉट और लेंस टेक्नोलॉजी ने एक सहयोग समझौते पर हस्ताक्षर किए हैं, जिसके तहत स्मार्टफोन परीक्षण लाइनों पर दर्जनों जी2 मॉडल के रोबोट तैनात किए गए हैं।

ये मशीनें परीक्षण स्टेशनों को लोड करने और अनलोड करने के कार्य करती हैं, साथ ही परीक्षण उपकरणों के साथ भी इंटरैक्ट करती हैं, जिससे रोबोटों के अनुप्रयोग का दायरा खुदरा खुदरा बिक्री और गोदामों में प्रदर्शनों से परे विस्तारित होता है।

अनुप्रयोग क्षेत्र और कार्यक्षमता

रिपोर्ट में बताया गया है कि कार्यान्वयन MMI, ANT, CAM और CAMCV परीक्षण चरणों पर केंद्रित है। ये संचालन दोहराव वाले होते हैं और उत्पादन लाइन की विशेषता होते हैं, जिनके लिए फोन मॉडल बदलने पर अनुकूलन की आवश्यकता होती है। यह ध्यान रखना महत्वपूर्ण है कि यह उपकरणों को संभालने और परीक्षण उपकरणों के पास काम करने के बारे में है, न कि रोबोटों द्वारा स्वयं फोन डिजाइन करने या सभी घटकों का उत्पादन करने के बारे में।

एजीआईबॉट का दावा है कि जी2 मॉडल फोन ले जा सकता है, कार्यों को छाँट सकता है, और लोडिंग और अनलोडिंग कार्य भी कर सकता है। कई उत्पादन लाइनों पर काम करने के लिए डिज़ाइन किए गए सार्वभौमिक चेसिस और सॉफ्टवेयर और प्रक्रियाओं के अनुकूलन के कारण, प्रत्येक विशिष्ट कार्य के लिए विशेष स्वचालन के पुनर्गठन की आवश्यकता कम हो जाती है। हालांकि, रूपांतरण लागत में कमी कंपनी का दावा है, जिसे स्वतंत्र रूप से सत्यापित नहीं किया गया है।

भागीदारों ने उत्पादन प्रक्रिया के अनुकूलन से लेकर संयुक्त लॉन्च और लाइनों की आपूर्ति तक के संक्रमण की प्रक्रिया का वर्णन किया। इस श्रृंखला का समापन संभावित रूप से स्मार्टफोन परीक्षण के समान परियोजनाओं के लिए एक पुन: प्रयोज्य कार्यान्वयन और वितरण विधि प्रदान कर सकता है। हालांकि, रिपोर्ट इस पुनरुत्पादन की क्षमता को एक वस्तुनिष्ठ संभावना के रूप में प्रस्तुत करती है, न कि अनुबंध विनिर्माण के पूरे क्षेत्र में तैनाती का प्रमाण के रूप में।

रिपोर्टों में रोबोटों की संख्या केवल 'दर्जनों' के रूप में बताई गई है। इस स्थापना के लिए थ्रूपुट, हस्तक्षेप स्तर, अपटाइम या निवेश पर रिटर्न के बारे में कोई स्वतंत्र डेटा प्रदान नहीं किया गया है। प्लेटफॉर्म की निरंतर संचालन सहायता के दावों को इस बात की पुष्टि के रूप में नहीं लिया जाना चाहिए कि प्रत्येक स्थापित इकाई बिना किसी रुकावट के पहले से ही काम कर रही थी।

जी2 मॉडल इस घोषणा में एक नया उत्पाद नहीं है। चीनी स्रोतों ने अन्य निर्माता के टैबलेट निरीक्षण के लिए इसके पहले के औद्योगिक रिलीज और अलग तैनाती की याद दिलाई। पिछले इंस्टॉलेशन से प्रदर्शन प्रतिशत को लेंस लाइनों पर उचित मूल्यांकन के बिना सीधे लागू नहीं किया जा सकता है।

लेंस परियोजना भी जी2 स्टोर या जी2 मैक्स वेयरहाउस प्रोसेसिंग के बारे में पहले बताई गई कार्य से भिन्न है। उपकरणों, वस्तुओं, स्टेशन इंटरफेस और स्वीकृति आवश्यकताओं में अंतर का मतलब है कि एक अनुप्रयोग में सफलता स्वचालित रूप से दूसरे में सफलता की गारंटी नहीं देती है।

एक विशिष्ट उपलब्धि एक विशिष्ट निर्माता के पास फोन परीक्षण कार्यप्रवाह में कई रोबोटों की तैनाती का दावा है। स्केलेबल और लचीले उत्पादन के व्यापक दावे दस्तावेजित आपूर्ति परिणामों और स्थायी संचालन पर निर्भर करेंगे, न कि केवल सहयोग की घोषणा पर।
समान कहानियाँ

जापानी इंजीनियरों ने माल ढोने के लिए ट्विनएक्स नामक रोबोटिक प्रणाली बनाई
और पढ़ें
nplus1.ru

जापानी इंजीनियरों ने माल ढोने के लिए ट्विनएक्स नामक रोबोटिक प्रणाली बनाई

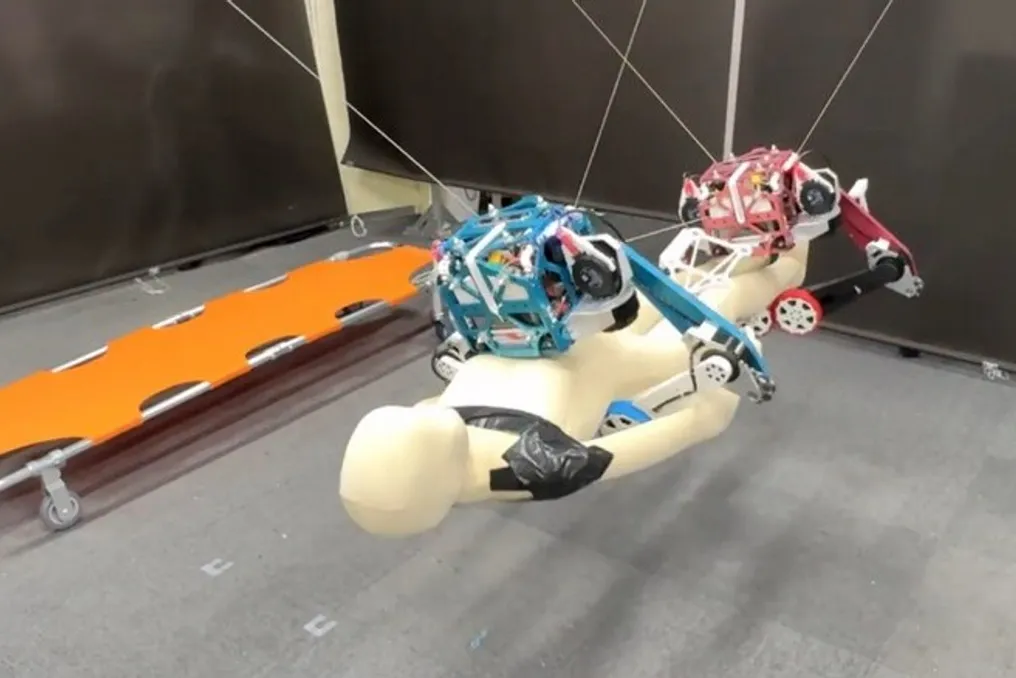
जापान के इंजीनियरों ने ट्विनएक्स नामक एक केबल समानांतर रोबोट विकसित किया है। यह प्रणाली दो समान द्विपाद रोबोटों पर आधारित है, जो पहियों से लैस हैं।

रोबोट आसपास के समर्थन संरचनाओं से केबलों के माध्यम से जुड़े होते हैं, और वे स्वयं एक अतिरिक्त केबल से जुड़े होते हैं। यह डिज़ाइन उन्हें हवा में सिंक्रनाइज़ होकर चलने और अपने पैरों को यांत्रिक ग्रिपर के रूप में उपयोग करके विभिन्न वस्तुओं का सहयोगात्मक रूप से परिवहन करने की अनुमति देता है।

परीक्षणों के दौरान, ट्विनएक्स ने सफलतापूर्वक फर्श की सतह से एक मानव पुतले को उठाया और फिर उसे स्ट्रेचर पर ले गया। इस विकास के परिणामों को IEEE रोबोटिक्स एंड ऑटोमेशन लेटर्स नामक वैज्ञानिक प्रकाशन में प्रस्तुत किया गया था।

AgiBot ने RoboBeats मॉडल पर आधारित एम्बोडीड लर्निंग के लिए लाइफ फ्रेमवर्क जारी किया
और पढ़ें
pandaily.com

AgiBot ने RoboBeats मॉडल पर आधारित एम्बोडीड लर्निंग के लिए लाइफ फ्रेमवर्क जारी किया

एजीआईबॉट कंपनी ने LIFE (लर्निंग टू लिव: अ स्टेप टुवर्ड्स लाइफलोंग एम्बोडीड इंटेलिजेंस) प्रस्तुत किया है - एक ऐसा फ्रेमवर्क जिसे इस तरह से डिज़ाइन किया गया है कि रोबोट प्रत्येक ऑपरेशन के बाद स्थिति रीसेट करने के बजाय विभिन्न कार्यों के बीच धारणा और स्मृति बनाए रख सके। इस बारे में लेख 30 अक्टूबर को arXiv पर प्रकाशित किया गया था। कोड Apache-2.0 लाइसेंस के तहत GitHub पर उपलब्ध है, और RoboBeats मॉडल के लिए इन्फेरेंस कोड और वज़न 0.8B, 2B और 4B मापदंडों के साथ 3 नवंबर को प्रकाशित किए गए थे। SSS-Bench के मूल्यांकन डेटा गैर-व्यावसायिक लाइसेंस CC BY-NC 4.0 के तहत वितरित किए जाते हैं। मॉडल समान आकार के Qwen3.5 चेकपॉइंट्स पर निर्मित हैं और AgiBot रिपॉजिटरी से जुड़े व्यक्तिगत खाते के माध्यम से Hugging Face पर रखे गए हैं।

LIFE फ्रेमवर्क तीन घटकों से बना है जो मल्टीमॉडल बड़े मॉडल द्वारा नियंत्रित एजेंट के साथ मिलकर काम करते हैं। RoboBeats एक हल्का निर्णय लेने वाला मॉडल है जो प्राकृतिक भाषा में वर्णित स्थितियों को ट्रैक करता है जो रोबोट देखता है। प्रत्येक फ्रेम के लिए टेक्स्ट उत्पन्न करने के बजाय, यह सत्यता/असत्यता स्कोर पढ़ता है, जिसमें कई शर्तें एक ही विज़ुअल इनपुट और कैश किए गए गणनाओं का उपयोग करती हैं। एजीआईबॉट इसे निरंतर धारणा 'हार्टबीट' कहता है। प्लास्टिसिटी मेमोरी कच्चे फ्रेम्स को JSON प्रारूप में संरचित रिकॉर्ड के साथ संग्रहीत करती है, जिससे नई प्रश्नों के आने पर केवल सारांशों पर निर्भर रहने के बजाय मूलों का बाद में पुन: विश्लेषण करना संभव हो जाता है। EDM (एक्सप्लोर-डिस्टिल-माउंट) विधि समस्या-समाधान की कार्यप्रणाली को मॉडल वज़न को अपडेट किए बिना सत्यापित, बहु-उपयोगी उपकरणों में बदल देती है।

टीम ने अपने वैज्ञानिक पेपर में निम्नलिखित परिणाम प्रस्तुत किए:

  • RoboBeats-2B एक RTX 5090 ग्राफ़िक्स कार्ड पर प्रति नए फ्रेम लगभग 75 मिलीसेकंड संसाधित करता है, और 16 शर्तों को ट्रैक करते समय लगभग 77 मिलीसेकंड लेता है।
  • स्ट्रीमिंगबेंच पर प्रोएक्टिव आउटपुट कार्य में, RoboBeats-4B ने सटीकता को 21.2% से बढ़ाकर 64.0% कर दिया।
  • SSS-Bench (171 वीडियो, 618 प्रश्न) पर पाठ स्मृति का उपयोग करके प्रश्नों के उत्तर देने की सटीकता 40.9% से बढ़कर 60.5% हो गई।
  • FindingDory पर 597 परीक्षण अनुरोधों का उपयोग करते हुए EDM उपकरणों का उपयोग करने पर सफलता 37.5% से बढ़कर 65.8% हो गई।

24 घंटे के अध्ययन के हिस्से के रूप में, AgiBot A3 Ultra रोबोट का उपयोग दैनिक स्मृति बनाने के लिए किया गया था। छह प्रश्नों के लिए, जिन्हें प्रत्येक को तीन बार पूछा गया, और एक ही उत्तर मॉडल का उपयोग करते हुए, LIFE ने 30 में से 29.5 का परिणाम दिखाया, जिसका औसत प्रतिक्रिया समय 80.6 सेकंड था। इसकी तुलना उसी स्मृति का उपयोग करते हुए Codex पर आधारित बेस मॉडल के 28.5 के परिणाम और 554.7 सेकंड के औसत समय से की गई थी।

टीम बताती है कि अगला कदम बहु-दिवसीय ऑनलाइन परिनियोजन है, और इस बात पर जोर देती है कि प्राप्त परिणामों को अभी तक स्वतंत्र रूप से दोहराया नहीं गया है। यह भी बताया गया है कि SSS-Bench पर वृद्धि प्रश्नों के उत्तर देने की सटीकता को दर्शाती है, न कि स्मृति की सटीकता को।

ताइशान पर्वत, चीन में रोबोट कुत्तों ने 3 हजार से अधिक सीढ़ियों को पार करते हुए चढ़ाई प्रतियोगिता में भाग लिया
और पढ़ें
olhardigital.com.br

ताइशान पर्वत, चीन में रोबोट कुत्तों ने 3 हजार से अधिक सीढ़ियों को पार करते हुए चढ़ाई प्रतियोगिता में भाग लिया

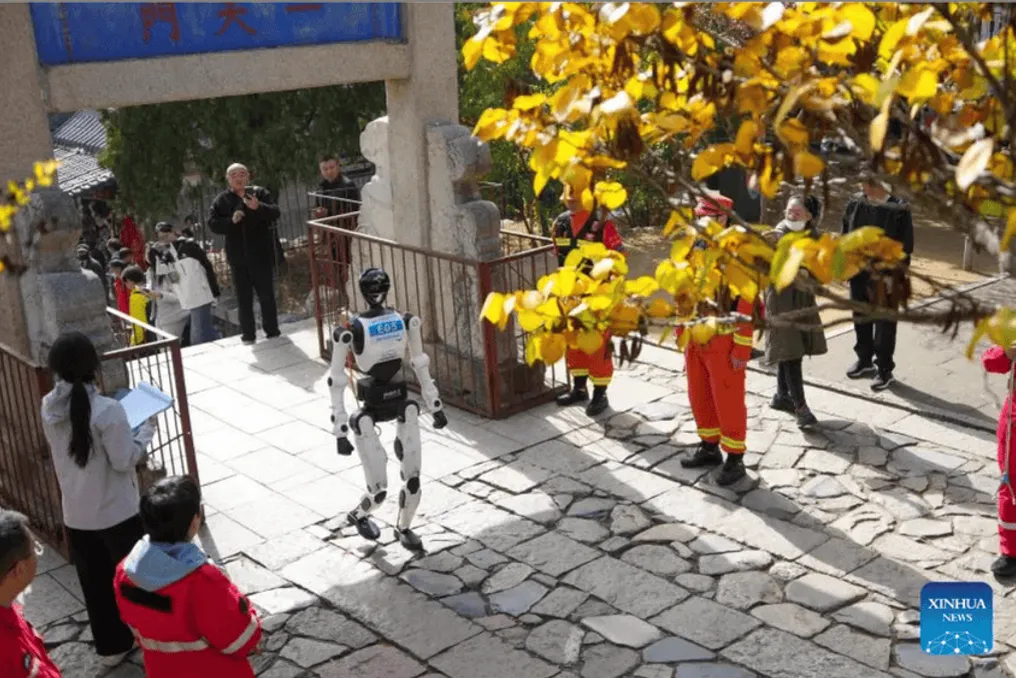
मानवरूपी और रोबोट कुत्ते रोबोटिक चढ़ाई की पहली प्रतियोगिता में ताइशान पर्वत, चीन में भाग लेने वाले थे। निर्धारित मार्ग की लंबाई 3.9 किलोमीटर थी, जिसमें लगभग 600 मीटर की ऊंचाई और 3,100 से अधिक पत्थर की सीढ़ियाँ थीं। इस चुनौती का उद्देश्य मशीनों की अनियमित सतहों के अनुकूल होने की क्षमता के साथ-साथ उनके नेविगेशन और संतुलन प्रणालियों का मूल्यांकन करना था।

प्रतियोगिता में भार परिवहन, एक्सोस्केलेटन का उपयोग और इलाके की पहचान जैसे अन्य परीक्षण भी शामिल थे। अपने संबंधित प्रौद्योगिकियों का परीक्षण करने के लिए लगभग 90 टीमों ने ताइशान पर्वत की सीढ़ियों पर भाग लिया।

रोबोटों, विशेष रूप से कुत्ते मॉडल, को विभिन्न परिचालन परीक्षणों के अधीन किया गया, जैसे कि मार्गों की पुनर्गणना करना, सीढ़ियों पर चढ़ते समय वस्तुओं का परिवहन करना और दिशा में अचानक बदलाव करना। इन अभ्यासों का उद्देश्य मशीनों की चपलता, निर्णय लेने की क्षमता और परिचालन प्रवाह को मापना था।

बीजिंग लिंगयी टेक्नोलॉजी कंपनी के चतुष्पद रोबोट को मुख्य दौड़ का विजेता घोषित किया गया, जिसने 43 मिनट और 41 सेकंड में 3 हजार से अधिक सीढ़ियों का मार्ग पूरा किया। पिछली परीक्षणों में, प्रतियोगी UNIUBI AI के एक मॉडल ने 35 मिनट और 47 सेकंड में यह रास्ता पूरा किया था, हालांकि वह आधिकारिक दौड़ में उस समय को दोहराने में सफल नहीं हुआ।

बीजिंग लिंगयी टेक्नोलॉजी के विजेता का यूनिट्री के साथ संबंध है। यह ध्यान रखना महत्वपूर्ण है कि मनुष्यों द्वारा किया गया यही मार्ग औसतन डेढ़ घंटे लेता है।

UNIUBI AI टीम के रोबोट के प्रभारी इंजीनियर चेन लिन ने ग्लोबल टाइम्स को बताया कि सबसे बड़ी बाधा ताइशान पर्वत की विशिष्ट परिस्थितियों के अनुकूल होना था। उन्होंने विस्तार से बताया कि सीढ़ियाँ सदियों पहले बनी थीं और उनमें महत्वपूर्ण भिन्नताएं हैं, जिनमें ऊँची और नीची, चौड़ी और संकरी सीढ़ियाँ, साथ ही पेवरस्टोन से पक्के किए गए खंड शामिल हैं।

बीजिंग इंटेलिजेंट एरा इंडस्ट्री इंस्टीट्यूट के अध्यक्ष शियांग लीगांग ने इस आयोजन को तकनीकी प्रगति और उसके सुधार दोनों के लिए एक महत्वपूर्ण मील का पत्थर माना। लीगांग के अनुसार, जब कई रोबोट एक ही परिदृश्य में प्रतिस्पर्धा करते हैं, तो उनकी कमजोरियां जल्दी से सामने आ जाती हैं, जिससे प्रभावी दृष्टिकोणों का अवलोकन, मूल्यांकन और प्रतियोगियों से उन्हें शामिल करना संभव हो जाता है। इस प्रकार, प्रतियोगिता उत्पादों के सुधार में तेजी लाने वाला एक व्यावहारिक परीक्षण क्षेत्र के रूप में कार्य करती है।

ताइशान पर्वत की अंतर्राष्ट्रीय पर्वतारोहण चैंपियनशिप, जिसे माउंट ताई के नाम से भी जाना जाता है, एक पुरानी परंपरा है। 1987 से, हजारों पर्वतारोही रोबोटों के मार्ग से भी अधिक विस्तृत मार्ग तय करते हैं, जो लगभग 8 किलोमीटर में कुल 7 हजार सीढ़ियों तक पहुँचता है। इस चैंपियनशिप का 40वां संस्करण सितंबर में आयोजित किया गया था और दुनिया भर से 13 हजार से अधिक प्रतिभागियों को आकर्षित किया।

लोकप्रिय