ओपनएटम फॉर्म्स के लिए रोबोट-मानव सदृश समुदाय हेतु कार्य समिति का गठन किया गया
और पढ़ें
Pandaily
pandaily.com

ओपनएटम फॉर्म्स के लिए रोबोट-मानव सदृश समुदाय हेतु कार्य समिति का गठन किया गया

साइंस एंड टेक्नोलॉजी डेली की रिपोर्ट के अनुसार, ओपनएटम के रोबोट-मानव सदृश समुदाय के लिए कार्य समिति का गठन 20 नवंबर 2026 को झेंगझोउ में ओपनएटम डेवलपर्स कॉन्फ्रेंस में किया गया था।

रिपोर्ट के अनुसार, समिति में नौ संस्थापक संगठनों ने भाग लिया, जिनमें रोबोट डेवलपर्स, तकनीकी कंपनियां, एक नवाचार केंद्र और एक अनुसंधान संस्थान शामिल थे।

संस्थापकों में AgiBot, Leju, EBKernel, PrimeBot और चाइनीज एकेडमी ऑफ साइंसेज का सॉफ्टवेयर इंस्टीट्यूट नामित किए गए थे। हालांकि चीनी रिपोर्ट में नौ सदस्यों की पूरी सूची दी गई है, ऊपर सूचीबद्ध केवल प्रतिभागियों के उदाहरण हैं, न कि सभी संस्थापकों की संपूर्ण सूची।

समिति के उद्देश्य और कार्य

समिति का मुख्य कार्य सामान्य तकनीकी आधारों पर काम का आयोजन करना है। इन क्षेत्रों में रोबोटों के लिए ऑपरेटिंग सिस्टम, मिडलवेयर, एम्बोडीड इंटेलिजेंस मॉडल, एल्गोरिदम और डेटा शामिल हैं। इसके कार्य विशिष्ट मानव सदृश रोबोट या नए प्रदर्शन मीट्रिक के साथ तैयार सॉफ़्टवेयर प्लेटफ़ॉर्म को लॉन्च करने के बजाय समन्वय और समुदाय निर्माण पर केंद्रित हैं।

रिपोर्ट उद्योग में सामान्य समस्याओं का वर्णन करती है: टीमें जो समान क्षमताओं को फिर से बना रही हैं, खराब एकीकृत इंटरफेस, और विभिन्न संगठनों के बीच बिखरे हुए तकनीकी संसाधन। प्रस्तावित समुदाय का उद्देश्य सामान्य आवश्यकताओं को एकत्र करना और पुन: प्रयोज्य घटकों के दीर्घकालिक रखरखाव का समर्थन करना है, जिससे प्रतिभागियों को उनके ऊपर अपने स्वयं के एप्लिकेशन विकसित करने की अनुमति मिलती है।

इस योजना में संयुक्त अनुकूलन और परीक्षण केंद्रीय भूमिका निभाता है। ओपन-सोर्स कोड और सामान्य उपकरण हार्डवेयर और सॉफ़्टवेयर प्लेटफार्मों के बीच तकनीकी कार्य के आवागमन को सरल बना सकते हैं, और व्यावहारिक परियोजनाएं मानकों के निर्माण के लिए आधार प्रदान करेंगी। ये लक्ष्य घोषित किए गए हैं, लेकिन वे इस बात का प्रमाण नहीं हैं कि प्रत्येक सदस्य के मौजूदा रोबोट सभी अन्य के साथ संगत हैं।

कार्य समिति प्रबंधन प्रणाली, योगदान के संगठन और सामान्य कार्यों के समन्वय के लिए ओपनएटम फाउंडेशन प्लेटफॉर्म का उपयोग करेगी। साइंस एंड टेक्नोलॉजी डेली बताता है कि चर्चा के पारदर्शी नियम और सहयोग तंत्र समान भागीदारी सुनिश्चित करने और संगठनों को दीर्घकालिक योगदान का आश्वासन देने के लिए डिज़ाइन किए गए हैं।

समिति के गठन की घोषणा के समय कोई समेकित घोषणापत्र, प्रत्येक प्रतिभागी की तकनीक को कवर करने वाला एकल लाइसेंस, या स्वतंत्र रूप से मापी गई एकीकरण लागत में कमी प्रदान नहीं की गई थी। किसी संगठन का ओपन-सोर्स समिति में शामिल होना अपने आप में उसके सभी मालिकाना मॉडल, डेटासेट या हार्डवेयर डिज़ाइनों को स्वतंत्र रूप से उपलब्ध नहीं बनाता है।

इस घटना का महत्व सामान्य रोबोटिक बुनियादी ढांचे के लिए एक संस्थागत संरचना बनाने में निहित है। क्या इससे पुन: प्रयोज्य घटकों का निर्माण होगा, यह बाद की परियोजनाओं, लाइसेंसों, रखरखाव प्रथाओं और क्रॉस-प्लेटफ़ॉर्म सत्यापन पर निर्भर करेगा, न कि इस तथ्य पर कि समिति का गठन एक पूर्ण तकनीकी उत्पाद के रूप में देखा जाता है।
समान कहानियाँ

नोइटोम रोबोटिक्स ने NVIDIA के EgoHand मॉडल को प्रशिक्षित करने के लिए उपयोग किए गए HiPHI-Hand डेटासेट जारी किया
और पढ़ें
pandaily.com

नोइटोम रोबोटिक्स ने NVIDIA के EgoHand मॉडल को प्रशिक्षित करने के लिए उपयोग किए गए HiPHI-Hand डेटासेट जारी किया

भौतिक आर्टिफिशियल इंटेलिजेंस के लिए डेटा में विशेषज्ञता रखने वाली कंपनी नोइटोम रोबोटिक्स ने हगिंग फेस प्लेटफॉर्म पर HiPHI-Hand डेटासेट प्रस्तुत किया। यह डेटासेट हाथ की गतिविधियों की रिकॉर्डिंग है, जिसका कंपनी का दावा है कि इसका उपयोग NVIDIA के EgoHand मॉडल को प्रशिक्षित करने के लिए किया गया था।

इस रिलीज़ की घोषणा रोबोटिक्स सम्मेलन CoRL 2026 में की गई थी, जो टेक्सास के ऑस्टिन में आयोजित हुआ था, जबकि हगिंग फेस पर वास्तविक रिलीज 9 नवंबर को हुई थी।

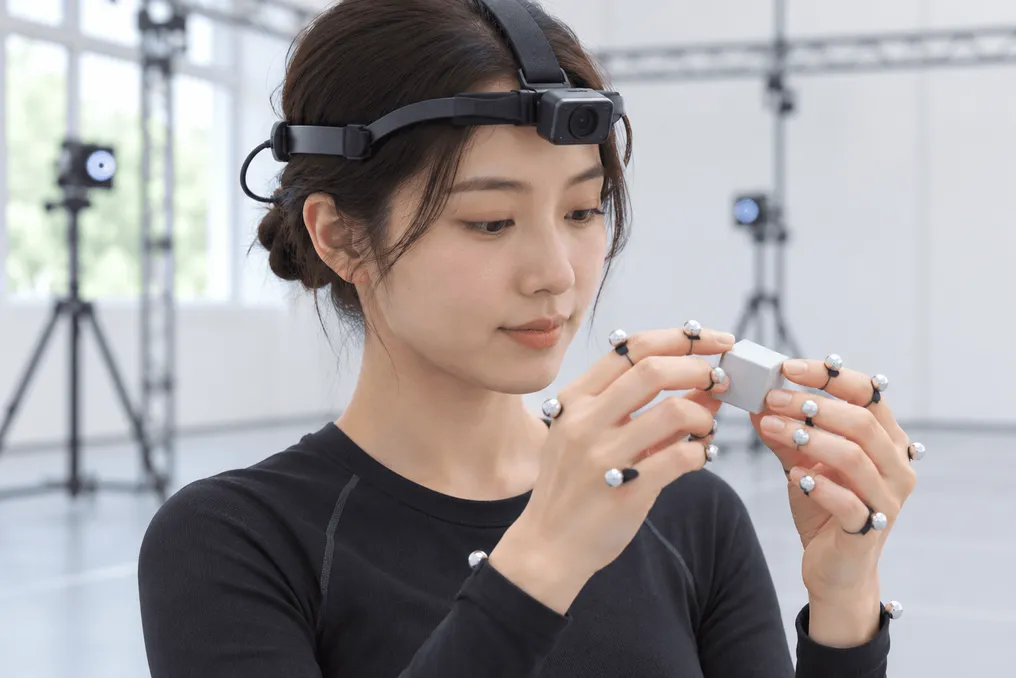
नोइटोम ने स्पष्ट किया कि प्रस्तुत डेटा वही रिकॉर्डिंग है जो NVIDIA को सौंपी गई थी। इसमें SOL हेडसेट का उपयोग करके शूट किया गया 11 घंटे का सिंक्रनाइज़्ड फर्स्ट-पर्सन वीडियो शामिल है, जिसमें हेडसेट के जड़त्वीय सेंसर के संबंध में कैमरे की एक्सट्रिंसिक जानकारी और ऑप्टिकल मोशन कैप्चर से प्राप्त कलाई के जोड़ों के त्रि-आयामी निर्देशांक शामिल हैं। सब-मिलीमीटर सटीकता सुनिश्चित करने के लिए, यहां तक कि जब हाथ कैमरे से छिपे होते हैं, तब भी उंगलियों पर माइक्रोमार्कर लगाए गए थे।

हगिंग फेस पर पेज में पांच उप-सेट शामिल हैं, जो कुल मिलाकर 1360x1360 पिक्सल रिज़ॉल्यूशन पर 30 फ्रेम प्रति सेकंड की गति से शूट किए गए 794 स्टीरियोवीडियो क्लिप बनाते हैं। इन डेटा के साथ दो कंकाल योजनाओं में एनोटेशन शामिल हैं: प्रत्येक हाथ के लिए 21 MediaPipe जोड़ और 25 Vicon जोड़, और फ़ाइलों का कुल आकार 69.5 जीबी है।

NVIDIA Isaac Capture पर आधारित EgoHand मॉडल एक ही फर्स्ट-पर्सन वीडियो से हाथ की त्रि-आयामी मुद्रा और आकार को पुनर्स्थापित करने में सक्षम है। NVIDIA ने इस मॉडल को OpenMDW लाइसेंस के तहत वितरित किया है, जो इसके मुफ्त वाणिज्यिक उपयोग की अनुमति देता है। नोइटोम के अनुसार NVIDIA के आंकड़ों के अनुसार, मॉडल को सिंथेटिक डेटा, वास्तविक वीडियो रिकॉर्डिंग और मल्टी-कैमरा मोशन कैप्चर से प्राप्त 14 मिलियन छवियों पर प्रशिक्षित किया गया था, जिसने सार्वजनिक रूप से उपलब्ध ईगोसेंट्रिक बेंचमार्क पर अत्याधुनिक शून्य-शॉट सटीकता प्रदर्शित की और प्रति फ्रेम लगभग 9 मिलीसेकंड में काम किया।

NVIDIA ने नोइटोम की रिकॉर्डिंग को कई वास्तविक दुनिया के स्रोतों में से एक के रूप में अपनी SOMA-Hand प्रस्तुति में परिवर्तित किया, इसलिए HiPHI-Hand EgoHand के लिए पूर्ण प्रशिक्षण सेट नहीं है। यह ध्यान रखना महत्वपूर्ण है कि डेटासेट का लाइसेंसिंग मॉडल के लाइसेंसिंग से अलग है। HiPHI-Hand ModalityNet Open Research License v1.0 का उपयोग करता है, जो गैर-वाणिज्यिक अनुसंधान, शिक्षा और मूल्यांकन के लिए मुफ़्त है; वाणिज्यिक उपयोग के लिए नोइटोम से अलग लाइसेंस की आवश्यकता होती है, और उपयोगकर्ताओं को हगिंग फेस पेज के माध्यम से एक्सेस का अनुरोध करना होगा। यह डेटासेट अगस्त में हगिंग फेस पर जारी किए गए नोइटोम के वस्तु और पूरे शरीर की बातचीत पर अन्य डेटासेट HiPHI के बाद आता है।

CoRL सम्मेलन में नोइटोम के बूथ पर, आगंतुक SOL हेडसेट पहन सकते थे और देख सकते थे कि उनके हाथों को EgoHand का उपयोग करके वास्तविक समय में 3डी में कैसे पुनर्स्थापित किया जाता है। कंपनी ने EgoHand को अपने ईगो-विजन के लिए एक मालिकाना डेटा पाइपलाइन में भी एकीकृत किया, जहां इसका उपयोग हाथ के एनोटेशन चरण में किया जाता है।

लेख में उल्लिखित सटीकता और गति NVIDIA द्वारा प्रदान किए गए नोइटोम के आंकड़े हैं, और कोई स्वतंत्र बेंचमार्क मौजूद नहीं है जो इन मेट्रिक्स में HiPHI-Hand के योगदान को अलग कर सके।

एंट ग्रुप के रोबीएन्ट ने रोबोटिक हाथों के स्पर्शनीय बोध के लिए लिंगबॉट-टच मॉडल जारी किया
और पढ़ें
pandaily.com

एंट ग्रुप के रोबीएन्ट ने रोबोटिक हाथों के स्पर्शनीय बोध के लिए लिंगबॉट-टच मॉडल जारी किया

रोबीएन्ट, जो एंट ग्रुप की एक सहायक कंपनी है, ने लिंगबॉट-टच मॉडल को सार्वजनिक रूप से जारी किया है। यह स्पर्शनीय मूलभूत मॉडल रोबोटिक हाथों को स्पर्श की एक समान अनुभूति प्रदान करने के लिए डिज़ाइन किया गया है।

10 नवंबर को घोषित, इस मॉडल को लगभग 5000 घंटे के वास्तविक स्पर्श अनुभव से एकत्र किए गए डेटा पर पूर्व-प्रशिक्षित किया गया था। यह संवेदीकरण के तीन सिद्धांतों को कवर करता है: चुंबकीय, दृश्य-स्पर्शनीय और पीजोरेसिस्टिव। मॉडल का कोड Apache-2.0 लाइसेंस के तहत उपलब्ध है, और Tiny और Small चेकपॉइंट्स Hugging Face और ModelScope प्लेटफॉर्म पर रखे गए हैं।

लिंगबॉट-टच द्वारा हल की जाने वाली मुख्य समस्या विभिन्न स्पर्श सेंसर द्वारा उत्पन्न कच्चे संकेतों की असंगति है; एक प्रकार के सेंसर पर प्राप्त स्पर्श अनुभव शायद ही कभी दूसरे पर लागू होता है। लिंगबॉट-टच इस समस्या का समाधान प्रत्येक सेंसर प्रकार के लिए अपना इनपुट टोकनाइज़र प्रदान करके करता है, जो डेटा को एक सामान्य ट्रांसफार्मर में फीड करता है। मॉडल उंगली के सिरे के एक एकीकृत समन्वय स्थान में संपर्क बिंदुओं को मैप करता है और मानकीकृत स्पर्श टोकन आउटपुट करता है, जिनका उपयोग विभिन्न क्रिया मॉडलों द्वारा किया जा सकता है।

रिपॉजिटरी में JEPA शैली का लक्ष्य दृष्टिकोण वर्णित है, जो स्पर्श के स्थानिक-अस्थायी संदर्भ से लेटेंट प्रतिनिधित्वों की भविष्यवाणी करता है। प्रशिक्षण डेटा मानव द्वारा पहने गए स्पर्श दस्तानों और टेलीऑपरेटेड फुर्तीले हाथों दोनों से प्राप्त किया गया था।

रोबोटिक्स कार्यों पर मॉडल का परीक्षण

रोबीएन्ट ने 26 कार्यों के भीतर दो फुर्तीले हाथों - शार्पा वेव और एक्सहैंड - पर मॉडल का परीक्षण किया, जिन्हें वास्तविक रोबोट द्वारा निष्पादित किया गया था। इन कार्यों में पन्ने पलटना, बोतल के ढक्कन को कसना और माजोंगो टाइल्स की पहचान करना शामिल था। लिंगबॉट-टच प्रतिनिधित्व को चार क्रिया मॉडलों - लिंगबॉट-वीएलए, $\pi$0.5, डिफ्यूजन पॉलिसी और टी-रेक्स - में जोड़ने पर, स्पर्श प्रतिक्रिया का उपयोग न करने वाले संस्करणों की तुलना में कार्यों को सफलतापूर्वक पूरा करने की औसत दर लगभग 14-26 प्रतिशत अंक बढ़ गई।

एक मामले में, जब टी-रेक्स शार्पा वेव पर ढक्कन कसने की कोशिश कर रहा था, तो स्पर्शनीयता का उपयोग किए बिना सफलता दर 56.25% थी, कच्चे सेंसर सिग्नल का उपयोग करने पर 62.5% थी, और लिंगबॉट-टच को एकीकृत करने के बाद 90% थी।

सभी 26 परीक्षण Tiny संस्करण का उपयोग करके किए गए थे, जिसमें लगभग 5 मिलियन पैरामीटर हैं और कनेक्टेड नीतियों के आकार को केवल 0.13%-0.16% बढ़ाते हैं। टीम का कहना है कि बड़ा संस्करण Small 5000 घंटों तक प्रशिक्षण डेटा की मात्रा बढ़ने के साथ लगातार बेहतर हो रहा है।

विभिन्न हार्डवेयर प्लेटफार्मों के बीच ज्ञान हस्तांतरण की जांच के लिए, टीम ने एक्सहैंड पर एनकोडर को फ्रीज कर दिया, जिसका मैग्नेटिक-सेंसरी मॉड्यूल प्री-ट्रेनिंग डेटा में अनुपस्थित था, और केवल एक्सहैंड प्रदर्शनों पर क्रिया मॉडल को प्रशिक्षित किया। इस मामले में चुंबकीय स्पर्श का ज्ञान विशेष रूप से मानव दस्ताने डेटा से प्राप्त किया गया था।

रोबीएन्ट इस मॉडल को स्पर्श सेंसर और क्रिया मॉडलों के बीच एक तटस्थ परत के रूप में प्रस्तुत करता है, न कि अपनी LingBot-VLA से जुड़ा हुआ घटक के रूप में। यह उपकरण निर्माताओं को लागत के आधार पर सेंसर चुनने की अनुमति देता है, जबकि सिस्टम टीमों को अपनी स्वयं की नीतियां बनाए रखने की अनुमति देता है।

सभी प्रस्तुत परिणाम रोबीएन्ट के अपने हैं, और कंपनी ने इन डेटा के स्वतंत्र पुनरुत्पादन की सूचना नहीं दी है। GitHub पर रिलीज एक अनुमान रिलीज है, जिसमें फ्रीज किया गया एनकोडर और स्पर्श विशेषताओं को निकालने के लिए यूटिलिटीज शामिल हैं।

X-Humanoid ने टियांगोंग ह्यूमनॉइड रोबोट्स के पूरे शरीर नियंत्रण के लिए Hi-WBC मॉडल प्रस्तुत किया
और पढ़ें
pandaily.com

X-Humanoid ने टियांगोंग ह्यूमनॉइड रोबोट्स के पूरे शरीर नियंत्रण के लिए Hi-WBC मॉडल प्रस्तुत किया

X-Humanoid, जो बीजिंग में ह्यूमनॉइड रोबोटिक्स में नवाचार केंद्र है, ने अपने एम्बोडीड इंटेलिजेंस प्लेटफॉर्म के माध्यम से ह्यूमनॉइड रोबोट्स के लिए एक सामान्य पूरे शरीर नियंत्रण मॉडल, Hi-WBC जारी किया है। कंपनी ने 2 नवंबर को इस मॉडल की घोषणा की और 7 नवंबर को चीनी प्रेस विज्ञप्ति में विस्तृत जानकारी प्रदान की। Hi-WBC का संक्षिप्त नाम 'ह्यूमनॉइड इंटेलिजेंस के लिए संपूर्ण शरीर नियंत्रण' (Whole-Body Control for Humanoid Intelligence) है।

Hi-WBC मॉडल मानव गतिविधियों से लिए गए आंदोलनों को सटीक रूप से दोहराने के लिए एक परिदृश्य के बजाय एक मार्गदर्शन के रूप में देखता है। X-Humanoid का दावा है कि Hi-WBC इन दिशानिर्देशों को रोबोट की गतिशीलता और पर्यावरण की बाधाओं के साथ एकीकृत करता है। यह रोबोट को गति के इरादे को बनाए रखते हुए, भार, बाहरी बलों और जिस इलाके का वह सामना कर रहा है, उसके आधार पर मुद्रा, जोड़ों की गति और समर्थन को समायोजित करने की अनुमति देता है।

कंपनी ने तीन क्षमताओं के क्षेत्रों का वर्णन किया। नए कौशल को पुराने खोए बिना लगातार जोड़ने के लिए, Hi-WBC विशेषज्ञ मिश्रण और नीति आसवन पर आधारित संरचना का उपयोग करता है: विशिष्ट विशेषज्ञ नीतियां निश्चित आंदोलनों या हेरफेर कार्यों का अध्ययन करती हैं, और फिर उनकी क्षमताओं को सामान्य नीति में स्थानांतरित किया जाता है।

भारी सामान और भौतिक संपर्क के साथ काम करने के लिए, संपर्क-जागरूक शिक्षण दृष्टिकोण का उपयोग किया जाता है, जो जोड़ों की धाराओं और गति की स्थितियों से बाहरी बलों का मूल्यांकन करता है। इस डेटा को अल्पकालिक गतिशीलता अनुकूलन और सुदृढीकरण शिक्षण के साथ जोड़ा जाता है।

असमान सतह पर चलते समय, एक संवेदी नियंत्रण विधि का उपयोग किया जाता है जो उपयुक्त समर्थन बिंदुओं और ढलानों, सीढ़ियों और बाधाओं पर पैर की स्थिति, पैर के झूलने और शरीर की मुद्रा को समायोजित करने के लिए इलाके की ज्यामिति का विश्लेषण करती है। घोषणा के अनुसार, रोबोट स्वतंत्र रूप से यह तय कर सकता है कि बाधा को कैसे और कब पार करना है, जिसके बाद चलना फिर से शुरू हो जाता है।

X-Humanoid ने दो वीडियो दिखाए। एक मॉडल के अनुप्रयोग को रोबोट्स टियांगोंग द्वारा एक व्यापक पांच-घटना वाले रोबोट खेल आयोजन में प्रदर्शित करता है, जहां कंपनी ने दावा किया कि रोबोट्स टियांगोंग ने स्वर्ण और रजत पदक जीते, जिससे वे परिदृश्यों में स्वर्ण प्राप्त करने वाले एकमात्र द्विपदीय ह्यूमनॉइड रोबोट बन गए। दूसरा वीडियो दिखाता है कि कैसे कई रोबोट एक ही निरंतर फ्रेम में एक कॉन्फ्रेंस रूम को व्यवस्थित करते हैं: वे रिमोट कंट्रोल और मेज पर अव्यवस्था उठाते हैं, कुर्सियों को ले जाते हैं और वापस रखते हैं, व्हाइटबोर्ड को हिलाते हैं, कूड़ेदान उठाते हैं और फर्श से कागज उठाने के लिए झुकते हैं।

ये वीडियो कंपनी के प्रदर्शन हैं, न कि वाणिज्यिक कार्यान्वयन का प्रमाण, और विज्ञप्ति में कार्य सफलता मेट्रिक्स, उपयोगी पेलोड सीमाएं या ग्राहकों के लिए उपलब्धता का उल्लेख नहीं है। X-Humanoid बताता है कि Hi-WBC इसके प्लेटफॉर्म की निर्णय लेने और मल्टी-रोबोट प्लानिंग प्रणाली के साथ एकीकृत होता है और वास्तविक रोबोटों से निष्पादन प्रतिक्रिया के माध्यम से बेहतर होगा।

लोकप्रिय