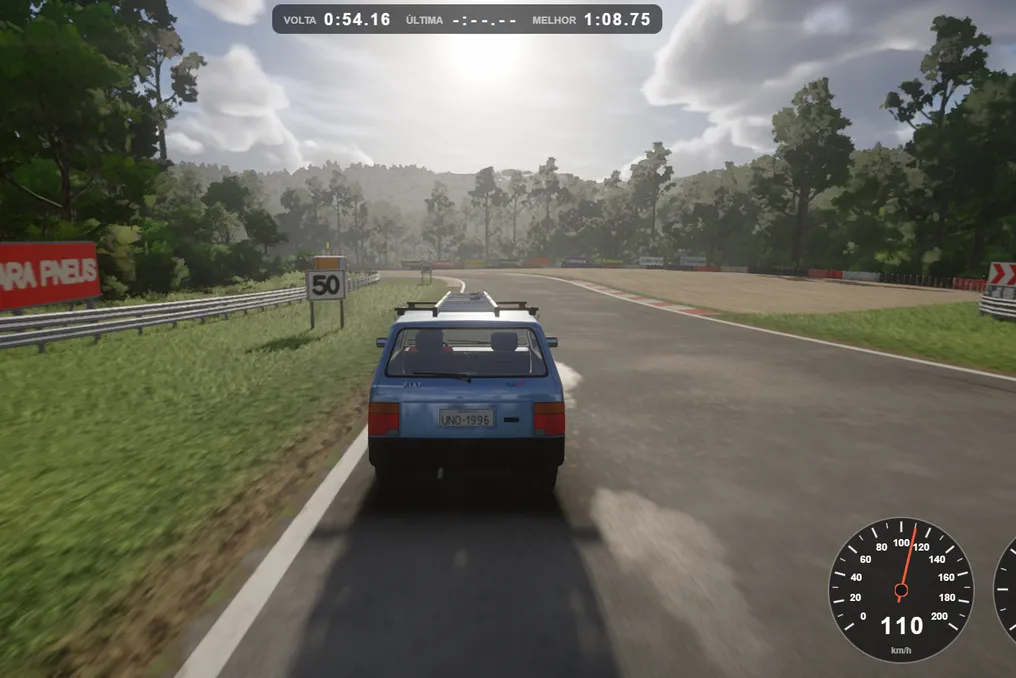
लेखक, जो बचपन से ही वीडियो गेम का प्रशंसक रहा है, ने रेसिंग गेम्स के क्लासिक्स, जैसे ग्रैन टूरिज़मो 2 और नीड फॉर स्पीड: हॉट पर्स्यूट 2 (2002) को फिर से देखने में समय लगाया, यह मानते हुए कि ये खेल 1990 के दशक के मध्य और 2000 के दशक के मध्य के बीच गेमिंग के इतिहास में एक मूल्यवान अवधि का प्रतिनिधित्व करते हैं।
इन पुराने शीर्षकों में एक विशिष्ट आकर्षण था, जो ड्राइविंग शैली और भौतिकी की वास्तविकता से अलग थे, साथ ही मेनू और कला निर्देशन में एक मजबूत दृश्य पहचान भी थी, जिसने गेमिंग अनुभव में एक निश्चित 'चार्म' बनाया।
हालांकि वर्तमान गेम बेहद मजेदार हैं और उनका बजट विशाल है, लेखक का कहना है कि उन्होंने इस पिछले 'वीडियो गेम लुक' का कुछ हिस्सा खो दिया है, जिसके लिए लगातार अधिक शक्तिशाली उपकरणों की आवश्यकता होती है और खिलाड़ी का बहुत समय लेता है।
क्लासिक गेम युग के विकास ने, जो त्रि-आयामी ग्राफिक्स के लोकप्रिय होने से चिह्नित है, न केवल दृश्य प्रगति की अनुमति दी, बल्कि 3डी वातावरण में ऑटोमोटिव व्यवहार के अनुकरण की भी अनुमति दी। जहां पिछले गेम एनिमेशन और प्रोग्राम किए गए प्रभावों का उपयोग करते थे, वहीं 3डी ने कार को एक भौतिक स्थान में प्रस्तुत करने, उसकी स्थिति, गति और डामर के साथ बातचीत की गणना करने की अनुमति दी।
इस जिज्ञासा ने लेखक को ब्राज़ीलियाई विक्टर काव द्वारा GitHub पर प्रकाशित एक प्रोजेक्ट का विश्लेषण करने के लिए प्रेरित किया: एक फिएट यूनो मिलले ईपी 1996 पर आधारित रेसिंग गेम जिसमें छत पर एल्यूमीनियम की सीढ़ी लगी हुई है, जिसे पूरी तरह से आर्टिफिशियल इंटेलिजेंस द्वारा विकसित किया गया है।
विक्टर काव ने एंथ्रोपिक के दो मॉडल, फेबल 5.2 और ओपस 5.5 का उपयोग किया। दोनों को एक ही कमांड प्राप्त हुआ और उन्होंने गेम के स्वतंत्र संस्करण उत्पन्न किए, जहां एआई ने लगभग सभी तत्वों को लिखा, जिसमें कार का प्रतिनिधित्व, सर्किट, वनस्पति, प्रकाश व्यवस्था, दृश्य प्रभाव और भौतिकी प्रणाली शामिल थी।
अनुरोध जटिल था: ब्राउज़र में सीधे चलाने योग्य, 2026 के लॉन्च के करीब दृश्य गुणवत्ता वाला एक वास्तविक समय 3डी गेम। संदर्भ के रूप में यूनो की तस्वीरें प्रदान की गईं, जिसमें चमकीले नीले धातु पेंट, दिखाई देने वाले इंटीरियर, हेडलाइट्स, व्हील कैप और छत पर सीढ़ी जैसे विवरण निर्दिष्ट किए गए थे, साथ ही मोड़ और ब्रेकिंग में बॉडी मूवमेंट और धुएं तथा टायर के निशान के साथ स्किडिंग की मांग की गई थी।
एक महत्वपूर्ण तकनीकी बिंदु यह है कि कोई भी प्रोजेक्ट अनरियल इंजन या यूनिटी जैसे पारंपरिक इंजनों का उपयोग नहीं करता है। उन्हें वेबजीपीयू का उपयोग करने के लिए कोडित किया गया था, जो एक ऐसी तकनीक है जो ब्राउज़र को जीपीयू पर सीधे रेंडरिंग के लिए ग्राफिक कार्ड के संसाधनों तक पहुंचने की अनुमति देती है। परिणाम एक स्टैंडअलोन एचटीएमएल फ़ाइल है, जो क्रोम या एज जैसे ब्राउज़रों में बिना किसी इंस्टॉलेशन के सुलभ है।
सभी सामग्री प्रक्रियात्मक है, जिसका अर्थ है कि तत्व गणितीय रूप से कोड द्वारा बनाए जाते हैं। कोई पूर्व-आयात किए गए 3डी मॉडल, तैयार बनावट या ऑडियो रिकॉर्डिंग नहीं है; बॉडीवर्क, पहिये, सीढ़ी, पेड़ और ट्रैक कार्यक्रम द्वारा गणना की गई ज्यामिति से बने होते हैं, साथ ही आकाश, छाया और प्रतिबिंब भी।
ट्रैक बनाते समय, लेखक ने कोई पूर्व-परिभाषित मार्ग निर्धारित नहीं किया, जिससे प्रत्येक मॉडल अपने स्वयं का सर्किट बना सका। फेबल ने अपना नाम सेरा दा माता रखा, और ओपस ने सर्रा सर्किट बनाया, जिसमें सीधी सड़कों, विभिन्न वक्रों, ऊंचाई में बदलाव, ज़ेबरा, निकास क्षेत्र, गार्ड-रेल्स, स्टैंड और बॉक्स के साथ अलग-अलग मार्ग प्रस्तुत किए गए।
दृश्य रूप से, परिणाम प्रभावशाली है, जो 2000 के दशक की शुरुआत के रेसिंग गेम्स की याद दिलाता है, और प्रकाश व्यवस्था और छाया के कुछ पहलुओं में, हॉट पर्स्यूट 2 से बेहतर है, भले ही यह एक असमान तुलना हो। यह सब आधे मेगाबाइट से अधिक की एक एचटीएमएल फ़ाइल में समाहित है।
हालांकि, कार के संबंध में, किसी भी संस्करण ने सभी कोणों में यूनो को पूरी निष्ठा के साथ दोहराने में सफलता प्राप्त नहीं की, यह दर्शाता है कि किसी वस्तु का वर्णन करना और तस्वीरें प्रदान करना एआई को उसे सटीकता से पुनर्निर्मित करने के लिए पर्याप्त नहीं है, और एक विशेषज्ञ कलाकार का काम अपूरणीय है।
सबसे उल्लेखनीय पहलू भौतिकी था। एक विशिष्ट मॉडल के बिना भी, फेबल के कोड ने चार पहियों, भार स्थानांतरण, फ्रंट-व्हील ड्राइव, ऑटोमैटिक गियरबॉक्स, ब्रेक और विभिन्न पकड़ स्थितियों के साथ एक वाहन गतिशीलता मॉडल लागू किया। द्रव्यमान, वजन वितरण, व्हीलबेस, ट्रैक चौड़ाई, गुरुत्वाकर्षण केंद्र की ऊंचाई और घूर्णन जड़ता के लिए परिभाषित पैरामीटर मौजूद हैं।
सिस्टम प्रत्येक टायर पर ऊर्ध्वाधर बल की गणना करता है और पकड़ के अनुसार कर्षण और ब्रेकिंग को सीमित करता है। इसमें पेसेजका मॉडल का एक सरलीकृत संस्करण भी है, जो ऑटोमोटिव इंजीनियरिंग में इस्तेमाल किया जाने वाला एक गणितीय सूत्र है जो टायरों के विरूपण और जमीन पर स्थानांतरित बलों के बीच संबंध का अनुकरण करता है।
संक्षेप में, कार्यक्रम लगातार बलों और गतिविधियों की गणना करता है, स्थिरता के लिए 1/120 सेकंड के निश्चित समय चरण का उपयोग करके सिमुलेशन से वाहन की स्थिति और अभिविन्यास को अपडेट करता है।
हालांकि, यह यूनो मिलले का सटीक अनुकरण नहीं है, क्योंकि मापदंडों को वास्तविक कार पर मापा नहीं गया था; कोड एक टॉर्क वक्र को परिभाषित करता है, जिसे डेवलपर ने 'मूल की तुलना में काफी अधिक इच्छुक मिलले' के रूप में वर्णित किया है। भौतिकी एक विश्वसनीय व्यवहार उत्पन्न करने के लिए एक कार्यात्मक सन्निकटन है।
ऑडियो भी इसी तरह के तर्क का पालन करता है: वास्तविक रिकॉर्डिंग के बजाय, सिस्टम सभी ध्वनियों को वास्तविक समय में संश्लेषित करने के लिए वेब ऑडियो का उपयोग करता है, ऑसिलेशन और फिल्टर को जोड़ता है। इंजन का रोटेशन टैकोमीटर का अनुसरण करता है, और स्किडिंग, हवा और ज़ेबरा या बजरी से गुजरने के लिए विशिष्ट प्रभाव होते हैं, जिससे एक सामान्य लेकिन तकनीकी रूप से चतुर ध्वनि बनती है।
व्यावहारिक रूप से, अंतिम उत्पाद एक साधारण मिनीगेम है, जिसमें होम स्क्रीन, पॉज मेनू, स्पीडोमीटर, टैकोमीटर और स्टॉपवॉच वाला पैनल, साथ ही दौड़ का पालन करने के लिए तीन अलग-अलग कैमरे शामिल हैं।