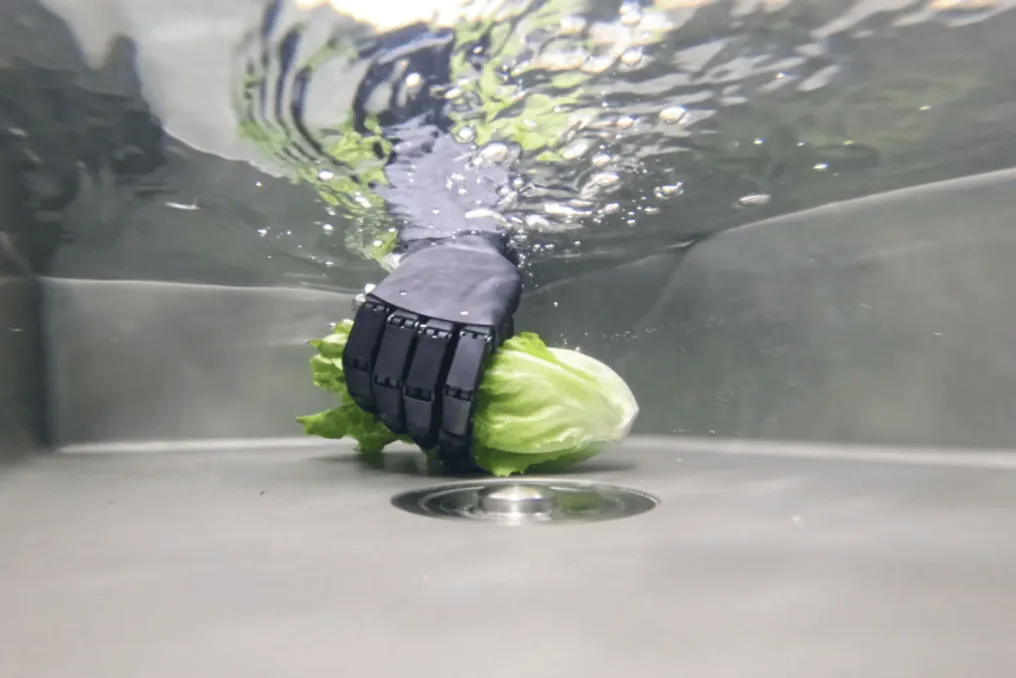
मानव सदृश रोबोटिक्स उद्योग में फुर्तीले हाथ एक केंद्रीय विषय बन गए हैं, जहां कंपनियां स्वतंत्रता की डिग्री, पकड़ की ताकत और गति की सटीकता के मामले में रोबोट की क्षमताओं को बेहतर बनाने का प्रयास कर रही हैं। हालांकि, एक नया प्रश्न उठता है: क्या ये हाथ बर्तन या सब्जियों को धोने जैसे रोजमर्रा के कार्यों को करने या पानी के नीचे नाजुक ऑपरेशन करने पर सामान्य रूप से कार्य कर पाएंगे?
इस प्रश्न की जांच करने के लिए, हेमैनडेक्स की टीम ने बताया कि कैसे कंपनी पानी के नीचे के अनुप्रयोगों के माध्यम से फुर्तीले हाथों के बाजार में प्रवेश कर रही है, साथ ही अपनी तकनीकी रणनीति और व्यावसायीकरण योजनाओं के बारे में भी बताया।
अधिकांश फुर्तीले हाथ निर्माताओं के विपरीत जो जमीन पर उपयोग पर केंद्रित हैं, हेमैनडेक्स ने एक अलग दृष्टिकोण अपनाया है, जिसमें जटिल वातावरण में रोबोटिक हाथों की विश्वसनीयता बढ़ाने के लिए सुरक्षा क्षमताओं को प्राथमिकता दी गई है।
फुर्तीले हाथों के उद्योग में प्रतिस्पर्धा मुख्य रूप से प्रदर्शन मेट्रिक्स पर केंद्रित है, जैसे स्वतंत्रता की डिग्री, उंगली के सिरे की ताकत और प्रतिक्रिया गति। फिर भी, हेमैनडेक्स ने एक विभेदित मार्ग चुना है, अपने उत्पाद विकास के लिए पानी के नीचे की स्थितियों को आधार बनाया है।
यह विकल्प पानी के नीचे और विशेष रोबोटिक्स के क्षेत्र में टीम के अनुभव को दर्शाता है। हेमैनडेक्स की मूल टीम पहले गहरे समुद्र के 8000 मीटर वर्ग के वाहनों और 'जियाओलुन' मानवयुक्त पनडुब्बी के लिए नमूना लेने के उपकरणों से संबंधित परियोजनाओं में शामिल थी। इस अनुभव ने टीम को पानी के नीचे के संचालन से जुड़ी इंजीनियरिंग समस्याओं, विशेष रूप से पानी के दबाव, संक्षारण और सीलिंग की व्यावहारिक समझ दी।
टीम के अनुसार, रोबोटों को वास्तव में बहुमुखी मशीन बनने के लिए, उन्हें सूखे, समतल प्रयोगशाला वातावरण से बाहर काम करना आना चाहिए। सब्जियों और बर्तनों को धोने जैसे रोजमर्रा के घरेलू कार्य, तरल पदार्थ और स्नेहक सहित औद्योगिक प्रक्रियाएं, और गहरे समुद्र के इंजीनियरिंग ऑपरेशन - इन सभी के लिए रोबोट की कठोर परिस्थितियों का सामना करने की क्षमता की आवश्यकता होती है। इसलिए, हेमैनडेक्स सुरक्षा क्षमताओं को एक अतिरिक्त सुविधा के बजाय फुर्तीले हाथों का एक अभिन्न अंग बनाने का लक्ष्य रखती है।
बहु-जोड़ वाले फुर्तीले हाथ के लिए जलरोधी होना केवल एक सीलबंद बाहरी आवरण स्थापित करने से कहीं अधिक जटिल है। उंगलियों को लगातार मुड़ना और फैलना चाहिए, जबकि कई आंतरिक कब्ज़े और ट्रांसमिशन तंत्र लचीले रहने चाहिए। इन गतिशील घटकों में विश्वसनीय गतिशील सीलिंग प्राप्त करना बिना ट्रांसमिशन दक्षता से समझौता किए, सबसे बड़ी इंजीनियरिंग चुनौतियों में से एक है।
हेमैनडेक्स अपनी स्वतंत्र रूप से विकसित एकीकृत गतिशील सीलिंग प्रणाली को पानी के नीचे की स्थितियों के लिए एक प्रमुख तकनीकी लाभ मानती है। कंपनी ने विभिन्न गहराई आवश्यकताओं के लिए दो तकनीकी समाधान विकसित किए हैं। 0 से 1000 मीटर की गहराई के लिए, इसकी तकनीक में उच्च रैखिक गति वाली अक्षीय गतिशील सीलिंग, उच्च विश्वसनीयता वाली रेडियल स्थिर सीलिंग और चुंबकीय गतिशील सीलिंग शामिल है। 1000 से 10,000 मीटर तक अल्ट्रा-डीप वाटर वातावरण के लिए, कंपनी ने हाइड्रोलिक कंपनसेशन डायनेमिक प्रेशर, मैग्नेटिक बॉन्डिंग के साथ डायनेमिक प्रेशर बैलेंसिंग, और तेल से भरे दो-चरणीय स्थिर सीलिंग सहित अतिरिक्त प्रौद्योगिकियां विकसित की हैं।
कंपनी संक्षारण प्रतिरोध और दीर्घकालिक परिचालन विश्वसनीयता बढ़ाने के लिए सामग्रियों, उत्पादन प्रक्रियाओं और उत्पाद के समग्र डिजाइन को भी अनुकूलित करती है। सीधे शब्दों में कहें, पारंपरिक फुर्तीले हाथ मुख्य रूप से वस्तुओं को अधिक सटीक रूप से पकड़ने और तेजी से चलने पर ध्यान केंद्रित करते हैं। पानी के नीचे के फुर्तीले हाथों को समान क्षमताएं हासिल करनी चाहिए, जबकि पानी के निरंतर दबाव और अन्य जटिल पर्यावरणीय परिस्थितियों में स्थिर संचालन सुनिश्चित किया जाता है।
हेमैनडेक्स ने अपना पहला वाणिज्यिक उत्पाद - पानी के नीचे का फुर्तीला हाथ WA100 - जारी किया है। कंपनी के आंकड़ों के अनुसार, मानक इंजीनियरिंग कॉन्फ़िगरेशन 300 मीटर तक की गहराई पर काम करने का समर्थन करता है। 100 से 10,000 मीटर तक की विभिन्न गहराई आवश्यकताओं के लिए व्यक्तिगत संस्करण भी विकसित किए जा सकते हैं।
WA100 में छह सक्रिय स्वतंत्रता की डिग्री और 11 जुड़े हुए जोड़ों के साथ पांच उंगली संरचना है। इसका वजन 1250 ग्राम से अधिक नहीं है, यह प्रति उंगली न्यूनतम 10 एन आउटपुट बल प्रदान करता है और कम से कम 5 किलोग्राम की कुल उठाने की क्षमता का समर्थन करता है। हेमैनडेक्स के दावे के अनुसार, WA100 ने बिना किसी क्षति के 500,000 चक्रों के स्थायित्व परीक्षण पास किए हैं। कंपनी यह भी बताती है कि इसकी गतिशील सीलिंग प्रणाली का जीवनकाल 4000 घंटे तक है, और पूरी प्रणाली बिना किसी रुकावट के सैकड़ों घंटों तक लगातार काम कर सकती है। हेमैनडेक्स का दावा है कि उत्पाद पानी के नीचे के संचालन में 80% सफलता प्राप्त करता है और सामान्य दो-उंगली ग्रिपर की तुलना में लगभग पांच गुना अधिक सामान्यीकरण क्षमता प्रदान करता है।
WA100 मुख्य रूप से विश्वविद्यालयों और अनुसंधान संस्थानों पर लक्षित है, ग्राहकों के लिए जिन्हें विशेष संचालन की आवश्यकता होती है, साथ ही पानी के नीचे के रोबोट, रोबोटिक मैनिपुलेटर और रिमोटली ऑपरेटेड व्हीकल (ROV) के निर्माताओं के लिए भी। हेमैनडेक्स पूल की सफाई के लिए अग्रणी घरेलू रोबोट निर्माता के साथ भी सहयोग कर रही है ताकि पानी के नीचे की सफाई और रखरखाव में इसके अनुप्रयोग का अध्ययन किया जा सके। पहले उत्पाद का व्यावसायीकरण कंपनी के तकनीकी विकास और प्रोटोटाइप सत्यापन से उत्पाद आपूर्ति की ओर बदलाव का प्रतीक है। फिर भी, विश्वसनीयता बढ़ाना, लागत नियंत्रण और ग्राहक आधार का विस्तार महत्वपूर्ण कार्य बने हुए हैं।
हेमैनडेक्स अपने व्यवसाय को केवल पानी के नीचे के अनुप्रयोगों तक सीमित करने का इरादा नहीं रखती है। इसके बजाय, कंपनी पानी के नीचे की तकनीकों को एक शुरुआती बिंदु के रूप में उपयोग करने और सीलिंग, ड्राइव सिस्टम, ट्रांसमिशन और नियंत्रण के अपने मूल क्षमताओं को रोबोटिक उत्पादों की एक व्यापक श्रृंखला में फैलाने की उम्मीद करती है।
कंपनी औद्योगिक उत्पादन, सामान्य वाणिज्यिक अनुप्रयोगों और अनुसंधान और शिक्षा के क्षेत्रों में विस्तार करना शुरू कर चुकी है। उदाहरण के लिए, इसका औद्योगिक फुर्तीला हाथ Dasheng 1 औद्योगिक मैनिपुलेशन की आवश्यकताओं के साथ कई कॉन्फ़िगरेशन के एकीकरण का पता लगाता है। विदेशी बाजार भी कंपनी की विस्तार रणनीति का हिस्सा हैं। WA100 को पहले बर्लिन, जर्मनी में IFA में प्रदर्शित किया गया था, और औद्योगिक फुर्तीला हाथ Dasheng 1 को अमेरिका में IROS में प्रस्तुत किया गया था। कंपनी ने एक प्रमुख जर्मन रोबोटिक्स कंपनी के साथ उत्पाद को अनुकूलित करने पर भी काम शुरू कर दिया है और अमेरिका, यूरोप और जापान के बाजारों पर ध्यान केंद्रित कर रही है।
तकनीकी रूप से चुनौतीपूर्ण पानी के नीचे के बाजार में प्रवेश करते हुए, हेमैनडेक्स एक तकनीकी मंच बनाने का लक्ष्य रखती है जिसे अंततः अधिक व्यापक उद्योगों में लागू किया जा सकता है। भविष्य में रोबोट न केवल कारखानों की उत्पादन लाइनों पर, बल्कि घरों, अस्पतालों, महासागरों और यहां तक कि अधिक चरम स्थितियों में भी काम कर सकते हैं। जैसे-जैसे रोबोट वास्तविक दुनिया के अधिक जटिल कार्यों को संभालते हैं, वस्तु को पकड़ने की साधारण क्षमता पर्याप्त नहीं रहेगी। अगले पीढ़ी के फुर्तीले हाथों के लिए वास्तविक चुनौती विभिन्न वातावरणों में उनके विश्वसनीय और सुसंगत संचालन को सुनिश्चित करना हो सकती है।