रोबोट ने पृथ्वी की कक्षा में मानव नियंत्रण के बिना पहली बार स्वतंत्र रूप से संरचना का निर्माण किया
और पढ़ें
Olhar Digital
olhardigital.com.br

रोबोट ने पृथ्वी की कक्षा में मानव नियंत्रण के बिना पहली बार स्वतंत्र रूप से संरचना का निर्माण किया

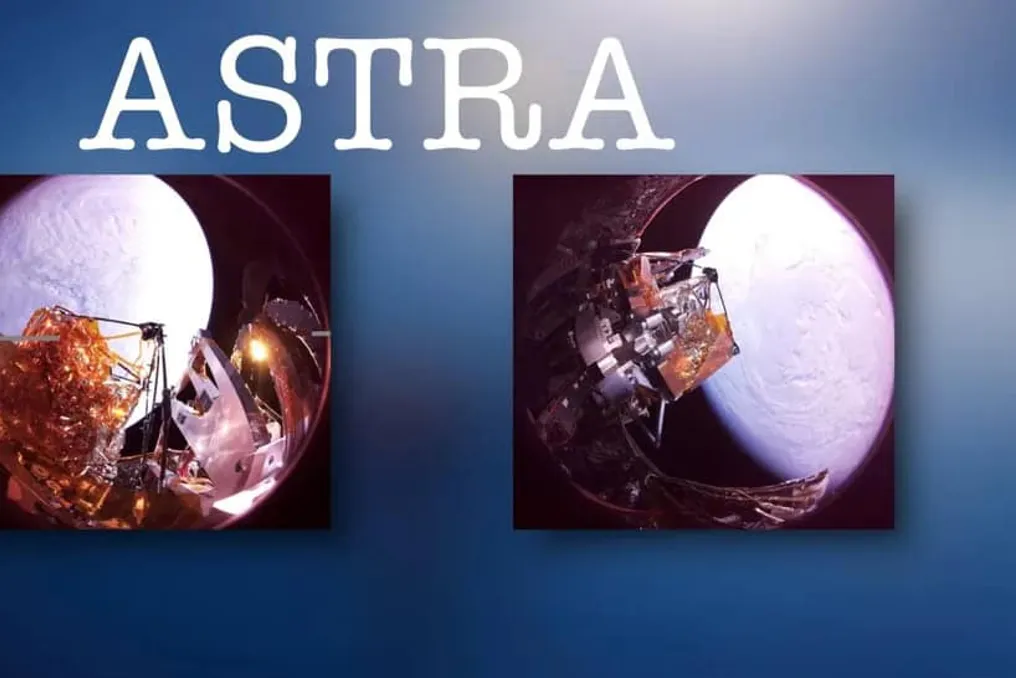
इतिहास में पहली बार, एक रोबोट ने पृथ्वी की कक्षा में स्वायत्त रूप से एक संरचना का निर्माण किया। यह प्रयोग, जिसे अमेरिकी रक्षा विभाग की उन्नत अनुसंधान परियोजनाओं की एजेंसी (DARPA) द्वारा वित्त पोषित किया गया था और कैलिफ़ोर्निया इंस्टीट्यूट ऑफ टेक्नोलॉजी (Caltech) के शोधकर्ताओं द्वारा किया गया था, ने न्यूनतम मानवीय हस्तक्षेप के साथ अंतरिक्ष में रोबोटों द्वारा निर्माण कार्य करने की क्षमता का प्रदर्शन किया।

ऑटोनॉमस इन-स्पेस टेंशनेड रिफ्लेक्टर असेंबली (ASTRA) नामक परियोजना ने 1.4 मीटर चौंडी एक परावर्तक एंटीना को इकट्ठा करने के लिए रोबोटिक उपकरणों का उपयोग किया। इस संरचना को कैपटन फिल्म, कंपोजिट ट्यूब और एल्यूमीनियम जोड़ों से बनाया गया था।

कैल्टेक में एयरोस्पेस और सिविल इंजीनियरिंग के प्रोफेसर और टीम के प्रमुख सर्जियो पेलेग्रिनो ने कहा कि यह अंतरिक्ष में संरचना के स्वचालन से जुड़ने का पहला मामला है। यह प्रदर्शन भविष्य के अंतरिक्ष मिशनों के लिए एक महत्वपूर्ण कदम है, जहां रोबोट सीधे कक्षा में बड़े उपकरण इकट्ठा कर सकते हैं या उपग्रहों की मरम्मत कर सकते हैं।

ASTRA प्रयोग DARPA की व्यापक पहल 'नोवेल ऑर्बिटल एंड मून मैन्युफैक्चरिंग, मैटेरियल्स, एंड मास-एफिशिएंट डिज़ाइन' (NOM4D) का हिस्सा है। इस कार्यक्रम का उद्देश्य ऐसी तकनीक विकसित करना है जो कक्षा में बहुत बड़ी संरचनाओं का निर्माण कर सके, जिनका आकार सैकड़ों मीटर या यहां तक कि किलोमीटर तक हो सकता है।

वर्तमान में, अंतरिक्ष में भेजे जाने वाले उपकरणों को रॉकेट फेयरिंग में फिट होना चाहिए, जो लॉन्च के दौरान माल की रक्षा करता है। कक्षा में निर्माण इस सीमा को दरकिनार कर सकता है, जिससे ऐसे उपकरण बनाए जा सकते हैं जो तैयार रूप में परिवहन के लिए बहुत बड़े हों।

संभावित अनुप्रयोगों में संचार एंटीना, बड़े सौर पैनल और अधिक परिष्कृत अंतरिक्ष दूरबीन शामिल हैं। पेलेग्रिनो के अनुसार, यह तकनीक खगोल विज्ञान और खगोल भौतिकी परियोजनाओं के साथ-साथ अंतरिक्ष में सौर ऊर्जा उत्पादन के लिए भविष्य की संरचनाओं और संचार प्रणालियों को भी लाभ पहुंचा सकती है।

हालांकि यह प्रदर्शन अभी भी विशाल निर्माण की अनुमति नहीं देता है, यह एक महत्वपूर्ण अवधारणा परीक्षण प्रस्तुत करता है: मशीनें पहले से ही पृथ्वी से बाहर संरचनात्मक विधानसभा कार्यों को स्वायत्त रूप से करने में सक्षम हैं।
समान कहानियाँ

एंट ग्रुप के रोबीएन्ट ने रोबोटिक हाथों के स्पर्शनीय बोध के लिए लिंगबॉट-टच मॉडल जारी किया
और पढ़ें
pandaily.com

एंट ग्रुप के रोबीएन्ट ने रोबोटिक हाथों के स्पर्शनीय बोध के लिए लिंगबॉट-टच मॉडल जारी किया

रोबीएन्ट, जो एंट ग्रुप की एक सहायक कंपनी है, ने लिंगबॉट-टच मॉडल को सार्वजनिक रूप से जारी किया है। यह स्पर्शनीय मूलभूत मॉडल रोबोटिक हाथों को स्पर्श की एक समान अनुभूति प्रदान करने के लिए डिज़ाइन किया गया है।

10 नवंबर को घोषित, इस मॉडल को लगभग 5000 घंटे के वास्तविक स्पर्श अनुभव से एकत्र किए गए डेटा पर पूर्व-प्रशिक्षित किया गया था। यह संवेदीकरण के तीन सिद्धांतों को कवर करता है: चुंबकीय, दृश्य-स्पर्शनीय और पीजोरेसिस्टिव। मॉडल का कोड Apache-2.0 लाइसेंस के तहत उपलब्ध है, और Tiny और Small चेकपॉइंट्स Hugging Face और ModelScope प्लेटफॉर्म पर रखे गए हैं।

लिंगबॉट-टच द्वारा हल की जाने वाली मुख्य समस्या विभिन्न स्पर्श सेंसर द्वारा उत्पन्न कच्चे संकेतों की असंगति है; एक प्रकार के सेंसर पर प्राप्त स्पर्श अनुभव शायद ही कभी दूसरे पर लागू होता है। लिंगबॉट-टच इस समस्या का समाधान प्रत्येक सेंसर प्रकार के लिए अपना इनपुट टोकनाइज़र प्रदान करके करता है, जो डेटा को एक सामान्य ट्रांसफार्मर में फीड करता है। मॉडल उंगली के सिरे के एक एकीकृत समन्वय स्थान में संपर्क बिंदुओं को मैप करता है और मानकीकृत स्पर्श टोकन आउटपुट करता है, जिनका उपयोग विभिन्न क्रिया मॉडलों द्वारा किया जा सकता है।

रिपॉजिटरी में JEPA शैली का लक्ष्य दृष्टिकोण वर्णित है, जो स्पर्श के स्थानिक-अस्थायी संदर्भ से लेटेंट प्रतिनिधित्वों की भविष्यवाणी करता है। प्रशिक्षण डेटा मानव द्वारा पहने गए स्पर्श दस्तानों और टेलीऑपरेटेड फुर्तीले हाथों दोनों से प्राप्त किया गया था।

रोबोटिक्स कार्यों पर मॉडल का परीक्षण

रोबीएन्ट ने 26 कार्यों के भीतर दो फुर्तीले हाथों - शार्पा वेव और एक्सहैंड - पर मॉडल का परीक्षण किया, जिन्हें वास्तविक रोबोट द्वारा निष्पादित किया गया था। इन कार्यों में पन्ने पलटना, बोतल के ढक्कन को कसना और माजोंगो टाइल्स की पहचान करना शामिल था। लिंगबॉट-टच प्रतिनिधित्व को चार क्रिया मॉडलों - लिंगबॉट-वीएलए, $\pi$0.5, डिफ्यूजन पॉलिसी और टी-रेक्स - में जोड़ने पर, स्पर्श प्रतिक्रिया का उपयोग न करने वाले संस्करणों की तुलना में कार्यों को सफलतापूर्वक पूरा करने की औसत दर लगभग 14-26 प्रतिशत अंक बढ़ गई।

एक मामले में, जब टी-रेक्स शार्पा वेव पर ढक्कन कसने की कोशिश कर रहा था, तो स्पर्शनीयता का उपयोग किए बिना सफलता दर 56.25% थी, कच्चे सेंसर सिग्नल का उपयोग करने पर 62.5% थी, और लिंगबॉट-टच को एकीकृत करने के बाद 90% थी।

सभी 26 परीक्षण Tiny संस्करण का उपयोग करके किए गए थे, जिसमें लगभग 5 मिलियन पैरामीटर हैं और कनेक्टेड नीतियों के आकार को केवल 0.13%-0.16% बढ़ाते हैं। टीम का कहना है कि बड़ा संस्करण Small 5000 घंटों तक प्रशिक्षण डेटा की मात्रा बढ़ने के साथ लगातार बेहतर हो रहा है।

विभिन्न हार्डवेयर प्लेटफार्मों के बीच ज्ञान हस्तांतरण की जांच के लिए, टीम ने एक्सहैंड पर एनकोडर को फ्रीज कर दिया, जिसका मैग्नेटिक-सेंसरी मॉड्यूल प्री-ट्रेनिंग डेटा में अनुपस्थित था, और केवल एक्सहैंड प्रदर्शनों पर क्रिया मॉडल को प्रशिक्षित किया। इस मामले में चुंबकीय स्पर्श का ज्ञान विशेष रूप से मानव दस्ताने डेटा से प्राप्त किया गया था।

रोबीएन्ट इस मॉडल को स्पर्श सेंसर और क्रिया मॉडलों के बीच एक तटस्थ परत के रूप में प्रस्तुत करता है, न कि अपनी LingBot-VLA से जुड़ा हुआ घटक के रूप में। यह उपकरण निर्माताओं को लागत के आधार पर सेंसर चुनने की अनुमति देता है, जबकि सिस्टम टीमों को अपनी स्वयं की नीतियां बनाए रखने की अनुमति देता है।

सभी प्रस्तुत परिणाम रोबीएन्ट के अपने हैं, और कंपनी ने इन डेटा के स्वतंत्र पुनरुत्पादन की सूचना नहीं दी है। GitHub पर रिलीज एक अनुमान रिलीज है, जिसमें फ्रीज किया गया एनकोडर और स्पर्श विशेषताओं को निकालने के लिए यूटिलिटीज शामिल हैं।

सिन्हुआ ने समाचारों के प्रसारण के लिए मानव सदृश रोबोट पेश किए
और पढ़ें
uzdaily.uz

सिन्हुआ ने समाचारों के प्रसारण के लिए मानव सदृश रोबोट पेश किए

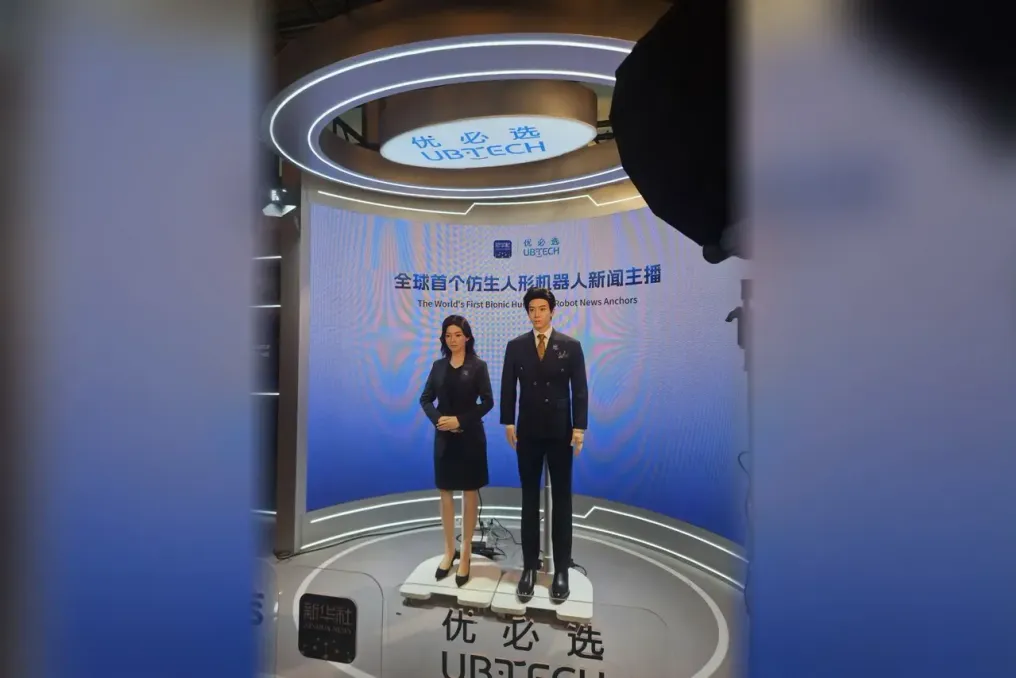
चीनी समाचार एजेंसी सिन्हुआ ने यूबीटेक के साथ मिलकर 5 नवंबर को दो मानव सदृश समाचार एंकर रोबोट प्रस्तुत किए। यह प्रस्तुति बीजिंग में आर्टिफिशियल इंटेलिजेंस और चीन के आधुनिकीकरण पर आयोजित एक फोरम में हुई। सिन्हुआ ने इन रोबोटों को अपने प्रकार के पहले बायोनिक रोबोट बताया।

सिньयु और सिन्यां नाम के ये रोबोट प्राकृतिक आकार के हैं और इन्हें समाचार कार्यक्रमों में उपयोग के लिए डिज़ाइन किया गया है। फोरम के दौरान, उनमें से एक ने मंच पर एक प्रारंभिक समाचार बुलेटिन प्रस्तुत करके अपनी क्षमताओं का प्रदर्शन किया।

रोबोटों के बाहरी स्वरूप के मुख्य डिजाइनर प्रसिद्ध चीनी फिल्म निर्देशक झांग इमौ थे। डिजाइन में टेलीविजन एंकरों से अपेक्षित रूप और व्यवहार, साथ ही मनुष्य से प्राकृतिक समानता प्राप्त करने की इच्छा को ध्यान में रखा गया था।

सिन्हुआ के बयान के अनुसार, इन रोबोटों को एजेंसी के AI सूचना एजेंट सिन्हुआ युडियन के साथ एकीकृत किया गया है। यह एजेंट एजेंसी के समाचार और सार्वजनिक मामलों पर सामग्री के सत्यापित डेटाबेस का उपयोग करता है। कंपनी का दावा है कि ऐसी प्रणाली रोबोटों को विश्वसनीय स्रोतों से नवीनतम जानकारी प्राप्त करने और अपनी रिपोर्टों की सामग्री पर नियंत्रण बनाए रखने की अनुमति देती है।

यूबीटेक ने बायोनिक त्वचा, हार्डवेयर प्लेटफॉर्म, ऑपरेटिंग सिस्टम और आर्टिफिशियल इंटेलिजेंस मॉडल के विकास के साथ-साथ रोबोटों के निर्माण की जिम्मेदारी ली। यूबीटेक के अध्यक्ष झोउ जियान ने उल्लेख किया कि तकनीकी प्रणाली सूचना प्रसंस्करण, चेहरे के भाव और गति नियंत्रण को एकीकृत करती है। उन्होंने यह भी जोड़ा कि सत्यापित सामग्रियों का उपयोग जेनरेटिव आर्टिफिशियल इंटेलिजेंस से जुड़ी त्रुटियों के जोखिम को कम करेगा।

सिन्हुआ ने इस बात पर जोर दिया कि रोबोट पत्रकारों या संपादकों का स्थान नहीं लेंगे। एजेंसी के नए मीडिया केंद्र के निदेशक तियान टुन ने उन्हें संपादन कार्य का एक नया तत्व बताया। रोबोट जानकारी प्रस्तुत करने, विभिन्न भाषाओं में सामग्री प्रसारित करने और दर्शकों के साथ बातचीत करने का काम करेंगे। समाचार तैयार करना और संपादकीय पर्यवेक्षण एजेंसी के कर्मचारियों की जिम्मेदारी बनी रहेगी।

रोबोटों के संभावित अनुप्रयोगों में अनुसंधान केंद्र, शहरी आगंतुक केंद्र, विदेशी सांस्कृतिक कार्यक्रम और गहरे अंतरिक्ष अनुसंधान को कवर करना शामिल है।

फोरम में बीजिंग में आर्टिफिशियल इंटेलिजेंस के क्षेत्र में सिन्हुआ बेस स्थापित करने के समझौते पर हस्ताक्षर समारोह भी हुआ। इसके अलावा, मोबाइल समाचार कवरेज तकनीकों और विज़ुअल सामग्री की विश्वसनीयता सुनिश्चित करने के मानकों का अध्ययन करने के उद्देश्य से एक शोध परियोजना भी शुरू की गई।

यह फोरम बीजिंग नगर पालिका सरकार के सहयोग से सिन्हुआ द्वारा आयोजित सातवें विश्व मीडिया शिखर सम्मेलन के हिस्से के रूप में हो रहा है। यह कार्यक्रम 9 नवंबर तक चलेगा और 112 देशों और क्षेत्रों से लगभग 330 मीडिया संगठनों, थिंक टैंकों, सरकारी संस्थानों और अंतरराष्ट्रीय संगठनों के लगभग 500 प्रतिनिधियों को एकत्रित करेगा।

रोबोपार्टी ने अपने ह्यूमनॉइड रोबोट RP1 का सोर्स कोड जारी किया, जिसमें यांत्रिक संरचना और नियंत्रण सॉफ्टवेयर शामिल है
और पढ़ें
pandaily.com

रोबोपार्टी ने अपने ह्यूमनॉइड रोबोट RP1 का सोर्स कोड जारी किया, जिसमें यांत्रिक संरचना और नियंत्रण सॉफ्टवेयर शामिल है

रोबोपार्टी कंपनी ने RP1, एक ह्यूमनॉइड रोबोट जारी किया है, जिसे पूरी तरह से खुला, पूर्ण कार्यात्मक प्लेटफॉर्म बताया गया है। केवल डेवलपमेंट किट (SDK) या कुछ एप्लिकेशन प्रोग्रामिंग इंटरफेस (API) प्रदान करने के बजाय, कंपनी विकास श्रृंखला की सभी सामग्री प्रकाशित करती है: यांत्रिक और विद्युत डिजाइन और कस्टम जॉइंट मॉड्यूल से लेकर फर्मवेयर, रोबोट मॉडल, परिनियोजन और प्रशिक्षण उपकरणों तक। इस परियोजना का विवरण 25 अक्टूबर को तकनीकी दस्तावेज़ीकरण के रूप में प्रस्तुत किया गया था।

रोबोट RP1 की ऊंचाई 135 सेमी है। ओपन संस्करण में 24 सक्रिय डिग्री ऑफ फ्रीडम हैं, जबकि प्रोफेशनल संस्करण 30 डिग्री ऑफ फ्रीडम प्रदान करता है, जिसमें सिर में दो और प्रत्येक हाथ में सात शामिल हैं, जो हेरफेर के लिए अधिक जटिल अनुसंधान के लिए उपयुक्त है। सिर और हाथ के हिस्सों को शिक्षा, वैज्ञानिक अनुसंधान, डेटा संग्रह, पर्यटन या मनोरंजन जैसे विभिन्न उद्देश्यों के लिए बदला जा सकता है। रोबोपार्टी ने रोबोट की लगातार चलने, मानव गति को ट्रैक करने, झटकों से उबरने और गिरने के बाद उठने की क्षमता का प्रदर्शन किया।

हार्डवेयर ROMOMO पर आधारित है, जो रोबोपार्टी का एकीकृत रोटेटिंग जॉइंट मॉड्यूल है। प्रकाशित विनिर्देशों के अनुसार, 48V पावर और CAN-FD संचार का उपयोग करते समय नाममात्र पीक टॉर्क 25 से 160 न्यूटन-मीटर तक भिन्न होता है। ये मॉड्यूल आंतरिक रोटर मोटर्स को प्लेनेटरी रिड्यूसर के साथ जोड़ते हैं, जिससे कम जड़ता वाले रोटर के बदले त्वरित प्रतिक्रिया, कठोरता, ओवरलोड प्रतिरोध और लागत में कमी प्राप्त होती है। RP1 एक अक्ष पर स्थित नहीं कूल्हे के जोड़ और एक समानांतर टखने का उपयोग करता है, जहां दो मोटर टॉर्सियन और रोल दोनों को नियंत्रित करते हैं, और खोखले केबल रूटिंग के साथ माउंटिंग जोड़ों को हटाना आसान बनाती है।

GitHub प्लेटफॉर्म पर RP1 समीक्षा भंडार में यांत्रिक स्रोत फ़ाइलों, इलेक्ट्रॉनिक्स, परीक्षण और असेंबली प्रक्रियाओं, ROMOMO जॉइंट फर्मवेयर और होस्ट टूल के लिए उप-परियोजनाओं के लिंक हैं, साथ ही C++, Python और ROS 2 में SDK के साथ RP Hand नामक एक फुर्तीला हाथ, पूर्ण मशीन परीक्षण और नियंत्रक एप्लिकेशन भी है। भंडार में यांत्रिक CAD मॉडल, योजनाबद्ध, पीसीबी लेआउट, Gerber फाइलें, सामग्री विनिर्देश और हार्डवेयर के लिए असेंबली दस्तावेज़ीकरण सूचीबद्ध हैं, जबकि सिमुलेशन के लिए URDF, MJCF और मेश मॉडल उपलब्ध हैं। मूल लेख में उल्लेख किया गया है कि प्रत्येक रिलीज़ की सटीक मात्रा अलग-अलग भंडारों में जांच की जानी चाहिए।

सॉफ्टवेयर के संबंध में, एम्बेडेड स्टैक मोटर्स, इनर्शिया सेंसर और बैटरी प्रबंधन प्रणाली को एक यूनिफाइड डिवाइस इंटरफ़ेस के माध्यम से जोड़ता है, जो 500 हर्ट्ज पर नियंत्रण और 50 हर्ट्ज पर नीति अद्यतन सुनिश्चित करता है। hhtools नामक एक ओपन-सोर्स मूवमेंट रीमैपिंग टूल मानव गति को रोबोट पर प्रदर्शित करता है, जो जॉइंट सीमाओं और जमीन के संपर्क का पालन करता है। रोबोपार्टी के पार्टीओएस के भीतर बुनियादी विकास प्लेटफॉर्म में आंदोलन परत के हिस्से खुले हैं, जिसमें hhtools, MimicLite और UFO शामिल हैं - व्यवधान और गिरावट से उबरने की परियोजना। इरादे और एजेंट कौशल के ऑर्केस्ट्रेशन को दर्शाने वाले उच्च स्तर अभी भी अनुसंधान चरण में हैं।

रोबोपार्टी ने RP1 के लिए बीटा कार्यक्रम के लिए आवेदन आमंत्रित किए हैं, जो डेवलपर्स और वास्तविक परियोजनाओं वाली टीमों के लिए है जो इस प्लेटफॉर्म पर समस्याओं की रिपोर्ट करने और प्रतिक्रिया प्रदान करने के लिए तैयार हैं।

लोकप्रिय