हम्बल रोबोटिक्स ने स्वायत्त माल ढुलाई प्रौद्योगिकियों के विकास के लिए 51 मिलियन डॉलर जुटाए
और पढ़ें
Ventureburn
ventureburn.com

हम्बल रोबोटिक्स ने स्वायत्त माल ढुलाई प्रौद्योगिकियों के विकास के लिए 51 मिलियन डॉलर जुटाए

हम्बल रोबोटिक्स ने स्वायत्त माल ढुलाई के क्षेत्र में अपनी तकनीकों को आगे बढ़ाने के लिए सीरीज़ ए फंडिंग राउंड के तहत सफलतापूर्वक 51 मिलियन डॉलर जुटाए। इस फंडिंग का नेतृत्व ऑब्वियस वेंचर्स ने किया, जिसमें मौजूदा निवेशक एक्लिप्स और एनर्जी इम्पैक्ट पार्टनर्स भी शामिल थे।

इस दौर से कंपनी की कुल फंडिंग 75 मिलियन डॉलर तक पहुंच गई है। कंपनी को अपनी स्थापना के एक साल से भी कम समय में निवेश प्राप्त हुआ। छह महीने पहले, हमबल ने अपने स्वायत्त वाहन - हमबल हॉलर - को पेश करते हुए गुप्त मोड से बाहर कदम रखा। कंपनी का अंतिम लक्ष्य स्वायत्त वाहनों की एक व्यापक श्रृंखला बनाना है।

एयाल कोएन द्वारा स्थापित हमबल पूरी तरह से स्वायत्त इलेक्ट्रिक ट्रकों के विकास पर ध्यान केंद्रित करती है। इसकी तकनीक वाहन के हार्डवेयर को स्वायत्त ड्राइविंग की बुद्धिमान प्रणालियों के साथ जोड़ती है। कंपनी एकीकृत प्लेटफॉर्म के माध्यम से वाणिज्यिक माल ढुलाई का आधुनिकीकरण करने का प्रयास कर रही है।

हम्बल का दृष्टिकोण पारंपरिक स्वायत्त माल परिवहन मॉडल से अलग है। मौजूदा मशीनों को संशोधित करने के बजाय, कंपनी विशेष रूप से स्वायत्त संचालन के लिए ट्रक डिजाइन करती है। इसके क्लास 8 प्लेटफॉर्म माल ढुलाई की जटिल परिस्थितियों में काम करने के लिए बनाए गए हैं।

शुरुआत में, कंपनी 250 मील तक के क्षेत्रीय मार्गों पर ध्यान केंद्रित करती है। ये मार्ग संयुक्त राज्य अमेरिका में कुल माल ढुलाई टन भार का लगभग 87% बनाते हैं और देश भर में महत्वपूर्ण लॉजिस्टिक सुविधाओं को जोड़ते हैं। हमबल का स्वायत्त इलेक्ट्रिक प्लेटफॉर्म डॉक-टू-डॉक परिवहन के लिए डिज़ाइन किया गया है।

वाहन बंदरगाहों, रेलवे टर्मिनलों, गोदामों और वितरण केंद्रों के बीच कार्य करेंगे। यह प्रणाली औद्योगिक क्षेत्रों में जटिल युद्धाभ्यास को संभालने के लिए डिज़ाइन की गई है। हमबल हॉलर दृष्टि-उन्मुख कृत्रिम बुद्धिमत्ता को विशेष हार्डवेयर के साथ जोड़ता है।

मॉड्यूलर डिज़ाइन विभिन्न वाहन कॉन्फ़िगरेशन को बनाए रखने की अनुमति देता है, जो संभावित रूप से कंपनी को विभिन्न परिवहन आवश्यकताओं के लिए अतिरिक्त मॉडल विकसित करने की क्षमता देता है। कोएन का मानना है कि वाहन डिजाइन का स्वायत्त सॉफ्टवेयर के साथ एकीकरण परिचालन लाभ प्रदान करता है।

कंपनी विश्वसनीयता और सुरक्षा बढ़ाने पर लक्षित है। इसके अलावा, उम्मीद है कि इसकी तकनीक माल ढुलाई लागत को कम करेगी। संस्थापक ने पहले एप्पल और उबर में स्वायत्त ड्राइविंग पहलों पर काम किया था, और उसने वेयरहाउसिंग प्रौद्योगिकी स्टार्टअप वाबी में अनुभव प्राप्त किया था।

प्राप्त पूंजी का उपयोग हमबल ग्राहकों के साथ पायलट परियोजनाओं और वाहनों के सत्यापन के साथ-साथ उत्पादन शुरू करने के लिए किया जाएगा। अतिरिक्त निवेश मॉड्यूलर प्लेटफॉर्म को नई कॉन्फ़िगरेशन तक विस्तारित करने की अनुमति देगा। कंपनी ग्राहकों, भागीदारों और नियामकों के साथ सहयोग करने की योजना बना रही है।

ये संयुक्त प्रयास तकनीक को वाणिज्यिक कार्यान्वयन के लिए तैयार करने में मदद करेंगे। हमबल वर्तमान लॉजिस्टिक प्रक्रियाओं में एकीकरण को भी सरल बनाने का लक्ष्य रखती है। सामान्य ट्रकों का उपयोग करके पायलट प्रोजेक्ट पहली तिमाही 2027 में शुरू होने की उम्मीद है। ये वाहन चयनित मार्गों से डेटा एकत्र करेंगे, और हमबल लॉन्च से पहले परिचालन स्थितियों का परीक्षण करने के लिए सिमुलेशन का उपयोग करेगी। वाणिज्यिक संचालन तीसरी तिमाही 2027 में शुरू होने का अनुमान है, हालांकि नियामक निकायों से अतिरिक्त अनुमोदन की आवश्यकता होगी।

ऑब्वियस वेंचर्स के भागीदार, मो इस्लाम ने कहा कि हमबल माल ढुलाई की पुरानी धारणाओं को चुनौती दे रहा है, उनका मानना है कि इसका दृष्टिकोण अमेरिकी आपूर्ति श्रृंखलाओं को मजबूत कर सकता है और महत्वपूर्ण बुनियादी ढांचे की वस्तुओं के बीच आवाजाही में सुधार कर सकता है।

एक्लिप्स के भागीदार, जिटेन बेहल ने माल ढुलाई संचालन के आधुनिकीकरण की आवश्यकता पर जोर दिया, यह देखते हुए कि उद्योग को वाहनों और स्वायत्त बुद्धिमत्ता दोनों में सुधार की आवश्यकता है। एक्लिप्स का मानना है कि हमबल माल ढुलाई को अधिक सुरक्षित और कुशल बना सकती है।
समान कहानियाँ

Rendezvous Robotics ने स्वायत्त रूप से इकट्ठा होने वाले अंतरिक्ष यान बनाने के लिए 20 मिलियन डॉलर जुटाए
और पढ़ें
ventureburn.com

Rendezvous Robotics ने स्वायत्त रूप से इकट्ठा होने वाले अंतरिक्ष यान बनाने के लिए 20 मिलियन डॉलर जुटाए

Rendezvous Robotics ने पुन: हस्ताक्षरित सीड फंडिंग राउंड के हिस्से के रूप में सफलतापूर्वक 20 मिलियन डॉलर जुटाए हैं। इस दौर के लीडर्स MaC Venture Capital और Toyota Ventures थे। कंपनी ने आधिकारिक तौर पर धन प्राप्त करने की घोषणा की है, और यह राउंड कंपनी के लिए पहला मूल्य निर्धारण दौर था।

राउंड में University of Michigan Endowment, Astera और Industrious Ventures भी शामिल थे। मौजूदा निवेशकों, जिनमें Aurelia Foundry, ATX Venture Partners और Mana Ventures शामिल हैं, ने भी वित्तपोषण में भाग लिया। गोल्डन, कोलोराडो में स्थित Rendezvous Robotics, स्वायत्त रूप से इकट्ठा होने में सक्षम अंतरिक्ष यान विकसित करने पर ध्यान केंद्रित करती है।

प्राप्त पूंजी का उपयोग अगली पीढ़ी के अंतरिक्ष यान विकसित करने, प्रदर्शन उड़ानें आयोजित करने और अतिरिक्त कर्मचारियों को नियुक्त करने के लिए किया जाएगा। इसके बजाय, कंपनी छोटे स्वायत्त 'मॉड्यूल' के रूप में तत्वों को भेजने की योजना बना रही है। ये मॉड्यूल क्लोजिंग पॉइंट तक स्वयं पहुंच सकते हैं, सही स्थिति ले सकते हैं और कक्षा में डॉक कर सकते हैं।

Rendezvous लगभग एक मीटर आकार की षटकोण टाइलें बनाने का लक्ष्य रखती है, जो सेंसर और ऑनबोर्ड प्रोसेसिंग से लैस होंगी। मॉड्यूल गति और स्व-असेंबली सुनिश्चित करने के लिए इलेक्ट्रोमैग्नेटिक एक्चुएशन का उपयोग करेंगे। जुड़ने के बाद, प्रत्येक टाइल विभिन्न कार्य कर सकती है।

मिशन ऑपरेटर कंप्यूटिंग, सौर ऊर्जा संग्रह, प्रणोदन प्रणाली, संचार और थर्मोरेगुलेशन की जरूरतों के लिए टाइलें जोड़ सकते हैं, साथ ही आवश्यकतानुसार उन्हें जोड़ने या स्थानांतरित करने की क्षमता भी रखते हैं। यह डिज़ाइन भविष्य के सेवा संचालन का भी समर्थन कर सकता है। ऑपरेटर लॉन्च के बाद क्षतिग्रस्त मॉड्यूल को बदल सकते हैं या उपग्रह की कॉन्फ़िगरेशन को बदल सकते हैं। यह संभावित रूप से घटकों की विफलता की स्थिति में पूरी तरह से नए अंतरिक्ष यान के निर्माण और प्रक्षेपण की आवश्यकता को कम करेगा।

यह तकनीक TESSERAE परियोजना के तहत किए गए लगभग दस वर्षों के शोध पर आधारित है। मूल स्व-असेंबली तकनीक डॉ. Arielle Ekblau द्वारा मैसाचुसेट्स इंस्टीट्यूट ऑफ टेक्नोलॉजी में विकसित की गई थी। बाद में अनुसंधान Ekblau द्वारा स्थापित Aurelia Institute के माध्यम से आगे बढ़ा। TESSERAE के पुराने संस्करण पहले ही ब्लू ओरिजिन के न्यू शेपर्ड रॉकेट पर उड़ान भर चुके हैं और अंतर्राष्ट्रीय अंतरिक्ष स्टेशन पर दो मिशनों में भाग ले चुके हैं।

कंपनी ने नवंबर 2026 के लिए परवलयिक उड़ानों का अभियान निर्धारित किया है। ये परीक्षण माइक्रो-ग्रेविटी की स्थिति में इलेक्ट्रोमैग्नेटिक एक्चुएशन और गतिशीलता का परीक्षण करेंगे। TESSERAE का एक अलग प्रदर्शन दिसंबर 2026 में अंतर्राष्ट्रीय अंतरिक्ष स्टेशन पर निर्धारित है। इसमें नियंत्रित वातावरण में तीन आयामी संरचना में 32 टाइलों को इकट्ठा करना शामिल होगा। Rendezvous एक विशेष निम्न पृथ्वी कक्षा प्रदर्शन की भी तैयारी कर रहा है, जिसका प्रक्षेपण अप्रैल 2028 या उसके बाद की योजना है।

इस मिशन के दौरान सात स्वतंत्र रूप से तैनात अंतरिक्ष टाइलें स्वायत्त रूप से जुड़ेंगी, जिससे एक अंतरिक्ष यान बनेगा। फिर ये मॉड्यूल अलग होंगे और एक अलग कॉन्फ़िगरेशन में इकट्ठा होंगे। प्रदर्शन का उद्देश्य यह साबित करना है कि अंतरिक्ष यान बाहरी रोबोटिक उपकरणों की सहायता के बिना अपना भौतिक ढांचा बदल सकते हैं।

सह-संस्थापक और सीईओ जो लैंडन का मानना है कि यह तकनीक अधिक शक्तिशाली ऊर्जा उत्पादन और बड़ी संचार प्रणालियों वाले अंतरिक्ष यान प्रदान कर सकती है। आर्किटेक्चर अंततः उन मिशनों को संभव बनाएगा जो पारंपरिक लॉन्च की सीमाओं के कारण कठिन हैं। MaC Venture Capital और Toyota Ventures का मानना है कि रोबोट, मॉड्यूलर डिज़ाइन और स्वायत्त नियंत्रण एक सफल संयोजन हो सकते हैं। यह रणनीति अंतरिक्ष यान के निर्माण और प्रक्षेपण के बारे में सामान्य धारणाओं के विपरीत है।

प्रदर्शनों ने माइक्रो-ग्रेविटी की स्थिति में प्रौद्योगिकी की नींव को मजबूत करने में मदद की। Toyota Ventures के भागीदार क्रिस अब्शीर ने स्वायत्तता को Rendezvous के डिजाइन का एक मूलभूत हिस्सा बताया। MaC Venture Capital के प्रबंध भागीदार माइकल पालंक ने भी अंतरिक्ष यान के निर्माण के पुनर्विचार करने के कंपनी के प्रयासों का समर्थन किया। हालांकि, पूर्ण प्रदर्शन अभी दूर है, हालांकि इसकी निकटता यह साबित करनी चाहिए कि सिस्टम वास्तविक कक्षा में सफलतापूर्वक और स्वायत्त रूप से इकट्ठा और पुन: कॉन्फ़िगर हो सकता है, जो विशाल अंतरिक्ष यानों के निर्माण और रखरखाव के लिए नए अवसर खोल सकता है।

मैकेन्टा ने वास्तविक दुनिया के डेटा का उपयोग किए बिना रोबोट को प्रशिक्षित करने के लिए $40 मिलियन की सीड फंडिंग जुटाई
और पढ़ें
ventureburn.com

मैकेन्टा ने वास्तविक दुनिया के डेटा का उपयोग किए बिना रोबोट को प्रशिक्षित करने के लिए $40 मिलियन की सीड फंडिंग जुटाई

रोबोटिक्स क्षेत्र की अधिकांश कंपनियां वास्तविक दुनिया से भारी मात्रा में डेटा एकत्र करने पर ध्यान केंद्रित करती हैं, लेकिन मैकेन्टा इसके विपरीत मार्ग पर है। कंपनी ने वास्तविक वातावरण से किसी भी डेटा का उपयोग किए बिना रोबोट को प्रशिक्षित करने के लिए सीड राउंड के तहत सफलतापूर्वक $40 मिलियन जुटाए।

इस दौर का नेतृत्व क्रीएंडम और यूनियन स्क्वायर वेंचर्स ने किया। यह राशि लंदन स्थित स्टार्टअप के लिए एक महत्वपूर्ण सीड चेक है, जिसका स्टाफ केवल 11 लोगों का है, और यह रोबोट निर्माण उद्योग में सर्वमान्य दृष्टिकोण को एक साहसिक चुनौती प्रस्तुत करता है।

मैकेन्टा की स्थापना 2025 में इंपीरियल कॉलेज लंदन के प्रोफेसर एडवर्ड जॉनसन और उनके पूर्व पीएचडी छात्र विटालिस वोसुलुस ने की थी। एडवर्ड जॉनसन मुख्य कार्यकारी अधिकारी के पद पर हैं। कंपनी का विचार लगभग छह साल पहले आया था, जब जॉनसन ने यह सवाल पूछना शुरू किया था कि क्या रोबोट मनुष्यों की तरह भौतिक कार्यों को उतनी ही तेज़ी से कर सकते हैं।

इस प्रश्न ने इंपीरियल कॉलेज में कई वर्षों के प्रयोगशाला कार्य को प्रेरित किया, जिसके परिणामस्वरूप अंततः मैकेन्टा का निर्माण हुआ। शुरुआती निवेशकों में हॉक्सटन वेंचर्स शामिल थे, और ब्रिटिश दस्तावेज 2025 में लगभग 4.3 मिलियन पाउंड स्टर्लिंग का एक प्रारंभिक, छोटा दौर इंगित करते हैं। अब कंपनी जुटाई गई $40 मिलियन के कारण कहीं अधिक वित्तीय क्षमता रखती है।

मैकेन्टा का मॉडल पूरी तरह से कंप्यूटर-जनरेटेड वातावरण के भीतर प्रशिक्षित होता है। ये सिमुलेशन इस बात का अनुकरण करते हैं कि वस्तुएं कैसे चलती हैं, फिसलती हैं और एक-दूसरे से टकराती हैं। जॉनसन ने बिजनेस इनसाइडर को बताया कि मॉडल को वास्तविक दुनिया के डेटा के एक भी पिक्सेल के बिना प्रशिक्षित किया गया था।

इस दृष्टिकोण का परिणाम यह है कि रोबोट अतिरिक्त प्रशिक्षण के बिना केवल एक प्रदर्शन के बाद एक नया कार्य सीख सकता है। प्रदर्शन उदाहरणों में रोबोटों द्वारा मेज साफ करना और असेंबली लाइन पर वस्तुओं को बक्सों में रखना शामिल था।

सफलता के बावजूद, प्रणाली अभी भी आदर्श नहीं है; सटीक और जटिल गति एक कठिन चुनौती बनी हुई है। शुरुआती प्रयोगशाला संस्करणों को भी मैकेन्टा द्वारा पूरी तरह से समाप्त किए जाने वाले प्रत्येक कार्य के लिए लगभग 30 मिनट के अतिरिक्त डेटा संग्रह की आवश्यकता होती थी।

मैकेन्टा के प्रतियोगी बाजार में बड़े खिलाड़ी हैं। भौतिक बुद्धिमत्ता का बाजार लगभग 11 बिलियन डॉलर का अनुमान है। रिपोर्टों के अनुसार, फील्डएआई $10 बिलियन के मूल्यांकन पर धन जुटा रहा है, और स्किल्ड एआई $14 बिलियन से अधिक है और पहले से ही समान तकनीक बेच रहा है, जिससे 60 से अधिक ग्राहकों से सालाना 100 मिलियन डॉलर का आवर्ती राजस्व प्राप्त हो रहा है।

इन प्रतिस्पर्धियों में से कई वास्तविक दुनिया के डेटा पर बहुत अधिक निर्भर करते हैं, लेकिन जॉनसन का मानना है कि यह एक जाल है। उनका तर्क है कि केवल अधिक डेटा जमा करने से समस्या अपने आप हल नहीं होगी, क्योंकि कोई निश्चित रूप से नहीं जानता कि सामान्यीकृत रोबोटों के लिए कितने डेटा की आवश्यकता होगी। यदि सिमुलेशन इस अंतर को पाट सकता है, तो रोबोटिक्स की अर्थव्यवस्था तेजी से बदल सकती है।

वास्तविक दुनिया में रोबोट डेटा एकत्र करना एक धीमी और महंगी प्रक्रिया है, जिसके लिए उपकरण, कर्मियों और रिकॉर्डिंग के अंतहीन घंटों की आवश्यकता होती है। दूसरी ओर, सिमुलेशन कम्प्यूटेशनल शक्ति के माध्यम से स्केलेबल है, जो लगातार सस्ता होता जा रहा है, जिससे छोटे दलों के लिए सक्षम रोबोटों को प्रशिक्षित करना संभावित रूप से संभव हो जाता है।

यही कारण है कि यह फंडिंग राउंड उल्लेखनीय है। धन का उपयोग कर्मचारियों को काम पर रखने, अधिक कंप्यूटिंग शक्ति खरीदने और अधिक जटिल और सटीक कार्यों को हल करने के उद्देश्य से अधिक सिम्युलेटेड प्रशिक्षण डेटा उत्पन्न करने के लिए किया जाएगा।

हालांकि, टीम अनुसंधान पर केंद्रित है, और निकट भविष्य में उत्पाद के व्यावसायीकरण की कोई योजना नहीं है। हालांकि मॉडल तक प्रारंभिक पहुंच अभी तक खुली नहीं है, रोबोट डेवलपर्स पहले से ही अपनी रुचि दर्ज करा सकते हैं। विनिर्माण कार्यशालाओं और गोदामों के लिए संभावनाएं विशाल हैं: प्रति सप्ताह के बजाय सेकंडों में रोबोट मैनिपुलेटर को पुनः प्रशिक्षित किया जा सकता है। निवेशकों के लिए, यह संकेत है कि यूरोप अभी भी भौतिक एआई के क्षेत्र में प्रतिस्पर्धा कर सकता है।

स्वचालित भारी उपकरणों की मांग बढ़ने के बीच बेडरोक रोबोटिक्स ने $600 मिलियन जुटाए
और पढ़ें
ventureburn.com

स्वचालित भारी उपकरणों की मांग बढ़ने के बीच बेडरोक रोबोटिक्स ने $600 मिलियन जुटाए

बेडरोक रोबोटिक्स ने सीरीज़ सी राउंड के हिस्से के रूप में $600 मिलियन जुटाए, जिससे सैन फ्रांसिस्को स्थित इस कंपनी का मूल्यांकन $4.1 बिलियन हो गया। निवेश राउंड का नेतृत्व कैपिटलजी और इमर्जेंस कैपिटल ने संयुक्त रूप से किया।

यह वृद्धि महत्वपूर्ण है क्योंकि केवल आठ महीने पहले ही स्टार्टअप का मूल्यांकन $270 मिलियन जुटाने के बाद $1.75 बिलियन था। इस उछाल का कारण यह है कि बेडरोक की मशीनें अब केवल प्रदर्शन मॉडल नहीं हैं, बल्कि राजस्व उत्पन्न करना शुरू कर चुकी हैं।

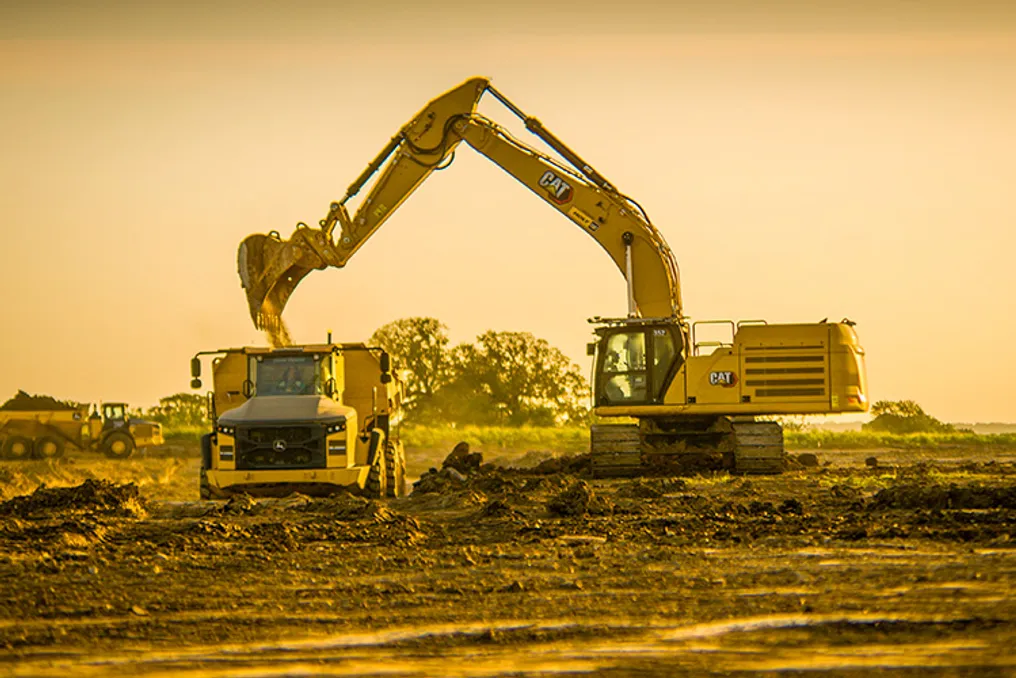
बेडरोक पूरी तरह से स्वचालित उत्खननकर्ता का निर्माण नहीं करता है; इसके बजाय, कंपनी एक स्वायत्त ड्राइविंग किट बनाती है जिसे ठेकेदारों के मौजूदा उपकरणों पर स्थापित किया जाता है। अगस्त 2026 के मध्य से, बेडरोक उपकरण से लैस उत्खननकर्ता वास्तविक वाणिज्यिक स्थलों पर भुगतान वाला काम कर रहे हैं।

ऐसे प्रोजेक्ट्स के उदाहरणों में नेवाडा में जल शोधन संयंत्र की साइट, टेक्सास में चैंपियन साइट प्रेप द्वारा किए गए खुदाई कार्य, और ज़ैकरी कंस्ट्रक्शन की भागीदारी वाला 1.2 मिलियन क्यूबिक गज का नागरिक प्रोजेक्ट शामिल है। एरिजोना की ठेकेदार हेयडन एक नए भागीदार बन गया है। कंपनी डेटा सेंटर, चिकित्सा सुविधाओं और जल आपूर्ति स्थलों पर बेडरोक से सुसज्जित उपकरणों का उपयोग करने की योजना बना रही है। इसके अलावा, मिनेसोटा, फ्लोरिडा, जॉर्जिया, मिसौरी और वर्जीनिया में क्षेत्रीय भागीदार भी सहयोग में शामिल हुए हैं।

सीईओ बोरिस सोफमैन ने द रोबोट रिपोर्ट को बताया कि नए ग्राहकों की मांग 'बहुत अधिक' है। सोफमैन पहले वेमो में सेल्फ-ड्राइविंग ट्रक प्रोग्राम का नेतृत्व कर चुके हैं और एंकी के सह-संस्थापक हैं, जो रोबोट कोजमो के पीछे की कंपनी है। बेडरोक के अनुसार, उत्खननकर्ता पर काम करने में पांच साल या उससे अधिक समय लगता है, हालांकि एसोसिएटेड बिल्डर्स एंड कॉन्ट्रैक्टर्स का अनुमान है कि पांच वर्षों के भीतर 40% से अधिक निर्माण श्रमिक सेवानिवृत्त हो जाएंगे।

इसके अलावा, 87% कंपनियां कुशल श्रमिकों के लिए खुली रिक्तियों की सूचना देती हैं। सोफमैन ने वित्तीय लाभ को प्रदर्शित करने वाला एक सरल उदाहरण दिया: यदि किसी परियोजना को मशीनों के चौबीसों घंटे काम करने के कारण दो महीने पहले पूरा किया जाता है, तो $400 मिलियन के ऋण पर 9% ब्याज देने वाले डेवलपर लगभग $6 मिलियन बचाएगा। हजारों परियोजनाओं पर इस तर्क को लागू करना बेसेमर, टेमासेक और एनवीडिया जैसे खिलाड़ियों की रुचि समझाता है।

प्राप्त पूंजी का प्रारंभिक उपयोग विभिन्न स्थानों पर मशीनों की संख्या बढ़ाने के लिए किया जाएगा। बेडरोक का लक्ष्य 2027 तक पूरे अमेरिका में तीन अंकों की संख्या में स्वायत्त मशीनें हासिल करना है। दूसरी प्राथमिकता तकनीकी सहायता को मजबूत करना है। चूंकि रोबोट उत्खननकर्ता का खराब होना ठेकेदारों के लिए हर घंटे लागत का कारण बनता है, इसलिए स्टार्टअप अपनी गतिविधियों, उपकरणों और आपूर्ति श्रृंखलाओं का विस्तार कर रहा है। अमेज़ॅन, न्यूरो और उबर में पहले काम करने वाली एमी जॉन्स सैट्रोम को संचालन उपाध्यक्ष के रूप में और उबर के स्वायत्त डिवीजन के पूर्व कानूनी प्रमुख लैंडो हुआरेस को मुख्य कानूनी सलाहकार के रूप में टीम में नियुक्त किया गया है।

तीसरा बिंदु - नई तकनीक का विकास। हेयडन स्वायत्त खाई खोदने का परीक्षण करेगा, जिसके बाद बुलडोजर, जॉइंटेड ट्रेलर ट्रक और व्हील लोडर पर ध्यान केंद्रित किया जाएगा। लंबी अवधि में, बेडरोक खनन और कृषि क्षेत्रों पर विचार करता है। यह निवेश दौर दर्शाता है कि निवेशक अब उस कृत्रिम बुद्धिमत्ता में रुचि रखते हैं जो सामग्री को स्थानांतरित करती है, न कि केवल पाठ उत्पन्न करती है। ठेकेदारों के लिए स्वायत्तता वैज्ञानिक कल्पना नहीं, बल्कि एक व्यावहारिक उपकरण बन जाती है।

लोकप्रिय