PHANES AI ने सीफिज हब जारी किया है - एक व्यापक मल्टीमॉडल डेटा संग्रह प्रणाली जिसे रोजमर्रा की मानवीय गतिविधियों को रोबोटों के लिए प्रशिक्षण डेटा में बदलने के लिए डिज़ाइन किया गया है। QbitAI के अनुसार, 14 अक्टूबर को हुआ यह लॉन्च Tinno Mobile के साथ संयुक्त सहयोग का परिणाम था, जिसने लागत नियंत्रण, आपूर्ति श्रृंखला और गुणवत्ता आश्वासन के क्षेत्र में अपना अनुभव प्रदान किया, जबकि PHANES AI ने एल्गोरिदम और उत्पाद डिजाइन के विकास पर ध्यान केंद्रित किया।
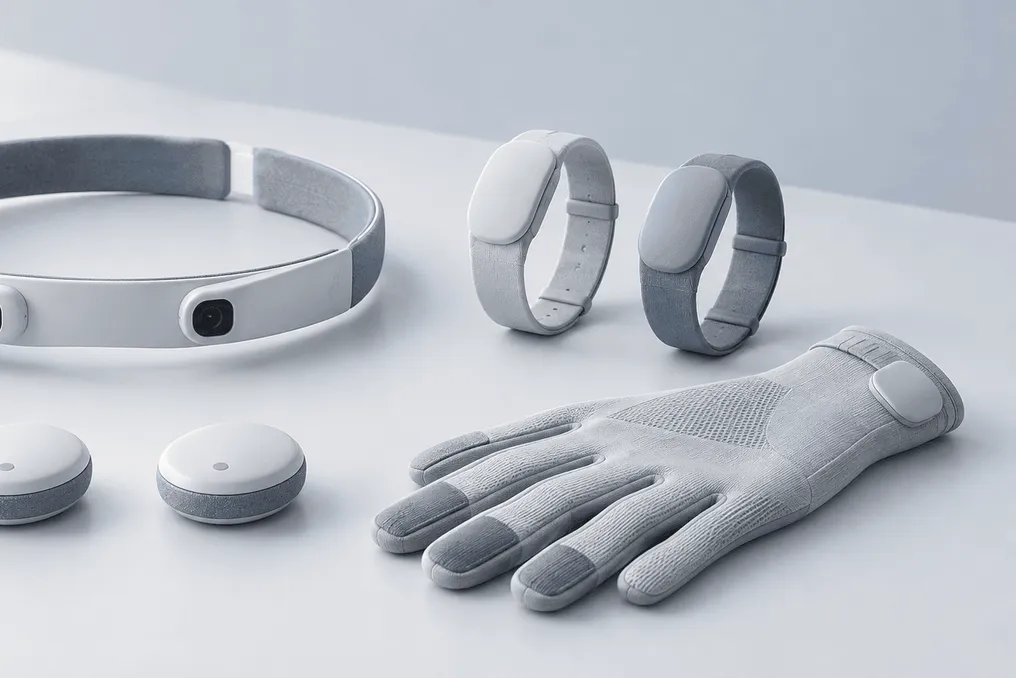
किट में हेडबैंड पर लगे चार कैमरे, कलाई के लिए दो ब्रेसलेट, कमर और पिंडली पर लगाए जाने वाले तीन मोशन ट्रैकर, और एक जोड़ी टैक्टाइल दस्ताने शामिल हैं। ये घटक मिलकर 360 डिग्री के सर्कुलर व्यू के साथ फर्स्ट-पर्सन विजन, हाथ की मुद्रा और उच्च घनत्व वाले स्पर्श प्रभाव, साथ ही पूरे शरीर की मुद्रा और बल को कैप्चर करते हैं।
कंपनी का मुख्य तर्क यह है कि सिर पर लगे कैमरों से प्राप्त ईगोसेंट्रिक डेटा अपने स्केलेबिलिटी की सरलता के कारण रोबोटों को प्रशिक्षित करने के लिए एक महत्वपूर्ण स्रोत बन गया है। हालांकि, इस तरह का डेटा अक्सर शरीर की सभी गतिविधियों को प्रतिबिंबित नहीं करता है। आंखों के स्तर पर स्थित कैमरा हाथों को देखता है, लेकिन अक्सर कोहनियों या पैरों को छोड़ देता है, और यह भी दर्ज नहीं करता है कि व्यक्ति किसी वस्तु पर कितना बल लगा रहा है। चलने, झुकने और दोनों हाथों के समन्वय की आवश्यकता वाले कार्यों को इस लापता जानकारी की आवश्यकता होती है।
सीफिज हब स्पार्स नोड्स दृष्टिकोण का उपयोग करता है। तीन ट्रैकर IMU मोशन सिग्नल को UWB के माध्यम से नोड्स के बीच प्राप्त दूरी डेटा के साथ जोड़ते हैं, और एल्गोरिदम इन डेटा को सिर और कलाई से दृश्य जानकारी के साथ एकीकृत करके पूरे शरीर की मुद्रा का आकलन करते हैं। हेडबैंड का वजन 220 ग्राम से कम है, और प्रत्येक ब्रेसलेट का वजन 75 ग्राम से कम है; दोनों डिवाइस 24 घंटे तक लगातार काम कर सकते हैं। कैमरों, हेडबैंड, IMU और UWB के बीच सिंक्रनाइज़ेशन त्रुटि 0.5 मिलीसेकंड से कम है।
दस्ताने एक वैकल्पिक तत्व हैं। संस्थापक और सीईओ यांग शुओ ने बताया कि डेटा संग्रह संचालकों ने टीम से अनुरोध किया था कि वे कर्मचारियों को दस्ताने न पहनाएं, क्योंकि वे बर्तन धोने जैसी नाजुक गतिविधियों में बाधा डाल सकते हैं और सेंसर से शोर पैदा कर सकते हैं। ग्राहक विशिष्ट कार्य के आधार पर कॉन्फ़िगरेशन चुन सकते हैं, और टीम वीडियो डेटा के आधार पर स्पर्श प्रभाव मूल्यांकन विधियों पर शोध कर रही है।
सहयोगी प्लेटफॉर्म डेटा पार्सिंग, सफाई, सेगमेंटेशन और सिमेंटिक लेबलिंग के लिए जिम्मेदार है, साथ ही सीन पुनर्निर्माण, मुद्रा अनुमान, हाथ ट्रैकिंग और रोबोट के शरीरों पर गति हस्तांतरण के साथ संचार भी सुनिश्चित करता है। यांग, जो 26 साल की उम्र में हार्बिन इंस्टीट्यूट ऑफ टेक्नोलॉजी (शेनझेन) में प्रोफेसर बने, इस उपकरण को वीडियो इंटरनेट और उच्च सटीकता वाले मोशन कैप्चर सिस्टम या वास्तविक रोबोट डेटा के बीच मौजूद मध्यम स्तर के डेटा के साथ काम करने के साधन के रूप में वर्णित करते हैं।