हेलो इंक. की रोबोटैक्सी यूनिट ने ऑन-डिमांड ड्राइविंग परिदृश्यों के निर्माण के लिए वर्ल्डहोलोज़ - एक विश्व मॉडल जारी किया
और पढ़ें
Pandaily
pandaily.com

हेलो इंक. की रोबोटैक्सी यूनिट ने ऑन-डिमांड ड्राइविंग परिदृश्यों के निर्माण के लिए वर्ल्डहोलोज़ - एक विश्व मॉडल जारी किया

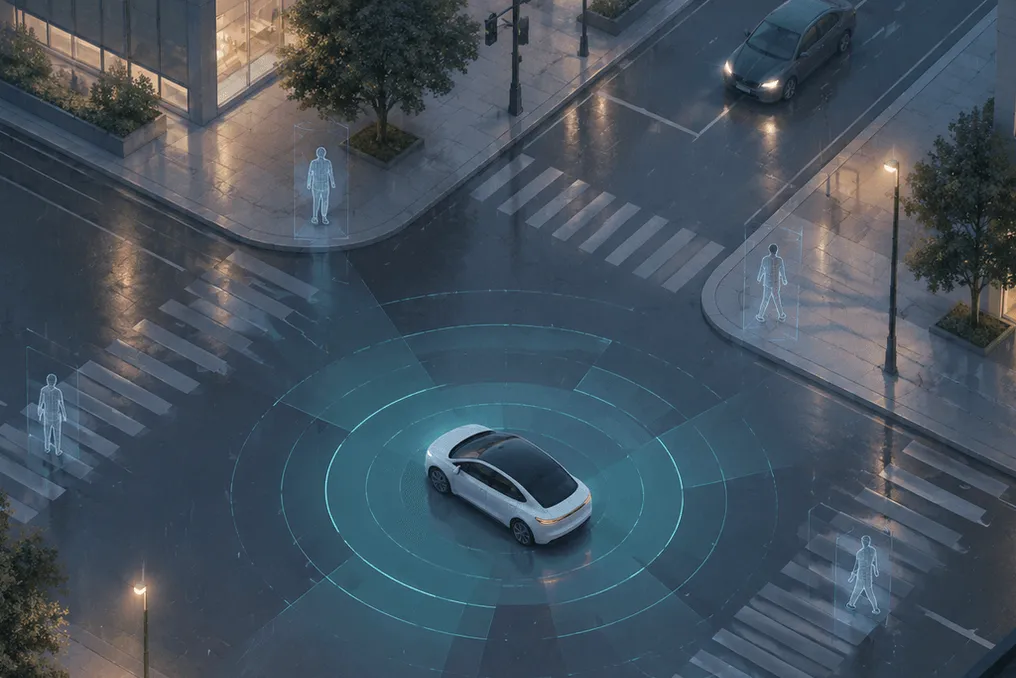
हेलो इंक. की रोबोटैक्सी डिवीजन ने वर्ल्डहोलोज़ - ड्राइविंग के लिए एक जनरेटिव वर्ल्ड मॉडल पेश किया है। यह मॉडल ऑन-डिमांड ड्राइविंग डेटा बनाने और वाहन नियंत्रण नीतियों के इंटरैक्टिव परीक्षण के लिए डिज़ाइन किया गया है।

टीम ने 12 अक्टूबर को इस मॉडल की घोषणा की और arXiv पर संबंधित वैज्ञानिक पेपर के साथ-साथ परियोजना पृष्ठ भी प्रकाशित किया। वर्ल्डहोलोज़ सीन प्रबंधन, निरंतर पीढ़ी, मल्टीसेंसर अवलोकन और कुशल डेटा आउटपुट को एक साथ लाता है।

इंजीनियर सीधे वाहनों, पैदल चलने वालों और उनके पथों को संपादित कर सकते हैं, जिसके बाद मॉडल कई कैमरों से संबंधित वीडियो के साथ-साथ लिडार डेटा उत्पन्न करता है। ऐसे परिवर्तनों के उदाहरणों में सड़क पार करने वाले पैदल यात्री को जोड़ना, आगे चल रहे वाहन के मार्ग को बदलना या मौसम की स्थिति बदलना शामिल है - जैसे बारिश से बर्फ में, या दिन से रात में।

मॉडल दृश्य बनाने के दूसरे तरीके के रूप में सरल भाषा में स्थिति का वर्णन भी स्वीकार करता है। उपयोगकर्ता वांछित स्थिति का वर्णन करता है, और अनुप्रयोगों का एक विशेष पाइपलाइन इस विवरण को मॉडल के संचालन के लिए आवश्यक शर्तों में बदल देता है। निर्माण स्थल, भारी यातायात, सड़क पार करने वाले पैदल यात्री, कोहरा और विभिन्न प्रकाश व्यवस्था जैसी वस्तुएं पीढ़ी प्रक्रिया को निर्देशित करने के लिए उपयोग की जा सकती हैं।

विकास का मुख्य उद्देश्य वास्तविक दुनिया में एकत्र किए गए डेटा में अंतराल को भरना है। लंबी पूंछ वाली स्थितियाँ, जैसे दुर्लभ खतरे या मौसम और गति के असामान्य संयोजन, केवल सड़कों से डेटा एकत्र करके पर्याप्त मात्रा में इकट्ठा करना मुश्किल है। अनुरोध पर ऐसे परिदृश्यों को उत्पन्न करने की क्षमता डेवलपर्स को लक्षित प्रशिक्षण डेटा बनाने और प्रति-तथ्यात्मक परीक्षण करने की अनुमति देती है: ड्राइविंग नीति की प्रतिक्रिया का आकलन करने के लिए एक ही क्षण को एक तत्व को बदलकर दोहराना।

प्रस्तुत वैज्ञानिक पेपर के अनुसार, वर्ल्डहोलोज़ में लगभग 2 बिलियन पैरामीटर हैं, यह सशर्त लिडार आउटपुट के साथ सात कैमरों के लिए दृश्य उत्पन्न करता है और बहु-चरणीय कारण-प्रभाव पीढ़ी का उपयोग करता है। इस वास्तुकला का उद्देश्य केवल व्यक्तिगत क्लिप उत्पन्न करने के बजाय कई बार इंटरैक्टिव मॉडलिंग के लिए पर्याप्त आउटपुट गति सुनिश्चित करना है।

वर्ल्ड मॉडल स्वायत्त ड्राइविंग और एम्बेडेड आर्टिफिशियल इंटेलिजेंस के क्षेत्र में एक सामान्य उपकरण बन गए हैं, जहां टीमें सीमा मामलों के संग्रह और लेबलिंग की लागत को कम करने के लिए उनका उपयोग करती हैं। हेलो इंक. की रोबोटैक्सी टीम द्वारा यह इस प्रकार की पहली सार्वजनिक शोध प्रकाशन है। हालांकि, कंपनी ने अभी तक यह नहीं बताया है कि मॉडल को कब या कैसे अपने वाहनों के परीक्षण कार्यक्रमों में एकीकृत किया जाएगा।
समान कहानियाँ

स्ट्राइडिंग एआई ने चौबीसों घंटे स्टोर के लिए H1 और C1 रोबोट पेश किए, 2027 में सेवा लॉन्च करने की योजना बना रहा है
और पढ़ें
pandaily.com

स्ट्राइडिंग एआई ने चौबीसों घंटे स्टोर के लिए H1 और C1 रोबोट पेश किए, 2027 में सेवा लॉन्च करने की योजना बना रहा है

पेकिंग स्थित फिजिकल आर्टिफिशियल इंटेलिजेंस स्टार्टअप स्ट्राइडिंग एआई ने चौबीसों घंटे स्टोरों के लिए डिज़ाइन की गई रोबोट प्रणाली प्रस्तुत की। कंपनी द्वारा QbitAI के माध्यम से जारी एक विज्ञप्ति के अनुसार, यह प्रस्तुति 8 अक्टूबर को 22वीं एशिया-प्रशांत खुदरा व्यापार प्रदर्शनी (APRCE 2026) में हुई।

यह प्रणाली तीन मुख्य घटकों से बनी है। रोबोट H1 एक द्विपदीय मानव सदृश रोबोट है जिसे उन क्षेत्रों के लिए डिज़ाइन किया गया है जहाँ ग्राहक घूमते हैं। यह 20 से अधिक भाषाओं में बात कर सकता है, 45 विभिन्न चेहरे के भाव और 36 हावभाव प्रदर्शित कर सकता है, और व्यक्तिगत विकास के लिए एक खुला एपीआई भी प्रदान करता है।

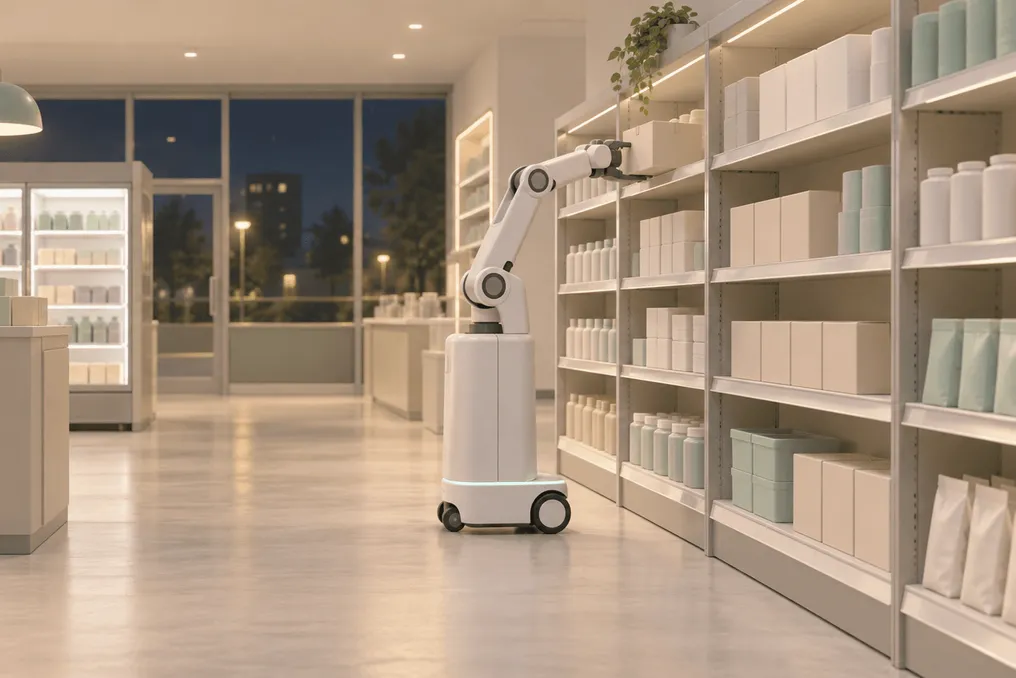
रोबोट C1 एक पहिया वाहन है जिसमें मैनिपुलेटर लगे होते हैं, जो संकरे गलियारों के लिए उपयुक्त है। यह एक पतले ऑल-डायरेक्शनल बेस पर काम करता है, जिसकी ऊंचाई लगभग 100 मिमी से लेकर 1750 मिमी से अधिक तक होती है, और वस्तुओं को स्थानांतरित करने, शेल्फ भरने और लोडिंग जैसे कार्य करता है। स्ट्राइडिंग एआई का दावा है कि C1 आस-पास के ग्राहकों का पता लगाने के लिए संयुक्त सेंसर का उपयोग करता है, आपात स्थिति में बाधा से 10 सेमी के भीतर रुक जाता है, और इसमें फ्रंट और रियर डेप्थ कैमरे के साथ-साथ 360-डिग्री विजन होता है।

M1 नियंत्रण प्लेटफॉर्म कार्यों के वितरण, स्थिति ट्रैकिंग और कर्मियों के हस्तक्षेप की अनुमति के लिए जिम्मेदार है। कंपनी इस बात पर जोर देती है कि इस स्थापना के लिए स्टोर की शेल्फ या गलियारे की संरचना में किसी भी बदलाव की आवश्यकता नहीं है, जिसे वे 'जीरो रेट्रोफिट' कहते हैं। रोबोटों को अपनाने का उद्देश्य उन्हें इन्वेंट्री जांच, निरीक्षण और गश्त जैसे नियमित और रात के काम सौंपना है, ताकि कर्मचारी ग्राहकों पर अधिक ध्यान केंद्रित कर सकें। कंपनी का कहना है कि रोबोट 99% कार्य स्वयं करते हैं, हालांकि इस आंकड़े का विवरण प्रकट नहीं किया गया है।

रोबोटों के संचालन का आधार स्ट्राइडिंग एआई का तथाकथित 'एम्बोडीड ब्रेन' है। SLM-0.5 एक्शन मॉडल, जो हल्का है, ने LIBERO बेंचमार्क में 98.6% की औसत सफलता दर प्रदर्शित की और कंपनी के अनुसार, मानक दृष्टिकोणों की तुलना में 24 गुना तेजी से गणना करता है। STEAM सिस्टम, जो ओपन-सोर्स फ्रेमवर्क RLinf पर आधारित है और रीइन्फोर्समेंट लर्निंग के पोस्ट-ट्रेनिंग सिस्टम है, ने शेल्फ भरने के कार्य में 95% सफलता हासिल की। Rpent एजेंट परत, जिसे सिंघुआ विश्वविद्यालय और इनफिनिजेंस एआई के सहयोग से विकसित किया गया है, पंक्ति की शेल्फ भरने जैसे अनुरोध को क्रमिक चरणों में विभाजित करती है, नेविगेशन और ग्रिपिंग मॉड्यूल को कॉल करती है, और विफलताओं की स्थिति में कार्यों को पुन: योजना बनाती है।

स्ट्राइडिंग एआई के सह-संस्थापकों में सीरीज़ उद्यमी सॉन्ग याओ, यांग यूसिन, सिंघुआ शोधकर्ता यू चाओ और चारेन पोखफैंड समूह शामिल हैं। कंपनी एक बड़े वैश्विक खुदरा नेटवर्क में प्रणाली का परीक्षण करने और 2027 में वाणिज्यिक संचालन शुरू करने की योजना बना रही है। बिक्री एकमुश्त खरीद या रोबोटिक्स-एज-ए-सर्विस सदस्यता के रूप में की जा सकती है, जिसमें उपकरण, सॉफ्टवेयर और रखरखाव शामिल है। इसके अलावा, एक अधिक शक्तिशाली संस्करण और चेकआउट ऑपरेशन और पैकेजिंग के लिए रोबोट A1 की योजना बनाई गई है, हालांकि उनके रिलीज की समय सीमा निर्धारित नहीं की गई है।

लोकप्रिय