पूर्व Nvidia आर्किटेक्ट द्वारा स्थापित स्टार्टअप ने रोबोट नियंत्रण चक्रों को 1 मिलीसेकंड तक तेज करने के लिए Y10 चिप विकसित की
और पढ़ें
Pandaily
pandaily.com

पूर्व Nvidia आर्किटेक्ट द्वारा स्थापित स्टार्टअप ने रोबोट नियंत्रण चक्रों को 1 मिलीसेकंड तक तेज करने के लिए Y10 चिप विकसित की

2025 में Nvidia कंपनी के एक पूर्व जीपीयू आर्किटेक्ट द्वारा स्थापित स्टार्टअप भौतिक कृत्रिम बुद्धिमत्ता - यानी रोबोट और मशीनों के लिए प्रोसेसर विकसित कर रहा है जो वास्तविक दुनिया में धारणा, तर्क और कार्य कर सकते हैं। कंपनी का पहला उत्पाद, जिसका नाम Y10 रखा गया है, धारणा, आउटपुट और कार्रवाई के पूरे चक्र को एक मिलीसेकंड से भी कम तक कम करने पर केंद्रित है, जैसा कि Xu ने 10 अक्टूबर को चीनी स्टार्टअप प्रकाशन Cyzone को दिए गए साक्षात्कार में बताया।

Xu का दावा है कि अधिकांश आधुनिक रोबोट केंद्रीय प्रसंस्करण इकाइयों (CPU), ग्राफिक्स प्रोसेसिंग इकाइयों (GPU) और स्वायत्त ड्राइविंग चिप्स का उपयोग करते हैं। उन्होंने इस बात पर जोर दिया कि जीपीयू बड़ी भाषा मॉडल के साथ काम करते समय उच्च थ्रूपुट के लिए डिज़ाइन किए गए हैं, न कि उस निरंतर चक्र के लिए जिसमें रोबोट अपने परिवेश को महसूस करता है, कोई कार्रवाई करता है, और फिर फीडबैक के आधार पर उच्च आवृत्ति पर उसे ठीक करता है। भौतिक एआई के लिए, समग्र चक्र समय, साथ ही ऊर्जा और लागत, केवल पीक TOPS प्रदर्शन से अधिक महत्वपूर्ण मीट्रिक हैं।

Xu के अनुमान के अनुसार, चिप वास्तुकला समानांतर प्रोसेसर की उपयोगिता का लगभग 70% निर्धारित करती है, जबकि सॉफ्टवेयर शेष 30% के लिए जिम्मेदार होता है। विशेष ASIC का उपयोग करने के बजाय, Y10 एक सामान्य-उद्देश्य वाला प्रोसेसर है जिसे कॉन्फ़िगर करने योग्य और अत्यधिक प्रोग्राम करने योग्य निर्देश सेट द्वारा नियंत्रित किया जाता है, जो इसे रोबोट मॉडलों में बदलाव के साथ अनुकूलित होने की अनुमति देता है। कंपनी की प्रारंभिक सामग्री के अनुसार, डिजाइन SomaArch नामक वास्तुकला पर आधारित है। Xu ने आगे कहा कि मुख्य टीम के सदस्यों के पास कई पीढ़ियों के Nvidia जीपीयू पर काम करने का अनुभव था और उन्होंने बड़े चिप्स, जिसमें 6-नैनोमीटर स्तर के घटक शामिल थे, को डिजाइन से लेकर बड़े पैमाने पर उत्पादन तक स्थानांतरित करने में भाग लिया, और निर्देश सेट इंजीनियरों के लिए माइग्रेशन को सरल बनाने के लिए विकसित किया गया है।

कंपनी ने बताया कि वह प्रमुख चीनी रोबोट निर्माताओं के साथ परीक्षण कर रही है। सिमुलेशन के परिणामों के अनुसार, जो कंपनी का अपना डेटा है, सिलिकॉन पर माप नहीं हैं, इसके समाधान वर्तमान x86 प्लस Orin कॉन्फ़िगरेशन की तुलना में 80% लागत में कमी के साथ पांच गुना बेहतर समग्र प्रदर्शन प्रदर्शित करते हैं। Xu ने स्पष्ट किया कि टीम के सिमुलेशन आमतौर पर अंतिम परिणामों से 3% के भीतर मेल खाते हैं। चिप का विकास आधे रास्ते पर है, और वर्ष के अंत तक ग्राहकों को वास्तविक हार्डवेयर का परीक्षण करने के लिए FPGA-आधारित कंप्यूटिंग प्लेटफॉर्म संस्करण जारी करने की योजना है।

प्रारंभिक लक्ष्य मानव सदृश रोबोट नहीं, बल्कि औद्योगिक रोबोटिक मैनिपुलेटर हैं। एक भागीदार का हवाला देते हुए, Xu ने उल्लेख किया कि मौजूदा मैनिपुलेटर वास्तविक उत्पादन लाइनों पर केवल लगभग 2% मैनुअल संचालन करते हैं। इसके अलावा, कंपनी अपने चिप्स पर आधारित छोटे विश्व मॉडल सर्वर बनाने पर विचार कर रही है। Xu के अनुसार, रोबोट की वर्तमान कम्प्यूटेशनल शक्ति लगभग 1985 में 386 प्रोसेसर के स्तर के बराबर है।
समान कहानियाँ

240 मिलियन वर्ष पुराने विशाल त्रिपैर वाले केकड़े के जीवाश्म पाए गए
और पढ़ें
iol.co.za

240 मिलियन वर्ष पुराने विशाल त्रिपैर वाले केकड़े के जीवाश्म पाए गए

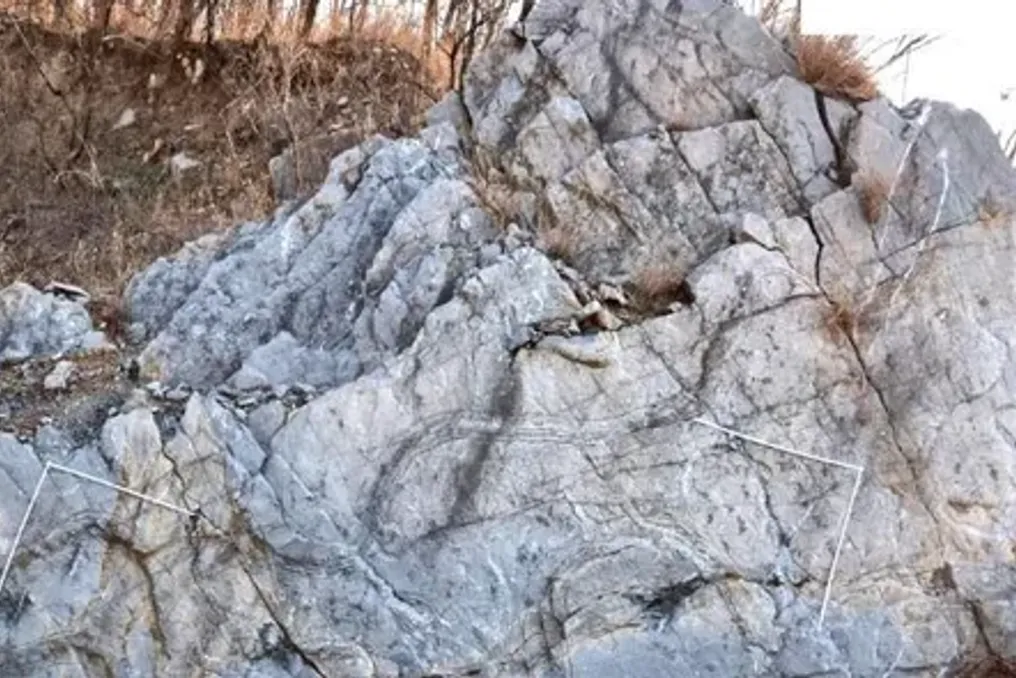
एक नए शोध में एक बड़े त्रिपैर वाले केकड़े की जीवाश्मों के निशान सामने आए हैं, जिनकी आयु 240 मिलियन वर्ष से अधिक है। ये खोजें चीन के पूर्वी हिस्से में उथले पानी में की गईं, जो अब गायब हो चुका है।

ये खोजें पृथ्वी के इतिहास में सबसे गंभीर विलुप्ति के बाद महासागर के जीवन के बारे में मूल्यवान जानकारी प्रदान करती हैं। जीवाश्म अनहाई प्रांत के चाओहू शहर में एक पहाड़ी संरचना में पाए गए थे, जो अब एक आंतरिक क्षेत्र है।

शोधकर्ताओं ने नौ जटिल निशान और रास्ते की पहचान की, जो मुड़े हुए या सीधे थे और 5 मीटर तक लंबे थे। उन्होंने पाया कि इन निशानों पर समानांतर खरोंचें थीं। मछली और अकशेरुकी जीवों जैसे कीड़ों और मकड़ियों के निशानों से तुलना करने के बाद, वैज्ञानिकों ने निष्कर्ष निकाला कि इन निशानों का निर्माता त्रिपैर वाला केकड़ा था।

त्रिपैर वाले केकड़े समुद्री आर्थ्रोपोड हैं, यानी बाहरी कंकाल और संधिगत उपांगों वाले अकशेरुकी जानवर। अपने नाम के बावजूद, वे वास्तविक केकड़े नहीं हैं, बल्कि बिच्छू और मकड़ियों के करीबी रिश्तेदार हैं। चूंकि उनकी मूल संरचना लाखों वर्षों में बहुत कम बदली है, इसलिए उन्हें अक्सर 'जीवित जीवाश्म' कहा जाता है।

'जर्नल ऑफ पेलियोन्टोलॉजी' में प्रकाशित एक नए अध्ययन में, लेखकों ने उल्लेख किया कि निशानों का आकार इंगित करता है कि जानवर एक वास्तविक विशालकाय था, जिसकी लंबाई संभावित रूप से 70 सेंटीमीटर से अधिक थी, जो इसे पाए गए सबसे बड़े त्रिपैर वाले केकड़ों में से एक बनाता है।

चीनी भूविज्ञान विश्वविद्यालय (बीजिंग) के सह-लेखक सिन लीदा ने उल्लेख किया कि पहले पाए गए त्रिपैर वाले केकड़े के जीवाश्म मुख्य रूप से छोटे थे। रिकॉर्ड में बड़े निशान भी शामिल हैं, जो फ्रांस में पाए गए थे, जिसके निर्माता का अनुमान लगभग 85 सेमी लगाया गया था, साथ ही उत्तरी चीन से रिकॉर्ड भी हैं जो 89 सेमी तक शरीर की लंबाई का संकेत देते हैं।

निशानों के आकार के आधार पर, नए अध्ययन ने अनुमान लगाया कि प्राचीन त्रिपैर वाला केकड़ा उथले समुद्र में रहता था और समुद्र तल के पास चलता या तैरता था। उसके उपांग या खोल के हिस्से कभी-कभी तल को छूते थे, जिससे विशिष्ट खरोंचें बनती थीं।

अप्रत्याशित मोड़ और नए प्रश्न

यह दिलचस्प है कि आधुनिक त्रिपैर वाले केकड़े अपनी पीठ के बल तैरते हैं। हालांकि, निशान पीछे की ओर तैरने की मुद्रा का सुझाव देते हैं, जो बताता है कि प्राचीन त्रिपैर वाले केकड़े आधुनिक प्रजातियों की तुलना में अलग तरह से व्यवहार कर सकते थे।

ब्राजील के फेडरल यूनिवर्सिटी ऑफ सैन कार्लोस के सह-लेखक गैब्रियल ई. बी. डी बाररोस ने कहा: 'यह एक बड़ा आश्चर्य है और इस बात पर नए प्रश्न उठाता है कि ये जानवर अतीत में कैसे व्यवहार करते थे।' उन्होंने आगे कहा कि यह खोज इस बात पर प्रकाश डालती है कि जीवाश्म निशान जानवरों के व्यवहार के रहस्यों को कैसे उजागर कर सकते हैं।

बाररोस ने बताया कि अंतरराष्ट्रीय शोध में उनका मुख्य योगदान अन्य ज्ञात निशानों के साथ निशानों की तुलना करना और निशानों के संभावित निर्माता का निर्धारण करना था। वह स्नातक स्तर पर प्रशिक्षण से ही ग्लेशियल और झील के वातावरण से जीवाश्म निशानों का अध्ययन कर रहे हैं।

विलुप्त और आधुनिक त्रिपैर वाले केकड़ों के बीच अंतर करके, यह अध्ययन पर्मियन-ट्राइएसिक काल में बड़े पैमाने पर विलुप्ति के बाद उथले समुद्री पारिस्थितिक तंत्रों के पुनर्निर्माण के दुर्लभ प्रमाण प्रदान करता है, जो लगभग 250 मिलियन वर्ष पहले हुई एक वैश्विक आपदा थी, जैसा कि पेपर में उल्लेख किया गया है।

शोध समूह में अनहाई के सदस्य भी शामिल थे, जो चीन की पांचवीं सबसे बड़ी मीठे पानी की झील, चाओहू का घर है। इस अध्ययन से पहले, इस क्षेत्र में पहले से ही चाओहू की जीव-जंतुओं की खोज की गई थी - प्रारंभिक ट्रायसिक का एक अत्यधिक विविध समुद्री समुदाय। बड़े त्रिपैर वाले केकड़ों की उपस्थिति इस जीव-जंतुओं में एक नया प्रकार जोड़ती है, इस प्रकार उस समय क्षेत्र की जैव विविधता को समृद्ध करती है।

शोधकर्ताओं ने निष्कर्ष निकाला: 'हम मानते हैं कि भविष्य में इस क्षेत्र में और भी खोजें होंगी।'

वेस्टलेक रोबोटिक्स का WR1 मस्तिष्क दो मानवरूपों को फुलाने में मदद करता है
और पढ़ें
pandaily.com

वेस्टलेक रोबोटिक्स का WR1 मस्तिष्क दो मानवरूपों को फुलाने में मदद करता है

वेस्टलेक रोबोटिक्स, जो हनचोउ के वेस्टलेक विश्वविद्यालय का एक स्टार्टअप है, ने WR1 प्रस्तुत किया है - एक प्रणाली जिसे वे मानवरूप रोबोटों के लिए सार्वभौमिक मस्तिष्क कहते हैं। 9 अक्टूबर को प्रकाशित एक प्रदर्शन वीडियो में, WR1 पर काम करने वाला एक मानवरूप कई जटिल कार्य प्रदर्शित करता है: यह फ्रिज से मकई उठाता है, एयर फ्रायर की ओर सहजता से घूमता है, भंडारण बिन उठाने के लिए झुकता है और बिखरे हुए नरम खिलौनों को व्यवस्थित करता है, जिसके बाद यह चादर फैलाने के लिए बेडरूम में जाता है, और यह सब कमरों के बीच रीबूट करने के लिए रुके बिना करता है।

कंपनी का दावा है कि WR1 एक दोहरे पूर्व-प्रशिक्षण पर आधारित है, जिसमें एक बड़ा मस्तिष्क और एक छोटा मस्तिष्क शामिल है। यह प्रणाली दुनिया के मॉडल को दृष्टि, भाषा और क्रिया के मॉडल के साथ जोड़ती है, जिससे यह परिवेश को समझ सकता है, कार्य को समझ सकता है और चलने, धड़ की मुद्रा और कुशल हाथों की गतिविधियों को कवर करने वाली पूरे शरीर की क्रियाओं का क्रम उत्पन्न कर सकता है। सामान्य क्रियाओं के विशेषज्ञ, जिसे GAE कहा जाता है, एक मोटर सेरिबैलम के रूप में कार्य करता है, इस अनुक्रम को ट्रैक करता है और रोबोट के संतुलन को बनाए रखता है। GAE को मानव गति के बड़े डेटासेट पर दो चरणों में प्रशिक्षित किया गया था और यह उपकरण विलंबता की भरपाई के लिए एक समायोज्य पूर्वानुमान तंत्र का उपयोग करता है।

लंबी कार्यों के बाधित होने से रोकने के लिए, WR1 रोबोट की गति के बारे में अल्पकालिक और दीर्घकालिक स्मृति का समर्थन करता है और क्रियाओं को बैचों में उत्पन्न करता है। अगली बैच वर्तमान में चल रहे कार्य के दौरान पृष्ठभूमि में गणना की जाती है, जिससे अपडेट के दौरान झटके समाप्त हो जाते हैं। वेस्टलेक रोबोटिक्स का मानना है कि अधिकांश मानवरूप अलग से गति, मुद्रा और हाथ के काम की योजना बनाते हैं और अपने हाथ का उपयोग करने से पहले रुकने के लिए मजबूर होते हैं।

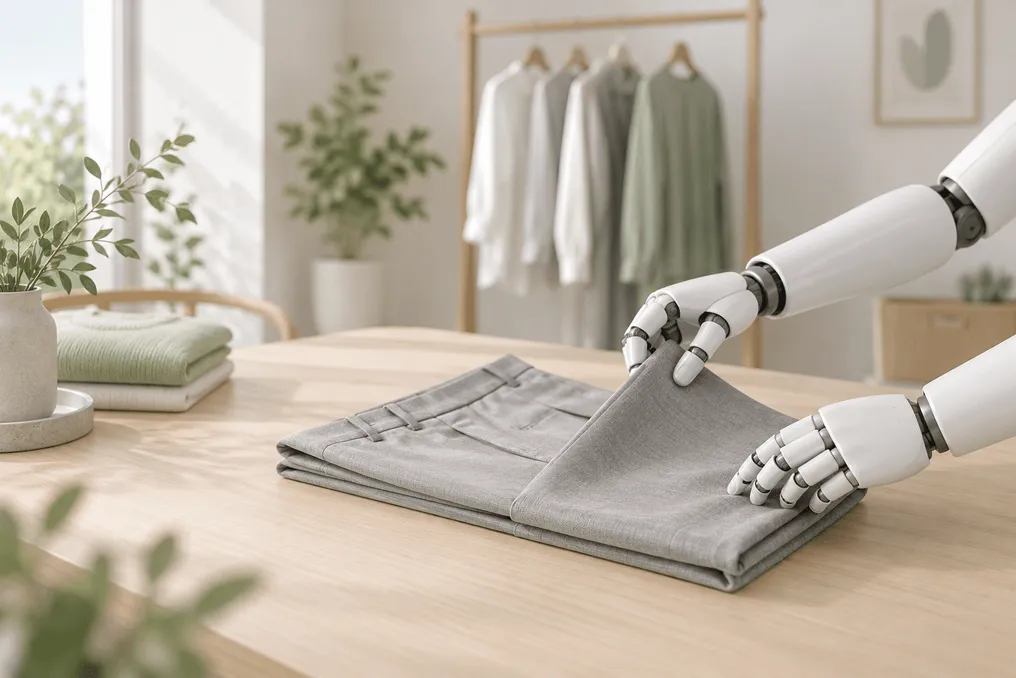
कंपनी का मुख्य बयान धुलाई से संबंधित है। प्रस्तुत प्रदर्शन में एक मानवरूप एक झूलते हुए हैंगर से पतलून का जोड़ा उठाता है, इसे अपने हाथ पर डालता है, गति के अनुकूल होता है, और दूसरे WR1 मानवरूप के साथ मिलकर उन्हें कुशल हाथों का उपयोग करके स्थानांतरित करने, फैलाने और मोड़ने का काम करता है। दोनों रोबोट एक-दूसरे और बदलते कपड़े को ट्रैक करते हैं। वेस्टलेक रोबोटिक्स इसे कुशल हाथों वाले मानवरूप द्वारा कपड़ों को पूरी तरह से मोड़ने का पहला सार्वजनिक प्रदर्शन कहता है, हालांकि इस दावे का स्वतंत्र रूप से सत्यापन नहीं किया गया है। पहले WR1 एक रोबोटिक हाथ प्लेटफॉर्म पर कपड़े मोड़ता था, एक अलग सेटअप पर, जो कंपनी के अनुसार सबसे अच्छे मामले में प्रति वस्तु 36 सेकंड की गति प्राप्त करता था।

वेस्टलेक रोबोटिक्स की स्थापना डॉन्लिन वांग, वेस्टलेक विश्वविद्यालय के प्रोफेसर, और उनके सह-संस्थापक यू झांग, प्राकृतिक भाषा प्रसंस्करण शोधकर्ता और उसी विश्वविद्यालय के प्रोफेसर ने की थी। कंपनी अपने मस्तिष्क, पूरे शरीर नियंत्रण और मानवरूप हार्डवेयर को स्वयं विकसित कर रही है, जिसका ध्यान घरेलू सेवाओं, विनिर्माण और विशेष कार्यों पर है।

DeepSeek Harness v0.2.1-alpha.2 का प्रारंभिक रिलीज़ जारी किया गया, जिसमें रीजनिंग अनुवाद और Git वर्कट्रीज़ की सुविधाएँ शामिल हैं
और पढ़ें
pandaily.com

DeepSeek Harness v0.2.1-alpha.2 का प्रारंभिक रिलीज़ जारी किया गया, जिसमें रीजनिंग अनुवाद और Git वर्कट्रीज़ की सुविधाएँ शामिल हैं

DeepSeek ने अपने ओपन एजेंट रनटाइम - DeepSeek Harness v0.2.1-alpha.2 - का प्रीव्यू संस्करण जारी किया है। यह बिल्ड 9 अक्टूबर को शाम को बीजिंग समय के अनुसार परियोजना के आधिकारिक GitHub पेज पर पोस्ट किया गया था, जो v0.2.1-alpha.1 के रिलीज के छह दिन बाद हुआ था, और यह अभी भी एक प्रीव्यू रिलीज़ है, न कि स्थिर संस्करण।

मुख्य नवाचार एक प्रायोगिक प्लगइन है जो मॉडल के तर्क परिणामों का मशीन अनुवाद करता है। उपयोगकर्ता प्लगइन्स पेज पर इस सुविधा को सक्रिय कर सकते हैं और Bing, Google या सशुल्क DeepSeek Flash में से अनुवाद प्रदाता चुन सकते हैं। दूसरा प्रायोगिक प्लगइन Git वर्कट्रीज़ का समर्थन जोड़ता है, जिससे एजेंट एक अलग Git चेकआउट बना और उसमें जा सकता है ताकि समानांतर कार्य एक ही वर्किंग कॉपी में संघर्ष न करे। इसके अलावा, प्रायोगिक प्लगइन्स को रिकॉर्ड करने और पढ़ने के लिए सत्र स्थिति के नए एपीआई जोड़े गए हैं।

रनटाइम का उपयोग करने वाले डेवलपर्स के लिए कई बदलाव किए गए हैं। नया working_directory टूल एजेंट को सत्र की वर्किंग डायरेक्टरी को पढ़ने और संशोधित करने की अनुमति देता है, और TypeScript और Python के लिए SDK में संबंधित एपीआई प्राप्त हुए हैं। वैश्विक निर्देशों को अब सामान्य एजेंट निर्देशिका में AGENTS.md फ़ाइल से लोड किया जा सकता है, जिसे DSH_AGENTS_HOME वेरिएबल द्वारा सेट किया जाता है। आधिकारिक प्लगइन कैटलॉग ने वर्तमान रिलीज़ से मेल खाने वाले Claude Code और Codex पैकेजों को ऑन-द-फ्लाई इंस्टॉल करने की क्षमता जोड़ी है; इन पैकेजों का उपयोग इंटरफ़ेस रहित प्रोफाइल में भी किया जा सकता है, SDK और ACP के साथ। SSH ने फ़ाइलों, प्रक्रियाओं, टर्मिनलों, सैंडबॉक्स और Node PTC के दूरस्थ संचालन को संभालने के लिए स्टैंडअलोन सहायक रनटाइम प्राप्त किए हैं।

वेब संस्करण अब एक विशिष्ट IPv4 या IPv6 पते से जुड़ने और नए --tls-cert और --tls-key विकल्पों का उपयोग करके सीधे HTTPS को होस्ट करने में सक्षम है। अन्य सुधारों में फ़ॉन्ट और आकार की सेटिंग्स, वॉयस इनपुट के लिए माइक्रोफ़ोन का चयन और कार्य विवरण को संक्षिप्त करने के क्षण का चयन करना शामिल है।

सुधारों में उल्लेख किया गया है कि निष्क्रियता टाइमआउट समाप्त होने के बाद अनुरोध अब अटकते नहीं हैं, जब मॉडल स्ट्रीम रुक जाती है, और परिवहन रद्द करना अनदेखा करता है, और बैकग्राउंड वर्कफ़्लो अब बाधित के रूप में चिह्नित नहीं होते हैं, बल्कि सक्रिय रहते हैं। उस समस्या को भी ठीक किया गया है जिसके कारण प्लगइन मेटाडेटा को पढ़ने में विफलता DeepSeek के पूरे अनुरोध को ब्लॉक कर सकती थी।

रिलीज़ में पिछड़े असंगतता (backward incompatibility) लाने वाले परिवर्तन भी शामिल हैं। मिश्रित उपकरण प्रस्तुति मोड हटा दिया गया है, केवल नेटिव और ptc रखे गए हैं। एजेंट उप-उपकरण अब तुरंत चाइल्ड आईडी लौटाते हैं, जिसके लिए रनटाइम के कस्टम SDK को सत्र प्रतीक्षा का समर्थन करने की आवश्यकता होती है। एजेंट कमांड संदेश अब सीधे लक्षित मेलबॉक्स पर भेजे जाते हैं, जिससे एक अलग आउटगोइंग मेलबॉक्स और स्वचालित पुनः प्रयास समाप्त हो जाता है। डिफ़ॉल्ट SDK प्रोफ़ाइल को एक निश्चित कोडिंग एजेंट व्यक्तित्व से सामान्य AI एजेंट व्यक्तित्व में बदल दिया गया है, और शामिल pi-ai लाइब्रेरी को संस्करण 1.0.2 तक अपडेट किया गया है।

लोकप्रिय