AgiBot ने खुले वातावरण में स्वायत्त नेविगेशन के लिए AGILE 2.0 मॉडल प्रस्तुत किया
और पढ़ें
Pandaily
pandaily.com

AgiBot ने खुले वातावरण में स्वायत्त नेविगेशन के लिए AGILE 2.0 मॉडल प्रस्तुत किया

एजीआईबॉट कंपनी ने AGILE 2.0 जारी किया है, जिसका पूरा नाम AGIBOT Generative Intelligent Locomotion Engine है। यह मॉडल संवेदी और नियंत्रण प्रणाली का प्रतिनिधित्व करता है, जो दृश्य धारणा, इलाके की समझ, पारगम्य स्थान पर तर्क, पूरे शरीर की गति और एंड-इफेक्टर के सटीक संपर्क को एक एकीकृत एंड-टू-एंड चक्र में जोड़ता है।

कंपनी इस अपडेट को रोबोटों को अलग-अलग घटकों की प्रणालियों, जैसे 'पहले चलना, फिर हेरफेर करना' से बदलकर, असीमित परिस्थितियों में 'ओपन विजन लोकोमो-मैनिपुलेशन' मोड में ले जाने के रूप में देखती है। यह सॉफ्टवेयर रिलीज़ चिमेलोंग पार्क में एजीआईबॉट के कार्यान्वयन और A3 अल्ट्रा के वाणिज्यिक उपयोग से अलग है, हालांकि यह हेरफेर के पूर्व-प्रशिक्षण के लिए एजीआईबॉट के पहले प्रकाशित GE-Act 2.0 वर्ल्ड एक्शन स्केलिंग कार्य को पूरक बनाता है।

हालांकि AGILE 1.0 ने पहले ही धारणा को गति से जोड़ा था, जिससे नेविगेशन और हेरफेर दोनों को समानांतर में निष्पादित करने की अनुमति मिली थी, एजीआईबॉट ने उल्लेख किया कि पिछले संस्करण में उच्च संतुलन के साथ उच्च गति वाली परस्पर क्रिया और सटीक संपर्क स्विचिंग के लिए एकीकृत गतिशीलता नहीं थी। AGILE 2.0 मध्यवर्ती चरणों के विभाजन को समाप्त करता है: कैमरे लगातार योजना और नियंत्रण का प्रबंधन करते हैं, जो दृष्टि में देरी के कारण एक्चुएटर में मिलीसेकंड पैमाने पर झटके लगने से रोकता है, जब शरीर पहले ही कदम के मध्य में होता है।

लिंगक्सी X2 प्लेटफॉर्म पर बनाए गए प्रदर्शन उदाहरणों में फायर रिंग के माध्यम से कूदना, डायबोलो खेलना, कई रोबोटों द्वारा लंबी रस्सी पर सिंक्रनाइज़्ड जंप, बक्सों को सहयोगात्मक रूप से ढेर करना और - जिसे द्विपदीय मानवइड्स के लिए पहला बताया गया है - अस्थिर संपर्क की स्थिति में निरंतर दृश्य प्रतिक्रिया की आवश्यकता के साथ एक बड़े गेंद पर सवारी करते समय संतुलन बनाए रखना शामिल है।

शानदार होने के अलावा, एजीआईबॉट तैनात करने के लिए तैयार सुविधाओं की उपस्थिति पर जोर देता है: बाधाओं में परिवर्तन पर वास्तविक समय में बंद दृश्य चक्र, बहु-एजेंट कार्यों को निष्पादित करने के लिए रोबोटों के बीच स्थिति का आदान-प्रदान, और जब लोग कार्य क्षेत्र में प्रवेश करते हैं तो सुरक्षित पुनर्प्राप्ति। मुख्य संदेश असंगठित स्थानों के लिए इंजीनियरिंग के अधिक सूक्ष्म अनुकूलन की आवश्यकता है, जहां पूर्वनिर्धारित मार्ग बिंदु प्रकाश व्यवस्था, फर्श की सतहों या राहगीरों की उपस्थिति में बदलने पर काम करना बंद कर देते हैं।

AGILE 2.0 की घोषणा के दौरान सफलता के मापे गए संकेतकों, विलंबता बजट या तीसरे पक्ष द्वारा पुनरुत्पादन प्रस्तुत नहीं किए गए थे; सर्कस क्लिप अभी भी वास्तविक मेट्रिक्स के आने तक एक विपणन उपकरण बने हुए हैं। GE-Act 2.0 वर्ल्ड एक्शन के देशी पूर्व-प्रशिक्षण लाइन के साथ मिलकर, एजीआईबॉट एक दो-स्तरीय संरचना बनाता है - संवेदन और लोकोमोशन नियंत्रण प्लस हेरफेर के लिए वर्ल्ड एक्शन, हालांकि AGILE 2.0 का मूल्यांकन इस आधार पर किया जाना चाहिए कि खुले दृष्टि के साथ गतिशील संतुलन कितनी अच्छी तरह संरक्षित रहता है, मंच सज्जा से बाहर।
समान कहानियाँ

सुरक्षा सुनिश्चित करने के लिए एंड्रॉइड एगिलिटी रोबोटिक्स लोगों के करीब आने पर झुकता है
और पढ़ें
nplus1.ru

सुरक्षा सुनिश्चित करने के लिए एंड्रॉइड एगिलिटी रोबोटिक्स लोगों के करीब आने पर झुकता है

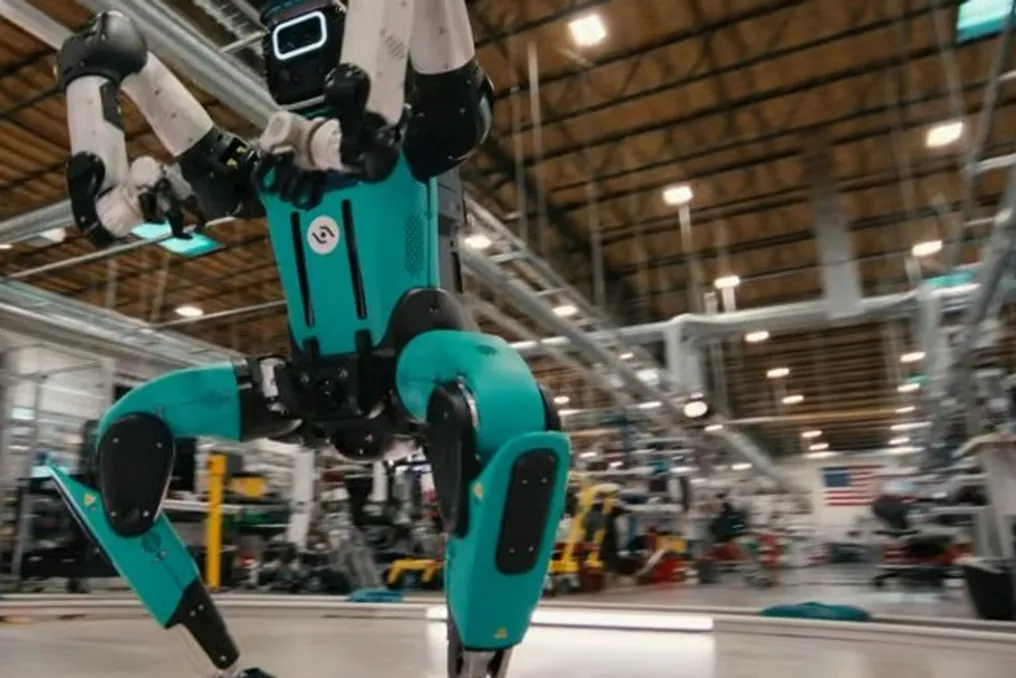
अमेरिकी निगम एगिलिटी रोबोटिक्स ने अपने नए एंड्रॉइड डिजिट 5 का प्रदर्शन किया है, जिसे औद्योगिक सुविधाओं और वेयरहाउस परिसरों में उपयोग के लिए डिज़ाइन किया गया है। डेवलपर्स का दावा है कि सेंसरों के एक सेट और विशेष एल्गोरिदम की बदौलत, 129 किलोग्राम का रोबोट निकटता में मौजूद लोगों को समय पर पहचान सकता है और उनसे बच सकता है।

यह प्रणाली दृश्य और श्रव्य संकेतों के माध्यम से संभावित मानव आवाजाही के बारे में सूचित करती है। निकटता पर खतरनाक स्थिति उत्पन्न होने पर, रोबोट या तो अपनी गति रोक देता है या बैठने की स्थिति ले लेता है। कंपनी की आधिकारिक वेबसाइट पर प्रकाशित प्रेस विज्ञप्ति के अनुसार, यह कार्यक्षमता रोबोट को अतिरिक्त सुरक्षा बाधाओं को स्थापित किए बिना लोगों के पास काम करने की अनुमति देगी।

टेलीकंट्रोल के बिना UnifoLM-X2-1.0 वर्ल्ड मॉडल का उपयोग करके Unitree G1 Sparring का प्रदर्शन
और पढ़ें
pandaily.com

टेलीकंट्रोल के बिना UnifoLM-X2-1.0 वर्ल्ड मॉडल का उपयोग करके Unitree G1 Sparring का प्रदर्शन

यूनिट्री रोबोटिक्स ने UnifoLM-X2-1.0 वर्ल्ड मॉडल का उपयोग करके एक प्रशिक्षण व्यक्ति से स्पैरिंग में अपने ह्यूमनॉइड रोबोट G1 की क्षमताओं का प्रदर्शन किया, जो सुरक्षात्मक पैड पहने हुए था। कंपनी के अनुसार, यह मॉडल दुनिया और कार्यों का एक मूलभूत मॉडल है जो निकट भविष्य में भौतिक स्थिति की भविष्यवाणी करने और टेलीकंट्रोल या पहले से लिखे गए कोरियोग्राफी के बिना वास्तविक समय में चालों की योजना बनाने में सक्षम है।

लगभग 7 सितंबर 2026 को प्रकाशित एक छोटे वीडियो क्लिप में दिखाया गया है कि कैसे G1 हमलों से बचता है, पैरों के काम को समायोजित करता है, और शरीर पर हाथ और पैर से वार करता है। यूनिट्री बताती है कि यह प्रणाली वर्ल्ड और एक्शन मॉडलों की विशिष्ट समस्याओं को हल करती है, जैसे मिलीसेकंड पैमाने पर योजना बनाना, चलते हुए प्रतिद्वंद्वी के खिलाफ सामरिक निर्णय लेना और निरंतर बल प्रवाह के साथ एक बंद लूप को लागू करना।

वीआर कंट्रोलर या गेमपैड से लक्ष्य जोड़ों की स्थितियों में कमांड को बदलने वाले प्रदर्शनों के विपरीत, UnifoLM-X2-1.0 प्रेडिक्टिव परसेप्शन टू एक्शन लूप के रूप में प्रस्तुत किया गया है। यह दृश्य और विरोधी के व्यवहार में संभावित परिवर्तनों का अनुमान लगाता है, और फिर संतुलन और मुद्रा को योजना के भीतर बनाए रखते हुए गतिशील रूप से क्रियाओं का चयन और संशोधन करता है।

यह रिलीज़ यूनिट्री के पिछले काम पर आधारित है, विशेष रूप से UnifoLM-WMA-0 पर, जो 2025 में कंपनी द्वारा जारी किया गया एक हेड-आधारित वीडियो डिफ़्यूजन वर्ल्ड मॉडल है। मॉडल X2-1.0 को उच्च गतिशीलता के साथ इंटरैक्शन पर केंद्रित एक अधिक परिपक्व संस्करण के रूप में स्थापित किया गया है, न कि केवल स्थिर हेरफेर पर। हालांकि, यूनिट्री ने अभी तक इस संस्करण के लिए कोई वैज्ञानिक पेपर, मॉडल वेट्स, विलंबता मेट्रिक्स या स्वतंत्र बेंचमार्क प्रकाशित नहीं किए हैं, और यह पुष्टि नहीं की है कि क्या नया मॉडल अपने पूर्ववर्ती की तरह खुला होगा, जिससे स्वतंत्र प्रयोगशालाओं के लिए पुनरुत्पादनीय आधार रेखा अनुपलब्ध हो जाती है।

इसलिए, स्वतंत्र विश्लेषक एक संपादित वीडियो रील से सिद्ध होने वाली चीज़ों के प्रति सावधानी बरतते हैं। प्रतिद्वंद्वी सुरक्षात्मक शील्ड में प्रशिक्षित व्यक्ति है, न कि रोबोट को गिराने की कोशिश करने वाला विरोधी। इसके अलावा, कोई सार्वजनिक टेलीमेट्री नहीं है जो प्रयासों की संख्या दिखाती हो या यह कि निष्कर्ष पूरी तरह से रोबोट पर निष्पादित किया गया था या प्लेटफॉर्म से जुड़े बाहरी सर्वर पर। फिर भी, गहन संपर्क के साथ स्पैरिंग स्थिर पकड़ और प्लेसमेंट प्रक्रिया की तुलना में विलंबता का अधिक कठोर परीक्षण है: धीमी प्रतिक्रियाएं तुरंत विफलता का कारण बनती हैं जब हमले और लात लगातार गति में आते हैं, और पुनर्प्राप्ति खिड़कियां सेकंड के अंश तक कम हो जाती हैं।

यूनिट्री का दावा है कि यह प्रदर्शन बड़े पैमाने पर कार्यान्वयन में मॉडल-आधारित ह्यूमनॉइड नियंत्रण की व्यवहार्यता की पुष्टि करने में मदद करता है - यह भौतिक संपर्क के दौरान वास्तविक समय में भविष्यवाणी और योजना के बारे में एक इंजीनियरिंग बयान है। जब तक पुनरावृत्ति परीक्षण और तकनीकी विवरण प्रकाशित नहीं होते हैं, तब तक इस स्पैरिंग क्लिप को तैयार उत्पाद की विशिष्टता या फैक्ट्री-व्यापी स्वायत्तता प्राप्त करने के दावे के बजाय स्वायत्त, मॉडल-नियंत्रित पूरे शरीर नियंत्रण की व्यावहारिकता के संकेत के रूप में देखना चाहिए।

लोकप्रिय