AgiBot внедряет роботов G2 на производственных линиях тестирования смартфонов Lens Technology
Подробнее
Pandaily
pandaily.com

AgiBot внедряет роботов G2 на производственных линиях тестирования смартфонов Lens Technology

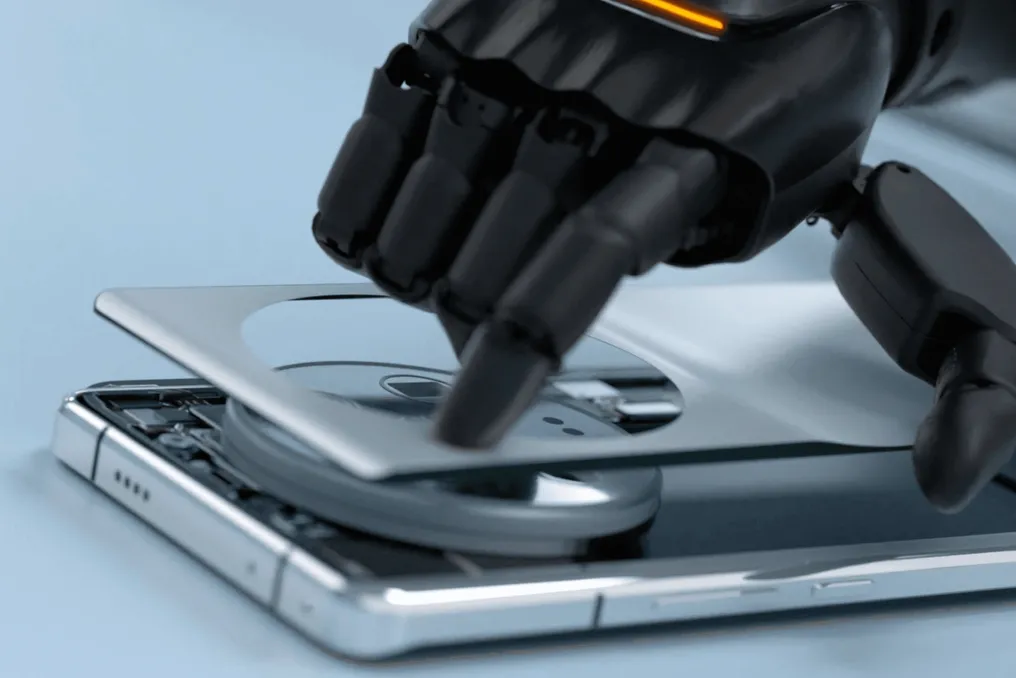
Согласно китайским сообщениям, опубликованным 20 и 21 ноября, компании AgiBot и Lens Technology заключили соглашение о сотрудничестве, в рамках которого десятки роботов модели G2 были размещены на линиях тестирования смартфонов.

Эти машины выполняют задачи по загрузке и выгрузке тестовых станций, а также взаимодействуют с испытательным оборудованием, что расширяет сферу применения роботов за пределы демонстраций в розничной торговле и складах.

Области применения и функционал

Сообщается, что внедрение сосредоточено на этапах тестирования MMI, ANT, CAM и CAMCV. Эти операции являются повторяющимися и характерными для производственной линии, требуя адаптации по мере изменения моделей телефонов. Важно отметить, что речь идет об обращении с устройствами и работе рядом с тестовым оборудованием, а не о том, что роботы самостоятельно проектируют телефоны или производят все компоненты.

AgiBot утверждает, что модель G2 способна перемещать телефоны, сортировать задания, а также выполнять функции загрузки и выгрузки. Благодаря универсальному корпусу, который предназначен для работы на нескольких производственных линиях, а также благодаря адаптации программного обеспечения и процессов, снижается необходимость в перестройке специализированной автоматизации для каждой конкретной задачи. При этом снижение затрат на конверсию остается заявлением компании, которое не было независимо проверено.

Партнеры описали процесс перехода от адаптации производственного процесса к совместному запуску и поставке линий. Завершение этой цепочки потенциально может обеспечить повторно используемый метод реализации и доставки для аналогичных проектов по тестированию смартфонов. Однако отчеты представляют этот потенциал воспроизведения как объективную возможность, а не как доказательство развертывания по всему сектору контрактного производства.

В отчетах количество роботов указано лишь как «десятки». Также не предоставлены независимые данные о пропускной способности, уровне вмешательства, времени безотказной работы или рентабельности инвестиций для данной установки. Утверждения о поддержке непрерывной работы платформы не следует трактовать как подтверждение того, что каждая установленная единица уже функционировала без перерывов.

Модель G2 не является новым продуктом в данном объявлении. Китайские источники напоминают о ее более раннем промышленном выпуске и отдельном развертывании для инспекции планшетов у другого производителя. Процентные показатели производительности из предыдущей установки нельзя напрямую применять к линиям Lens без соответствующей оценки.

Проект Lens также отличается от ранее сообщаемой работы G2 в магазинах или складской обработки G2 Max. Различия в инструментах, объектах, интерфейсах станций и требованиях к приемке означают, что успех в одном применении автоматически не гарантирует успеха в другом.

Конкретным достижением является заявленное размещение множества роботов в рабочем процессе тестирования телефонов у конкретного производителя. Более широкие заявления о масштабируемом и гибком производстве будут зависеть от документально подтвержденных результатов поставок и устойчивой эксплуатации, а не только от объявления о сотрудничестве.
Похожие сюжеты

Японские инженеры создали роботизированную систему TwinX для переноса грузов
Подробнее
nplus1.ru

Японские инженеры создали роботизированную систему TwinX для переноса грузов

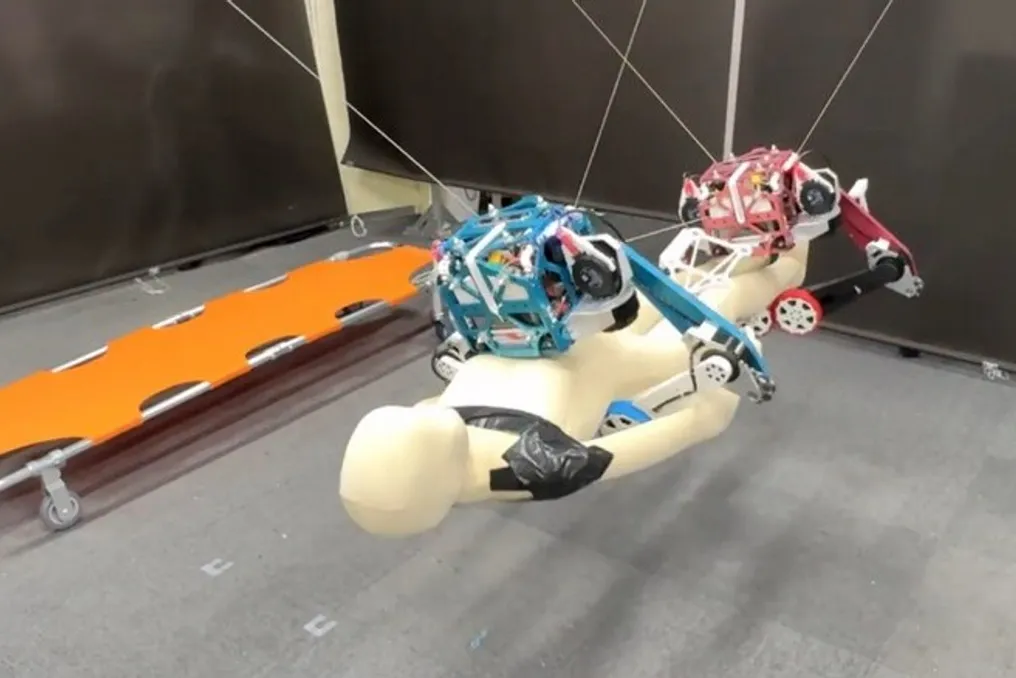
Инженеры из Японии разработали тросового параллельного робота под названием TwinX. Эта система основана на использовании двух идентичных двуногих роботов, оснащенных колесами.

Роботы крепятся к окружающим опорам посредством тросов, а сами они соединены дополнительным тросом. Такая конструкция позволяет им синхронно перемещаться в воздухе и совместно транспортировать различные предметы, используя свои ноги в качестве механических захватов.

В ходе проведенных испытаний TwinX успешно поднял манекен человека с поверхности пола и затем перенес его на носилки. Результаты этой разработки были представлены в научном издании IEEE Robotics and Automation Letters.

AgiBot выпустила LIFE — фреймворк для воплощенного обучения ИИ на основе моделей RoboBeats
Подробнее
pandaily.com

AgiBot выпустила LIFE — фреймворк для воплощенного обучения ИИ на основе моделей RoboBeats

Компания AgiBot представила LIFE (Learning to Live: A Step Toward Lifelong Embodied Intelligence) — фреймворк, разработанный для того, чтобы робот мог сохранять восприятие и память между различными задачами, вместо того чтобы сбрасывать состояние после каждой операции. Статья об этом была размещена на arXiv 30 октября. Код доступен на GitHub под лицензией Apache-2.0, а коды инференса и веса для моделей RoboBeats с параметрами 0.8B, 2B и 4B были опубликованы 3 ноября. Данные для оценки SSS-Bench распространяются под некоммерческой лицензией CC BY-NC 4.0. Модели построены на контрольных точках Qwen3.5 аналогичного размера и размещены на Hugging Face через индивидуальный аккаунт, связанный с репозиторием AgiBot.

Фреймворк LIFE состоит из трех компонентов, которые работают совместно с агентом, управляемым мультимодальной большой моделью. RoboBeats представляет собой легковесную модель принятия решений, которая отслеживает условия, описанные на естественном языке, касающиеся того, что видит робот. Вместо генерации текста для каждого кадра, она считывает оценки истинности/ложности, причем многие условия используют один и тот же визуальный ввод и кешированные вычисления. AgiBot называет это непрерывным восприятием «сердцебиением». Пластическая Память хранит необработанные кадры вместе со структурированными записями в формате JSON, что позволяет позднее повторно анализировать оригиналы при возникновении новых вопросов, вместо того чтобы полагаться исключительно на сводки, созданные в момент события. Метод EDM (Explore-Distill-Mount) преобразует рабочие методы решения проблем в проверенные, многократно используемые инструменты без необходимости обновления весов модели.

Команда представила следующие результаты в своей научной работе:

  • RoboBeats-2B обрабатывает примерно 75 миллисекунд на новый кадр на одной видеокарте RTX 5090, а около 77 миллисекунд при отслеживании 16 условий.
  • В задаче проактивного вывода на StreamingBench, RoboBeats-4B повысил точность с 21.2% до 64.0%.
  • На SSS-Bench (171 видео, 618 вопросов) точность ответов на вопросы с использованием текстовой памяти увеличилась с 40.9% до 60.5%.
  • При использовании инструментов EDM на 597 тестовых запросах FindingDory успех возрос с 37.5% до 65.8%.

В рамках 24-часового исследования робот AgiBot A3 Ultra использовался для формирования дневной памяти. При шести вопросах, заданных трижды каждый, с использованием одной и той же модели ответа, LIFE показал результат 29.5 из 30 со средним временем ответа 80.6 секунд. Это было в сравнении с результатом 28.5 и средним временем 554.7 секунды для базовой модели на основе Codex при использовании той же памяти.

Команда отмечает, что следующим шагом является многодневное онлайн-развертывание, и подчеркивает, что полученные результаты еще не были воспроизведены независимо. Также указывается, что прирост на SSS-Bench отражает точность ответов на вопросы, а не точность памяти.

Роботы-собаки соревнуются в восхождении на гору Тайшань в Китае, преодолев более 3 тысяч ступеней
Подробнее
olhardigital.com.br

Роботы-собаки соревнуются в восхождении на гору Тайшань в Китае, преодолев более 3 тысяч ступеней

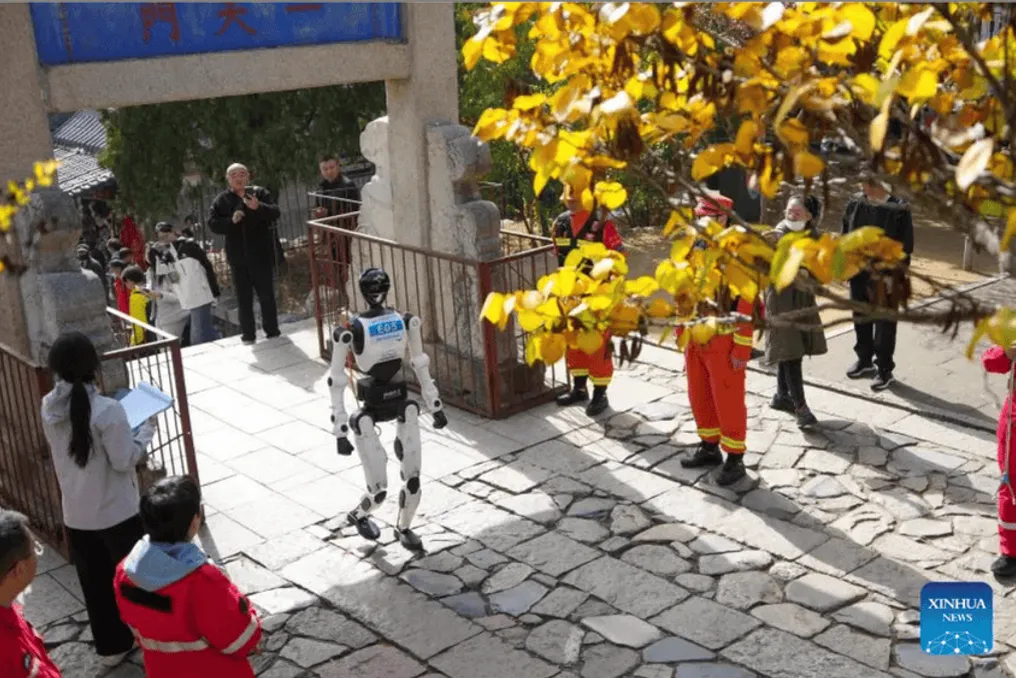
Гуманоидные роботы и роботы-собаки приняли участие в первом соревновании по роботизированному восхождению, проведенном на горе Тайшань в Китае. Проложенный маршрут имел протяженность 3,9 километра, приблизительную высоту 600 метров и более 3100 каменных ступеней. Эта задача была направлена на оценку способности машин адаптироваться к неровным поверхностям, а также их систем навигации и балансирования.

Соревнование включало другие испытания, такие как транспортировка грузов, использование экзоскелетов и распознавание местности. Примерно 90 команд прибыли на ступени горы Тайшань, чтобы протестировать свои технологии.

Роботы, особенно собачьи модели, прошли различные операционные тесты, такие как пересчет маршрутов, транспортировка предметов во время подъема по ступеням и резкие изменения направления. Целью этих упражнений было измерение ловкости, способности принимать решения и операционной плавности машин.

Четвероногий аппарат компании Beijing Lingyi Technology был объявлен победителем основного этапа, завершив маршрут из более чем 3 тысяч ступеней за 43 минуты и 41 секунду. В предыдущих тестах модель конкурента UNIUBI AI финишировала на трассе за 35 минут и 47 секунд, хотя не смогла повторить это время на официальном испытании.

Победитель, компания Beijing Lingyi Technology, имеет связи с Unitree. Стоит отметить, что тот же маршрут, пройденный людьми, занимает в среднем полтора часа.

Чэнь Линь, инженер, ответственный за робота команды UNIUBI AI, заявил Global Times, что самым большим препятствием стала адаптация к специфическим условиям горы Тайшань. Он подробно рассказал, что ступени были построены столетия назад и имеют значительные различия, включая высокие и низкие, широкие и узкие ступени, а также участки, вымощенные булыжником.

Сян Лиган, президент Института индустрии интеллектуальной эры Пекина, назвал это событие важной вехой как для технологического прогресса, так и для его совершенствования. По словам Лигана, когда несколько роботов соревнуются в одном сценарии, их уязвимости быстро выявляются, что позволяет наблюдать, оценивать и внедрять эффективные подходы от конкурентов. Таким образом, соревнование служит практической испытательной площадкой, ускоряющей совершенствование продуктов.

Международный чемпионат по горному восхождению на горе Тайшань, также известный как гора Тай, является давней традицией. С 1987 года тысячи альпинистов проходят маршрут, еще более протяженный, чем у роботов, общая длина которого составляет 7 тысяч ступеней примерно на 8 километров. 40-й выпуск этого чемпионата состоялся в сентябре и привлек более 13 тысяч участников из разных уголков мира.

Популярное