Создан рабочий комитет OpenAtom Forms для открытого сообщества роботов-гуманоидов
Подробнее
Pandaily
pandaily.com

Создан рабочий комитет OpenAtom Forms для открытого сообщества роботов-гуманоидов

Рабочий комитет для открытого сообщества роботов-гуманоидов OpenAtom был учрежден на Конференции разработчиков OpenAtom в Чжэнчжоу 20 ноября 2026 года, согласно сообщению Science and Technology Daily.

Согласно отчету, в состав комитета вошли девять учредительных организаций, представляющих разработчиков роботов, технологические компании, инновационный центр и научно-исследовательский институт.

Среди основателей названы AgiBot, Leju, EBKernel, PrimeBot и Институт программного обеспечения Китайской академии наук. Хотя в китайском отчете представлен полный список из девяти членов, перечисленные выше являются лишь примерами участников, а не исчерпывающим перечнем всех основателей.

Цели и задачи комитета

Основная задача комитета заключается в организации работы над общими техническими основами. Эти области включают операционные системы для роботов, промежуточное программное обеспечение (middleware), модели воплощенного интеллекта, алгоритмы и данные. Его функции сосредоточены на координации и построении сообщества, а не на запуске конкретного гуманоидного робота или готовой программной платформы с новым показателем производительности.

Отчет описывает распространенные проблемы в отрасли: команды, которые вынуждены заново создавать схожие возможности, интерфейсы, которые плохо интегрируются, а также технические ресурсы, разбросанные между разными организациями. Предлагаемое сообщество призвано собирать общие требования и поддерживать долгосрочное обслуживание многократно используемых компонентов, позволяя участникам разрабатывать собственные приложения поверх них.

Центральное место в этом плане занимает совместная адаптация и тестирование. Открытый код и общие инструменты могут упростить перемещение технической работы между аппаратными и программными платформами, а практические проекты послужат основой для формирования стандартов. Эти цели заявлены, но они не являются доказательством того, что существующие роботы каждого члена уже совместимы со всеми остальными.

Рабочий комитет будет использовать платформу Фонда OpenAtom для разработки системы управления, организации вклада и координации общих задач. Science and Technology Daily отмечает, что прозрачные правила обсуждения и механизмы сотрудничества призваны обеспечить равное участие и дать организациям уверенность в долгосрочном вкладе.

При объявлении о создании комитета не было предоставлено консолидированное манифест-выпуск, единой лицензии, охватывающей технологии каждого участника, или независимо измеренных снижений затрат на интеграцию. Присоединение организации к комитету открытого исходного кода само по себе не делает все ее проприетарные модели, наборы данных или аппаратные конструкции свободно доступными.

Значимость данного события заключается в создании институциональной структуры для общей роботизированной инфраструктуры. То, приведет ли это к созданию многократно используемых компонентов, будет зависеть от последующих проектов, лицензий, практик обслуживания и кроссплатформенной проверки, а не от того, что создание комитета рассматривается как завершенный технический продукт.
Похожие сюжеты

Noitom Robotics выпустила набор данных HiPHI-Hand, использованный для обучения модели EgoHand от NVIDIA
Подробнее
pandaily.com

Noitom Robotics выпустила набор данных HiPHI-Hand, использованный для обучения модели EgoHand от NVIDIA

Компания Noitom Robotics, специализирующаяся на данных для физического искусственного интеллекта, представила набор данных HiPHI-Hand на платформе Hugging Face. Этот набор данных представляет собой запись движений рук, который, по утверждению компании, применялся для обучения модели EgoHand от NVIDIA.

Объявление о выпуске было сделано на конференции по робототехнике CoRL 2026, которая проходила в Остине, штат Техас, а сам релиз на Hugging Face датируется 9 ноября.

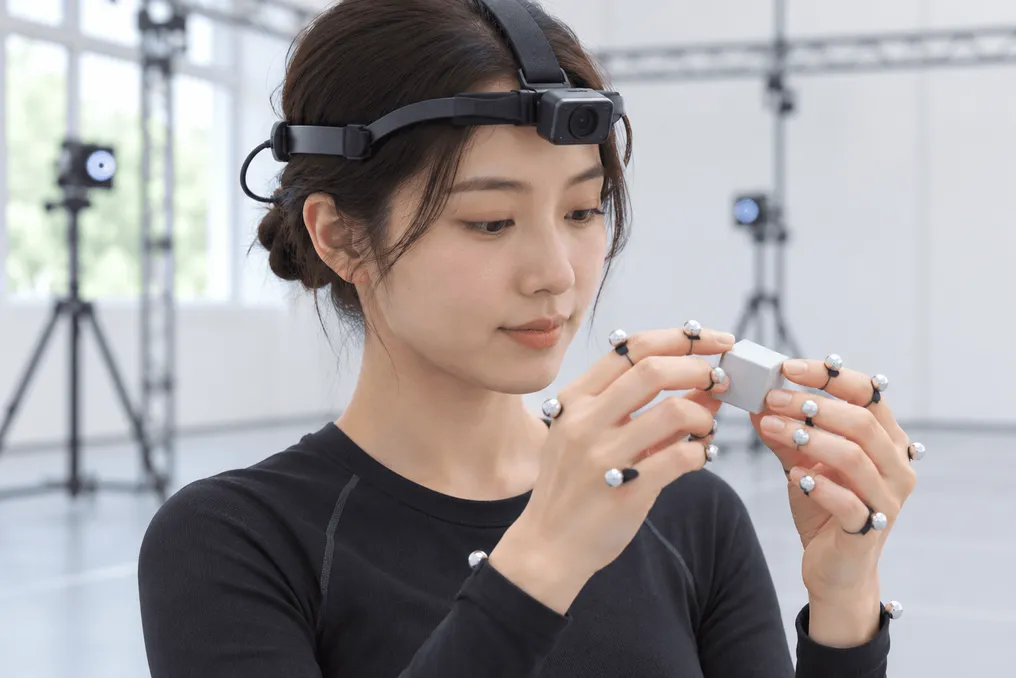
Noitom уточнила, что представленные данные являются той самой записью, которая была передана NVIDIA. Она включает 11 часов синхронизированного видео от первого лица, снятого с помощью гарнитуры SOL, с учетом экстринсики камеры относительно инерциального датчика гарнитуры, а также трехмерные координаты суставов кисти, полученные с помощью оптического захвата движения. Для обеспечения субмиллиметровой точности, даже когда руки скрыты от камеры, на пальцах были размещены микромаркеры.

Страница на Hugging Face содержит пять поднаборов, которые в совокупности составляют 794 клипа стереовидео с разрешением 1360 на 1360 пикселей, снятые со скоростью 30 кадров в секунду. Эти данные сопровождаются аннотациями в двух схемах скелета: 21 сустав MediaPipe и 25 суставов Vicon на каждую руку, а общий объем файлов составляет 69,5 ГБ.

Модель EgoHand, разработанная на базе NVIDIA Isaac Capture, способна восстанавливать трехмерную позу и форму кисти по одному видео с точки зрения первого лица. NVIDIA распространила эту модель под лицензией OpenMDW, которая разрешает ее бесплатное коммерческое использование. Согласно данным Noitom о показателях NVIDIA, модель обучалась на 14 миллионах изображений, полученных из синтетических данных, реальных видеозаписей и многокамерного захвата движения, демонстрируя передовую точность нулевого выстрела на общедоступных эгоцентрических бенчмарках и работая примерно за 9 миллисекунд на кадр.

NVIDIA преобразовала записи Noitom в свою репрезентацию SOMA-Hand как один из нескольких источников реального мира, поэтому HiPHI-Hand не является полным обучающим набором для EgoHand. Важно отметить, что лицензирование набора данных отличается от лицензирования самой модели. HiPHI-Hand использует лицензию ModalityNet Open Research License v1.0, которая бесплатна для некоммерческих исследований, образования и оценки; коммерческое использование требует отдельной лицензии от Noitom, и пользователи должны запросить доступ через страницу Hugging Face. Этот набор следует за HiPHI, другим набором данных Noitom о взаимодействии с объектами и всем телом, который был выпущен на Hugging Face в августе.

На стенде Noitom на конференции CoRL посетители могли примерить гарнитуру SOL и наблюдать, как их руки восстанавливаются в 3D в режиме реального времени с использованием EgoHand. Компания также интегрировала EgoHand в один из собственных конвейеров данных для эго-видения, где он используется на этапе аннотирования рук.

Точность и скорость, упомянутые в статье, являются данными NVIDIA, переданными Noitom, и не существует независимого бенчмарка, который бы изолировал вклад HiPHI-Hand в эти показатели.

Ant Group's Robbyant открывает модель LingBot-Touch для тактильного восприятия роботизированных рук
Подробнее
pandaily.com

Ant Group's Robbyant открывает модель LingBot-Touch для тактильного восприятия роботизированных рук

Компания Robbyant, являющаяся подразделением Ant Group, выпустила в открытый доступ модель LingBot-Touch. Эта тактильная фундаментальная модель предназначена для обеспечения роботизированным рукам единого ощущения прикосновения.

Анонсированная 10 ноября, модель была предварительно обучена на данных, собранных за почти 5000 часов реального тактильного опыта. Она охватывает три принципа сенсорики: магнитный, визуально-тактильный и пьезорезистивный. Код модели доступен под лицензией Apache-2.0, а контрольные точки Tiny и Small размещены на платформах Hugging Face и ModelScope.

Основная проблема, которую решает LingBot-Touch, заключается в несовместимости сырых сигналов, генерируемых различными тактильными датчиками; опыт касания, полученный на одном типе датчика, редко применим к другому. LingBot-Touch решает эту проблему, предоставляя каждому типу датчика свой собственный токенизатор ввода, который подает данные в общий Трансформер. Модель отображает точки контакта в единое координатное пространство кончика пальца и выдает унифицированные тактильные токены, которые могут использоваться разными моделями действий.

В репозитории описан целевой подход в стиле JEPA, который прогнозирует латентные представления из пространственно-временного контекста касания. Данные для обучения были получены как с тактильных перчаток, носимых человеком, так и с телеуправляемых ловких рук.

Тестирование модели на робототехнических задачах

Robbyant провела тестирование модели на двух ловких руках — Sharpa Wave и XHand — в рамках 26 задач, выполняемых реальными роботами. Эти задачи включали переворачивание страниц, скручивание крышек бутылок и идентификацию маджонговых плиток. При добавлении представления LingBot-Touch к четырем моделям действий — LingBot-VLA, $\pi$0.5, Diffusion Policy и T-Rex — средняя успешность выполнения задач возросла примерно на 14–26 процентных пунктов по сравнению с версиями, не использующими тактильную обратную связь.

В одном из случаев, когда T-Rex пытался скручивать крышки на Sharpa Wave, успех составлял 56,25% без использования тактильности, 62,5% при использовании сырых сигналов датчиков и 90% после интеграции LingBot-Touch.

Все 26 испытаний проводились с использованием версии Tiny, которая имеет около 5 миллионов параметров и увеличивает размер подключаемых политик всего на 0,13%–0,16%. Команда отмечает, что более крупная версия Small продолжает улучшаться по мере увеличения объема обучающих данных до 5000 часов.

Для проверки переноса знаний между различными аппаратными платформами, команда заморозила кодировщик на XHand, чей магнитно-сенсорный модуль отсутствовал в данных предварительного обучения, и обучила только модель действия на демонстрациях XHand. Знания о магнитном касании в этом случае были получены исключительно из данных человеческих перчаток.

Robbyant позиционирует данную модель как нейтральный слой между тактильными датчиками и моделями действий, а не как компонент, привязанный к собственной LingBot-VLA. Это позволяет производителям оборудования выбирать датчики исходя из стоимости, в то время как команды систем могут сохранять свои собственные политики.

Все представленные результаты принадлежат самой Robbyant, и компания не сообщала о независимом воспроизведении этих данных. Выпуск на GitHub представляет собой инференсный релиз, содержащий замороженный кодировщик и утилиты для извлечения тактильных признаков.

X-Humanoid представила модель Hi-WBC для управления всем телом человекоподобных роботов Tiangong
Подробнее
pandaily.com

X-Humanoid представила модель Hi-WBC для управления всем телом человекоподобных роботов Tiangong

Компания X-Humanoid, которая является Центром инноваций в области человекоподобных роботов в Пекине, выпустила модель Hi-WBC — общую модель управления всем телом для человекоподобных роботов через свою платформу воплощенного интеллекта. Компания объявила о модели 2 ноября и предоставила подробную информацию в китайском пресс-релизе 7 ноября. Аббревиатура Hi-WBC расшифровывается как Whole-Body Control for Humanoid Intelligence.

Модель Hi-WBC рассматривает движения, взятые из человеческих движений, не как сценарий, который нужно воспроизвести в точности, а как руководство. X-Humanoid утверждает, что Hi-WBC объединяет эти ориентиры с динамикой робота и ограничениями окружающей среды. Это позволяет роботу сохранять намерение движения, одновременно корректируя позу, движение суставов и опору в зависимости от нагрузки, внешних сил и местности, с которой он сталкивается.

Компания описала три области возможностей. Для постоянного добавления новых навыков без потери старых, Hi-WBC использует структуру, основанную на смешении экспертов и дистилляции политик: специализированные экспертные политики изучают определенные движения или задачи манипуляции, а затем их способности переносятся в общую политику.

Для работы с тяжелыми грузами и физического взаимодействия применяется подход обучения с учетом контакта, который оценивает внешние силы из токов суставов и состояний движения. Эти данные комбинируются с оптимизацией краткосрочной динамики и обучением с подкреплением.

При движении по неровной поверхности используется перцептивный метод управления, который анализирует геометрию местности для определения подходящих точек опоры и корректировки расположения стопы, маха ноги и позы тела на склонах, ступенях и препятствиях. Согласно заявлению, робот способен самостоятельно решать, как и когда обойти препятствие, после чего возобновить ходьбу.

X-Humanoid продемонстрировала два видеоролика. Один демонстрирует применение модели к результатам роботов Tiangong в всестороннем пятисобытийном конкурсе на спортивном мероприятии для роботов, где компания заявила, что роботы Tiangong завоевали золотую и серебряную медали, став единственными двуногими человекоподобными роботами, получившими золото в сценариях. Другой ролик показывает, как несколько роботов на одном непрерывном кадре наводят порядок в переговорной комнате: они поднимают пульт дистанционного управления и беспорядок на столе, перемещают и возвращают стулья, двигают белую доску, поднимают мусорный пакет и приседают, чтобы подобрать бумагу с пола.

Эти видео являются демонстрациями компании, а не доказательством коммерческого внедрения, и в релизе не указываются показатели успеха задач, пределы полезной нагрузки или доступность для клиентов. X-Humanoid сообщает, что Hi-WBC интегрируется с системой принятия решений и многороботного планирования ее платформы и будет улучшаться благодаря обратной связи по выполнению от реальных роботов.

Популярное