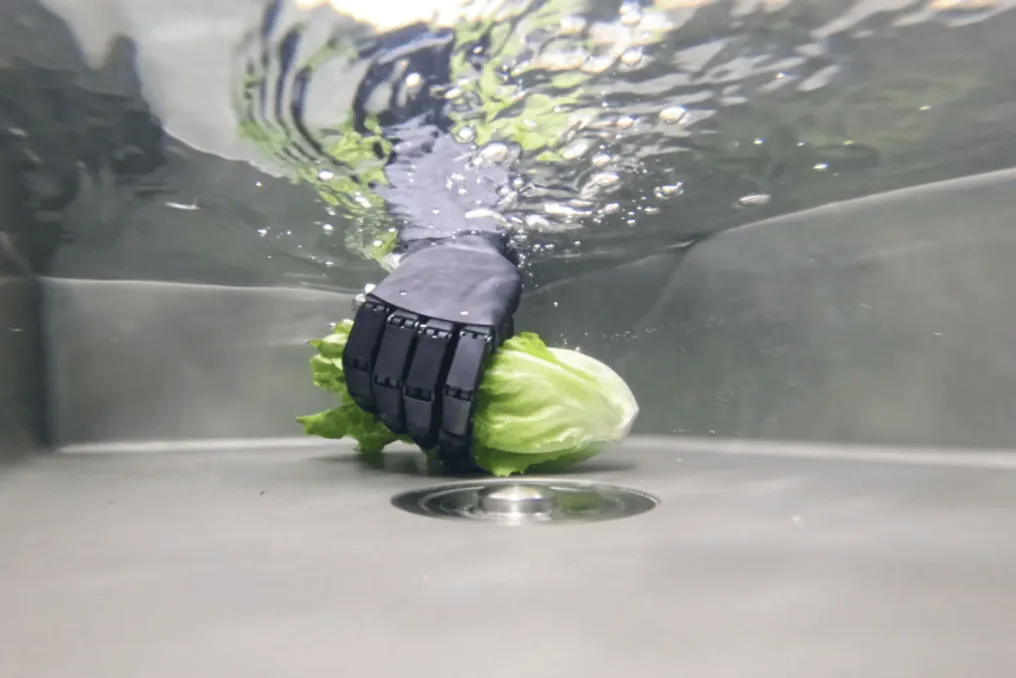
Ловкие руки становятся центральной темой в индустрии гуманоидной робототехники, где компании стремятся улучшить возможности роботов с точки зрения степеней свободы, силы захвата и точности движений. Однако возникает новый вопрос: смогут ли эти руки нормально функционировать при выполнении повседневных задач, таких как мытье посуды или овощей, или при проведении деликатных операций под водой?
Чтобы изучить этот вопрос, команда HeymanDex рассказала о том, как компания выходит на рынок ловких рук через подводные применения, а также о своей технологической стратегии и планах коммерциализации.
В отличие от большинства производителей ловких рук, ориентированных на наземное использование, HeymanDex выбрала иной подход, сделав приоритетом защитные возможности для повышения надежности роботизированных рук в сложных средах.
Конкуренция в отрасли ловких рук в основном сосредоточена на показателях производительности, таких как степени свободы, сила кончика пальца и скорость отклика. Тем не менее, HeymanDex выбрала дифференцированный путь, сделав подводные условия отправной точкой для разработки своей продукции.
Этот выбор отражает опыт команды в области подводной и специализированной робототехники. Основная команда HeymanDex ранее участвовала в проектах, связанных с глубоководными аппаратами класса 8000 метров и оборудованием для отбора проб для пилотируемого батискафа «Цзяолун». Этот опыт дал команде практическое понимание инженерных проблем, присущих подводным операциям, особенно давления воды, коррозии и герметизации.
По мнению команды, чтобы роботы стали по-настоящему универсальными машинами, они должны уметь работать за пределами сухих, плоских лабораторных условий. Повседневные домашние задачи, такие как мытье овощей и посуды, промышленные процессы, включающие жидкости и смазочные материалы, а также глубоководные инженерные операции — все это требует от робота способности выдерживать суровые условия. Поэтому HeymanDex стремится сделать защитные возможности неотъемлемой частью ловких рук, а не дополнительной функцией.
Для многосуставчатой ловкой руки водонепроницаемость гораздо сложнее, чем просто установка герметичного внешнего корпуса. Пальцы должны непрерывно сгибаться и вытягиваться, в то время как множество внутренних шарниров и механизмов передачи должны оставаться гибкими. Достижение надежной динамической герметизации в этих подвижных компонентах без ущерба для эффективности передачи является одной из самых больших инженерных задач.
HeymanDex считает свою независимо разработанную систему интегрированной динамической герметизации для подводных условий ключевым техническим преимуществом. Компания разработала два технических решения для различных требований к глубине. Для глубин от 0 до 1000 метров ее технология включает осевую динамическую герметизацию с высокой линейной скоростью, радиальную статическую герметизацию высокой надежности и магнитную динамическую герметизацию. Для ультраглубоководных сред от 1000 до 10 000 метров компания разработала дополнительные технологии, включая гидравлическую компенсацию динамического давления, балансировку динамического давления с магнитной связью, заполненную маслом, и двухступенчатую статическую герметизацию.
Компания также оптимизирует материалы, производственные процессы и общий дизайн продукта для повышения коррозионной стойкости и долгосрочной эксплуатационной надежности. Проще говоря, традиционные ловкие руки в основном фокусируются на более точном захвате объектов и более быстром движении. Подводные ловкие руки должны достигать тех же возможностей, обеспечивая при этом стабильную работу при постоянном давлении воды и других сложных условиях окружающей среды.
HeymanDex выпустила свой первый коммерческий продукт — подводную ловкую руку WA100. Согласно данным компании, стандартная инженерная конфигурация поддерживает работу на глубинах до 300 метров. Также могут быть разработаны индивидуальные версии для различных требований к глубине, от 100 до 10 000 метров.
WA100 имеет пятипалую структуру с шестью активными степенями свободы и 11 сочлененными суставами. Ее вес не превышает 1250 грамм, она обеспечивает минимальную выходную силу 10 Н на палец и поддерживает общую подъемную нагрузку не менее 5 килограммов. По утверждению HeymanDex, WA100 прошла 500 000 циклов испытаний на долговечность без повреждений. Компания также заявляет, что срок службы ее системы динамической герметизации составляет до 4000 часов, а вся система может работать непрерывно сотни часов без сбоев. HeymanDex утверждает, что продукт достигает 80% успеха в подводных операциях и предлагает примерно в пять раз большую обобщающую способность по сравнению с обычными двухпалыми захватами.
WA100 в первую очередь ориентирована на университеты и научно-исследовательские институты, клиентов, которым требуются специализированные операции, а также на производителей подводных роботов, роботизированных манипуляторов и дистанционно управляемых аппаратов (ROV). HeymanDex также сотрудничает с ведущим отечественным производителем роботов для чистки бассейнов, чтобы изучить применение в подводной очистке и техническом обслуживании. Коммерциализация первого продукта знаменует переход компании от технической разработки и проверки прототипов к поставке продукции. Тем не менее, повышение надежности, контроль затрат и расширение клиентской базы остаются важными задачами.
HeymanDex не намерена ограничивать свой бизнес только подводными приложениями. Вместо этого компания надеется использовать подводные технологии как отправную точку и распространить свои базовые возможности в области герметизации, приводных систем, передачи и управления на более широкий спектр роботизированных продуктов.
Компания начала расширяться в промышленное производство, общекоммерческие приложения и сферы исследований и образования. Например, ее промышленная ловкая рука Dasheng 1 исследует интеграцию нескольких конфигураций с требованиями промышленной манипуляции. Рынки за рубежом также являются частью стратегии расширения компании. WA100 ранее демонстрировалась на IFA в Берлине, Германия, а промышленная ловкая рука Dasheng 1 была представлена на IROS в США. Компания также начала работу по адаптации продукта с ведущей немецкой робототехнической компанией и фокусируется на рынках США, Европы и Японии.
Выходя на технически сложный подводный рынок, HeymanDex стремится создать технологическую платформу, которую в конечном итоге можно будет применить в более широком спектре отраслей. В будущем роботы могут работать не только на производственных линиях заводов, но и дома, в больницах, в океанах и даже в более экстремальных условиях. По мере того как роботы берут на себя все более сложные задачи реального мира, простое умение схватить объект перестанет быть достаточным. Настоящий вызов для следующего поколения ловких рук может заключаться в обеспечении их надежной и последовательной работы в различных средах.