Японские инженеры создали искусственные мышцы и связки для роботов из полиуретана
Подробнее
N+1
nplus1.ru

Японские инженеры создали искусственные мышцы и связки для роботов из полиуретана

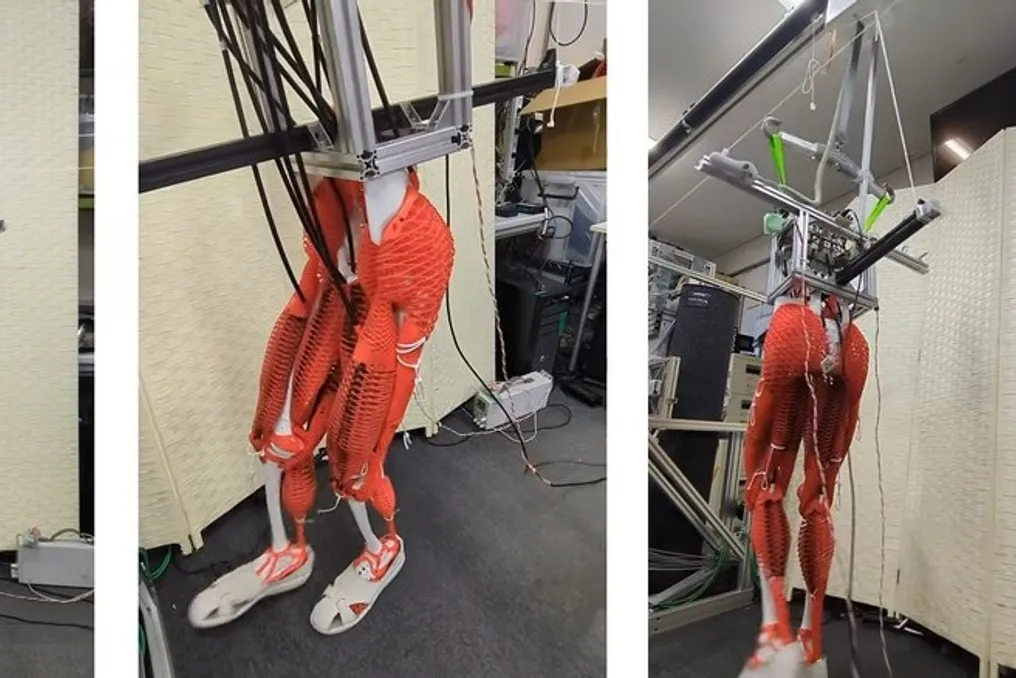
Инженеры из Японии разработали упругие компоненты, способные имитировать функции мышц, связок и сухожилий, предназначенные для использования в мышечно-скелетных роботах. Эти элементы производятся методом 3D-печати и имеют вид решетчатых структур.

Характеристики таких структур, включая их жесткость и эластичность, могут регулироваться путем изменения толщины стержней, формирующих решетку, а также путем модификации размеров самих ячеек.

Благодаря данной технологии, исследователям удалось создать полномасштабные роботизированные конечности, напоминающие человеческие ноги, которые способны воспроизводить паттерны движений, характерные для ходьбы. Результаты работы были представлены в научном издании Advanced Intelligent Systems.

Похожие сюжеты

Исследователи получили целлюлозные волокна из борщевика Сосновского, сравнимые по прочности с лиоцеллу
Подробнее
nplus1.ru

Исследователи получили целлюлозные волокна из борщевика Сосновского, сравнимые по прочности с лиоцеллу

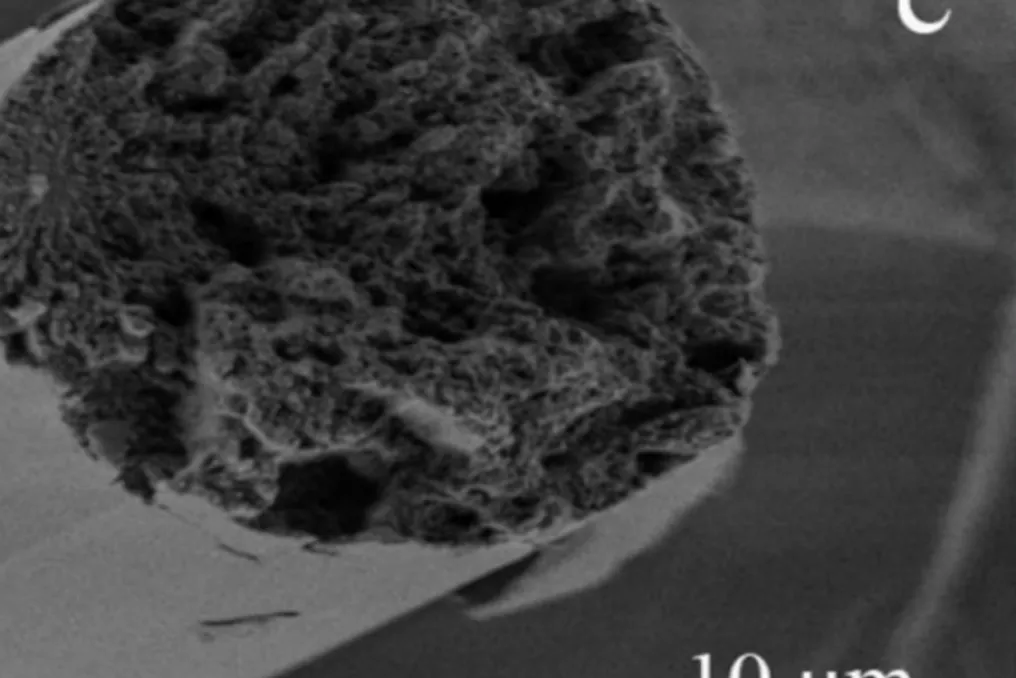
Российские, китайские и британские ученые успешно извлекли целлюлозные волокна из борщевика Сосновского. Полученные волокна обладают прочностью, сопоставимой с промышленным лиоцеллу.

В ходе работы исследователи смогли выделить целлюлозу из стеблей данного растения. Затем целлюлоза была растворена в N-метилморфолин-N-оксиде, после чего волокна были сформированы с использованием метода сухо-мокрого формования.

Результаты этой научной работы были официально опубликованы в издании Cellulose. Об открытии Министерство науки и высшего образования РФ сообщило через свою пресс-службу.

Японские инженеры создали роботизированную систему TwinX для переноса грузов
Подробнее
nplus1.ru

Японские инженеры создали роботизированную систему TwinX для переноса грузов

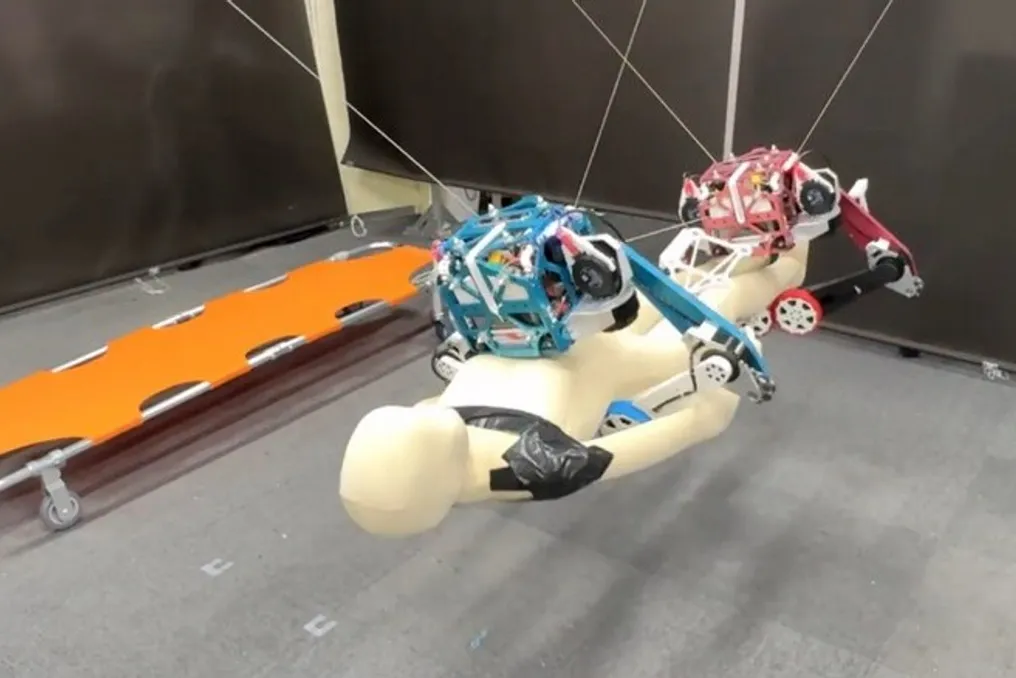
Инженеры из Японии разработали тросового параллельного робота под названием TwinX. Эта система основана на использовании двух идентичных двуногих роботов, оснащенных колесами.

Роботы крепятся к окружающим опорам посредством тросов, а сами они соединены дополнительным тросом. Такая конструкция позволяет им синхронно перемещаться в воздухе и совместно транспортировать различные предметы, используя свои ноги в качестве механических захватов.

В ходе проведенных испытаний TwinX успешно поднял манекен человека с поверхности пола и затем перенес его на носилки. Результаты этой разработки были представлены в научном издании IEEE Robotics and Automation Letters.

Роботы-собаки соревнуются в восхождении на гору Тайшань в Китае, преодолев более 3 тысяч ступеней
Подробнее
olhardigital.com.br

Роботы-собаки соревнуются в восхождении на гору Тайшань в Китае, преодолев более 3 тысяч ступеней

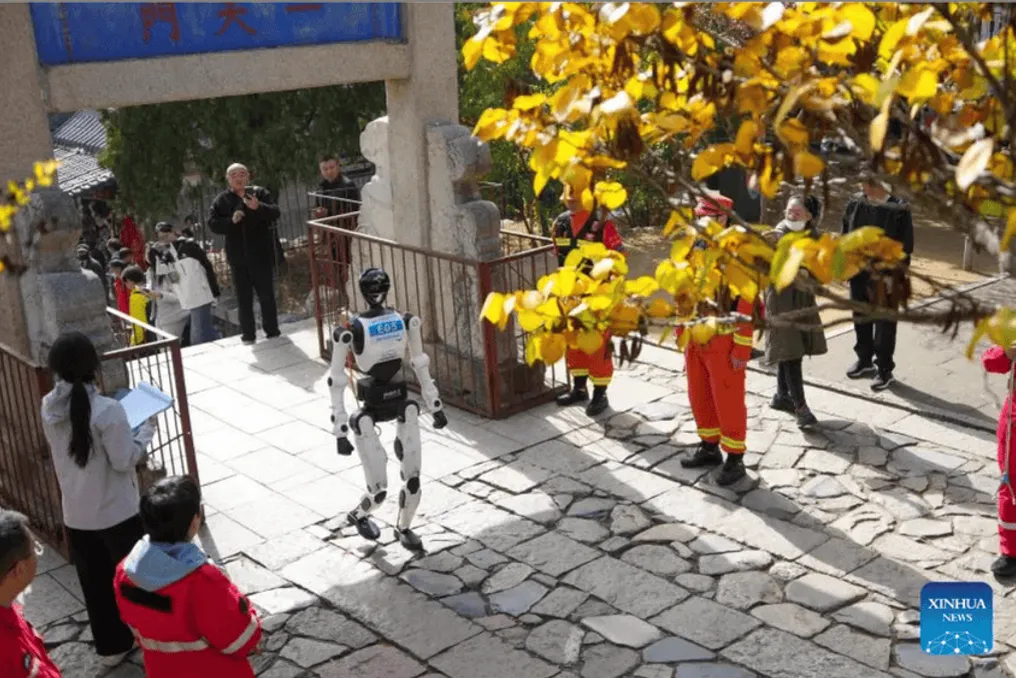
Гуманоидные роботы и роботы-собаки приняли участие в первом соревновании по роботизированному восхождению, проведенном на горе Тайшань в Китае. Проложенный маршрут имел протяженность 3,9 километра, приблизительную высоту 600 метров и более 3100 каменных ступеней. Эта задача была направлена на оценку способности машин адаптироваться к неровным поверхностям, а также их систем навигации и балансирования.

Соревнование включало другие испытания, такие как транспортировка грузов, использование экзоскелетов и распознавание местности. Примерно 90 команд прибыли на ступени горы Тайшань, чтобы протестировать свои технологии.

Роботы, особенно собачьи модели, прошли различные операционные тесты, такие как пересчет маршрутов, транспортировка предметов во время подъема по ступеням и резкие изменения направления. Целью этих упражнений было измерение ловкости, способности принимать решения и операционной плавности машин.

Четвероногий аппарат компании Beijing Lingyi Technology был объявлен победителем основного этапа, завершив маршрут из более чем 3 тысяч ступеней за 43 минуты и 41 секунду. В предыдущих тестах модель конкурента UNIUBI AI финишировала на трассе за 35 минут и 47 секунд, хотя не смогла повторить это время на официальном испытании.

Победитель, компания Beijing Lingyi Technology, имеет связи с Unitree. Стоит отметить, что тот же маршрут, пройденный людьми, занимает в среднем полтора часа.

Чэнь Линь, инженер, ответственный за робота команды UNIUBI AI, заявил Global Times, что самым большим препятствием стала адаптация к специфическим условиям горы Тайшань. Он подробно рассказал, что ступени были построены столетия назад и имеют значительные различия, включая высокие и низкие, широкие и узкие ступени, а также участки, вымощенные булыжником.

Сян Лиган, президент Института индустрии интеллектуальной эры Пекина, назвал это событие важной вехой как для технологического прогресса, так и для его совершенствования. По словам Лигана, когда несколько роботов соревнуются в одном сценарии, их уязвимости быстро выявляются, что позволяет наблюдать, оценивать и внедрять эффективные подходы от конкурентов. Таким образом, соревнование служит практической испытательной площадкой, ускоряющей совершенствование продуктов.

Международный чемпионат по горному восхождению на горе Тайшань, также известный как гора Тай, является давней традицией. С 1987 года тысячи альпинистов проходят маршрут, еще более протяженный, чем у роботов, общая длина которого составляет 7 тысяч ступеней примерно на 8 километров. 40-й выпуск этого чемпионата состоялся в сентябре и привлек более 13 тысяч участников из разных уголков мира.
Популярное