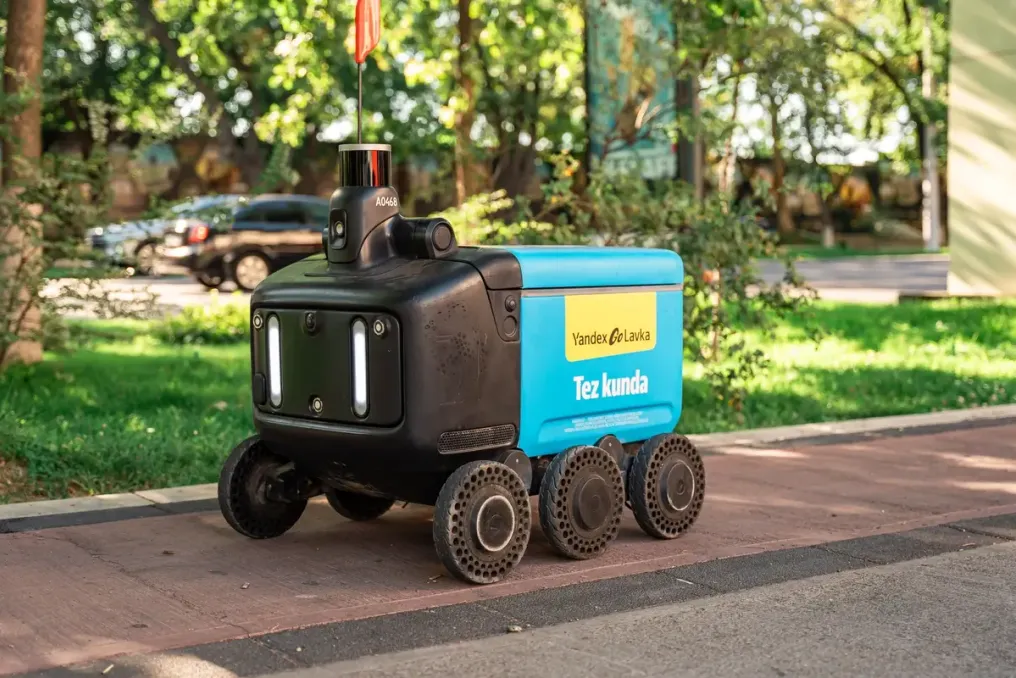
Yandex Uzbekistan завершила тестирование роботов-доставщиков в Ташкенте
Подробнее
UzDaily
uzdaily.uz

Yandex Uzbekistan завершила тестирование роботов-доставщиков в Ташкенте

Компания Yandex Uzbekistan проводит необходимые испытания своих роботов для доставки и готовит их к работе в городской среде Ташкента.

Эти роботы спроектированы для работы на маршрутах протяженностью до двух километров. Выбор маршрутов будет зависеть от возможности доставки заказов в рамках установленных сервисом временных рамок. При оформлении заказа пользователи смогут увидеть предполагаемое время прибытия в мобильном приложении.

Роботы перемещаются со скоростью пешехода и самостоятельно ориентируются в городе. Для этого они используют лидар и ультразвуковые датчики. Их вычислительные системы анализируют данные об окружающей обстановке, распознают сигналы светофоров и прогнозируют движение объектов. Это позволяет роботам выбирать оптимальные пути, избегать препятствий и пересекать дороги на пешеходных переходах.

Каждый робот оснащен шестью приводными колесами, что дает ему возможность преодолевать бордюры высотой до десяти сантиметров и перемещаться по неровным поверхностям. По информации от Yandex Uzbekistan, устройства способны функционировать даже в дождливую погоду.

Роботы самостоятельно справляются с большинством дорожных ситуаций. В случае возникновения нестандартных обстоятельств вмешивается удаленный оператор для решения проблемы. Компания предостерегает пешеходов от самостоятельного поднятия или перемещения устройств. Доступ к службе поддержки предоставляется через QR-код, расположенный на каждом роботе.

После завершения пилотного этапа Yandex Uzbekistan планирует постепенно расширять доставку с помощью роботов, интегрируя другие сервисы своей экосистемы и предлагая эту технологию сторонним компаниям.

Об этом проекте стало известно общественности в июле 2026 года, когда роботы были замечены на улицах Ташкента. В то время компания подтвердила, что проводит тестирование для доставки заказов из Yandex Lavka.
Похожие сюжеты

Исследователи из Tsinghua, Infinigence AI и AgiBot обучили 96 роботов коллективному опыту
Подробнее
pandaily.com

Исследователи из Tsinghua, Infinigence AI и AgiBot обучили 96 роботов коллективному опыту

Исследователи из Университета Цинхуа, Infinigence AI и AgiBot представили подход обучения, названный Коллективное Обучение Опытом (Collective Experience Learning, или CEL). Этот метод позволяет роботам учиться на успехах других роботов, вместо того чтобы полагаться преимущественно на демонстрации со стороны человека.

Согласно сообщению, опубликованному QbitAI 30 октября, команда проверила эту методику на кластере из 96 реальных роботов. Соответствующая научная статья доступна на arXiv под номером 2610.25736.

Исходная проблема, которую решают исследователи, связана с трудовыми ресурсами. Роботы совершенствуются, накапливая практический опыт, однако сегодня это чаще всего достигается путем многократного повторения движений человеком или вмешательства оператора для исправления ошибок. Хотя роботов можно развернуть сотнями, квалифицированных операторов невозможно масштабировать в таком же темпе.

При использовании CEL успешный опыт, полученный одним роботом, сохраняется и делится, что дает возможность роботу, столкнувшемуся с задачей, изучить, как его коллеги разрешали схожие ситуации.

Тестирование задач и результаты

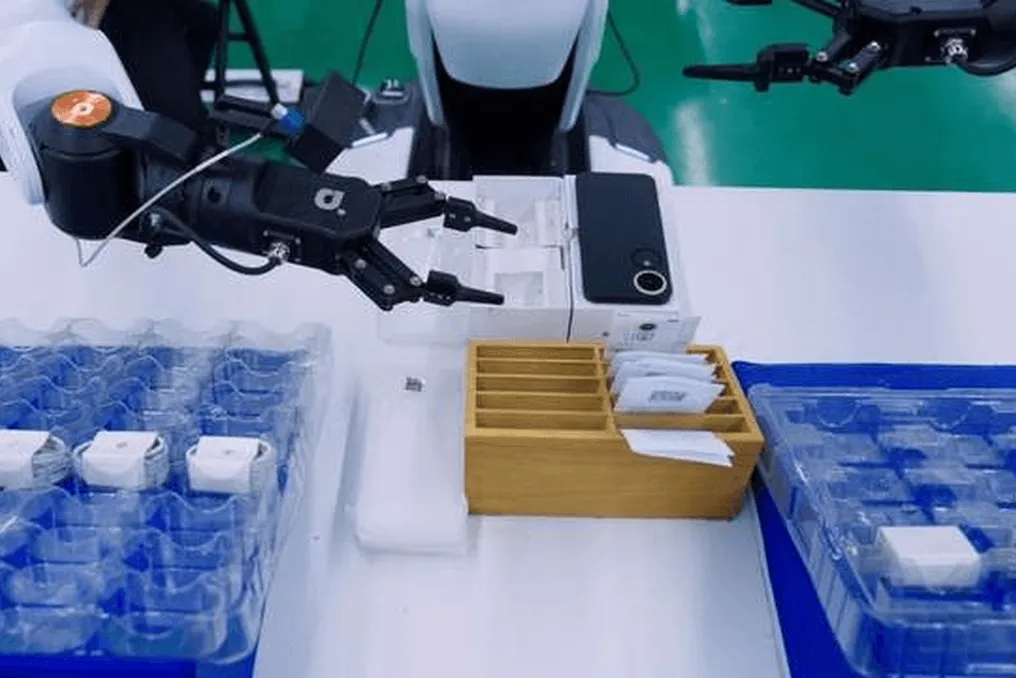
Команда протестировала пять различных задач, охватывающих как домашнюю, так и заводскую работу: раскладывание цветов, складывание одежды, зарядка телефона, сборка табурета и упаковка телефона. Два робота, которые не участвовали в тренировке, выполнили 600 испытаний, допустив 15 неудач, что обеспечило общий процент успеха в 97,5 процента. Процент успеха по всем пяти задачам превысил средний показатель шести человеческих операторов.

В частности, при упаковке телефона, которая является многоэтапной промышленной задачей, процент успеха вырос с 79,2 процента до 98,3 процента после применения коллективного обучения, при этом в 120 последовательных попытках было зафиксировано всего два сбоя.

Также была отмечена тенденция к масштабированию: при сохранении того же объема реального времени обучения увеличение числа участвующих роботов с 16 до 96 повысило успех с 86,7 процента до 98,3 процента.

Технические компоненты системы

Функционирование этой системы обеспечивают два ключевых элемента. Первый — отказоустойчивая асинхронная система обучения, получившая название FATS. Эта система построена на открытой платформе крупномасштабного обучения с подкреплением RLinf. Роботы загружают свой опыт сразу после завершения задачи, не дожидаясь остальных, а кластер продолжает работать, даже если устройства отключаются.

В ходе теста с 96 роботами кластер собрал 9 834 эпизода. Двадцать два робота имели в общей сложности 30 сбоев, однако потеря времени роботов составила лишь 1,3 процента от общего времени работы.

Второй компонент — алгоритм, который называется тонкая настройка извлечения опыта, управляемого ошибками (failure-guided experience retrieval fine-tuning, или FERT). Одна манипуляция может длиться минуты и включать тысячи шагов действий, но обратная связь часто сводится только к конечному успеху или неудаче. FERT использует оба этих аспекта: когда робот сталкивается с трудностями, он извлекает успешный опыт из аналогичных ситуаций и фокусирует обучение именно на этих примерах.

Сообщение было предоставлено Infinigence AI. Результаты представлены исследовательской группой и еще не прошли независимую проверку.

Популярное