В преддверии встречи Экономических лидеров АТЭС, которая состоится в Шэньчжэне с 18 по 19 ноября 2026 года, был приглашен Чжоу Чанцзю, президент Конфедерации RoboCup Азиатско-Тихоокеанского региона (RCAP) и вице-президент Федерации RoboCup, чтобы поделиться своим видением. Как один из соучредителей Лиги футбола гуманоидных роботов RoboCup, он опирается на многолетний опыт исследований, основанных на соревнованиях, для анализа возможностей, практических узких мест и жизнеспособных путей достижения всеобъемлющего трансграничного сотрудничества в области ИИ в Азиатско-Тихоокеанском регионе, накануне предстоящего турнира RCAP в Чанша.
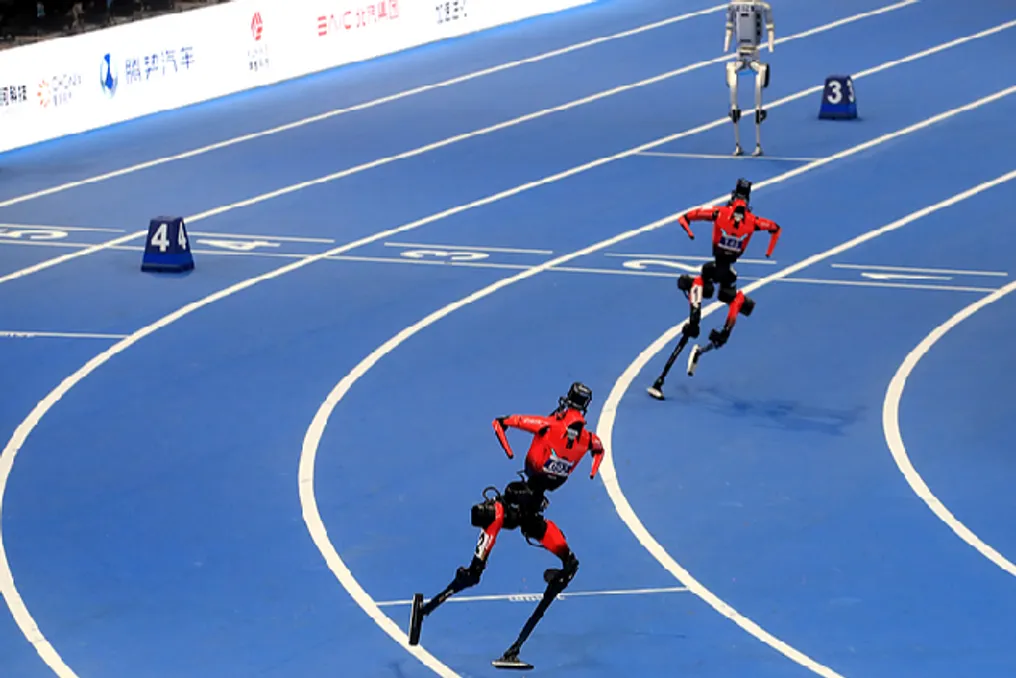
По мере того как искусственный интеллект (ИИ) трансформирует технологии и промышленность во всем мире, ключевой вопрос заключается в том, как экономики могут объединить свои технологические возможности и производственные преимущества, чтобы больше людей могли участвовать в этих инновациях и получать от них выгоду. ИИ выходит за рамки цифрового мира и проникает в физический. Гуманоидная робототехника, являющаяся частью воплощенного ИИ, продвигается из лабораторий и соревновательных арен в фабрики и повседневную жизнь.
Однако превращение технологических прорывов в практическое применение и индивидуальных инноваций в международное промышленное сотрудничество остается сложной задачей. RoboCup, с момента первого соревнования в 1997 году, почти три десятилетия развивает исследования в области ИИ и робототехники посредством международных состязаний.
Футбол гуманоидных роботов представляет собой полезное окно для такого сотрудничества. Во время игры полностью автономные роботы должны воспринимать окружающую среду, управлять своими движениями, принимать решения и работать вместе без дистанционного управления или человеческого руководства. Матчи формата пять на пять и одиннадцать на одиннадцать расширяют задачу от индивидуального интеллекта до коллективного интеллекта и координации нескольких роботов.
В августе 2026 года в Пекине в рамках второго Мирового чемпионата по гуманоидной робототехнике приняли участие 24 международные команды RoboCup из 16 стран и регионов на турнире RCAP Beijing Masters. Команды использовали платформы гуманоидных роботов, предоставленные китайскими компаниями, чтобы протестировать свои алгоритмы ИИ и возможности системной интеграции в рамках общих правил соревнований.
Значимость этого события вышла далеко за пределы самих матчей. Китайские компании обеспечивали роботизированное оборудование и инженерную поддержку, в то время как международные исследовательские группы вносили вклад в алгоритмы ИИ, программное обеспечение и экспертизу системной интеграции. Тренировки, тестирование и соревнования помогли обеим сторонам выявить технические проблемы, улучшить интеграцию аппаратного и программного обеспечения и ускорить разработку.
RCAP теперь распространяет эту модель из соревновательного поля на промышленные применения. Турнир RCAP Asia-Pacific Changsha Invitational 2026, запланированный на 18–20 декабря в Чанша, провинция Хунань, соберет команды из Китая, Португалии, Бразилии, Таиланда, Малайзии и Сингапура. На турнире будут участвовать гуманоидные роботы, разработанные крупным китайским производителем тяжелого оборудования, базирующимся в городе проведения, чьи основные направления включают строительную и сельскохозяйственную технику.
Расширение этой компании в сферу гуманоидной робототехники демонстрирует, как устоявшиеся производители могут использовать инженерный опыт, производственные мощности и реальные промышленные условия для развития воплощенного ИИ. Участники будут использовать этих роботов для обучения, совместных исследований и международных соревнований, одновременно изучая потенциальные области применения в промышленном производстве и бытовых услугах. Мероприятие направлено на соединение платформ роботов и сред применения Китая с глобальным сообществом разработчиков RoboCup и ведущими промышленными предприятиями.
Объединяя соревнования, совместные исследования и реальное тестирование, мероприятие стремится создать более четкий путь от технического эксперимента к практическому применению. Промышленное тестирование также может генерировать ценные операционные данные. Многократные испытания могут показать, как изменения в освещении, расположении объектов или рабочем процессе влияют на производительность робота, помогая исследователям выявлять слабые места и совершенствовать свои системы.
Чтобы эти преимущества распространились на границы, партнерам необходимы четкие соглашения о доступе к данным и их повторном использовании, подкрепленные мерами защиты безопасности, конфиденциальности и интеллектуальной собственности. Такие договоренности могут помочь превратить доступ к промышленным средам в общие возможности для исследований и инноваций. Обширная экосистема производства робототехники Китая, эффективные цепочки поставок, быстрое инженерное итерирование и разнообразные применения в умном производстве и услугах предоставляют международным исследователям ценные возможности для разработки и проверки.
В свою очередь, китайские производители могут использовать разнообразные алгоритмы ИИ, программные решения и техническую обратную связь глобальных разработчиков для улучшения своей продукции и программных экосистем. Этот двусторонний обмен демонстрирует, как аппаратное обеспечение, программное обеспечение, алгоритмы ИИ и сценарии применения могут дополнять друг друга в глобальных цепочках создания стоимости робототехники, создавая больше возможностей для совместных инноваций.
Несмотря на быстрый прогресс в области ИИ и робототехники, перевод технологии из лаборатории в повседневное использование остается трудным. Препятствия часто кроются не в самом интеллекте робота, а в инфраструктуре, интерфейсах устройств, технических стандартах и совместимости систем.
Рассмотрим простую задачу: как сервисный робот вызывает лифт? Многие роботы уже могут автономно перемещаться, распознавать свое окружение и избегать препятствий. Тем не менее, в некоторых коммерческих зданиях Сингапура и других мест системы управления лифтами не предоставляют удобного коммуникационного интерфейса для сторонних роботов. Робот может быть не в состоянии вызвать лифт или выбрать этаж цифровым способом, и вместо этого ему может потребоваться дополнительная механическая рука для физического нажатия кнопок.
Контраст поразителен: робот, способный принимать сложные автономные решения, может быть ограничен чем-то столь же базовым, как интерфейс лифта. Разумеется, лифты являются системами, критически важными для безопасности. Доступ к их управлению должен соответствовать требованиям физической безопасности, кибербезопасности и управления зданием. Безопасная интеграция требует стандартизированных интерфейсов, соответствующей сертификации и четких правил доступа.
Национальный стандарт Сингапура для обмена данными между роботами, лифтами и автоматическими дверями является шагом в этом направлении, хотя модернизация существующих зданий занимает время. Аналогичные проблемы возникают в промышленной автоматизации. Роботы от разных производителей часто используют различные протоколы связи, архитектуры программного обеспечения и системы управления. Алгоритм ИИ, который хорошо работает на одной платформе, может потребовать существенной адаптации программного обеспечения, настройки параметров и тестирования, прежде чем он сможет работать на другой.
Различия в инструментах разработки, операционных средах, требованиях к использованию данных и соглашениях об интеллектуальной собственности могут еще больше усложнить международные совместные исследования и повторное использование результатов исследований. Техническая совместимость — это лишь часть проблемы. Робот, который хорошо работает в ходе испытаний, все равно может потребовать дальнейшей оценки или одобрения перед развертыванием в другой экономике. Различия в требованиях к сертификации, процедурах закупок и доступе к рынку могут добавить время и затраты в совместные проекты. Следовательно, сотрудничество требует большего, чем просто совместимое аппаратное и программное обеспечение. Оно также зависит от прозрачных требований и координации между поставщиками технологий, регуляторами и пользователями.
Эти примеры указывают на более широкий урок: технологическая изощренность автоматически не переводится в практическую применимость, не говоря уже о широко распространенных выгодах. Прорыв в одном компоненте не устанавливает зрелость всей системы, а успех в лаборатории не гарантирует надежной работы в реальном мире. Поэтому более широкое внедрение зависит не только от более сильных алгоритмов ИИ, но и от интероперабельности, стандартизированных интерфейсов, системной безопасности и надежной работы в реальных условиях эксплуатации.
Как международное сотрудничество может снизить барьеры для разработки и помочь большему числу стран, компаний и исследователей участвовать в инновациях ИИ? Почти три десятилетия опыта RoboCup предлагают практические уроки. Даже когда команды из разных стран работают над одной задачей и используют идентичное оборудование, они часто выбирают очень разные технические подходы. Некоторые специализируются на управлении движением, другие — на компьютерном зрении и автономном принятии решений, а третьи — на архитектуре программного обеспечения или координации нескольких роботов.
Общие правила, общие тестовые среды и технический обмен позволяют командам сравнивать, проверять и улучшать эти подходы. На международных соревнованиях я часто видел, как команды яростно соревнуются на поле, а затем, после финального свистка, обмениваются алгоритмами ИИ, делятся опытом и иногда начинают долгосрочные исследовательские партнерства. Общие технические цели оставляют пространство для различных путей разработки. Такой подход соответствует принципам добровольного сотрудничества и консенсуса АТЭС. Экономики должны иметь возможность обмениваться опытом и выбирать технологии, подходящие для их собственных нужд, ресурсов и стадий развития, а не следовать единой предписанной модели.
Совместные исследования и обмен талантами могут поддержать этот выбор, наращивая потенциал посредством устойчивого тестирования и адаптации. Выделяются три практических приоритета. Во-первых, создание открытых и совместимых платформ для разработки. Доступные комплекты для разработки программного обеспечения, инструменты моделирования, стандартизированные интерфейсы и техническая документация могут снизить затраты на интеграцию и стимулировать повторное использование алгоритмов и программных модулей. Это позволяет разработчикам тратить меньше времени на рутинную интеграционную работу и больше — на основные технические проблемы.
Во-вторых, фокусирование совместных НИОКР на реальных приложениях. Университеты, научно-исследовательские институты и компании из разных стран могут работать на общих платформах для разработки и проверки решений для умного производства, логистики, государственных услуг и помощи по дому. Цепочки поставок робототехники и сценарии применения Китая могут дополнять алгоритмы ИИ и экспертные знания разработчиков по всему миру, ускоряя переход от исследований к внедрению.
В-третьих, укрепление исследовательских партнерств и обмен талантами в Азиатско-Тихоокеанском регионе. Совместные лаборатории могут объединять университетские команды с промышленными партнерами для тестирования роботов на общих задачах, в то время как обмен исследователями может обеспечить практическую подготовку по внедрению и обслуживанию. Участники могут забирать проверенные методы и инженерный опыт в свои учреждения и адаптировать их к местным потребностям. Международные соревнования могут помочь инициировать эти отношения и поддерживать партнеров в работе над общими техническими целями.
Более широкий доступ к передовой продукции имеет значение, как и способность разрабатывать и адаптировать лежащую в ее основе технологию. Снижение барьеров для инноваций позволяет исследовательским группам в разных странах вносить свой вклад в соответствии со своими сильными сторонами и создавать долгосрочные исследовательские и прикладные возможности. Такое наращивание потенциала — это постепенный, долгосрочный процесс, а не единовременная передача.