Meta разрабатывает прототип гуманоидного робота совместно с китайской компанией Fourier
Подробнее
TechNode
technode.com

Meta разрабатывает прототип гуманоидного робота совместно с китайской компанией Fourier

Согласно отчету издания The Information от 31 октября, компания Meta разработала прототип гуманоидного робота в сотрудничестве с китайской робототехнической фирмой Fourier. В настоящее время обе компании работают над созданием второй версии этого устройства.

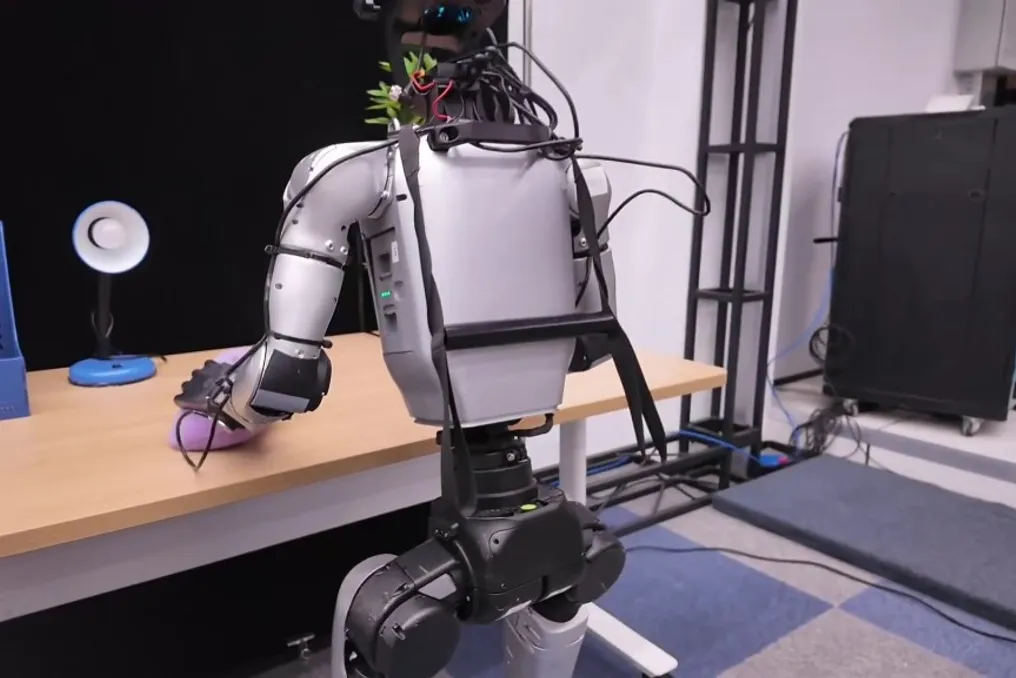
Данный проект является частью более широких усилий Meta по созданию роботов, способных выполнять бытовые задачи. Первый прототип, который внутренне получил название Max, имеет высоту около пяти футов.

Конструкция робота включает динамики в грудной клетке, лицо, способное имитировать человеческие выражения, а также пятипалые руки, позволяющие захватывать мелкие предметы. По сообщениям, создание первого образца заняло у компаний три месяца.

Эти прототипы предназначены для поддержки дальнейшей разработки будущего потребительского робота. На данный момент Meta не установила дату выпуска, и существующие модели используются исключительно в исследовательских целях, а не предлагаются к продаже.

Похожие сюжеты

Модель Amap от Alibaba представила гуманоидную систему, обучающуюся задачам всего тела по движениям человека
Подробнее
technode.com

Модель Amap от Alibaba представила гуманоидную систему, обучающуюся задачам всего тела по движениям человека

Компания Alibaba, совместно с Alibaba Token Hub, представила модель λ0. Эта фундаментальная модель разработана для обучения гуманоидные роботы скоординированным движениям и манипуляциям, используя демонстрации, показанные человеком.

Система обучается на видеозаписях от первого лица, которые синхронизированы с движениями тела и рук. Это позволяет роботам выполнять более сложные задачи, комбинируя ходьбу, корректировку позы и двуручные операции.

Исследователи создали набор данных HumanVerse, который включает 500 часов записей людей, выполняющих различные действия в реальных условиях. Такой подход снижает необходимость собирать демонстрации посредством телеоперации роботов.

В ходе тестирования команда продемонстрировала, что λ0 достигла 62,5% успешности при выполнении задач, связанных с локомоцией и манипуляциями в реальном мире. Проект также предоставил исследователям конфигурационный код оборудования для сбора данных и образцы данных.

ACE Robotics выпустила модель для пространственного восприятия роботов
Подробнее
technode.com

ACE Robotics выпустила модель для пространственного восприятия роботов

Компания ACE Robotics, основанная соучредителем SenseTime Сяогангом Вангом, представила свою модель воплощенного искусственного интеллекта ACE-Brain-0.6 19 октября. Эта модель была разработана путем контролируемой тонкой настройки Qwen3.5-9B и предназначена для распознавания объектов, определения их местоположения на изображениях и установления точек взаимодействия для робота.

Согласно заявлению компании, обучение модели проводилось с использованием около миллиона образцов пространственной привязки. В ходе проведенных оценок ACE-Brain-0.6 продемонстрировала превосходство над GPT-6 Astra в шести из восьми бенчмарков привязки.

Модель набрала в среднем 74.53 балла по семи общедоступным бенчмаркам, а на тесте RobotGrounding, который основан на сценариях реальных роботов, показала результат 94.13. Эти показатели выше, чем у Astra, которая получила 73.68 и 91.10 соответственно.

Компания X Square Robot представила X2Real — развиваемый эталон симуляции для оценки роботов
Подробнее
pandaily.com

Компания X Square Robot представила X2Real — развиваемый эталон симуляции для оценки роботов

Стартап в области воплощенного искусственного интеллекта X Square Robot выпустил X2Real — эталон симуляции, предназначенный для измерения производительности моделей фундаментального уровня роботов в реальном мире, а также для постоянного расширения тестового набора данных по мере совершенствования моделей.

Компания четко формулирует проблему: оценка реальных роботов является затратной и медленной, тогда как симуляция быстрая, но часто нереалистична и позволяет моделям легко переобучаться. X2Real основан на трех принципах: достоверность, эффективность и справедливость.

Для обеспечения достоверности команда записала траектории с физических роботизированных манипуляторов, воспроизвела те же команды управления в симуляции и настроила отклики суставов до совпадения, что, по утверждению компании, обеспечивает согласованность траектории на уровне миллиметра. Также были откалиброваны визуальный вид и физические характеристики, такие как контакт. Поддерживаемые воплощения включают однорукий Franka, двухрукий ArtiXon Arm-6A, ARX R5 и мобильный манипулятор Quanta X1. При выполнении общих задач манипуляции X Square Robot сообщает о корреляции в 0.96 между успехом задач в симуляции и в реальном мире, а также о 0.99 для показателей прогресса. Эти данные получены в результате собственных испытаний компании на данном подмножестве задач.

Что касается эффективности, X2Real включает 44 задачи, распределенные по 10 категориям. Четыре категории посвящены рассуждению: обобщению, визуальному пониманию, пониманию языка и памяти. Пять категорий касаются манипуляции: тонкой манипуляции, двуручной координации, использования инструментов, динамических объектов и мобильной манипуляции. Отдельный набор задач, включающий укладку блоков, нажатие кнопок в заданной цветовой последовательности и решение Башни Ханоя, направлен на проверку точности, долгосрочной памяти и планирования. Компания отмечает, что большинство существующих моделей все еще испытывают трудности с этими задачами.

Принцип справедливости достигается путем независимой рандомизации внешнего вида, настройки задачи и условий воплощения. Модели, которые проходят обучение после этого этапа, используют набор данных, собранный в течение почти 300 часов в студии с равномерным зеленым экраном, который отделен от сцен оценки. Эталон работает в экосистеме симуляции Mana, построенной на NVIDIA Isaac Lab-Arena, которая упаковывает сцены, роботов и шаги задач в многократно используемые модули.

ИИ-агенты управляют двумя циклами. Один генерирует новые задачи и сцены из ограниченного меню опций с автоматической проверкой для исключения некорректных настроек. Второй разбивает каждую задачу на граф подзадач, оценивает каждый узел по позам объектов, контактам и состояниям захвата, и создает целенаправленно новые тесты, в которых модель терпит неудачу.

Единый протокол под названием Policy Space унифицирует различия во входных форматах, представлениях действий и времени вывода. Разработчики выполняют вывод локально и подключаются к платформе, которая занимается оценкой и повтором траектории онлайн без необходимости локальной симуляционной установки.
Популярное