Исследователи CASIA повысили успешность введения деталей роботом с помощью тактильного сенсора
Подробнее
Pandaily
pandaily.com

Исследователи CASIA повысили успешность введения деталей роботом с помощью тактильного сенсора

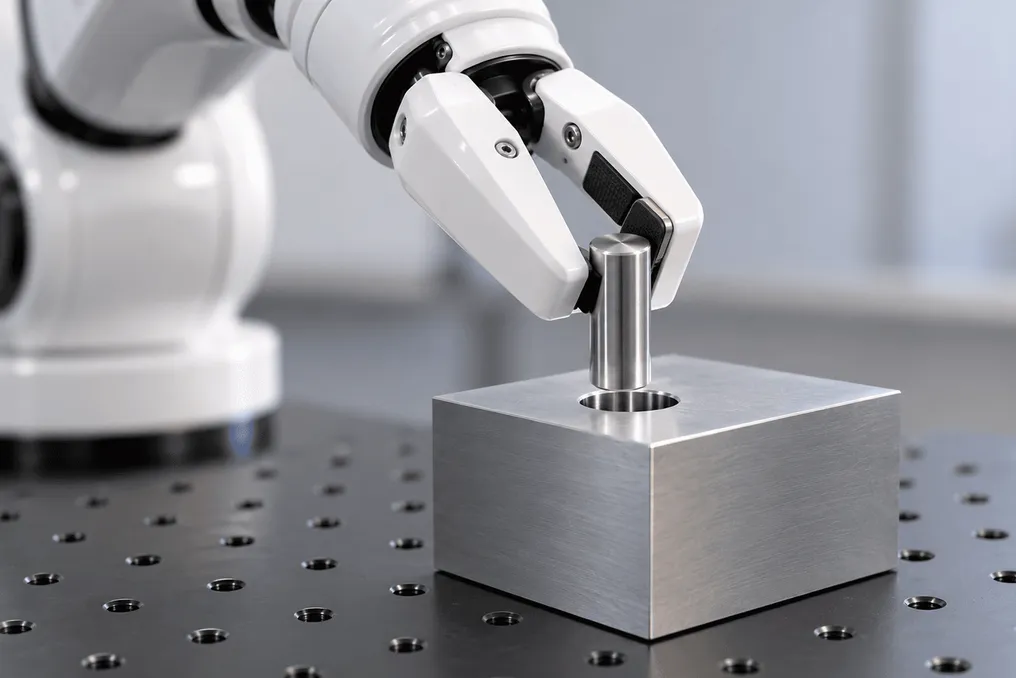
Команда исследователей из Института автоматизации Китайской академии наук (CASIA) продемонстрировала, что добавление тактильной обратной связи на кончики пальцев значительно улучшает способность роботизированной руки вставлять детали в отверстия с субмиллиметровым зазором.

Работа, выполненная командой Лонга Чэна при участии таких авторов, как Синьпан Мэн, Хоучэн Ли и Чжэньхуа Ма, была принята на конференции IROS 2026 и опубликована на arXiv под названием «From Reach to Insert: Tactile-Augmented Precision Assembly under Sub-Millimeter Tolerances».

Точное введение деталей в отверстия с малым допуском является сложной задачей, поскольку небольшие ошибки в положении могут привести к заклиниванию или чрезмерным контактным силам, а камеры часто блокируются захватом и самой деталью в момент приближения штифта к отверстию.

Команда разделила эту задачу на два этапа. Сначала политика достижения, обученная методом имитационного обучения с использованием Diffusion Policy, захватывает случайно расположенный штифт и подносит его к отверстию. Затем политика обучения с подкреплением, основанная на Soft Actor-Critic, выполняет сам процесс введения и способна восстанавливаться после сбоев во время контакта.

В процессе обучения используется асимметричная конструкция актора-критика. Актор в основном полагается на визуальные данные, что обеспечивает эффективность политики при внедрении, тогда как критик получает тактильную обратную связь для более точной оценки действий. Поскольку каждое захватывание оставляет на датчике разное начальное показание, система сначала оценивает тактильную базовую линию до контакта, а критик работает с изменением относительно этой базовой линии. Кроме того, команда группирует обучающие выборки по показаниям крутящего момента и равномерно распределяет выборки по группам, чтобы политика могла увидеть более широкий спектр условий контакта.

Для эксперимента использовалась роботизированная рука Franka Emika Panda с 7 степенями свободы, оснащенная шестиосевым тактильным датчиком PaXini PX-6AX GEN3 на кончике пальца, а также камера Intel RealSense, установленная на запястье, и вторая камера RealSense для общего обзора. Этот датчик был предоставлен в рамках исследовательского сотрудничества с PaXini Tech.

Тестирование проводилось на пяти различных формах отверстий: квадратном, круглом, шестиугольном, L-образном и треугольном, при допусках 1 мм, 0,25 мм и 0,05 мм. При использовании чистого имитационного обучения средний процент успеха составил 76% при зазоре 1 мм, но упал до 24% при 0,25 мм и до 0% при 0,05 мм. При зазоре 0,05 мм имитационное обучение в сочетании с обучением с подкреплением без использования тактильного сенсора достигало успеха в 52% случаев. Однако благодаря тактическому критику и группированию выборок успех увеличился до 67%, при этом пиковая сила взаимодействия снизилась на 60%, а пиковый крутящий момент — на 44%.
Похожие сюжеты

Модель Amap от Alibaba представила гуманоидную систему, обучающуюся задачам всего тела по движениям человека
Подробнее
technode.com

Модель Amap от Alibaba представила гуманоидную систему, обучающуюся задачам всего тела по движениям человека

Компания Alibaba, совместно с Alibaba Token Hub, представила модель λ0. Эта фундаментальная модель разработана для обучения гуманоидные роботы скоординированным движениям и манипуляциям, используя демонстрации, показанные человеком.

Система обучается на видеозаписях от первого лица, которые синхронизированы с движениями тела и рук. Это позволяет роботам выполнять более сложные задачи, комбинируя ходьбу, корректировку позы и двуручные операции.

Исследователи создали набор данных HumanVerse, который включает 500 часов записей людей, выполняющих различные действия в реальных условиях. Такой подход снижает необходимость собирать демонстрации посредством телеоперации роботов.

В ходе тестирования команда продемонстрировала, что λ0 достигла 62,5% успешности при выполнении задач, связанных с локомоцией и манипуляциями в реальном мире. Проект также предоставил исследователям конфигурационный код оборудования для сбора данных и образцы данных.

Стартап Primotion из Шэньчжэня представил модель Paimon-0, сократив время вывода действий до 300 мс
Подробнее
pandaily.com

Стартап Primotion из Шэньчжэня представил модель Paimon-0, сократив время вывода действий до 300 мс

Primotion, стартап из Шэньчжэня, основанный в июле 2026 года для разработки чипов для воплощенного ИИ, впервые вышел в публичное поле не с кремнием, а с моделью. Его воплощенная фундаментальная модель Paimon-0 заняла первое место в ряде общедоступных робототехнических бенчмарков, согласно подробному отчету QbitAI, опубликованному на Tencent News, а также более раннему отчету The Beijing News.

Компания утверждает, что Paimon-0 показала результат 0.7754, возглавив таблицу лидеров RoboColiseum, где она также лидировала в подрейтингах общей манипуляции и адаптации к возмущению. Модель набрала 58.1 балла в RoboCasa365 и продемонстрировала средний показатель успеха 0.73 на VLA-Arena. Кроме того, она выиграла конкурс политики для двуручных роботов с результатом 46.599 баллов. Все эти результаты представлены самой компанией.

Модель построена вокруг модели мирового действия, которая прогнозирует будущие состояния, которые затем преобразуются в действия с помощью модели обратной динамики. Поскольку рендеринг полного будущего видео слишком медлителен для роботов в режиме реального времени, Paimon-0 использует токены запросов для извлечения только основных характеристик, таких как 3D-поза объекта, семантика и возможность использования, прежде чем предсказывать действия на устройстве. По словам Primotion, это сокращает время вывода для одного блока действий примерно с 3000 мс до 300 мс. Компания подчеркивает, что речь идет о времени вывода блока, а не о периоде низкоуровневого контура управления. Предварительное обучение в значительной степени опирается на видео человеческой манипуляции от первого лица, предоставленное партнером EgoScale.

Генеральный директор Ren Qingyuan, бывший вице-президент компании по процессорам RISC-V, объясняет, почему чиповая компания начала с модели. Он считает, что команда должна сначала провести полный цикл данных, модели, агента и оценки на реальных задачах клиентов, а затем использовать эти рабочие нагрузки для определения чипа. Primotion разделяет работу между облачным планировщиком, который они называют мета-мозгом, и локальным мозгом на устройстве, который обрабатывает высокочастотную обратную связь от зрения, осязания и силы.

Работы над аппаратным обеспечением уже начались. Добавив FPGA к главному контроллеру робота для снятия нагрузки по предварительной и последующей обработке, Primotion сообщает, что сократила ошибку по худшему сценарию в цикле управления EtherCAT с частотой 1 кГц с 30 микросекунд в программном режиме до 152 наносекунд. Большая часть этой логики предназначена для переноса в собственный чип, который компания планирует начать поставлять в 2028 году.

Компания заявляет, что не будет создавать корпуса роботов. Планируется открыть исходный код своей прогрессивной модели Paimon-Eval в ноябре или декабре, а также ожидается выпуск второй фундаментальной модели, обученной на данных от первого лица, примерно через три месяца.

14-летняя девочка превратила успех в робототехнике в уроки программирования
Подробнее
iol.co.za

14-летняя девочка превратила успех в робототехнике в уроки программирования

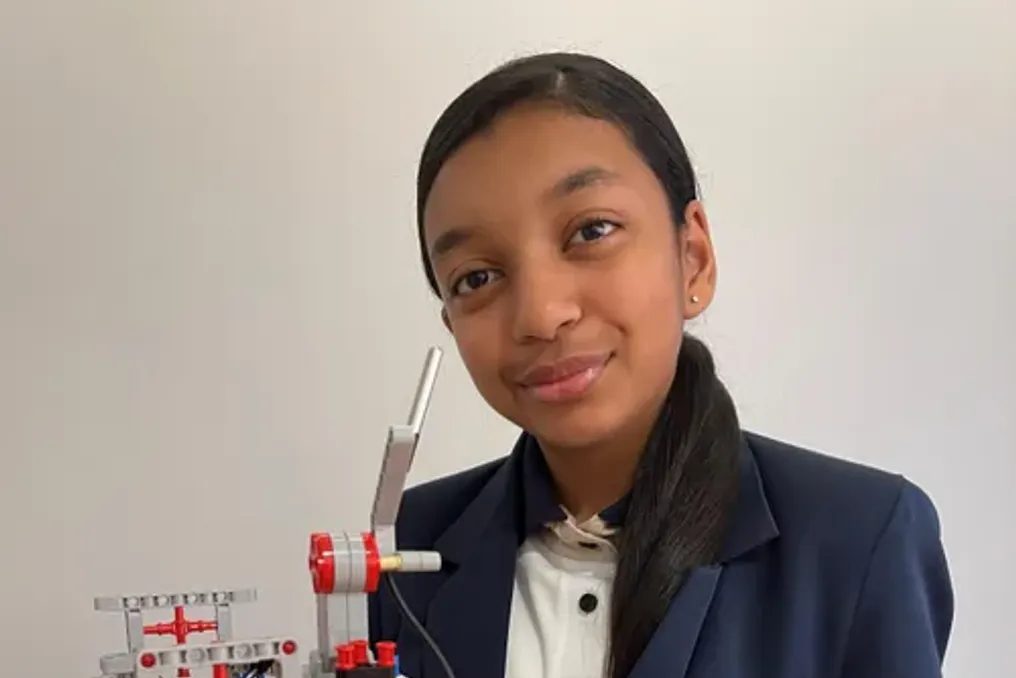
В возрасте всего 14 лет Синеад Сампутх демонстрирует, что технологии и общественная деятельность могут идти рука об руку. Будучи ученицей 9 класса в Reddam House Umhlanga, Синеад объединила миры робототехники и низового образования, направив свой отмеченный наградами технический талант на поддержку нового поколения молодых новаторов.

Ее интерес к технологиям возник рано; она прошла более 200 часов обучения программированию и продолжает совершенствовать свои навыки в робототехнике. Синеад основала BAYMIN LABS — бесплатную инициативу по обучению кодированию для молодежи в возрасте от девяти до тринадцати лет.

Работая совместно с The Seed Fund, некоммерческой организацией, которая поддерживает семьи в неформальном поселении Малакка Роуд в Дурбане, она знакомит детей с основами кодирования. Этот проект начался после победы Синеад в глобальном межшкольном конкурсе по робототехнике Inspired Builds от Inspired Education Group. Там она заняла первое место в своей возрастной группе с роботом BAYMIN, который предназначен для повышения доступности базового медицинского скрининга.

Синеад заявила: «Решение может изменить момент. Способность решать может изменить жизнь. Я действительно хотела не просто решать проблемы других людей, а дать молодым людям возможность и навыки создавать собственные решения».

Основываясь на предыдущем успехе, Синеад выиграла в своей возрастной категории в глобальном робототехническом конкурсе Inspired с прототипом BAYMIN AIR. Этот прототип, вдохновленный гриппом, использует датчики и светодиодные индикаторы для мониторинга качества воздуха и отображения уровня экологического риска в таких местах, как школы и больницы.

После разработки шестинедельного учебного плана по кодированию она привлекла средства в размере R13 650 от корпоративных доноров для приобретения трех планшетов Samsung и защитных чехлов. Продолжая свою работу в качестве волонтера в клубе домашних заданий при The Seed Fund, она сотрудничала с этой организацией, чтобы обучить местных детей визуальному языку программирования Scratch, который используется для создания анимаций, историй и интерактивных проектов.

Изначально она начала преподавать девяти ученикам 3-го и 4-го классов, многие из которых не имели знаний о кодировании. Сейчас она начала обучать старших детей, помогая им обретать уверенность в экспериментах, совершении ошибок и поиске собственных решений.

Синеад планирует продолжать переводить младших детей в продвинутые классы, а затем перейти в старшую школу, которая будет находиться в том же сообществе, с которым она работает через The Seed Fund. Она считает, что обучение старших учеников окажет большее влияние, поскольку они в будущем получат больше возможностей.

Синеад проводит BAYMIN LABS по субботам и надеется расширить программу на другие недостаточно обслуживаемые сообщества, а в конечном итоге создать BAYMIN Academy — платный образовательный курс по кодированию, который поможет финансировать бесплатную общественную инициативу. Она подчеркнула: «Я не хочу побеждать, если победа означает оставление других позади. Величайшее путешествие — это то, где мы поднимаемся, учимся и вместе меняем мир».

В будущем Синеад стремится совместить медицину и кодирование, чтобы стать нейрохирургом, а также биомедицинским инженером. Ее мать, Джоанна Сампутх, выразила огромную гордость за достижения и планы Синеад, отметив, что то, что начиналось как простое требование школьной общественной службы, превратилось в глубокую страсть к преподаванию кодирования детям. Джоанна Сампутх отметила, что было поразительно наблюдать, как дочь перешла от первоначального плана к самостоятельному принятию этого решения. Она добавила, что это немного пугает, поскольку у нее теперь много больших планов на будущее относительно направления ее деятельности.

Шелли Перинги, руководитель колледжа Reddam House Umhlanga, выразила гордость за Синеад, отметив, что та использует каждую возможность, чтобы поддержать менее удачливых, и всегда ищет способы, чтобы ее страсть к робототехнике и кодированию служила более высокой цели.

Популярное