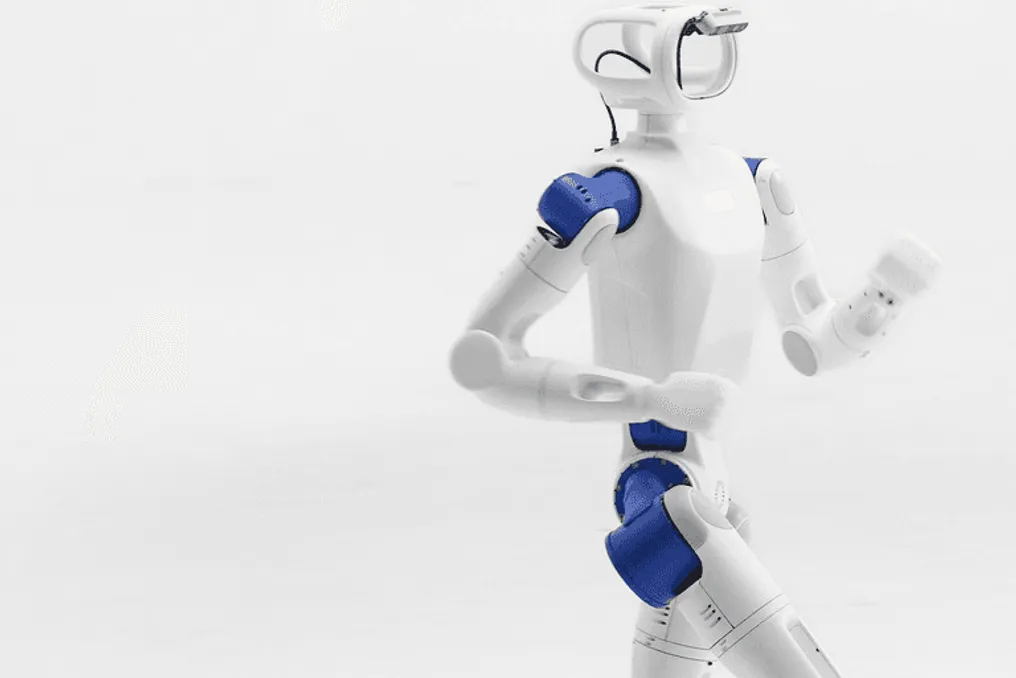
Компания RoboParty выпустила RP1, гуманоидного робота, который позиционируется как полностью открытая, полнофункциональная платформа. Вместо предоставления лишь комплекта разработки (SDK) или нескольких интерфейсов программирования приложений (API), компания публикует материалы по всей цепочке разработки: от механического и электрического проектирования и собственных модулей суставов до прошивки, моделей робота, инструментов для развертывания и обучения. Описание этого проекта было представлено в виде технической документации 25 октября.
Робот RP1 имеет высоту 135 см. Открытая версия оснащена 24 активными степенями свободы, тогда как Профессиональная версия предлагает 30 степеней свободы, включая две в голове и семь в каждой руке, что подходит для более сложных исследований манипуляции. Модули головы и кистей рук могут быть заменены для использования в различных целях, таких как образование, научные исследования, сбор данных, экскурсии или развлечения. RoboParty продемонстрировала способность робота непрерывно ходить, отслеживать движения человека, восстанавливаться после толчков и подниматься после падений.
Аппаратная часть основана на ROMOMO, интегрированном модуле вращающегося сустава от RoboParty. Согласно опубликованным характеристикам, номинальный пиковый крутящий момент варьируется от 25 до 160 ньютон-метров при питании от 48В и использовании связи CAN-FD. Эти модули объединяют моторы внутреннего ротора с планетарными редукторами, что позволяет пожертвовать низкой инерцией ротора ради быстрого отклика, жесткости, устойчивости к перегрузкам и снижения стоимости. RP1 использует тазобедренный сустав, не расположенный по оси, и параллельный голеностоп, где два мотора совместно управляют тангажем и креном, а крепление с полой кабельной разводкой упрощает демонтаж суставов.
На платформе GitHub репозиторий обзора RP1 содержит ссылки на подпроекты, посвященные механическим исходным файлам, электронике, процедурам тестирования и сборки, прошивке сустава ROMOMO и хост-инструментам, а также ловкой рукой RP Hand с SDK на C++, Python и ROS 2, полному машинному тестированию и приложению контроллера. В репозитории перечислены механические CAD-модели, схемы, макеты печатных плат, файлы Gerber, спецификация материалов и документация по сборке для аппаратного обеспечения, в то время как модели URDF, MJCF и сетчатые модели доступны для симуляции. В исходной статье отмечается, что точный объем каждого выпуска следует проверять в отдельных репозиториях.
Что касается программного обеспечения, встроенный стек соединяет моторы, инерционные датчики и систему управления батареей через унифицированный интерфейс устройства, обеспечивая управление на частоте 500 Гц и обновление политик на частоте 50 Гц. Инструмент открытого типа для переназначения движений под названием hhtools отображает движения человека на робота, соблюдая ограничения суставов и контакт с землей. В рамках базовой платформы разработки PartyOS от RoboParty открыты части базового слоя движения, включая hhtools, MimicLite и UFO — проект по восстановлению после возмущений и падений. Более высокие уровни для представления намерений и оркестрации навыков агента пока остаются в стадии исследований.
RoboParty открыла набор заявок для бета-программы RP1, предназначенной для разработчиков и команд с реальными проектами, готовыми сообщать о проблемах и предоставлять обратную связь по данной платформе.