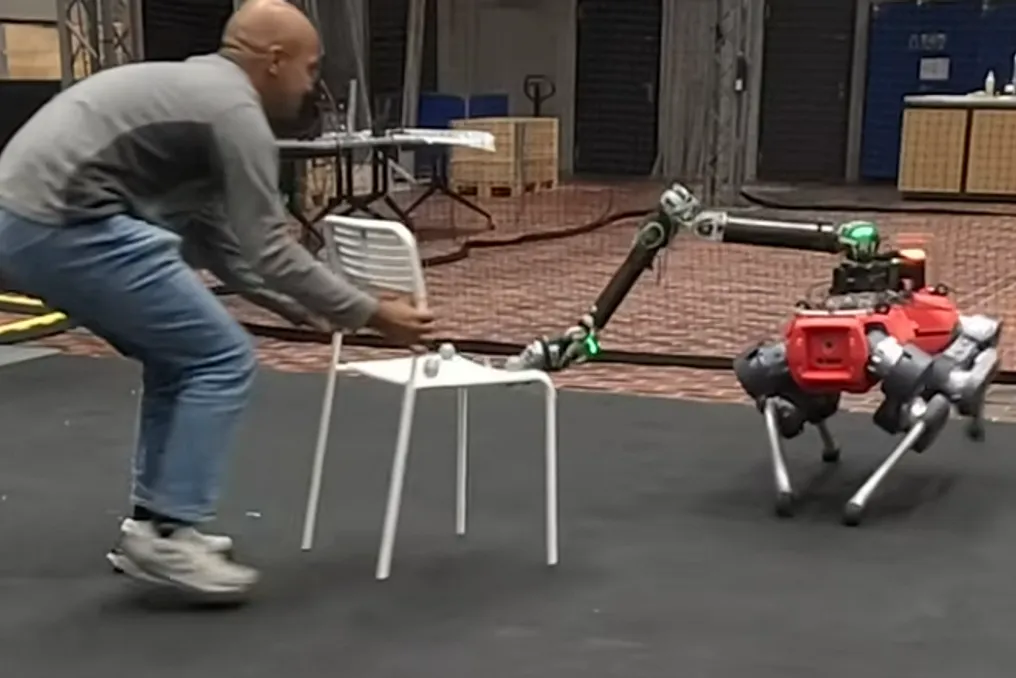
Инженеры из Италии и Швейцарии добились успеха в обучении четвероногого робота, оснащенного манипулятором на спине, навыку перемещать предметы мебели сложной конфигурации по поверхности пола, при этом не поднимая их.
В ходе симуляционных испытаний робособака продемонстрировала высокую эффективность, успешно перемещая стулья различных форм в указанную точку в 94 процентах случаев. При переходе к реальным экспериментам робот смог выполнить эту задачу в 40 из 58 попыток, переместив стулья и трехногий столик.
Результаты данного исследования представлены в виде препринта, который доступен на платформе arXiv.org.