AgiBot представила модель AGILE 2.0 для автономной навигации в открытых средах
Подробнее
Pandaily
pandaily.com

AgiBot представила модель AGILE 2.0 для автономной навигации в открытых средах

Компания AgiBot выпустила AGILE 2.0, которое расшифровывается как AGIBOT Generative Intelligent Locomotion Engine. Эта модель представляет собой систему сенсорики и управления, объединяющую визуальное восприятие, понимание местности, рассуждения о проходимом пространстве, движение всего тела и точный контакт конечных эффекторов в единый сквозной цикл.

Компания рассматривает это обновление как переход роботов от систем, собранных из отдельных компонентов типа «сначала ходьба, потом манипуляция», к режиму «локомо-манипуляции с открытым зрением» в неограниченных условиях. Этот программный релиз отличается от внедрения AgiBot в парке Chimelong и коммерческого использования A3 Ultra, однако он дополняет ранее опубликованную работу AgiBot по масштабированию действий мира GE-Act 2.0 для предварительного обучения манипуляций.

Хотя AGILE 1.0 уже связывал восприятие с движением, позволяя параллельно выполнять навигацию и манипуляции, AgiBot отмечала, что предыдущая версия не обладала унифицированной динамикой для высокоскоростного взаимодействия с высоким балансом и точного переключения контактов. AGILE 2.0 устраняет разделение на промежуточные этапы: камеры непрерывно управляют планированием и контролем, что предотвращает рывки актуаторов миллисекундного масштаба из-за задержки зрения, когда тело уже находится в середине шага.

Демонстрационные примеры, созданные на платформе Lingxi X2, включают прыжки через кольцо огня, игру в диаболо, синхронный прыжок на длинной веревке несколькими роботами, совместную укладку коробок и — что заявлено как первое для двуногих гуманоидов — поддержание равновесия во время катания на большом мяче, что требует постоянной визуальной обратной связи в условиях нестабильного контакта.

Помимо зрелищности, AgiBot подчеркивает наличие готовых к развертыванию функций: замкнутые визуальные циклы в реальном времени при изменении препятствий, обмен состоянием между роботами для выполнения многоагентных задач и безопасное восстановление, когда люди входят в рабочую зону. Основной посыл заключается в необходимости более тонкой кастомизации инженерии для неструктурированных площадок, где заранее заданные точки маршрута перестают работать при изменении освещения, напольных покрытий или присутствии прохожих.

При объявлении AGILE 2.0 не были представлены измеренные показатели успеха, бюджеты задержки или воспроизведения третьими сторонами; цирковые клипы пока остаются маркетинговым инструментом до появления фактических метрик. В сочетании с нативной линией предварительного обучения действий мира GE-Act 2.0, AgiBot формирует двухслойную структуру — сенсорика и управление локомоцией плюс действия мира для манипуляций, однако сам AGILE 2.0 должен оцениваться по тому, насколько хорошо сохраняется динамический баланс с открытым зрением вне постановочных декораций.
Похожие сюжеты

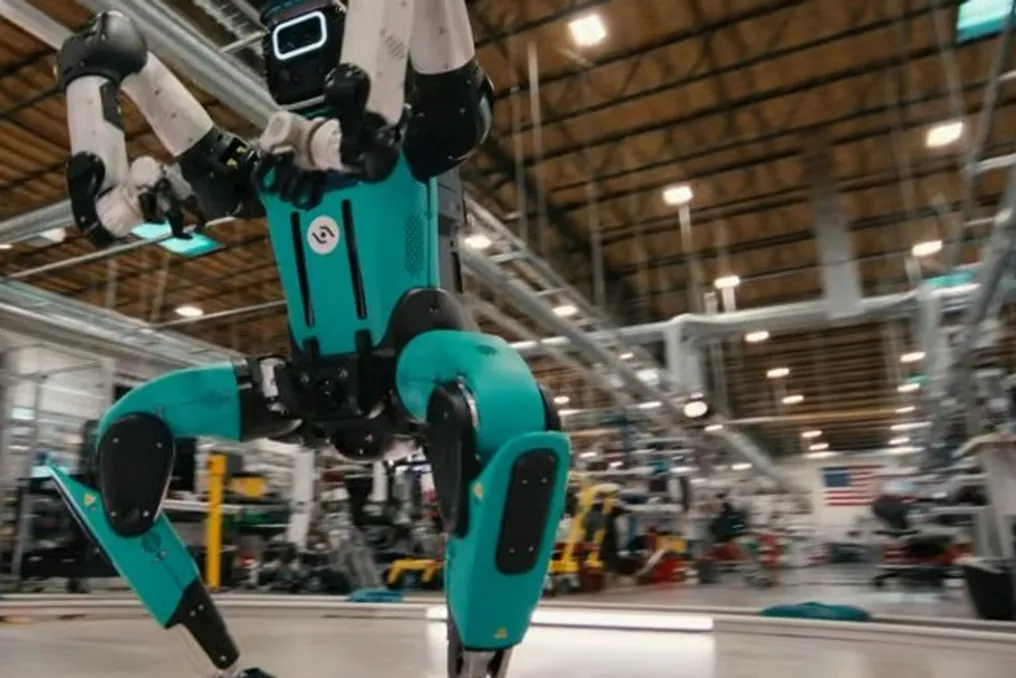
Андроид Agility Robotics приседает при приближении людей для обеспечения безопасности на производстве
Подробнее
nplus1.ru

Андроид Agility Robotics приседает при приближении людей для обеспечения безопасности на производстве

Американская корпорация Agility Robotics продемонстрировала своего нового андроида Digit 5, который разработан для использования на промышленных объектах и складских комплексах. Разработчики утверждают, что благодаря комплексу датчиков и специальным алгоритмам, 129-килограммовый робот способен своевременно распознавать и избегать людей, находящихся в непосредственной близости.

Система оповещает о предполагаемых перемещениях человека посредством визуальных и звуковых сигналов. В случае возникновения опасной ситуации при сближении, робот либо прекращает движение, либо принимает сидячее положение. Согласно пресс-релизу, опубликованному на официальном сайте компании, такая функциональность позволит роботу функционировать рядом с людьми без необходимости установки дополнительных защитных барьеров.

Shengshu Technology представила Motus2 — саморазвивающуюся мировую модель для манипуляций с высокой точностью
Подробнее
pandaily.com

Shengshu Technology представила Motus2 — саморазвивающуюся мировую модель для манипуляций с высокой точностью

Компания Shengshu Technology выпустила Motus2, которая представляет собой саморазвивающуюся общую мировую модель, разработанную специально для выполнения сложных манипуляций роботами. Соучредитель и генеральный директор Ло Ихан (Luo Yihang) продемонстрировал эту систему на саммите Bund в 2026 году.

В списке авторов проекта Motus2 указаны исследовательская идентичность Shengshu — GensPI, а также Университет Цинхуа, при этом техническая статья была опубликована на arXiv под номером 2608.30237. В отличие от многих систем, которые подключают модуль действий к отдельному симулятору мира, Motus2 объединяет политику, симуляцию и оценку в единую видео-действенную сеть с общими параметрами.

Эта сеть предоставляет три интерфейса управления. Модель мира-действия предлагает выполнимые блоки действий. Модель мира, обусловленная действием, прогнозирует визуальные результаты этих блоков. А ценностная модель оценивает прогнозируемые исходы для выбора и обучения. Во время тестирования планирование Best-of-N анализирует несколько вариантов, воображает их будущее и выполняет ветвь с наивысшей ценностью до того, как робот снова наблюдает реальную сцену и перепланирует.

После обучения обучение с подкреплением на основе модели преобразует тот же сигнал ценности в обновления политики, при этом веса прогнозирования и оценки остаются замороженными, чтобы обратная связь не стирала изученную динамику. Кроме того, маска информации, ориентированная на действие, не позволяет политике заглядывать в будущие видеотокены до принятия решения о действии — это предотвращает сбой, который команда связывает с более ранними упрощенными методами, сочетающими видео и управление.

При выполнении задач по размещению телефона и многопальцевым операциям на реальных роботах базовая политика достигала успеха примерно в 65%. Самостоятельное планирование показало около 67,5%; обучение с подкреплением на основе модели — около 72,5%; комбинация обоих методов обеспечила успех на уровне около 75%. Легковесный тактильный эксперт, который повторно использует базовые признаки для уточнения коротких подблоков, повысил успешность извлечения чашки и разрывания бумаги с приблизительно 60% до 72,5%.

Данные для обучения включают пирамиду, ориентированную на человека, состоящую из примерно 130 000 часов эгоцентричных записей с монокулярного до синхронизированного стереовидео, а также более 100 часов траекторий робота и совмещения человека и робота. Масштабирование стереоизображения с 2 000 до 20 000 часов продолжало снижать ошибку прогнозирования действий в отложенных тестах.

Демонстрации оборудования включают платформы с высокой степенью свободы, такие как Sharpa Wave и Wuji Hand 2, которые используются для закручивания лампочек, переворачивания страниц и других работ с многопальцевым контактом, требующих проверки как зрения, так и осязания.

Команда позиционирует Motus2 как ранний цикл рекурсивного самосовершенствования внутри ограниченных задач — используя смоделированные исходы для корректировки политики, а не как открытое автономное обучение в неограниченных средах. Для потенциальных покупателей, занимающихся воплощением технологий, ключевым сигналом является замкнутый цикл WAM, AC-WM и ценностной модели, а также измеренный прирост в работе с телефоном и многопальцевыми задачами, богатыми контактами. Shengshu рассматривает этот цикл как прогресс на пути своей общей мировой модели от уровня L3 к L4, не заявляя при этом о полной автономности в открытом мире на данный момент.

Популярное