AgiBot implementa robôs G2 nas linhas de teste de smartphones da Lens Technology
Leia mais
Pandaily
pandaily.com

AgiBot implementa robôs G2 nas linhas de teste de smartphones da Lens Technology

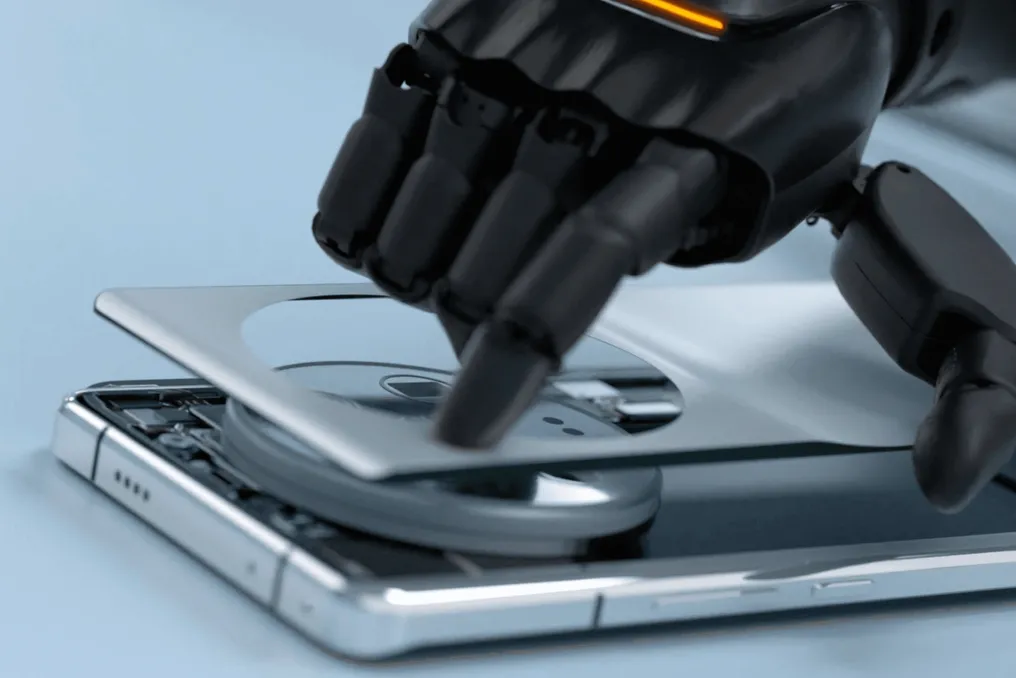
De acordo com relatórios chineses publicados em 20 e 21 de novembro, as empresas AgiBot e Lens Technology celebraram um acordo de cooperação, no qual dezenas de robôs modelo G2 foram instalados nas linhas de teste de smartphones.

Essas máquinas executam tarefas de carregamento e descarregamento de estações de teste, além de interagirem com equipamentos de teste, expandindo o escopo de aplicação dos robôs para além das demonstrações em varejo e armazéns.

Áreas de Aplicação e Funcionalidade

Relata-se que a implementação está focada nas etapas de teste MMI, ANT, CAM e CAMCV. Essas operações são repetitivas e características de uma linha de produção, exigindo adaptação à medida que os modelos de telefones mudam. É importante notar que se trata de manuseio de dispositivos e trabalho próximo ao equipamento de teste, e não de os robôs projetarem telefones autonomamente ou produzirem todos os componentes.

AgiBot afirma que o modelo G2 é capaz de mover telefones, classificar tarefas e realizar funções de carregamento e descarregamento. Graças ao corpo universal, projetado para operar em várias linhas de produção, e à adaptação do software e dos processos, a necessidade de reestruturação da automação especializada para cada tarefa específica é reduzida. No entanto, a redução de custos de conversão permanece uma alegação da empresa que não foi verificada independentemente.

Os parceiros descreveram o processo de transição da adaptação do processo de produção para o lançamento conjunto e fornecimento das linhas. A conclusão dessa cadeia pode potencialmente garantir um método reutilizável de implementação e entrega para projetos semelhantes de teste de smartphones. Contudo, os relatórios apresentam esse potencial de replicação como uma possibilidade objetiva, e não como prova de implantação em todo o setor de manufatura por contrato.

Nos relatórios, o número de robôs é mencionado apenas como 'dezenas'. Dados independentes sobre capacidade de produção, nível de intervenção, tempo de inatividade ou retorno sobre o investimento para esta instalação não foram fornecidos. As alegações de suporte à operação contínua da plataforma não devem ser interpretadas como confirmação de que cada unidade instalada já funcionou sem interrupções.

O modelo G2 não é um produto novo neste anúncio. Fontes chinesas lembram de seu lançamento industrial anterior e de sua implantação separada para inspeção de tablets em outro fabricante. As porcentagens de desempenho de instalações anteriores não podem ser aplicadas diretamente às linhas da Lens sem uma avaliação apropriada.

O projeto Lens também difere do trabalho G2 relatado anteriormente em lojas ou processamento de armazém G2 Max. Diferenças nos instrumentos, objetos, interfaces das estações e requisitos de aceitação significam que o sucesso em uma aplicação não garante automaticamente o sucesso em outra.

Um feito específico é a alegada colocação de múltiplos robôs no fluxo de trabalho de teste de telefones de um fabricante específico. Declarações mais amplas sobre produção escalável e flexível dependerão de resultados de fornecimento documentados e operação sustentada, e não apenas do anúncio de cooperação.
Histórias semelhantes

Engenheiros japoneses criaram sistema robótico TwinX para transporte de cargas
Leia mais
nplus1.ru

Engenheiros japoneses criaram sistema robótico TwinX para transporte de cargas

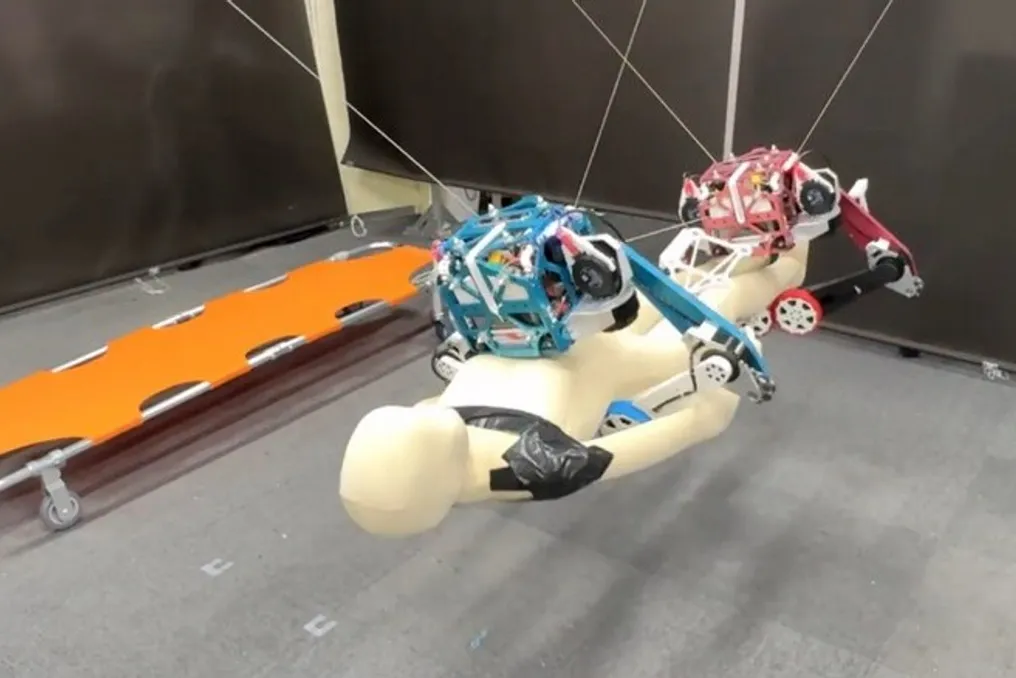
Engenheiros do Japão desenvolveram um robô paralelo por cabo chamado TwinX. Este sistema é baseado no uso de dois robôs bípedes idênticos, equipados com rodas.

Os robôs são fixados em suportes circundantes por meio de cabos, e eles próprios são conectados por um cabo adicional. Essa construção permite que se movam sincronizadamente no ar e transportem conjuntamente vários objetos, usando suas pernas como garras mecânicas.

Durante os testes realizados, o TwinX levantou com sucesso um manequim humano da superfície do chão e depois o transportou para uma maca. Os resultados deste desenvolvimento foram apresentados na publicação científica IEEE Robotics and Automation Letters.

AgiBot lança o LIFE — um framework para aprendizado incorporado de IA baseado em modelos RoboBeats
Leia mais
pandaily.com

AgiBot lança o LIFE — um framework para aprendizado incorporado de IA baseado em modelos RoboBeats

A empresa AgiBot apresentou o LIFE (Learning to Live: A Step Toward Lifelong Embodied Intelligence) — um framework desenvolvido para que um robô possa manter percepção e memória entre diferentes tarefas, em vez de redefinir o estado após cada operação. O artigo sobre isso foi publicado no arXiv em 30 de outubro. O código está disponível no GitHub sob a licença Apache-2.0, e os códigos de inferência e pesos para os modelos RoboBeats com parâmetros de 0.8B, 2B e 4B foram publicados em 3 de novembro. Os dados para avaliação do SSS-Bench são distribuídos sob a licença não comercial CC BY-NC 4.0.

O framework LIFE consiste em três componentes que trabalham em conjunto com um agente controlado por um grande modelo multimodal. O RoboBeats é um modelo leve de tomada de decisões que rastreia as condições descritas em linguagem natural relativas ao que o robô vê. Em vez de gerar texto para cada quadro, ele lê avaliações de verdade/falsidade, sendo que muitas condições utilizam a mesma entrada visual e cálculos em cache. AgiBot chama isso de 'batimento cardíaco' de percepção contínua. A Memória Plástica armazena quadros brutos juntamente com registros estruturados em formato JSON, permitindo que os originais sejam analisados posteriormente quando surgem novas perguntas, em vez de depender apenas dos resumos criados no momento do evento. O método EDM (Explore-Distill-Mount) transforma métodos de resolução de problemas em ferramentas testadas e reutilizáveis sem a necessidade de atualizar os pesos do modelo.

A equipe apresentou os seguintes resultados em seu trabalho científico:

  • RoboBeats-2B processa aproximadamente 75 milissegundos por novo quadro em uma placa de vídeo RTX 5090, e cerca de 77 milissegundos ao rastrear 16 condições.
  • Na tarefa de inferência proativa no StreamingBench, o RoboBeats-4B aumentou a precisão de 21,2% para 64,0%.
  • No SSS-Bench (171 vídeos, 618 perguntas), a precisão das respostas às perguntas usando memória textual aumentou de 40,9% para 60,5%.
  • Ao usar as ferramentas EDM em 597 solicitações de teste do FindingDory, o sucesso aumentou de 37,5% para 65,8%.

Em um estudo de 24 horas, o robô AgiBot A3 Ultra foi usado para formar memória diária. Com seis perguntas, feitas três vezes cada, usando o mesmo modelo de resposta, o LIFE obteve um resultado de 29,5 de 30 com tempo médio de resposta de 80,6 segundos. Isso foi comparado com um resultado de 28,5 e tempo médio de 554,7 segundos para o modelo base baseado em Codex usando a mesma memória.

A equipe observa que o próximo passo é a implantação online de vários dias e enfatiza que os resultados obtidos ainda não foram reproduzidos independentemente. Também é indicado que o aumento no SSS-Bench reflete a precisão das respostas às perguntas, e não a precisão da memória.

Robôs caninos competem em escalada no Monte Taishan, China, superando mais de 3 mil degraus
Leia mais
olhardigital.com.br

Robôs caninos competem em escalada no Monte Taishan, China, superando mais de 3 mil degraus

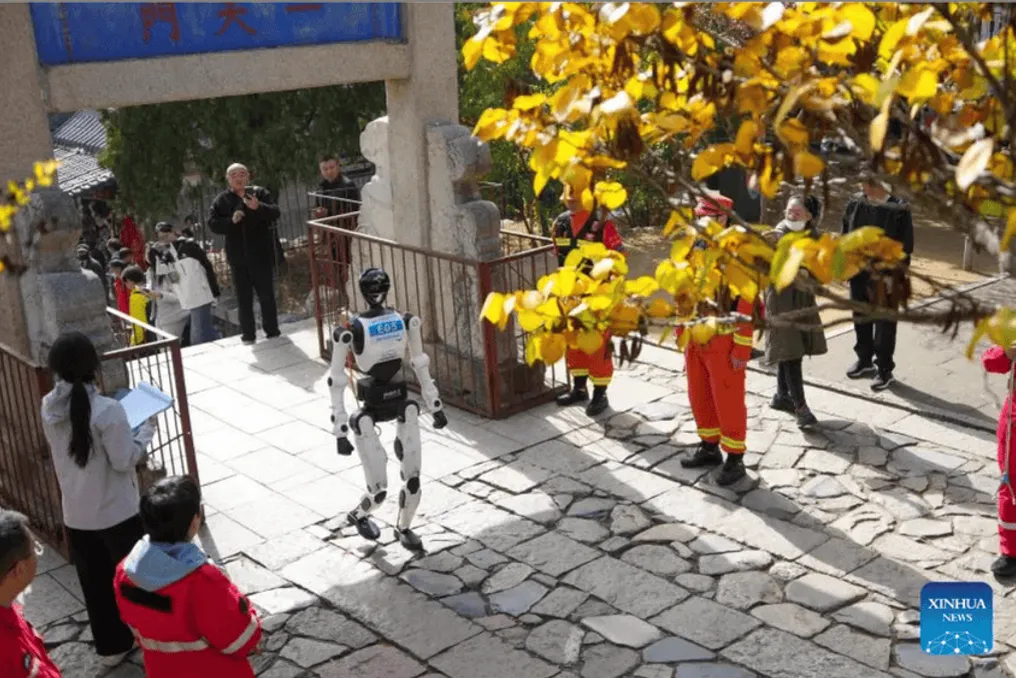
Robôs humanoides e cães-robôs participaram da primeira competição robótica de escalada realizada no Monte Taishan, na China. O percurso estabelecido possuía uma extensão de 3,9 quilômetros, com uma elevação aproximada de 600 metros e mais de 3.100 degraus de pedra. Este desafio visava avaliar a capacidade das máquinas de se adaptarem a superfícies irregulares, bem como seus sistemas de navegação e equilíbrio.

A competição incluiu outras provas, como transporte de carga, utilização de exoesqueletos e reconhecimento de terrenos. Aproximadamente 90 equipes compareceram aos degraus do Monte Taishan para testar suas respectivas tecnologias.

Os robôs, especialmente os modelos caninos, foram submetidos a diversos testes operacionais, tais como recalcular rotas, transportar itens enquanto subiam os degraus e realizar mudanças bruscas de direção. O propósito desses exercícios era medir a agilidade, a capacidade de tomada de decisão e a fluidez operacional das máquinas.

O equipamento quadrúpede da empresa Beijing Lingyi Technology foi declarado vencedor da prova principal, concluindo o percurso de mais de 3 mil degraus em 43 minutos e 41 segundos. Em testes anteriores, um modelo da concorrente UNIUBI AI havia finalizado o trajeto em 35 minutos e 47 segundos, embora não tenha conseguido replicar esse tempo na prova oficial.

O vencedor, da Beijing Lingyi Technology, possui laços com a Unitree. É relevante notar que o mesmo trajeto, quando realizado por seres humanos, leva, em média, uma hora e meia.

Chen Lin, engenheiro responsável pelo robô da equipe UNIUBI AI, declarou ao Global Times que o maior obstáculo foi a adaptação às condições específicas do Monte Taishan. Ele detalhou que os degraus foram construídos há séculos e apresentam variações significativas, incluindo degraus altos e baixos, largos e estreitos, além de trechos pavimentados com paralelepípedos.

Xiang Ligang, presidente do Instituto de Indústria da Era Inteligente de Pequim, considerou o evento um marco significativo tanto para o avanço tecnológico quanto para o seu aperfeiçoamento. Segundo Ligang, quando múltiplos robôs competem no mesmo cenário, suas vulnerabilidades são rapidamente reveladas, permitindo que abordagens eficazes sejam observadas, avaliadas e incorporadas a partir dos concorrentes. Assim, a competição atua como um campo de testes prático que acelera o aprimoramento dos produtos.

O Campeonato Internacional de Montanhismo do Monte Taishan, também conhecido como Monte Tai, é uma tradição antiga. Desde 1987, milhares de montanhistas percorrem um trajeto ainda mais extenso que o dos robôs, totalizando 7 mil degraus em cerca de 8 quilômetros. A 40ª edição deste campeonato ocorreu em setembro e atraiu mais de 13 mil participantes de diversas partes do mundo.

Popular