Comitê de Trabalho do OpenAtom Forms Criado para a Comunidade Aberta de Robôs Humanoides
Leia mais
Pandaily
pandaily.com

Comitê de Trabalho do OpenAtom Forms Criado para a Comunidade Aberta de Robôs Humanoides

Um comitê de trabalho para a comunidade aberta de robôs humanoides OpenAtom foi estabelecido na Conferência de Desenvolvedores OpenAtom em Zhengzhou em 20 de novembro de 2026, de acordo com o Science and Technology Daily.

De acordo com o relatório, o comitê inclui nove organizações fundadoras, representando desenvolvedores de robôs, empresas de tecnologia, um centro de inovação e um instituto de pesquisa científica.

Entre os fundadores estão AgiBot, Leju, EBKernel, PrimeBot e o Instituto de Software da Academia Chinesa de Ciências. Embora o relatório chinês apresente uma lista completa de nove membros, os listados acima são apenas exemplos de participantes, e não uma lista exaustiva de todos os fundadores.

Objetivos e Tarefas do Comitê

A principal tarefa do comitê é organizar o trabalho sobre fundamentos técnicos comuns. Estas áreas incluem sistemas operacionais para robôs, software intermediário (middleware), modelos de inteligência incorporada, algoritmos e dados. Suas funções se concentram na coordenação e construção da comunidade, e não no lançamento de um robô humanoide específico ou de uma plataforma de software pronta com um novo desempenho.

O relatório descreve problemas comuns na indústria: equipes que são forçadas a recriar funcionalidades semelhantes, interfaces que se integram mal e recursos técnicos dispersos entre diferentes organizações. A comunidade proposta visa agregar requisitos comuns e manter o suporte de longo prazo a componentes reutilizáveis, permitindo que os participantes desenvolvam seus próprios aplicativos sobre eles.

A adaptação e o teste conjuntos ocupam um lugar central neste plano. O código aberto e as ferramentas comuns podem simplificar a transferência de trabalho técnico entre plataformas de hardware e software, e projetos práticos servirão de base para a formação de padrões. Esses objetivos foram declarados, mas não são prova de que os robôs existentes de cada membro já são compatíveis com todos os outros.

O comitê de trabalho usará a plataforma do Fundo OpenAtom para desenvolver um sistema de gerenciamento, organização de contribuições e coordenação de tarefas comuns. O Science and Technology Daily observa que regras transparentes de discussão e mecanismos de colaboração visam garantir participação equitativa e dar às organizações confiança em contribuições de longo prazo.

No anúncio da criação do comitê, não foi fornecido um manifesto consolidado, uma licença única que abranja as tecnologias de cada participante ou reduções de custos de integração medidas independentemente. A adesão de uma organização ao comitê de código aberto por si só não torna todos os seus modelos proprietários, conjuntos de dados ou construções de hardware livremente acessíveis.

A importância deste evento reside na criação de uma estrutura institucional para infraestrutura robótica comum. Se isso levará à criação de componentes reutilizáveis dependerá de projetos subsequentes, licenças, práticas de manutenção e verificação multiplataforma, e não do fato de que a criação do comitê é considerada um produto técnico concluído.
Histórias semelhantes

Noitom Robotics lança o conjunto de dados HiPHI-Hand, usado para treinar o modelo EgoHand da NVIDIA
Leia mais
pandaily.com

Noitom Robotics lança o conjunto de dados HiPHI-Hand, usado para treinar o modelo EgoHand da NVIDIA

A Noitom Robotics, especializada em dados para inteligência artificial física, apresentou o conjunto de dados HiPHI-Hand na plataforma Hugging Face. Este conjunto de dados consiste em gravações de movimentos das mãos que, segundo a empresa, foram utilizados para treinar o modelo EgoHand da NVIDIA.

O anúncio do lançamento foi feito na conferência de robótica CoRL 2026, realizada em Austin, Texas, e o lançamento no Hugging Face data de 9 de novembro.

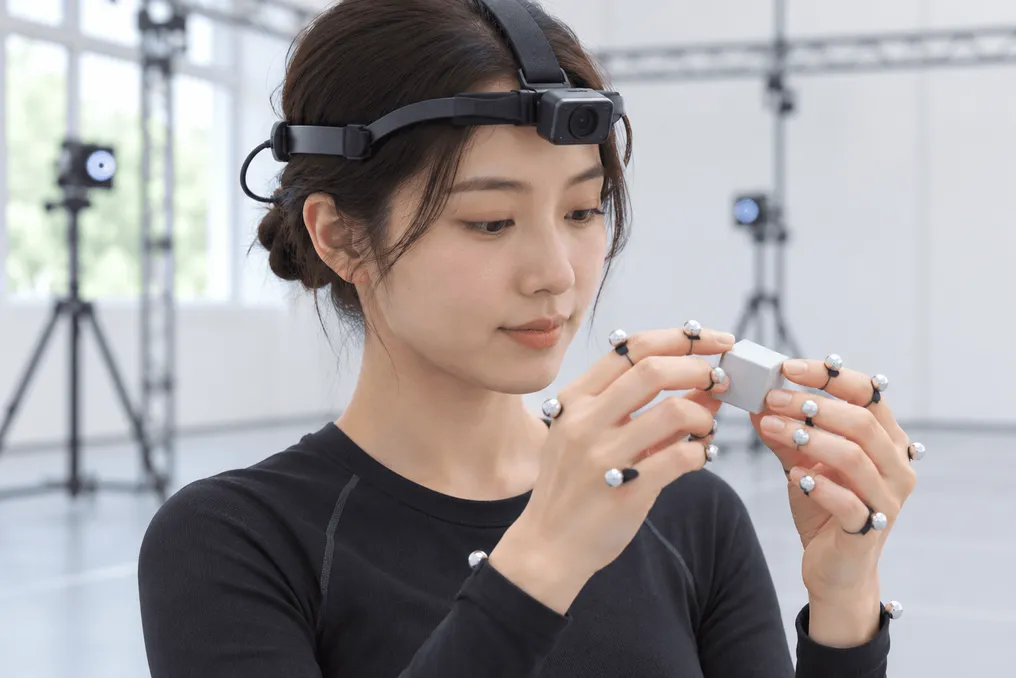
A Noitom esclareceu que os dados apresentados são exatamente as gravações que foram fornecidas à NVIDIA. Ele inclui 11 horas de vídeo sincronizado em primeira pessoa, gravado com o headset SOL, levando em consideração a extrínseca da câmera em relação ao sensor inercial do headset, bem como coordenadas tridimensionais dos dedos da mão obtidas por captura óptica de movimento. Para garantir precisão submilimétrica, mesmo quando as mãos estavam fora do campo de visão da câmera, micromarcadores foram colocados nos dedos.

A página no Hugging Face contém cinco subconjuntos que, juntos, totalizam 794 clipes de estereovídeo com resolução de 1360 por 1360 pixels, gravados a 30 quadros por segundo. Esses dados são acompanhados por anotações em dois esquemas esqueléticos: 21 articulações MediaPipe e 25 articulações Vicon para cada mão, e o volume total dos arquivos é de 69,5 GB.

O modelo EgoHand, desenvolvido com base no NVIDIA Isaac Capture, é capaz de reconstruir a pose e a forma tridimensionais da mão a partir de um único vídeo de primeira pessoa. A NVIDIA distribuiu este modelo sob a licença OpenMDW, que permite seu uso comercial gratuito. De acordo com os dados da Noitom sobre os indicadores da NVIDIA, o modelo foi treinado com 14 milhões de imagens obtidas de dados sintéticos, gravações de vídeo reais e captura de movimento multicâmera, demonstrando uma precisão de tiro zero de ponta em benchmarks egocêntricos públicos e operando em cerca de 9 milissegundos por quadro.

A NVIDIA converteu as gravações da Noitom em sua representação SOMA-Hand como uma das várias fontes do mundo real, portanto, HiPHI-Hand não é um conjunto de treinamento completo para o EgoHand. É importante notar que a licenciamento do conjunto de dados difere do licenciamento do próprio modelo. O HiPHI-Hand utiliza a licença ModalityNet Open Research License v1.0, que é gratuita para pesquisa, educação e avaliação não comerciais; o uso comercial requer uma licença separada da Noitom, e os usuários devem solicitar acesso através da página do Hugging Face. Este conjunto segue o HiPHI, outro conjunto de dados da Noitom sobre interação com objetos e corpo inteiro, que foi lançado no Hugging Face em agosto.

No estande da Noitom na conferência CoRL, os visitantes puderam experimentar o headset SOL e observar como suas mãos eram reconstruídas em 3D em tempo real usando o EgoHand. A empresa também integrou o EgoHand em um de seus próprios pipelines de dados de visão egocêntrica, onde ele é usado na etapa de anotação de mãos.

A precisão e a velocidade mencionadas no artigo são dados da NVIDIA fornecidos à Noitom, e não existe um benchmark independente que isole a contribuição do HiPHI-Hand nesses indicadores.

Robbyant da Ant Group lança modelo LingBot-Touch para percepção tátil de braços robóticos
Leia mais
pandaily.com

Robbyant da Ant Group lança modelo LingBot-Touch para percepção tátil de braços robóticos

A Robbyant, uma subsidiária da Ant Group, lançou publicamente o modelo LingBot-Touch. Este modelo fundamental tátil destina-se a fornecer uma sensação unificada de toque aos braços robóticos.

Anunciado em 10 de novembro, o modelo foi pré-treinado com dados coletados em quase 5000 horas de experiência tátil real. Ele abrange três princípios sensoriais: magnético, visual-tátil e piezoresistivo. O código do modelo está disponível sob a licença Apache-2.0, e os pontos de controle Tiny e Small estão disponíveis nas plataformas Hugging Face e ModelScope.

O principal problema que o LingBot-Touch resolve é a incompatibilidade dos sinais brutos gerados por diferentes sensores táteis; a experiência de toque obtida em um tipo de sensor raramente é aplicável a outro. O LingBot-Touch resolve esse problema fornecendo um tokenizador de entrada próprio para cada tipo de sensor, que alimenta os dados em um Transformer comum. O modelo mapeia os pontos de contato em um espaço de coordenadas unificado da ponta do dedo e gera tokens táteis unificados que podem ser usados por diferentes modelos de ação.

O repositório descreve uma abordagem alvo no estilo JEPA, que prevê representações latentes a partir do contexto espaço-temporal do toque. Os dados de treinamento foram obtidos tanto de luvas táteis usadas por humanos quanto de braços ágeis teleoperados.

Testando o modelo em tarefas de robótica

A Robbyant testou o modelo em dois braços ágeis — Sharpa Wave e XHand — em 26 tarefas executadas por robôs reais. Essas tarefas incluíram virar páginas, torcer tampas de garrafas e identificar peças de mahjong. Ao adicionar a representação LingBot-Touch a quatro modelos de ação — LingBot-VLA, $\pi$0.5, Diffusion Policy e T-Rex — a taxa média de sucesso das tarefas aumentou em cerca de 14 a 26 pontos percentuais em comparação com as versões que não utilizavam feedback tátil.

Em um caso, quando o T-Rex tentava torcer tampas no Sharpa Wave, o sucesso era de 56,25% sem o uso da tátil, 62,5% ao usar os sinais brutos dos sensores e 90% após a integração do LingBot-Touch.

Todos os 26 testes foram realizados usando a versão Tiny, que possui cerca de 5 milhões de parâmetros e aumenta o tamanho das políticas conectadas em apenas 0,13%–0,16%. A equipe observa que a versão maior Small continua a melhorar à medida que o volume de dados de treinamento atinge 5000 horas.

Para verificar a transferência de conhecimento entre diferentes plataformas de hardware, a equipe congelou o codificador no XHand, cujo módulo sensível a campo magnético estava ausente nos dados de pré-treinamento, e treinou apenas o modelo de ação com demonstrações do XHand. O conhecimento sobre toque magnético neste caso foi obtido exclusivamente a partir dos dados de luvas humanas.

A Robbyant posiciona este modelo como uma camada neutra entre os sensores táteis e os modelos de ação, e não como um componente vinculado à sua própria LingBot-VLA. Isso permite que os fabricantes de equipamentos escolham sensores com base no custo, enquanto as equipes de sistemas podem manter suas próprias políticas.

Todos os resultados apresentados pertencem à própria Robbyant, e a empresa não comunicou reproduções independentes desses dados. O lançamento no GitHub é um lançamento de inferência, contendo o codificador congelado e utilitários para extrair características táteis.

X-Humanoid apresenta o modelo Hi-WBC para controle corporal completo de robôs humanoides Tiangong
Leia mais
pandaily.com

X-Humanoid apresenta o modelo Hi-WBC para controle corporal completo de robôs humanoides Tiangong

A X-Humanoid, que é um Centro de Inovação em Robótica Humanoide em Pequim, lançou o modelo Hi-WBC — um modelo geral de controle corporal para robôs humanoides através de sua plataforma de inteligência incorporada. A empresa anunciou o modelo em 2 de novembro e forneceu detalhes no comunicado de imprensa chinês de 7 de novembro. A sigla Hi-WBC significa Whole-Body Control for Humanoid Intelligence.

O modelo Hi-WBC considera os movimentos derivados de movimentos humanos não como um roteiro a ser reproduzido com precisão, mas sim como um guia. A X-Humanoid afirma que o Hi-WBC combina esses guias com a dinâmica do robô e as restrições ambientais. Isso permite que o robô mantenha a intenção do movimento, ao mesmo tempo que ajusta a postura, o movimento das articulações e o apoio dependendo da carga, forças externas e terreno que encontra.

A empresa descreveu três áreas de capacidade. Para adicionar continuamente novas habilidades sem perder as antigas, o Hi-WBC utiliza uma estrutura baseada na mistura de especialistas e destilação de políticas: políticas especializadas estudam movimentos ou tarefas de manipulação específicas, e suas capacidades são então transferidas para uma política geral.

Para lidar com cargas pesadas e interação física, é aplicado um método de aprendizado com contato, que avalia forças externas a partir das correntes das articulações e dos estados de movimento. Esses dados são combinados com otimização de dinâmica de curto prazo e aprendizado por reforço.

Ao se mover em superfícies irregulares, é usado um método de controle perceptivo que analisa a geometria do terreno para determinar pontos de apoio adequados e ajustar a colocação do pé, o balanço da perna e a postura do corpo em encostas, degraus e obstáculos. De acordo com o anúncio, o robô é capaz de decidir autonomamente como e quando contornar um obstáculo, e depois retomar a caminhada.

A X-Humanoid demonstrou dois vídeos. Um mostra a aplicação do modelo aos resultados dos robôs Tiangong em um concurso abrangente de cinco eventos em um evento esportivo para robôs, onde a empresa afirmou que os robôs Tiangong conquistaram medalhas de ouro e prata, tornando-se os únicos robôs humanoides bípedes a ganhar ouro em cenários. O outro vídeo mostra vários robôs em um único quadro contínuo organizando uma sala de reuniões: eles pegam um controle remoto e a bagunça sobre a mesa, movem e devolvem cadeiras, movimentam um quadro branco, pegam um saco de lixo e agacham-se para pegar papel do chão.

Estes vídeos são demonstrações da empresa, e não provas de implementação comercial, e o comunicado não indica métricas de sucesso de tarefas, limites de carga útil ou disponibilidade para clientes. A X-Humanoid informa que o Hi-WBC se integra ao sistema de tomada de decisões e planejamento multirobótico de sua plataforma e será melhorado com feedback de execução de robôs reais.

Popular