LZ-Space conclui testes terrestres do sistema robótico antes da validação em campo
Leia mais
Pandaily
pandaily.com

LZ-Space conclui testes terrestres do sistema robótico antes da validação em campo

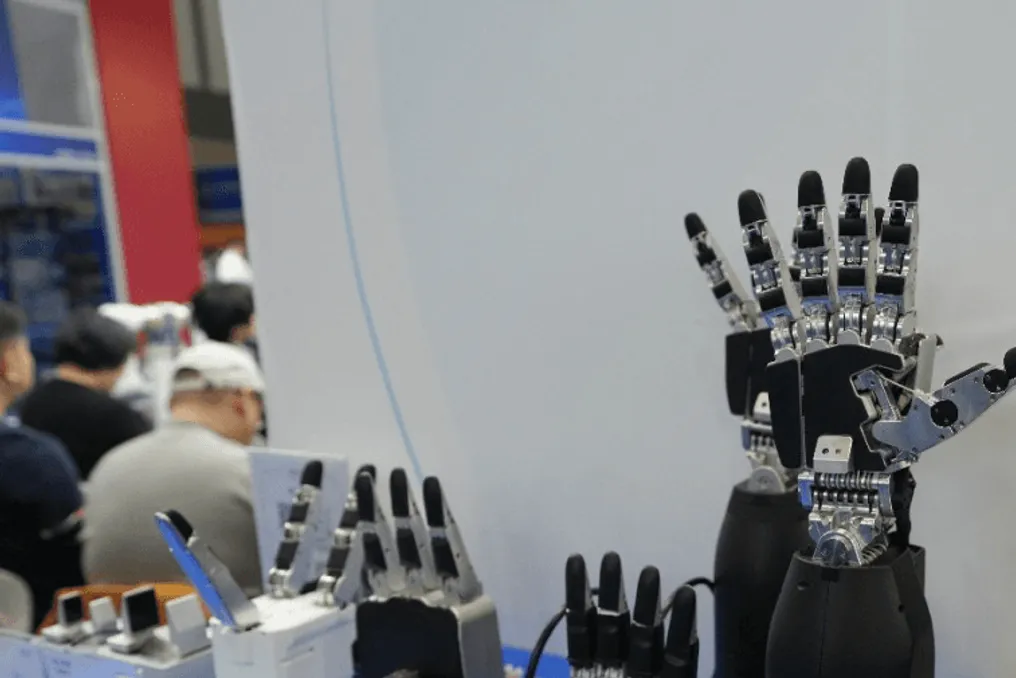
A LZ-Space, desenvolvedora do sistema manipulador robótico de Usi, que utiliza o nome em inglês DEXTEROUS HAND, anunciou a conclusão dos testes de instalação da espaçonave e dos testes ambientais terrestres. Essas informações foram apresentadas em uma feira em Nanjing.

É importante notar que a confirmação de funcionamento no espaço ainda está pendente, e os resultados atuais referem-se a testes terrestres, e não ao funcionamento em órbita.

O desenvolvedor apresentou nove modelos de braços robóticos na Feira Mundial de Produção Inteligente, realizada de 19 a 21 de novembro. A linha apresentada inclui designs de dois dedos a cinco dedos e é destinada a resolver problemas de processamento industrial, controle remoto, pesquisa e futuras missões espaciais.

O sistema espacial consiste numa combinação de um braço robótico, uma garra de cinco dedos e um dispositivo de controle remoto, e não apenas numa garra autônoma.

Detalhes dos trabalhos terrestres realizados

De acordo com as informações fornecidas pela empresa através do Leiphone, os trabalhos terrestres realizados incluíram testes de vibração, testes cíclicos em vácuo com faixa de temperatura de menos 25 a 60 graus Celsius, bem como testes de dose total e partículas individuais de radiação. Os testes da instalação da espaçonave devem ser considerados trabalho de integração em terra, e não prova de operação do sistema em órbita.

A empresa define as áreas de aplicação previstas como tarefas como o uso de ferramentas, inspeção e manutenção de espaçonaves, operações relacionadas a reabastecimento e a realização de experimentos espaciais. Estas tarefas permanecem como direções alvo.

A verificação futura em voo dependerá das decisões organizacionais da missão, e o relatório apresentado não estabelece uma data fixa de lançamento ou início de serviço operacional.

Desenvolvimento futuro e capacidades industriais

Uma versão mais autônoma, denominada LZ-SpacePro, está em desenvolvimento e planeada para ser lançada no início de 2027. Este plano da empresa é separado do estado atual dos testes terrestres do sistema e de qualquer cronograma possível de voos espaciais.

As declarações industriais requerem consideração separada. A capacidade máxima de carga declarada de 30 quilogramas refere-se à série industrial pesada LZ-Pro, demonstrada para processamento de materiais, e não pode ser aplicada automaticamente ao LZ-Space ou considerada uma característica de todos os braços apresentados na feira.

No âmbito das demonstrações para a indústria, foram mostrados o movimento de contentores usando dois braços e a manipulação de conectores elétricos por meio de agarre, inserção e aperto. A empresa enfatiza que a implementação ainda requer verificação com base nas peças de trabalho dos clientes, esquemas de posicionamento, tempo de ciclo, reconfiguração e condições de falha.

O nome em inglês é visível na própria placa do expositor nas fotografias tiradas durante a cobertura do evento; nomes próprios ingleses fictícios não são usados nos materiais. As fases reveladas são progresso de engenharia declarado pela empresa, e não resultados independentes de qualificação ou testemunho de implantação concluída no espaço.
Histórias semelhantes

NASA investiga falhas técnicas em rovers Perseverance e sonda Mars Odyssey em Marte
Leia mais
olhardigital.com.br

NASA investiga falhas técnicas em rovers Perseverance e sonda Mars Odyssey em Marte

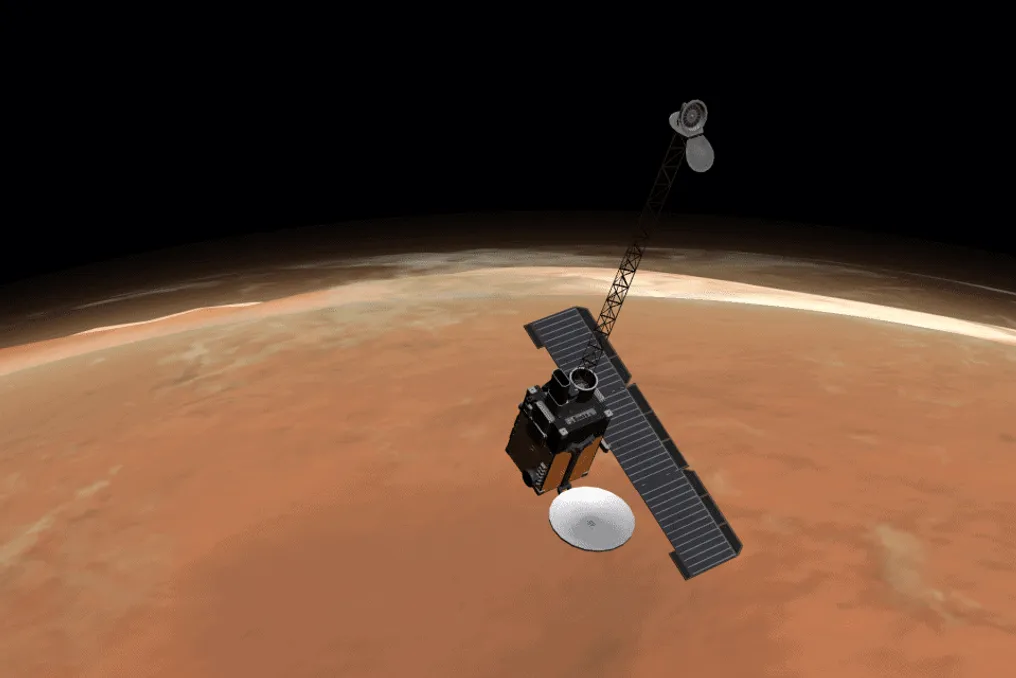
A NASA está investigando problemas técnicos que levaram à suspensão temporária das atividades científicas dos rovers Perseverance e da sonda Mars Odyssey. As falhas afetaram tanto os sistemas de comunicação quanto os de orientação de ambas as missões.

As equipes de trabalho estão dedicadas a restaurar os equipamentos com a expectativa de retomar as operações ainda em novembro. Prevê-se que o Perseverance retorne às pesquisas até o final do mês, enquanto a Odyssey deve reiniciar suas atividades na última semana de novembro.

O incidente com o Perseverance foi detectado em 30 de outubro, momento em que seu rádio principal parou de emitir os sinais periódicos necessários para informar o computador central sobre o funcionamento do equipamento. Essa ausência de sinais ativou o sistema de proteção do rover, resultando no desligamento do rádio, ativação da unidade de reserva e colocação do veículo em modo de segurança.

De acordo com Steven Lee, gerente do projeto no Laboratório de Propulsão a Jato (JPL) da NASA, o computador realiza um monitoramento constante desses sinais. No caso relatado, foram registrados 25 batimentos perdidos, o que corresponde a cerca de 100 segundos sem comunicação.

Após remover o rover do modo de segurança, os engenheiros descobriram um segundo problema: o rádio de reserva estava transmitindo com aproximadamente metade da potência esperada. Por cautela, a equipe suspendeu o uso de ambos os dispositivos enquanto apura as causas das falhas.

Atualmente, o Perseverance permanece estável e mantém contato com a Terra através da Rede de Espaço Profundo da NASA, utilizando comunicação em banda X e uma antena de alto ganho. Contudo, como esta conexão transmite menos dados que o sistema usual, que depende de sondas orbitais para retransmissão, as atividades científicas foram pausadas para dar prioridade aos dados de diagnóstico. Além disso, o rover parou de registrar novas imagens, impactando as fotografias cruas disponibilizadas no site da missão.

O JPL, que é administrado pela Caltech, está analisando as condições do rádio reserva e as chances de recuperá-lo antes de focar nos esforços voltados ao equipamento principal.

No que tange à missão Mars Odyssey, o problema reside em uma das quatro rodas de reação usadas para controlar a direção da espaçonave. Entre os dias 4 e 6 de novembro, a sonda entrou em modo de segurança após uma dessas peças cessar sua rotação. É importante notar que outra roda já havia apresentado falha em 2013.

Estes componentes são responsáveis por ajustar a posição da nave durante acelerações ou desacelerações. Visto que são necessários pelo menos três componentes para auxiliar no controle direcional, a Odyssey precisa recorrer aos propulsores de hidrazina quando não consegue utilizar o número mínimo de rodas operacionais.

Após 25 anos em órbita de Marte, a estimativa da equipe indica que o combustível remanescente permitirá manter a orientação da sonda sem as rodas de reação por apenas um ou dois meses, embora os cálculos ainda estejam sendo aprimorados.

Embora a Odyssey já tenha saído do modo de segurança, seus instrumentos científicos permanecem desativados. Equipes do JPL e da Lockheed Martin, empresa responsável pela construção e operação da espaçonave, estão realizando testes para verificar a possibilidade de recuperação da roda. Em uma das avaliações, o componente voltou a se mover após receber um comando. A meta estabelecida é retomar as atividades científicas e de retransmissão na última semana de novembro.

Lançada em abril de 2001, a sonda alcançou a órbita marciana em outubro daquele ano. Sua missão inicial era projetada para durar pouco mais de dois anos e meio, mas desde então ela se tornou a espaçonave em operação por mais tempo ao redor de Marte. Seus mapeamentos auxiliaram na identificação de locais de pouso e áreas de interesse científico, além de terem revelado moléculas de água e depósitos de gelo subterrâneo. A Odyssey também faz parte da rede de retransmissão da NASA, enviando dados de missões como Phoenix, Spirit, Opportunity e Curiosity.

Lightwheel apresenta ambientes RoboFinals RL para treinamento de robôs em longos intervalos de tempo
Leia mais
pandaily.com

Lightwheel apresenta ambientes RoboFinals RL para treinamento de robôs em longos intervalos de tempo

A Lightwheel expandiu sua plataforma de avaliação de robótica ao integrar aprendizado por reforço interativo através de seus Ambientes RoboFinals RL. Este sistema foi apresentado na conferência CoRL 2026, e um relatório detalhado sobre ele foi publicado pela QbitAI em novembro de 2026. O relatório aborda uma demonstração no setor de reparo automotivo, calibração de física e a separação dos processos de treinamento e avaliação.

É importante notar que este produto é um conjunto de ambientes de simulação para treinamento, e não uma coleção de exemplos de teste pré-selecionados. De acordo com a Lightwheel, os Ambientes RoboFinals RL e o benchmark RoboFinals utilizam tarefas semânticas comuns, ativos de cena e definições de capacidades. Um relatório chinês enfatiza que as tarefas de treinamento, o ajuste de recompensas e as instâncias de avaliação independentes permanecem separadas, portanto, não se deve confundir a definição das tarefas com o treinamento nos próprios casos de teste.

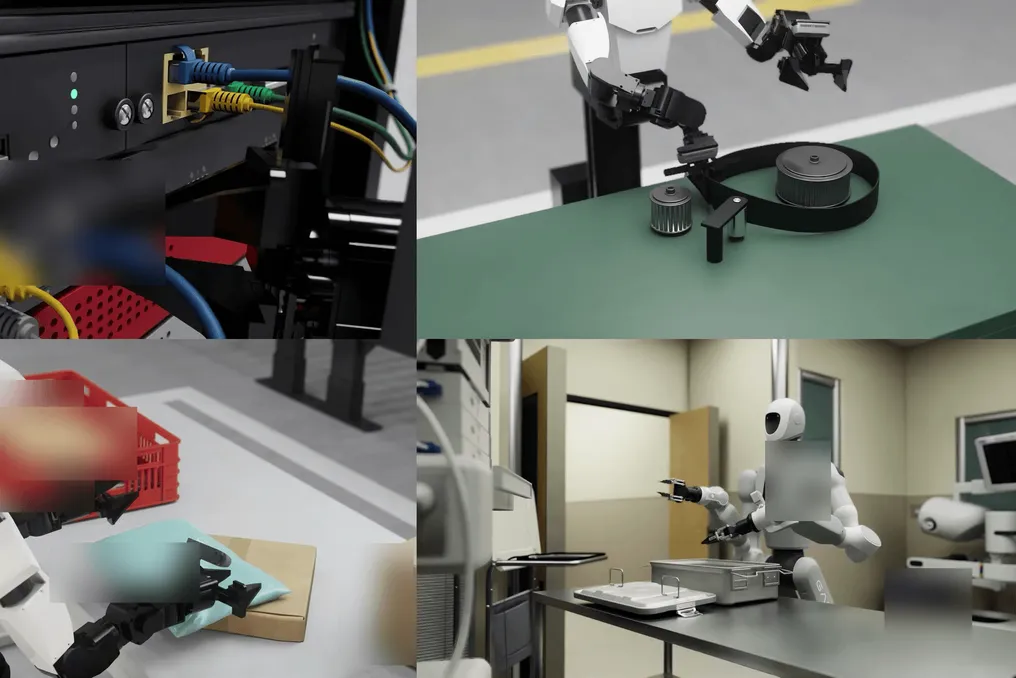
A primeira demonstração dura mais de oito minutos e inclui manipulações com mãos ágeis, uso de ferramentas, várias etapas de trabalho e objetos deformáveis, como cabos, mangueiras e dutos. As posições dos objetos, contatos e estados intermediários são mantidos entre as etapas, exigindo que a política seja capaz de continuar o trabalho com base nos resultados das ações anteriores. Esta sequência é uma demonstração de simulação da empresa, e não uma implantação de robô verificada independentemente no mundo real.

A Lightwheel explica que seu fluxo de trabalho começa com gravações em primeira pessoa de pessoas realizando trabalho real, usando o EgoSuite. Em seguida, os agentes definem subtarefas, objetos e a ordem das operações, após o que as cenas são reconstruídas como ativos SimReady OpenUSD. A infraestrutura SimFoundry da empresa unifica a resolução de problemas físicos, medição e geração, sendo que especialistas em simulação verificam as etapas chave.

Na página oficial do produto, descreve-se a execução baseada em Newton e a física rígida, deformável e granular associada. A empresa afirma que o atrito, a rigidez e o amortecimento são calibrados por meio de verificações e medições de engenharia. No entanto, essas descrições de processos não garantem uma transição bem-sucedida da simulação para o robô físico.

A QbitAI também descreve um exemplo de calibração de mangueira usando um agente, onde os parâmetros do material candidato são ajustados e os especialistas comparam o movimento simulado com medições reais. O relatório relata que o desvio máximo de posição foi reduzido em cerca de três milímetros e a oscilação indesejada foi diminuída. Esta melhoria registrada é dentro deste exemplo, e não um requisito geral de precisão para cada ambiente.

O acesso ao produto é fornecido através de uma lista de espera de acesso antecipado, e não por download aberto. A Lightwheel planeja fornecer posteriormente um benchmark mais completo e um placar público. A questão prática para equipes externas de modelos permanece aberta: será que as políticas treinadas nesses ambientes calibrados podem generalizar para tarefas avaliadas independentemente e em hardware real? A própria demonstração não confirma isso.

Missão espacial japonesa MMX planeja coletar amostras da Lua de Marte, Fobos
Leia mais
super.abril.com.br

Missão espacial japonesa MMX planeja coletar amostras da Lua de Marte, Fobos

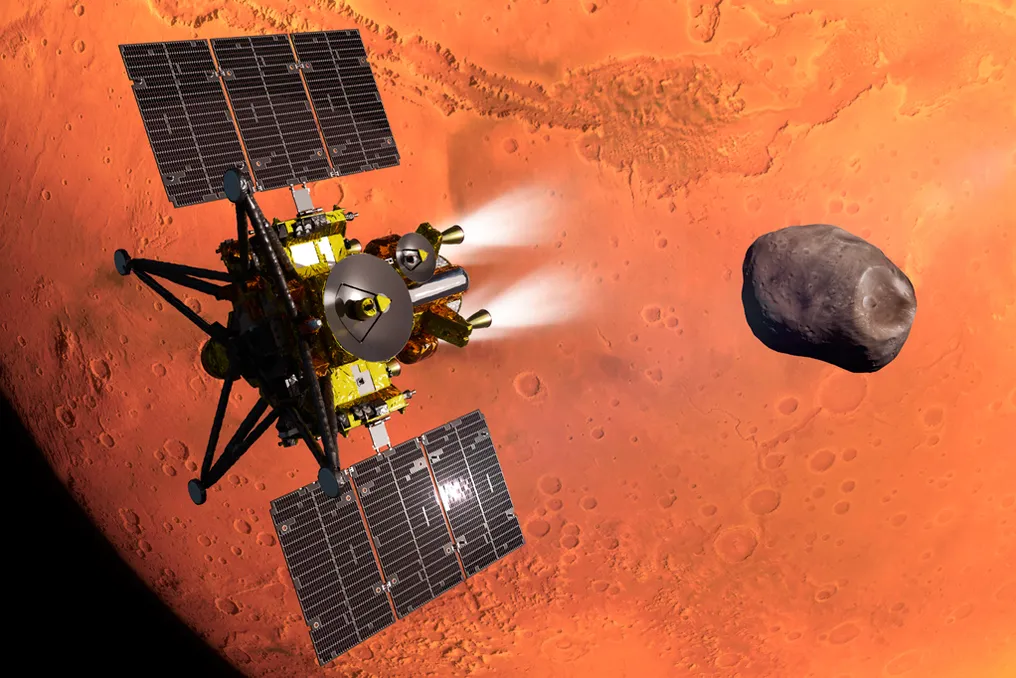
A missão espacial japonesa está a caminho de Marte, mas seu objetivo não é pousar no próprio planeta. Em vez disso, a missão de exploração das luas de Marte (Martian Moons Exploration, ou MMX) concentrar-se-á em Fobos, a maior das duas pequenas luas de Marte.

O satélite foi lançado em 19 de outubro às 16:41, horário brasileiro, usando o foguete H3 do Centro Espacial Tanegashima, no sul do Japão. Este marca o início de uma missão de cinco anos, durante a qual o veículo espacial orbitará Fobos, o explorará e lançará um módulo para pouso e coleta de solo e pequenas rochas. Pela primeira vez na história, estas amostras serão trazidas para a Terra para análise laboratorial.

A MMX é liderada pela Agência Japonesa de Pesquisa Aeroespacial (JAXA) em colaboração com os EUA, França, Alemanha e a Agência Espacial Europeia (ESA). O objetivo científico geral da missão é descobrir a origem de ambas as luas de Marte, incluindo a menor, chamada Deimos. Os cientistas também pretendem estudar a evolução mais ampla de Marte e seu ambiente espacial local.

Até agora, não há um entendimento claro de como o Planeta Vermelho obteve suas duas luas naturais. Essas luas naturais poderiam ter sido asteroides que passaram perto de Marte e foram capturados por sua gravidade. Outra versão sugere que elas se formaram a partir da colisão de um asteroide com Marte, ejetando material rochoso ao espaço, que gradualmente se aglomerou, formando Fobos e Deimos. A composição química de Fobos, que a missão MMX fornecerá, ajudará a determinar qual dessas hipóteses é mais provável.

No entanto, a coleta de amostras de Fobos não será uma tarefa fácil. A Rússia tentou fazê-lo em 2011 com sua missão Phobos Grunt. O sonda espacial foi lançado com sucesso para órbita terrestre baixa, mas não conseguiu ativar os motores para se mover em direção a Marte.

No entanto, a JAXA está bem preparada para o sucesso. A agência espacial japonesa já demonstrou capacidade de trazer amostras de asteroides em suas missões espaciais Hayabusa, realizadas entre 2003 e 2010 (Hayabusa) e entre 2018 e 2020 (Hayabusa 2).

A MMX testará métodos complexos de coleta de amostras desenvolvidos especificamente para a baixa gravidade de Fobos. A lua de Marte possui apenas cerca de 0,1% da força da gravidade da Terra, o que significa que uma pessoa em Fobos poderia dar um salto horizontal de 1,5 km sem grande esforço.

A missão também servirá como teste para a comunicação entre o veículo espacial e a estação terrestre recém-desenvolvida. Após o lançamento da MMX, levará quase um ano para chegar a Marte, com chegada prevista para agosto de 2027. Inicialmente, ela fará um voo ao redor do Planeta Vermelho e, aproximadamente um mês depois, entrará em órbita de Fobos.

O veículo espacial consiste em três módulos com funções diferentes: um módulo de propulsão para colocar a MMX em órbita ao redor de Marte, um módulo de pesquisa com equipamento para pouso e coleta de amostras em Fobos, e um módulo de retorno para trazer a amostra para a Terra.

O satélite está equipado com 13 instrumentos científicos para estudar Fobos. As câmeras de alta resolução Tengoo e Orochi mapeiam a superfície da lua marciana, enquanto o altímetro a laser (Lidar) cria uma imagem de seus contornos usando pulsos de laser para medir a distância entre o veículo e as feições superficiais. O espectrômetro infravermelho MIRS analisará os minerais de Fobos, enquanto o detector de radiação gama e nêutrons Megane determinará a composição elementar da lua. A uma distância maior, a MMX também coletará dados sobre Deimos, a menor lua de Marte.

Os instrumentos transmitirão dados que os controladores da missão usarão para tomar decisões sobre o local e o método de pouso do veículo em Fobos.

No início de 2029, o módulo de pesquisa da MMX lançará um pequeno rover do tamanho de um forno de micro-ondas chamado Idefix, desenvolvido em conjunto pela JAXA, pela agência espacial francesa Cnes e pelo Centro Aeroespacial Alemão (DLR). O Idefix descerá à superfície de Fobos a partir de uma altitude de 40 a 100 metros. O rover então se endireitará e se moverá pela superfície durante o período operacional, que deve durar cerca de 100 dias. Ele usará vários sensores, incluindo um espectrômetro Raman e um radiômetro, para determinar o local final de pouso do módulo de pesquisa.

Em 2030, o módulo de pesquisa descerá e pousará em Fobos, permanecendo na superfície por cerca de 2,5 horas. Ele poderá coletar amostras da superfície uma ou talvez duas vezes, pousando em locais diferentes. A possibilidade de coletar amostras em vários pontos de Fobos é vital para entender a composição da lua.

O módulo de pesquisa usará um instrumento chamado C-sampler para perfurar um núcleo de amostra ou um dispositivo P-sampler, que libera um jato de gás nitrogênio para remover solo solto e cascalho da superfície e entregá-los à câmara de coleta de amostras. O C-sampler é capaz de coletar amostras a uma profundidade de até 2 cm, fornecendo à missão uma amostra cuja composição química não foi alterada pela radiação solar que causa mudanças químicas nas superfícies planetárias ao longo do tempo. O P-sampler é uma opção de reserva, mas acarreta um pequeno risco de queda do veículo espacial em campos gravitacionais fracos, como o de Fobos.

Após a coleta de pelo menos 10 gramas de material, o módulo de pesquisa deixará a lua marciana, separando-se do suporte de pouso. Em seguida, voltará para a Terra, chegando em 2031. Ao se aproximar do nosso planeta, ele liberará sua cápsula de amostras, que passará pela atmosfera terrestre. Ela pousará com paraquedas na Austrália, de onde será recuperada e levada ao Japão.

Um benefício adicional possível da missão é que as amostras de Fobos podem conter material de Marte. Fobos orbita muito perto do Planeta Vermelho, e acredita-se que ele esteja constantemente coletando solo marciano ejetado regularmente da superfície do planeta devido ao impacto de asteroides.

Assim, a MMX pode ser vista como uma versão simplificada da missão Mars Sample Return (MSR). A MSR, um projeto conjunto das agências espaciais dos EUA e Europa, deveria ter trazido amostras de rochas da superfície de Marte para a Terra. No entanto, restrições orçamentárias levaram o Congresso dos EUA a cancelar este programa.

Se os cientistas obtiverem amostras bem-sucedidas da MMX, eles podem obter um bom prêmio de consolação.

Popular