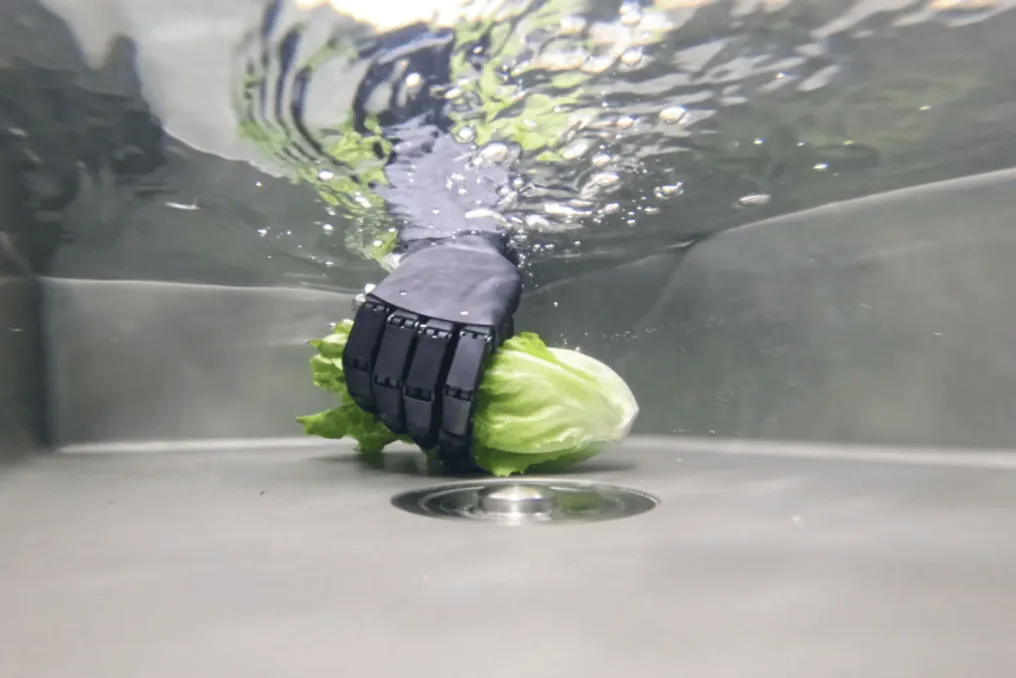
Braços ágeis tornam-se um tema central na indústria de robótica humanoide, onde as empresas procuram melhorar as capacidades dos robôs em termos de graus de liberdade, força de preensão e precisão de movimento. No entanto, surge uma nova questão: esses braços poderão funcionar normalmente ao realizar tarefas diárias, como lavar louça ou vegetais, ou ao conduzir operações delicadas debaixo d'água?
Para investigar essa questão, a equipe da HeymanDex falou sobre como a empresa está entrando no mercado de braços ágeis através de aplicações subaquáticas, bem como sua estratégia tecnológica e planos de comercialização.
Ao contrário da maioria dos fabricantes de braços ágeis focados em uso terrestre, a HeymanDex escolheu uma abordagem diferente, priorizando as capacidades de proteção para aumentar a confiabilidade dos braços robóticos em ambientes complexos.
A concorrência no setor de braços ágeis concentra-se principalmente em métricas de desempenho, como graus de liberdade, força da ponta dos dedos e velocidade de resposta. No entanto, a HeymanDex optou por um caminho diferenciado, fazendo dos ambientes subaquáticos o ponto de partida para o desenvolvimento de seus produtos.
Essa escolha reflete a experiência da equipe em robótica subaquática e especializada. A equipe principal da HeymanDex participou anteriormente de projetos relacionados a veículos de profundidade de 8000 metros e equipamentos de amostragem para o batiscafo tripulado 'Jiaolun'. Essa experiência deu à equipe um entendimento prático dos problemas de engenharia inerentes às operações subaquáticas, especialmente pressão da água, corrosão e vedação.
Na opinião da equipe, para que os robôs se tornem máquinas verdadeiramente versáteis, eles devem ser capazes de operar fora das condições laboratoriais secas e planas. Tarefas domésticas diárias, como lavar vegetais e louças, processos industriais que envolvem líquidos e lubrificantes, e operações de engenharia em águas profundas — tudo isso exige que o robô seja capaz de suportar condições rigorosas. Portanto, a HeymanDex busca tornar as capacidades de proteção uma parte integrante dos braços ágeis, e não apenas uma função adicional.
Para um braço ágil multiarticulado, a impermeabilização é muito mais complexa do que simplesmente instalar uma carcaça externa selada. Os dedos devem dobrar e estender continuamente, enquanto múltiplas articulações internas e mecanismos de transmissão devem permanecer flexíveis. Alcançar uma vedação dinâmica confiável nesses componentes móveis sem comprometer a eficiência da transmissão é um dos maiores desafios de engenharia.
A HeymanDex considera seu sistema de vedação dinâmica integrado desenvolvido independentemente para ambientes subaquáticos como uma vantagem técnica chave. A empresa desenvolveu duas soluções técnicas para diferentes requisitos de profundidade. Para profundidades de 0 a 1000 metros, sua tecnologia inclui vedação dinâmica axial de alta velocidade linear, vedação estática radial de alta confiabilidade e vedação dinâmica magnética. Para ambientes ultraprofundos de 1000 a 10.000 metros, a empresa desenvolveu tecnologias adicionais, incluindo compensação hidráulica de pressão dinâmica, balanceamento de pressão dinâmica com acoplamento magnético e vedação estática de dois estágios.
A empresa também otimiza materiais, processos de produção e o design geral do produto para aumentar a resistência à corrosão e a confiabilidade operacional a longo prazo. Em termos simples, os braços ágeis tradicionais se concentram principalmente na captura de objetos mais precisa e em movimentos mais rápidos. Os braços ágeis subaquáticos devem alcançar os mesmos recursos, garantindo ao mesmo tempo um funcionamento estável sob pressão constante da água e outras condições ambientais complexas.
A HeymanDex lançou seu primeiro produto comercial — o braço ágil subaquático WA100. De acordo com a empresa, a configuração de engenharia padrão suporta operação em profundidades de até 300 metros. Versões personalizadas podem ser desenvolvidas para diferentes requisitos de profundidade, de 100 a 10.000 metros.
O WA100 possui uma estrutura de cinco dedos com seis graus de liberdade ativos e 11 juntas articuladas. Seu peso não excede 1250 gramas, fornece uma força de saída mínima de 10 N por dedo e suporta uma carga de levantamento total de pelo menos 5 quilogramas. Segundo a HeymanDex, o WA100 passou por 500.000 ciclos de teste de durabilidade sem danos. A empresa também afirma que a vida útil de seu sistema de vedação dinâmica é de até 4000 horas, e todo o sistema pode operar continuamente por centenas de horas sem falhas. A HeymanDex afirma que o produto atinge 80% de sucesso em operações subaquáticas e oferece aproximadamente cinco vezes maior capacidade de generalização em comparação com garras comuns de dois dedos.
O WA100 é voltado principalmente para universidades e institutos de pesquisa, clientes que exigem operações especializadas, bem como para fabricantes de robôs subaquáticos, manipuladores robóticos e veículos operados remotamente (ROVs). A HeymanDex também colabora com um fabricante nacional líder de robôs de limpeza de piscinas para estudar a aplicação na limpeza e manutenção subaquática. A comercialização do primeiro produto marca a transição da empresa do desenvolvimento técnico e testes de protótipos para o fornecimento de produtos. No entanto, aumentar a confiabilidade, controlar custos e expandir a base de clientes continuam sendo tarefas importantes.
A HeymanDex não pretende limitar seu negócio apenas a aplicações subaquáticas. Em vez disso, a empresa espera usar as tecnologias subaquáticas como ponto de partida e disseminar suas capacidades básicas em vedação, sistemas de acionamento, transmissão e controle para uma gama mais ampla de produtos robóticos.
A empresa começou a expandir-se para a produção industrial, aplicações comerciais gerais e áreas de pesquisa e educação. Por exemplo, seu braço ágil industrial Dasheng 1 explora a integração de várias configurações com requisitos de manipulação industrial. Os mercados estrangeiros também fazem parte da estratégia de expansão da empresa. O WA100 foi anteriormente demonstrado na IFA em Berlim, Alemanha, e o braço ágil industrial Dasheng 1 foi apresentado na IROS nos EUA. A empresa também iniciou trabalhos de adaptação do produto com uma empresa alemã líder em robótica e está focada nos mercados dos EUA, Europa e Japão.
Ao entrar no mercado subaquático tecnicamente complexo, a HeymanDex visa criar uma plataforma tecnológica que, em última análise, poderá ser aplicada em uma gama mais ampla de indústrias. No futuro, os robôs poderão operar não apenas nas linhas de produção das fábricas, mas também em casa, hospitais, oceanos e até em condições mais extremas. À medida que os robôs assumem tarefas cada vez mais complexas do mundo real, a simples capacidade de agarrar um objeto deixará de ser suficiente. O verdadeiro desafio para a próxima geração de braços ágeis pode ser garantir seu funcionamento confiável e consistente em vários ambientes.