Em preparação para a reunião dos Líderes Econômicos da APEC, que ocorrerá em Shenzhen de 18 a 19 de novembro de 2026, Zhou Chanzhu, presidente da Confederação RoboCup da Ásia-Pacífico (RCAP) e vice-presidente da Federação RoboCup, foi convidado para compartilhar sua visão. Como um dos cofundadores da Liga de Futebol de Robôs Humanoides RoboCup, ele se baseia em anos de experiência em pesquisa baseada em competições para analisar as oportunidades, os gargalos práticos e os caminhos viáveis para alcançar uma colaboração transfronteiriça abrangente em IA na região Ásia-Pacífico, antes do próximo torneio RCAP em Changsha.
À medida que a inteligência artificial (IA) transforma tecnologias e indústrias em todo o mundo, a questão chave é como as economias podem unir suas capacidades tecnológicas e vantagens de produção para que mais pessoas possam participar dessas inovações e se beneficiar delas. A IA está indo além do mundo digital e penetrando no físico. A robótica humanoide, parte da IA incorporada, está avançando dos laboratórios e arenas de competição para fábricas e vida cotidiana.
No entanto, transformar avanços tecnológicos em aplicações práticas e inovações individuais em cooperação industrial internacional continua sendo um desafio complexo. O RoboCup, desde sua primeira competição em 1997, desenvolve pesquisas em IA e robótica por quase três décadas através de competições internacionais.
O futebol de robôs humanoides representa uma janela útil para tal colaboração. Durante o jogo, robôs totalmente autônomos devem perceber o ambiente, controlar seus movimentos, tomar decisões e trabalhar juntos sem controle remoto ou direção humana. As partidas nos formatos cinco contra cinco e onze contra onze expandem a tarefa da inteligência individual para a inteligência coletiva e a coordenação de múltiplos robôs.
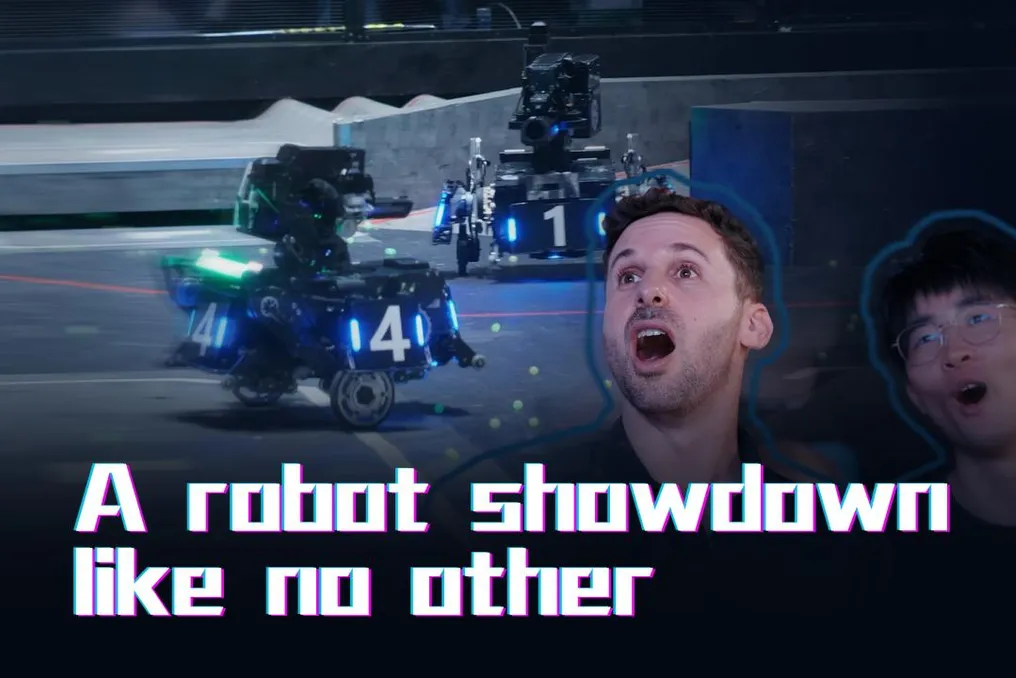
Em agosto de 2026, Pequim sediou o segundo Campeonato Mundial de Robótica Humanoide no torneio RCAP Beijing Masters, com a participação de 24 equipes internacionais do RoboCup de 16 países e regiões. As equipes utilizaram plataformas de robôs humanoides fornecidas por empresas chinesas para testar seus algoritmos de IA e capacidades de integração de sistemas dentro das regras gerais da competição.
A importância deste evento foi muito além dos próprios jogos. Empresas chinesas forneceram equipamentos robóticos e suporte de engenharia, enquanto grupos de pesquisa internacionais contribuíram com algoritmos de IA, software e experiência em integração de sistemas. Os treinamentos, testes e competições ajudaram ambos os lados a identificar problemas técnicos, melhorar a integração de hardware e software e acelerar o desenvolvimento.
O RCAP agora está estendendo este modelo do campo de competição para aplicações industriais. O Torneio RCAP Asia-Pacific Changsha Invitational 2026, agendado para 18 a 20 de dezembro em Changsha, província de Hunan, reunirá equipes da China, Portugal, Brasil, Tailândia, Malásia e Singapura. O torneio contará com robôs humanoides desenvolvidos por um grande fabricante chinês de equipamentos pesados sediado na cidade anfitriã, cujas principais áreas incluem máquinas de construção e agrícolas.
A expansão desta empresa para a área de robótica humanoide demonstra como fabricantes estabelecidos podem usar experiência em engenharia, capacidade de produção e condições industriais reais para desenvolver IA incorporada. Os participantes usarão esses robôs para treinamento, pesquisa conjunta e competições internacionais, ao mesmo tempo que exploram potenciais áreas de aplicação na produção industrial e serviços domésticos. O evento visa conectar as plataformas de robôs e ambientes de aplicação da China com a comunidade global de desenvolvedores RoboCup e empresas industriais líderes.
Ao combinar competições, pesquisa conjunta e testes reais, o evento busca criar um caminho mais claro do experimento técnico para a aplicação prática. Os testes industriais também podem gerar dados operacionais valiosos. Testes repetidos podem mostrar como mudanças na iluminação, disposição de objetos ou fluxo de trabalho afetam o desempenho do robô, ajudando os pesquisadores a identificar pontos fracos e aprimorar seus sistemas.
Para que essas vantagens se estendam às fronteiras, os parceiros precisam de acordos claros sobre acesso e reutilização de dados, apoiados por medidas de segurança, privacidade e propriedade intelectual. Tais acordos podem ajudar a transformar o acesso a ambientes industriais em oportunidades comuns de pesquisa e inovação. O vasto ecossistema de produção de robótica da China, cadeias de suprimentos eficientes, iteração de engenharia rápida e diversas aplicações em manufatura inteligente e serviços oferecem aos pesquisadores internacionais oportunidades valiosas para desenvolvimento e teste.
Por sua vez, os fabricantes chineses podem usar diversos algoritmos de IA, soluções de software e feedback técnico de desenvolvedores globais para melhorar seus produtos e ecossistemas de software. Essa troca bidirecional demonstra como hardware, software, algoritmos de IA e cenários de aplicação podem complementar-se nas cadeias globais de valor da robótica, criando mais oportunidades para inovação conjunta.
Apesar do rápido progresso em IA e robótica, traduzir a tecnologia do laboratório para o uso diário continua sendo difícil. Os obstáculos muitas vezes não residem na própria inteligência do robô, mas sim na infraestrutura, interfaces de dispositivos, padrões técnicos e compatibilidade de sistemas.
Considere uma tarefa simples: como um robô de serviço chama um elevador? Muitos robôs já podem se mover autonomamente, reconhecer seu ambiente e evitar obstáculos. No entanto, em alguns edifícios comerciais em Singapura e outros locais, os sistemas de controle de elevadores não fornecem uma interface de comunicação conveniente para robôs terceirizados. O robô pode não conseguir chamar o elevador ou selecionar o andar digitalmente, e em vez disso, pode precisar de um braço mecânico adicional para pressionar os botões fisicamente.
O contraste é notável: um robô capaz de tomar decisões autônomas complexas pode ser limitado por algo tão básico quanto a interface do elevador. Naturalmente, os elevadores são sistemas críticos para a segurança. O acesso ao seu controle deve cumprir os requisitos de segurança física, cibersegurança e gerenciamento predial. A integração segura exige interfaces padronizadas, certificação adequada e regras claras de acesso.
O padrão nacional de Singapura para troca de dados entre robôs, elevadores e portas automáticas é um passo nessa direção, embora a modernização de edifícios existentes leve tempo. Problemas semelhantes surgem na automação industrial. Robôs de diferentes fabricantes frequentemente usam diferentes protocolos de comunicação, arquiteturas de software e sistemas de controle. Um algoritmo de IA que funciona bem em uma plataforma pode exigir adaptação substancial de software, ajuste de parâmetros e testes antes de poder funcionar em outra.
As diferenças em ferramentas de desenvolvimento, ambientes operacionais, requisitos de uso de dados e acordos de propriedade intelectual podem complicar ainda mais a pesquisa conjunta internacional e a reutilização de resultados. A compatibilidade técnica é apenas uma parte do problema. Um robô que funciona bem durante os testes ainda pode exigir avaliação ou aprovação adicional antes de ser implantado em outra economia. Diferenças nos requisitos de certificação, procedimentos de compras e acesso ao mercado podem adicionar tempo e custos a projetos conjuntos. Portanto, a colaboração requer mais do que apenas hardware e software compatíveis. Também depende de requisitos transparentes e coordenação entre fornecedores de tecnologia, reguladores e usuários.
Esses exemplos apontam para uma lição mais ampla: a sofisticação tecnológica não se traduz automaticamente em aplicabilidade prática, sem mencionar benefícios generalizados. Um avanço em um componente não estabelece a maturidade de todo o sistema, e o sucesso em laboratório não garante um funcionamento confiável no mundo real. Portanto, a adoção mais ampla depende não apenas de algoritmos de IA mais fortes, mas também de interoperabilidade, interfaces padronizadas, segurança de sistemas e desempenho confiável em condições operacionais reais.
Como a colaboração internacional pode reduzir barreiras para o desenvolvimento e ajudar mais países, empresas e pesquisadores a participar das inovações em IA? Quase três décadas de experiência do RoboCup oferecem lições práticas. Mesmo quando equipes de diferentes países trabalham em uma tarefa e usam equipamento idêntico, elas frequentemente escolhem abordagens técnicas muito diferentes. Alguns se especializam em controle de movimento, outros em visão computacional e tomada de decisão autônoma, e outros em arquitetura de software ou coordenação de múltiplos robôs.
Regras comuns, ambientes de teste comuns e intercâmbio técnico permitem que as equipes comparem, testem e melhorem essas abordagens. Em competições internacionais, frequentemente vi equipes competindo ferozmente no campo e, depois do apito final, trocando algoritmos de IA, compartilhando experiências e, às vezes, iniciando parcerias de pesquisa de longo prazo. Objetivos técnicos comuns deixam espaço para diferentes caminhos de desenvolvimento. Essa abordagem está alinhada com os princípios de cooperação voluntária e consenso da APEC. As economias devem ter a capacidade de trocar experiências e escolher tecnologias adequadas às suas próprias necessidades, recursos e estágios de desenvolvimento, em vez de seguir um modelo único prescrito.
A pesquisa conjunta e a troca de talentos podem apoiar essa escolha, aumentando a capacidade por meio de testes sustentados e adaptação. Três prioridades práticas se destacam. Primeiro, a criação de plataformas abertas e compatíveis para desenvolvimento. Kits de desenvolvimento de software acessíveis, ferramentas de modelagem, interfaces padronizadas e documentação técnica podem reduzir os custos de integração e estimular a reutilização de algoritmos e módulos de software. Isso permite que os desenvolvedores gastem menos tempo em tarefas de integração rotineiras e mais em problemas técnicos centrais.
Em segundo lugar, focar a P&D conjunta em aplicações reais. Universidades, institutos de pesquisa e empresas de diferentes países podem trabalhar em plataformas comuns para desenvolver e testar soluções para manufatura inteligente, logística, serviços públicos e assistência doméstica. Cadeias de suprimentos de robótica e cenários de aplicação da China podem complementar os algoritmos de IA e o conhecimento especializado de desenvolvedores em todo o mundo, acelerando a transição da pesquisa para a implementação.
Em terceiro lugar, fortalecer parcerias de pesquisa e troca de talentos na Ásia-Pacífico. Laboratórios conjuntos podem unir equipes universitárias com parceiros industriais para testar robôs em tarefas comuns, enquanto a troca de pesquisadores pode fornecer treinamento prático em implementação e manutenção. Os participantes podem levar métodos comprovados e experiência de engenharia para suas instituições e adaptá-los às necessidades locais. Competições internacionais podem ajudar a iniciar esses relacionamentos e apoiar os parceiros no trabalho em objetivos técnicos comuns.
Um acesso mais amplo a produtos avançados é tão importante quanto a capacidade de desenvolver e adaptar a tecnologia subjacente. Reduzir as barreiras à inovação permite que grupos de pesquisa em diferentes países contribuam de acordo com seus pontos fortes e criem oportunidades de pesquisa e aplicação de longo prazo. Esse aumento de capacidade é um processo gradual e de longo prazo, não uma transferência única.