Robô monta estrutura autonomamente em órbita da Terra pela primeira vez sem controle humano direto
Leia mais
Olhar Digital
olhardigital.com.br

Robô monta estrutura autonomamente em órbita da Terra pela primeira vez sem controle humano direto

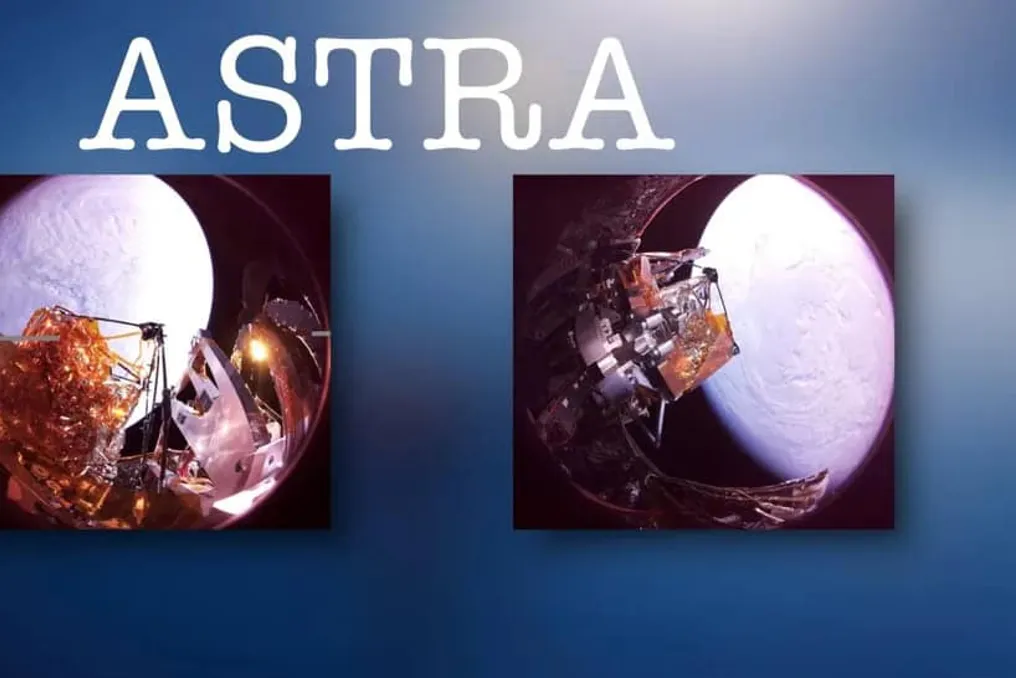
Pela primeira vez na história, um robô conseguiu montar uma estrutura de forma autônoma na órbita da Terra. Este experimento, financiado pela Agência de Projetos de Pesquisa Avançada em Defesa dos EUA (DARPA) e conduzido por pesquisadores do Instituto de Tecnologia da Califórnia (Caltech), demonstrou a capacidade de robôs realizarem trabalhos de construção no espaço com mínima intervenção humana.

O projeto, denominado Autonomous In-Space Tensioned Reflector Assembly (ASTRA), utilizou equipamento robótico para montar uma antena refletora de 1,4 metros de largura. A estrutura foi fabricada com filme Kapton, tubos compósitos e conexões de alumínio.

Sergiu Pellegrino, professor de engenharia aeroespacial e civil do Caltech e líder da equipe, afirmou que este é o primeiro caso de montagem autônoma de uma estrutura no espaço. Esta demonstração representa um passo significativo para futuras missões espaciais, onde robôs poderão montar equipamentos grandes ou reparar satélites diretamente em órbita.

O experimento ASTRA faz parte de uma iniciativa mais ampla da DARPA chamada Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design (NOM4D). O objetivo deste programa é desenvolver tecnologias que permitam a construção de estruturas muito maiores em órbita, cujas dimensões podem atingir centenas de metros ou até quilômetros.

Atualmente, o equipamento enviado ao espaço deve caber em um invólucro de foguete, que protege a carga durante o lançamento. A montagem em órbita poderia contornar essa limitação, permitindo a criação de equipamentos muito grandes para serem transportados prontos.

Entre as aplicações previstas estão antenas de comunicação, grandes painéis solares e telescópios espaciais mais avançados. Segundo Pellegrino, esta tecnologia também pode beneficiar projetos em astronomia e astrofísica, bem como sistemas de comunicação e futuras estruturas para geração de energia solar no espaço.

Embora esta demonstração ainda não permita construções gigantescas, ela representa uma importante verificação de conceito: as máquinas já são capazes de realizar tarefas de montagem estrutural fora da Terra de forma autônoma.
Histórias semelhantes

Robbyant da Ant Group lança modelo LingBot-Touch para percepção tátil de braços robóticos
Leia mais
pandaily.com

Robbyant da Ant Group lança modelo LingBot-Touch para percepção tátil de braços robóticos

A Robbyant, uma subsidiária da Ant Group, lançou publicamente o modelo LingBot-Touch. Este modelo fundamental tátil destina-se a fornecer uma sensação unificada de toque aos braços robóticos.

Anunciado em 10 de novembro, o modelo foi pré-treinado com dados coletados em quase 5000 horas de experiência tátil real. Ele abrange três princípios sensoriais: magnético, visual-tátil e piezoresistivo. O código do modelo está disponível sob a licença Apache-2.0, e os pontos de controle Tiny e Small estão disponíveis nas plataformas Hugging Face e ModelScope.

O principal problema que o LingBot-Touch resolve é a incompatibilidade dos sinais brutos gerados por diferentes sensores táteis; a experiência de toque obtida em um tipo de sensor raramente é aplicável a outro. O LingBot-Touch resolve esse problema fornecendo um tokenizador de entrada próprio para cada tipo de sensor, que alimenta os dados em um Transformer comum. O modelo mapeia os pontos de contato em um espaço de coordenadas unificado da ponta do dedo e gera tokens táteis unificados que podem ser usados por diferentes modelos de ação.

O repositório descreve uma abordagem alvo no estilo JEPA, que prevê representações latentes a partir do contexto espaço-temporal do toque. Os dados de treinamento foram obtidos tanto de luvas táteis usadas por humanos quanto de braços ágeis teleoperados.

Testando o modelo em tarefas de robótica

A Robbyant testou o modelo em dois braços ágeis — Sharpa Wave e XHand — em 26 tarefas executadas por robôs reais. Essas tarefas incluíram virar páginas, torcer tampas de garrafas e identificar peças de mahjong. Ao adicionar a representação LingBot-Touch a quatro modelos de ação — LingBot-VLA, $\pi$0.5, Diffusion Policy e T-Rex — a taxa média de sucesso das tarefas aumentou em cerca de 14 a 26 pontos percentuais em comparação com as versões que não utilizavam feedback tátil.

Em um caso, quando o T-Rex tentava torcer tampas no Sharpa Wave, o sucesso era de 56,25% sem o uso da tátil, 62,5% ao usar os sinais brutos dos sensores e 90% após a integração do LingBot-Touch.

Todos os 26 testes foram realizados usando a versão Tiny, que possui cerca de 5 milhões de parâmetros e aumenta o tamanho das políticas conectadas em apenas 0,13%–0,16%. A equipe observa que a versão maior Small continua a melhorar à medida que o volume de dados de treinamento atinge 5000 horas.

Para verificar a transferência de conhecimento entre diferentes plataformas de hardware, a equipe congelou o codificador no XHand, cujo módulo sensível a campo magnético estava ausente nos dados de pré-treinamento, e treinou apenas o modelo de ação com demonstrações do XHand. O conhecimento sobre toque magnético neste caso foi obtido exclusivamente a partir dos dados de luvas humanas.

A Robbyant posiciona este modelo como uma camada neutra entre os sensores táteis e os modelos de ação, e não como um componente vinculado à sua própria LingBot-VLA. Isso permite que os fabricantes de equipamentos escolham sensores com base no custo, enquanto as equipes de sistemas podem manter suas próprias políticas.

Todos os resultados apresentados pertencem à própria Robbyant, e a empresa não comunicou reproduções independentes desses dados. O lançamento no GitHub é um lançamento de inferência, contendo o codificador congelado e utilitários para extrair características táteis.

Xinhua apresenta robôs humanoides para narração de notícias
Leia mais
uzdaily.uz

Xinhua apresenta robôs humanoides para narração de notícias

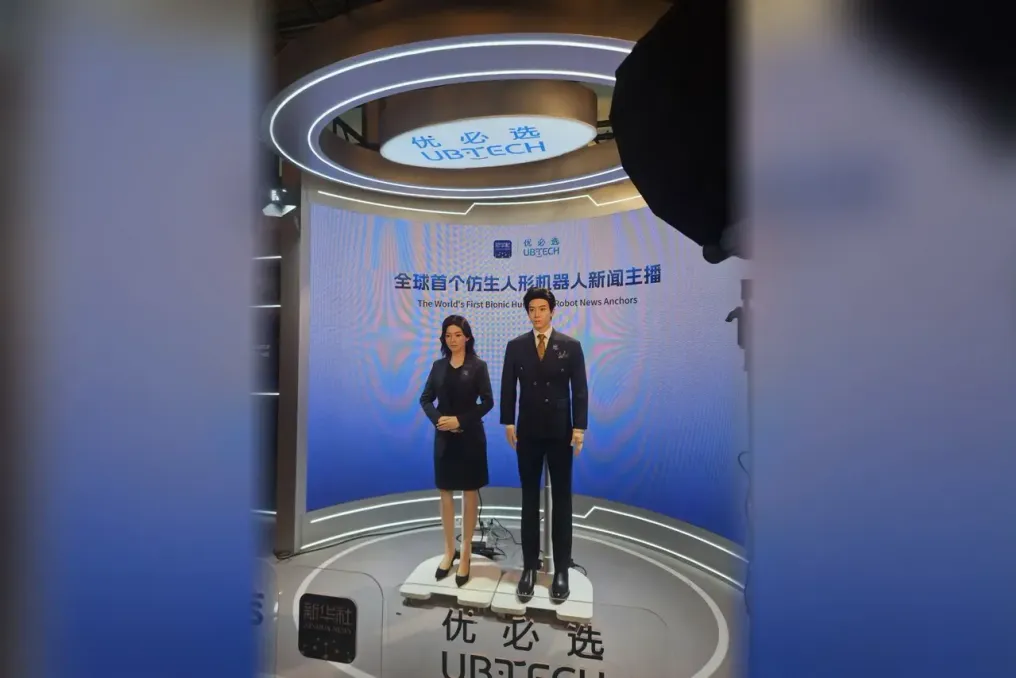
A agência de notícias chinesa Xinhua, em colaboração com a UBTECH, apresentou dois robôs apresentadores de notícias humanoides em 5 de novembro. A apresentação ocorreu no Fórum de Inteligência Artificial e Modernização da China, em Pequim. A Xinhua nomeou esses robôs como os primeiros robôs bionicos do seu tipo no mundo.

Os robôs, nomeados Xinyu e Xinyan, têm tamanho natural e são destinados ao uso em programas de notícias. Durante o fórum, um deles demonstrou suas capacidades, apresentando uma edição de notícias de abertura no palco.

O renomado diretor de cinema chinês Zhang Yimou foi o principal designer da aparência dos robôs. O design levou em consideração a aparência e o comportamento esperados de apresentadores de televisão, bem como o desejo de alcançar uma semelhança natural com os humanos.

De acordo com um comunicado da Xinhua, os robôs estão integrados ao agente de IA Xinhua Yudian da agência. Este agente utiliza um banco de dados comprovado de materiais da agência sobre notícias e assuntos públicos. A empresa afirma que tal sistema permite aos robôs obter informações atuais de fontes autorizadas e manter o controle sobre o conteúdo de seus relatórios.

A UBTECH foi responsável pelo desenvolvimento da pele bionica, plataforma de hardware, sistema operacional e modelo de inteligência artificial, bem como pela fabricação dos próprios robôs. O presidente da UBTECH, Zhou Jian, observou que o sistema tecnológico combina processamento de informações, mímica e controle de movimento. Ele acrescentou que o uso de materiais verificados deve reduzir o risco de erros associados à inteligência artificial generativa.

A Xinhua enfatizou que os robôs não substituirão jornalistas ou editores. Qian Tun, diretor do Centro de Mídia Nova da agência, os caracterizou como um novo elemento do trabalho editorial. Os robôs serão responsáveis por apresentar informações, transmitir conteúdo em vários idiomas e interagir com o público. A preparação de notícias e a supervisão editorial permanecerão responsabilidade dos funcionários da agência.

As áreas potenciais de aplicação dos robôs incluem centros de pesquisa, centros de visitação urbana, eventos culturais estrangeiros e cobertura de pesquisas em espaço profundo.

No fórum, também houve uma cerimônia de assinatura de um acordo para estabelecer a base de IA da Xinhua em Pequim. Além disso, foi lançado um projeto de pesquisa focado no estudo de tecnologias de filmagem de notícias móveis e padrões de garantia de confiabilidade de materiais visuais.

O fórum está sendo realizado no âmbito da Sétima Cúpula Mundial de Mídia, organizada pela Xinhua em colaboração com o governo municipal de Pequim. O evento durará até 9 de novembro e reunirá cerca de 500 representantes de quase 330 organizações de mídia, centros de análise, instituições governamentais e organizações internacionais de 112 países e regiões.

RoboParty abre código-fonte de seu robô humanoide RP1, incluindo construção mecânica e software de controle
Leia mais
pandaily.com

RoboParty abre código-fonte de seu robô humanoide RP1, incluindo construção mecânica e software de controle

A RoboParty lançou o RP1, um robô humanoide posicionado como uma plataforma totalmente aberta e funcional. Em vez de fornecer apenas um kit de desenvolvimento (SDK) ou algumas interfaces de programação de aplicativos (API), a empresa publica materiais de toda a cadeia de desenvolvimento: desde o projeto mecânico e elétrico e módulos de junta proprietários até firmware, modelos do robô, ferramentas de implantação e treinamento. A descrição deste projeto foi apresentada em documentação técnica em 25 de outubro.

O robô RP1 tem 135 cm de altura. A versão aberta é equipada com 24 graus de liberdade ativos, enquanto a Versão Profissional oferece 30 graus de liberdade, incluindo dois na cabeça e sete em cada braço, adequado para pesquisas mais complexas de manipulação. Os módulos de cabeça e punhos podem ser substituídos para uso em diversas finalidades, como educação, pesquisa científica, coleta de dados, passeios ou entretenimento. A RoboParty demonstrou a capacidade do robô de andar continuamente, rastrear movimentos humanos, recuperar-se de empurrões e levantar-se após quedas.

A parte de hardware é baseada no ROMOMO, um módulo de junta rotativa integrado da RoboParty. De acordo com as especificações publicadas, o torque nominal de pico varia de 25 a 160 Newton-metros ao ser alimentado por 48V e usar comunicação CAN-FD. Esses módulos combinam motores de rotor interno com redutores planetários, permitindo sacrificar a baixa inércia do rotor em prol de resposta rápida, rigidez, resistência a sobrecargas e redução de custos. O RP1 utiliza uma articulação do quadril não alinhada ao eixo e um tornozelo paralelo, onde dois motores controlam conjuntamente o tangenciamento e o rolamento, e o acoplamento com roteamento de cabos oco simplifica o desmontagem das juntas.

No repositório do GitHub sobre o RP1, há links para subprojetos dedicados aos arquivos de origem mecânicos, eletrônica, procedimentos de teste e montagem, firmware da junta ROMOMO e ferramentas de host, bem como o braço ágil RP Hand com SDK em C++, Python e ROS 2, testes de máquina completos e aplicativo de controlador. O repositório lista modelos CAD mecânicos, esquemas, layouts de placas de circuito impresso, arquivos Gerber, especificações de materiais e documentação de montagem para o hardware, enquanto os modelos URDF, MJCF e malhas estão disponíveis para simulação. O artigo original observa que o volume exato de cada lançamento deve ser verificado nos repositórios individuais.

Em relação ao software, a pilha integrada conecta motores, sensores de inércia e o sistema de gerenciamento de bateria através de uma interface unificada do dispositivo, garantindo controle a 500 Hz e atualização de políticas a 50 Hz. Uma ferramenta de código aberto para remapear movimentos chamada hhtools mapeia movimentos humanos para o robô, respeitando as restrições das juntas e o contato com o solo. Dentro da plataforma básica de desenvolvimento PartyOS da RoboParty, partes da camada básica de movimento foram abertas, incluindo hhtools, MimicLite e UFO — um projeto de recuperação de perturbações e quedas. Níveis superiores para representação de intenções e orquestração de habilidades do agente ainda estão em fase de pesquisa.

A RoboParty abriu um conjunto de inscrições para o programa beta do RP1, destinado a desenvolvedores e equipes com projetos reais prontos para relatar problemas e fornecer feedback sobre esta plataforma.

Popular