Pesquisadores da CASIA aumentam o sucesso na inserção de peças por robô com sensor tátil
Leia mais
Pandaily
pandaily.com

Pesquisadores da CASIA aumentam o sucesso na inserção de peças por robô com sensor tátil

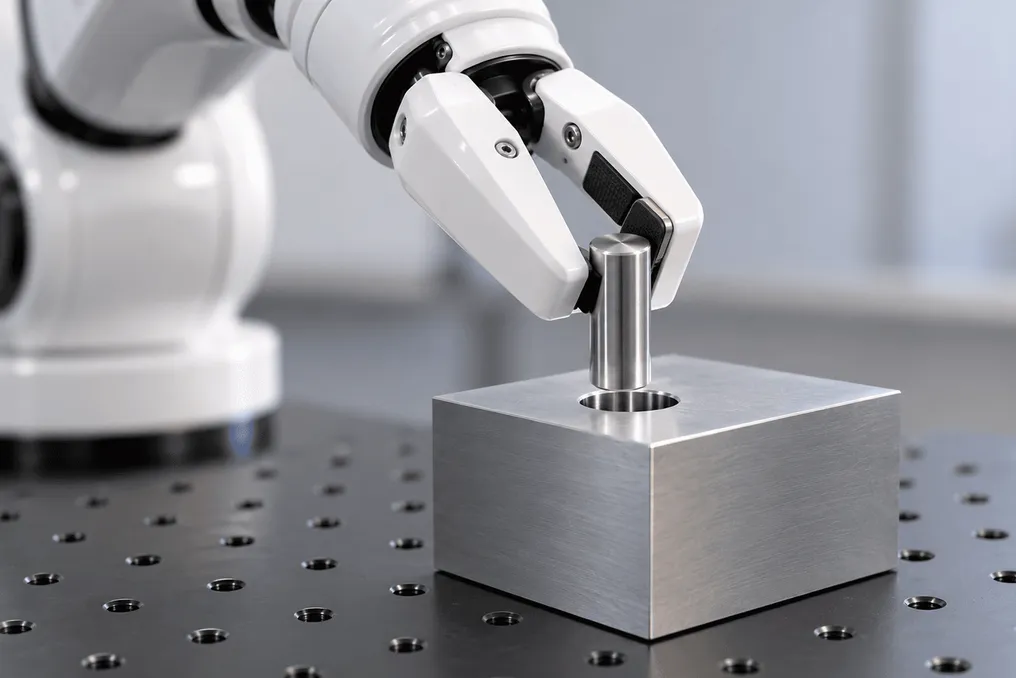
Uma equipe de pesquisadores do Instituto de Automação da Academia Chinesa de Ciências (CASIA) demonstrou que a adição de feedback tátil nas pontas dos dedos melhora significativamente a capacidade de um braço robótico inserir peças em furos com folga submilimétrica.

O trabalho, realizado pela equipe de Long Chen com a participação de autores como Xinpan Meng, Houcheng Li e Zhenhua Ma, foi aceito na conferência IROS 2026 e publicado no arXiv sob o título «From Reach to Insert: Tactile-Augmented Precision Assembly under Sub-Millimeter Tolerances».

A inserção precisa de peças em furos com tolerância reduzida é uma tarefa complexa, pois pequenos erros de posição podem levar ao travamento ou a forças de contato excessivas, e as câmeras frequentemente são bloqueadas pela própria peça e pelo mecanismo de captura no momento em que o pino se aproxima do furo.

A equipe dividiu essa tarefa em duas etapas. Primeiro, uma política de alcance, treinada por aprendizado por imitação usando Diffusion Policy, agarra um pino posicionado aleatoriamente e o aproxima do furo. Em seguida, uma política de aprendizado por reforço baseada em Soft Actor-Critic executa o processo de inserção e é capaz de se recuperar de falhas durante o contato.

Durante o treinamento, é usada uma arquitetura assimétrica de ator-crítico. O ator depende principalmente de dados visuais, o que garante a eficácia da política na inserção, enquanto o crítico recebe feedback tátil para uma avaliação mais precisa das ações. Como cada captura deixa uma leitura inicial diferente no sensor, o sistema primeiro avalia a linha de base tátil antes do contato, e o crítico trabalha com a mudança em relação a essa linha de base. Além disso, a equipe agrupa os conjuntos de treinamento pelas leituras de torque e distribui uniformemente as amostras nos grupos para que a política possa ver um espectro mais amplo de condições de contato.

Para o experimento, foi utilizada um braço robótico Franka Emika Panda com 7 graus de liberdade, equipado com um sensor tátil de seis eixos PaXini PX-6AX GEN3 na ponta do dedo, bem como uma câmera Intel RealSense montada no pulso e uma segunda câmera RealSense para visão geral. Este sensor foi fornecido no âmbito de uma colaboração de pesquisa com a PaXini Tech.

Os testes foram realizados em cinco formas diferentes de furos: quadrado, redondo, hexagonal, em L e triangular, com tolerâncias de 1 mm, 0,25 mm e 0,05 mm. Usando apenas aprendizado por imitação, a taxa média de sucesso foi de 76% com folga de 1 mm, mas caiu para 24% com 0,25 mm e para 0% com 0,05 mm. Com folga de 0,05 mm, o aprendizado por imitação combinado com aprendizado por reforço sem o uso do sensor tátil alcançou 52% de sucesso. No entanto, graças ao crítico tátil e ao agrupamento de amostras, o sucesso aumentou para 67%, enquanto a força de interação máxima diminuiu em 60% e o torque máximo em 44%.
Histórias semelhantes

Robô Midea MIRO U instalou parafusos em 100.000 máquinas de lavar roupa em três meses
Leia mais
pandaily.com

Robô Midea MIRO U instalou parafusos em 100.000 máquinas de lavar roupa em três meses

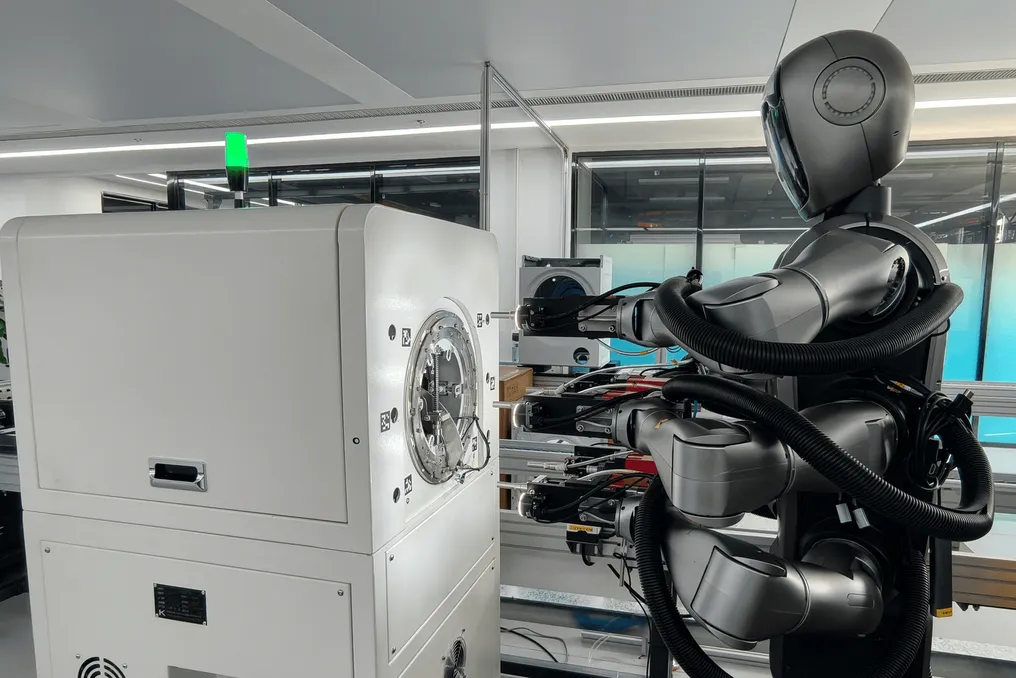
O robô humanóide de seis braços MIRO U da Midea trabalhou nas últimas três meses na fábrica de máquinas de lavar roupa da empresa em Xi'an, onde realizou a instalação de parafusos no painel traseiro de 100.000 dessas máquinas.

Estes dados foram apresentados pelo diretor do centro de inovação em robótica encarnada da KUKA durante uma turnê de mídia organizada pelo Departamento Industrial e de Tecnologia da Informação de Guangdong em meados ou final de outubro, de acordo com um comunicado da Time Finance publicado no QQ News.

No laboratório do Centro Global de Inovação da Midea em Shunde, Foshan, jornalistas observaram o MIRO U apertando parafusos com uma velocidade média de seis parafusos em cerca de 10 segundos, com uma taxa de sucesso declarada de 99,8 por cento.

A Midea, proprietária do fabricante alemão de robôs KUKA, considera a solução de seis braços prática. Robôs humanoides de dois braços possuem flexibilidade, mas sua eficiência é de apenas cerca de 30% da eficiência humana, o que é insuficiente para uma linha de produção de eletrodomésticos. O uso de seis braços em uma máquina permite que sua produtividade por metro quadrado corresponda ao nível de trabalhadores qualificados.

A Midea apresentou o MIRO U pela primeira vez em dezembro de 2025 como a terceira geração de sua linha de robôs humanoides. Este robô com rodas é capaz de subir verticalmente e girar 360 graus no local. A empresa segue uma abordagem inovadora: os robôs são primeiro testados em suas próprias fábricas de máquinas de lavar roupa em Jingzhou e Xi'an, bem como no armazém logístico em Wuhan, antes de serem oferecidos a clientes externos.

O MIRO U faz parte de uma tendência mais ampla na província. De acordo com um relatório, até setembro, mais de 2000 robôs humanoides foram instalados em empresas de produção em Guangdong, operando em condições de produção reais, e espera-se que esse número ultrapasse 3000 até o final do ano.

Outros exemplos da turnê demonstram a transição do trabalho de robôs humanoides de demonstrações para tarefas mensuráveis. Na sede da X Square Robot em Shenzhen, um robô de dois braços vira pacotes para que seus rótulos fiquem virados para cima, classificando mais de 1800 pacotes por hora. A empresa AI² Robotics informou que seus robôs são usados em empresas de painéis semicondutores, automotiva e biofarmacêutica, mas os executivos ainda consideram a implementação em larga escala um futuro distante.

O líder da Huayan Robotics observou que as soluções que funcionam bem em simulações frequentemente perdem precisão em oficinas reais devido a mudanças na iluminação, variações de peças, vibração, pressão do óleo e restrições de tempo de ciclo.

Dados oficiais de Guangdong mostram que, em 2025, a província produziu 336.300 robôs industriais, representando 43,5% do volume nacional, e o Delta do Rio Pérola é capaz de criar protótipos em 48 horas e fornecer pequenos lotes em sete dias.

Pesquisadores da Tsinghua, Infinigence AI e AgiBot treinaram 96 robôs com experiência coletiva
Leia mais
pandaily.com

Pesquisadores da Tsinghua, Infinigence AI e AgiBot treinaram 96 robôs com experiência coletiva

Pesquisadores da Universidade Tsinghua, Infinigence AI e AgiBot apresentaram uma abordagem de aprendizado chamada Aprendizagem de Experiência Coletiva (Collective Experience Learning, ou CEL). Este método permite que os robôs aprendam com os sucessos de outros robôs, em vez de depender predominantemente de demonstrações humanas.

De acordo com um comunicado publicado pela QbitAI em 30 de outubro, a equipe testou este método em um cluster de 96 robôs reais. O artigo científico correspondente está disponível no arXiv sob o número 2610.25736.

O problema original que os pesquisadores estão resolvendo está relacionado aos recursos de trabalho. Os robôs melhoram acumulando experiência prática, mas hoje isso é frequentemente alcançado através da repetição múltipla de movimentos por humanos ou intervenção do operador para corrigir erros. Embora centenas de robôs possam ser implantados, operadores qualificados não podem ser escalados na mesma velocidade.

Ao usar o CEL, a experiência bem-sucedida obtida por um robô é preservada e compartilhada, permitindo que um robô enfrentado a uma tarefa aprenda como seus colegas resolveram situações semelhantes.

Testes de Tarefas e Resultados

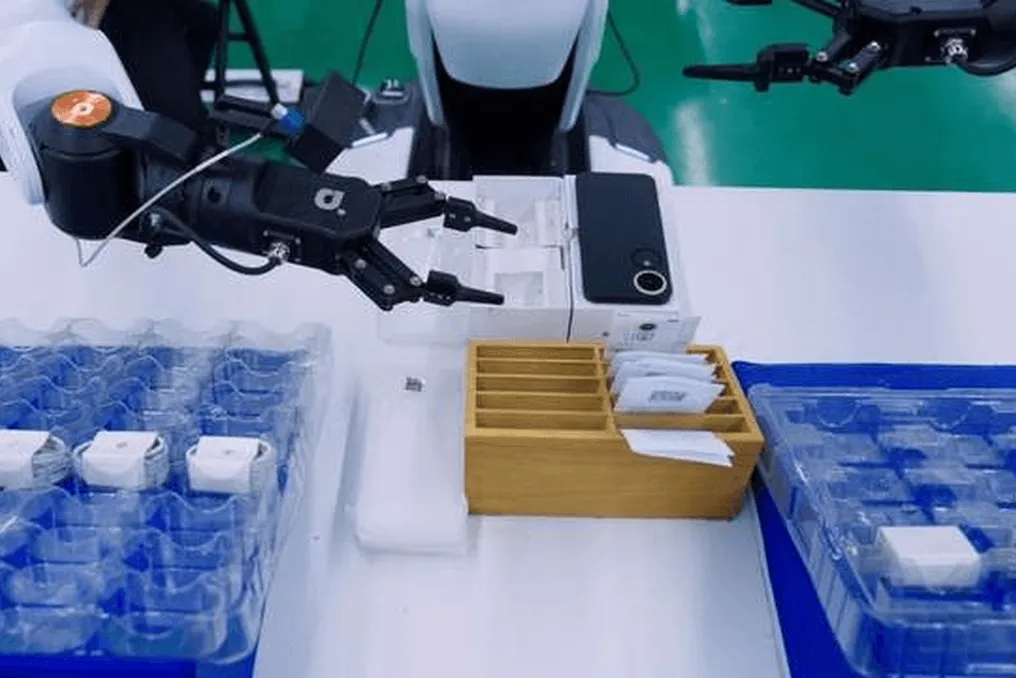
A equipe testou cinco tarefas diferentes, abrangendo tanto trabalhos domésticos quanto industriais: separar cores, dobrar roupas, carregar telefones, montar um banquinho e embalar telefones. Dois robôs que não participaram do treinamento realizaram 600 testes, cometendo 15 falhas, o que resultou em uma taxa geral de sucesso de 97,5%. A taxa de sucesso em todas as cinco tarefas excedeu a média de seis operadores humanos.

Em particular, no empacotamento de telefones, que é uma tarefa industrial multifásica, a taxa de sucesso aumentou de 79,2% para 98,3% após a aplicação do aprendizado coletivo, com apenas dois falhas registradas em 120 tentativas consecutivas.

Também foi observada uma tendência de escalabilidade: mantendo o mesmo volume de tempo real de treinamento, o aumento no número de robôs participantes de 16 para 96 elevou o sucesso de 86,7% para 98,3%.

Componentes Técnicos do Sistema

O funcionamento deste sistema é garantido por dois elementos chave. O primeiro é um sistema de aprendizado assíncrono tolerante a falhas chamado FATS. Este sistema é construído sobre a plataforma de aprendizado por reforço em larga escala RLinf. Os robôs carregam sua experiência imediatamente após a conclusão da tarefa, sem esperar pelos outros, e o cluster continua funcionando mesmo se os dispositivos forem desligados.

Durante o teste com 96 robôs, o cluster coletou 9.834 episódios. Vinte e dois robôs tiveram um total de 30 falhas, mas a perda de tempo dos robôs foi de apenas 1,3% do tempo total de operação.

O segundo componente é um algoritmo chamado ajuste fino de recuperação de experiência guiado por falhas (failure-guided experience retrieval fine-tuning, ou FERT). Uma manipulação pode durar minutos e incluir milhares de passos de ação, mas o feedback muitas vezes se resume apenas ao sucesso ou fracasso final. O FERT utiliza ambos esses aspectos: quando um robô encontra dificuldades, ele recupera experiências bem-sucedidas de situações semelhantes e foca o aprendizado especificamente nesses exemplos.

O comunicado foi fornecido pela Infinigence AI. Os resultados são apresentados pelo grupo de pesquisa e ainda não passaram por verificação independente.

Modelo Amap da Alibaba apresenta sistema humanoide que aprende tarefas de corpo inteiro com base em movimentos humanos
Leia mais
technode.com

Modelo Amap da Alibaba apresenta sistema humanoide que aprende tarefas de corpo inteiro com base em movimentos humanos

A Alibaba, em colaboração com o Alibaba Token Hub, apresentou o modelo λ0. Este modelo fundamental foi desenvolvido para treinar robôs humanoides em movimentos e manipulações coordenadas, utilizando demonstrações feitas por humanos.

O sistema é treinado com gravações em primeira pessoa, sincronizadas com os movimentos do corpo e dos braços. Isso permite que os robôs executem tarefas mais complexas, combinando caminhada, correção de postura e operações com as duas mãos.

Os pesquisadores criaram o conjunto de dados HumanVerse, que inclui 500 horas de gravações de pessoas realizando diversas atividades em condições reais. Essa abordagem reduz a necessidade de coletar demonstrações através de teleoperação de robôs.

Durante os testes, a equipe demonstrou que o λ0 alcançou 62,5% de sucesso na execução de tarefas relacionadas à locomoção e manipulação no mundo real. O projeto também forneceu aos pesquisadores código de configuração de hardware para coleta de dados e amostras de dados.

Popular