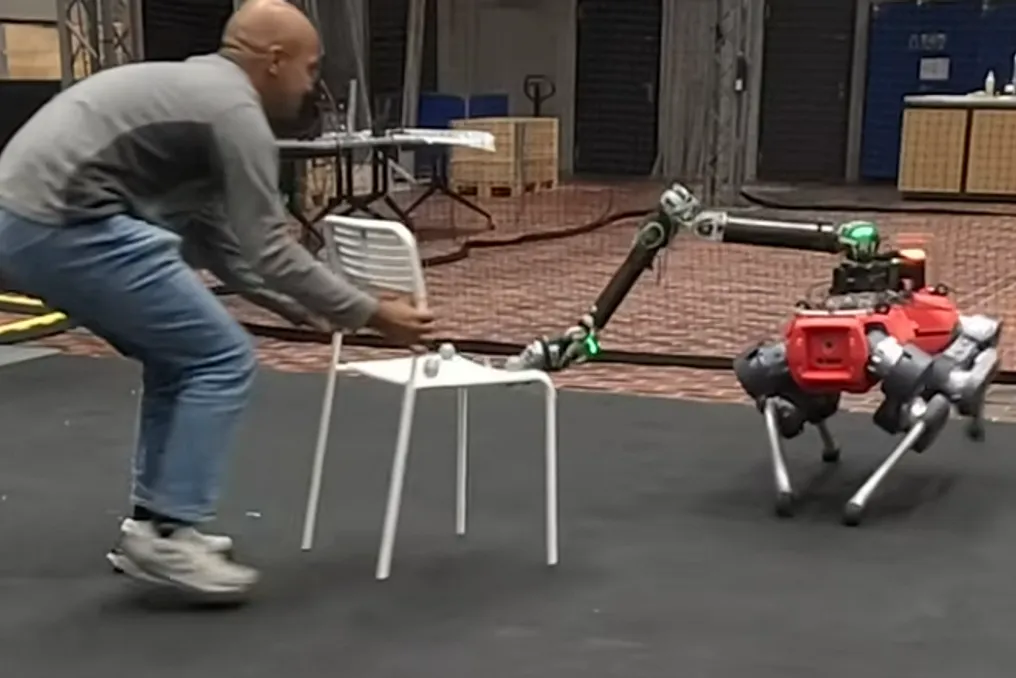
Engenheiros da Itália e da Suíça obtiveram sucesso no treinamento de um robô quadrúpede equipado com um manipulador nas costas para aprender a mover objetos de mobiliário de configuração complexa pela superfície do chão, sem levantá-los.
Durante os testes de simulação, o cão robô demonstrou alta eficiência, movendo com sucesso cadeiras de diferentes formas para um ponto especificado em 94% dos casos. Ao passar para experimentos reais, o robô conseguiu realizar essa tarefa em 40 de 58 tentativas, movendo cadeiras e uma mesa de três pernas.
Os resultados deste estudo foram apresentados em um pré-print, que está disponível na plataforma arXiv.org.