OpenAtom Forms uchun gumanoid robotlar ochiq jamoasi ishchi qoʻmitasi yaratildi
Batafsil
Pandaily
pandaily.com

OpenAtom Forms uchun gumanoid robotlar ochiq jamoasi ishchi qoʻmitasi yaratildi

Science and Technology Daily xabariga koʻra, OpenAtom gumanoid robotlarining ochiq jamoasi uchun ishchi qoʻmitasi 20 noyabr 2026 yilda Chenchzhouda boʻlib oʻtgan OpenAtom ishlab chiquvchilar konferensiyasida tashkil etildi.

Hisobotga koʻra, qoʻmita tarkibiga robotlar ishlab chiquvchilari, texnologik kompaniyalar, innovatsion markaz va ilmiy-tadqiqot instituti vakillarini ifodalovchi toʻqqiz tashkilot kirishdi.

Asoslarga AgiBot, Leju, EBKernel, PrimeBot va Xitoy Fanlar Akademiyasi dasturiy taʼminoti instituti kiritilgan. Garchi xitoy hisobotida toʻqqiz aʼzo roʻyxati keltirilgan boʻlsa-da, yuqorida sanab oʻtilganlar faqat ishtirokchilarning misollari boʻlib, barcha asoschilarning toʻliq roʻyxati emas.

Qoʻmita maqsadlari va vazifalari

Qoʻmita asosiy vazifasi umumiy texnik asoslar ustida ish olib borishdir. Bu sohalar robotlar uchun operatsion tizimlar, vositachilik dasturi (middleware), mujassamlangan intellekt modellari, algoritmlar va maʼlumotlarni oʻz ichiga oladi. Uning funksiyalari aniq bir gumanoid robotni yoki yangi samaradorlik koʻrsatkichi bilan tayyor dasturiy platformani ishga tushirishdan koʻra, jamoa koordinatsiyasi va qurilishi bilan bogʻliq.

Hisobot sanoatdagi keng tarqalgan muammolarni tasvirlaydi: bir xil imkoniyatlarni qayta yaratishga majbur boʻlgan jamoalar, yaxshi integratsiya qilinmaydigan interfeyslar hamda turli tashkilotlar orasida tarqalgan texnik resurslar. Taklif etilayotgan jamoa umumiy talablarni yigʻish va qayta ishlatiladigan komponentlarning uzoq muddatli texnik xizmatini taʼminlashga qaratilgan boʻlib, bu ishtirokchilarga ularning ustiga oʻz ilovalarini ishlab chiqish imkonini beradi.

Bu reja markazida birgalikda moslashtirish va sinov oʻtkazish turadi. Ochiq kod va umumiy vositalar texnik ishni apparat va dasturiy platformalar oʻrtasida koʻchirishni soddalashtirishi mumkin, va amaliy loyihalar standartlarni shakllantirish uchun asos boʻladi. Ushbu maqsadlar eʼlon qilingan, ammo ular har bir aʼzo tomonidan mavjud boʻlgan robotlar allaqachon boshqalarining barchasi bilan mos kelishini isbotlamaydi.

Ishchi qoʻmita boshqaruv tizimini ishlab chiqish, hissa qoʻshishni tashkil etish va umumiy vazifalarni muvofiqlashtirish uchun OpenAtom Fondi platformasidan foydalanadi. Science and Technology Daily shuni taʼkidlaydiki, shaffof muhokama qoidalari va hamkorlik mexanizmlari teng ishtirokni taʼminlash va tashkilotlarga uzoq muddatli hissa qoʻshishga ishonch berish maqsadida yaratilgan.

Qoʻmita tashkil etilishi eʼlon qilinganda, konsolidatsiyalangan manifest-nashr, har bir ishtirokchining texnologiyalarini qamrab oluvchi yagona litsenziya yoki mustaqil oʻlchangan integratsiya xarajatlarining kamayishi taqdim etilmadi. Tashkilotning ochiq kodli qoʻmita aʼzosi boʻlishi barcha maxfiy modellarini, maʼlumotlar toʻplamlari yoki apparat tuzilmalarini avtomatik ravishda erkin foydalanishga ochib qoʻymaydi.

Ushbu voqea ahamiyati umumiy robototexnika infratuzilmasi uchun institutsional tuzilmani yaratishda namoyon boʻladi. Buning qayta ishlatiladigan komponentlar yaratishga olib kelishi keyingi loyihalar, litsenziyalar, texnik xizmat koʻrish amaliyotlari va platformalararo tekshiruvlarga bogʻliq boʻladi, qoʻmita yaratilishi yakunlangan texnik mahsulot sifatida qaralishi bilan emas.
Oʻxshash hikoyalar

Noitom Robotics NVIDIA ning EgoHand modelini oʻqitish uchun ishlatilgan HiPHI-Hand maʼlumotlar toʻplamini chiqardi
Batafsil
pandaily.com

Noitom Robotics NVIDIA ning EgoHand modelini oʻqitish uchun ishlatilgan HiPHI-Hand maʼlumotlar toʻplamini chiqardi

Fizik sunʼiy intellekt uchun maʼlumotlar bilan shugʻullanuvchi Noitom Robotics kompaniyasi Hugging Face platformasida HiPHI-Hand maʼlumotlar toʻplamini taqdim etdi. Ushbu maʼlumotlar toʻplami qoʻl harakatlari yozuvi boʻlib, kompaniya taʼkidlashicha, u NVIDIA ning EgoHand modelini oʻqitish uchun ishlatilgan.

Chiqarish haqidagi eʼlon Texas shtati Ostinida boʻlib oʻtgan CoRL 2026 robototexnika konferensiyasida qilingan, ammo Hugging Faceʼdagi rasmiy chiqarilishi 9-noyabr sanasiga toʻgʻri keladi.

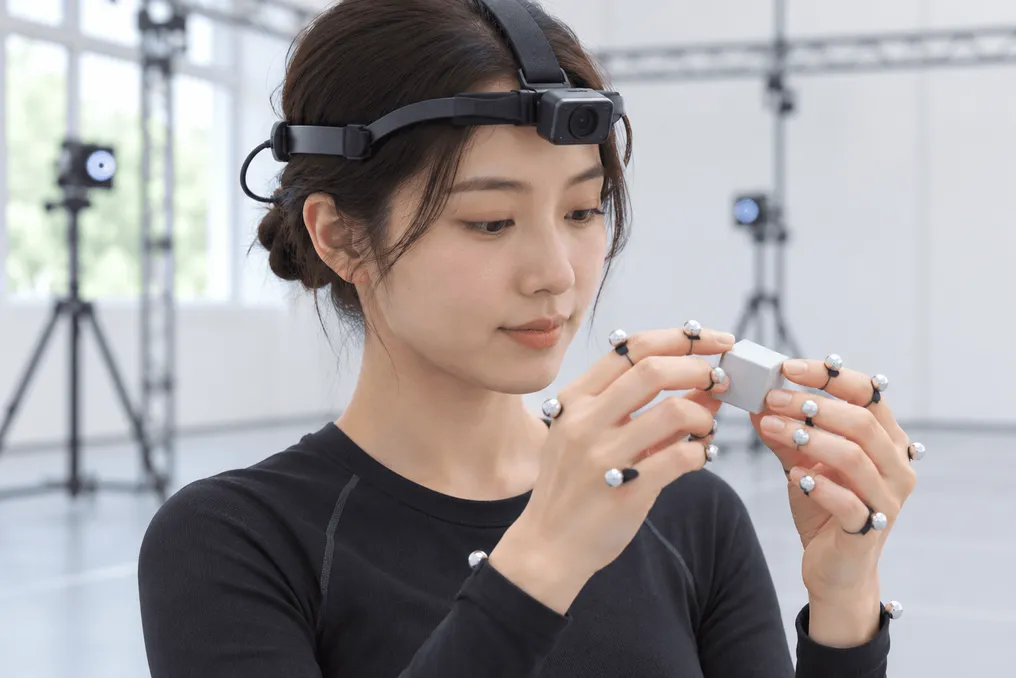
Noitom taqdim etilgan maʼlumotlar aynan NVIDIA ga topshirilgan yozuv ekanligini aniqlashtirdi. U SOL gogurtasi yordamida suratga olingan 11 soatlik birinchi shaxs videolari, kameraning gogurtaning inertsial sensori nisbatan ekstrinsikasi hisobga olingan holda, shuningdek, optik harakatni ushlash orqali olingan qoʻl boʻgʻimlari uch oʻlchovli koordinatalarini oʻz ichiga oladi. Submillimetr aniqlikni taʼminlash uchun, hatto qoʻllar kameralardan yashiringan paytda ham, barmoqlarga mikromarkerlar joylashtirilgan.

Hugging Face sahifasida jami 794 ta stereovideo klipi, 1360x1360 piksel aniqlikda va sekundiga 30 kadr tezlikda suratga olingan beshta kichik toʻplam mavjud. Bu maʼlumotlar har bir qoʻl uchun 21 ta MediaPipe va 25 ta Vicon skelet sxemalaridagi annotatsiyalar bilan birga keltirilgan va fayllarning umumiy hajmi 69,5 GB ni tashkil qiladi.

NVIDIA Isaac Capture asosida ishlab chiqilgan EgoHand modeli birinchi shaxs nuqtai nazaridan bitta videodan qoʻlning uch oʻlchovli holatini va shaklini tiklashga qodir. NVIDIA bu modelni bepul tijoratdan foydalanishga ruxsat beradigan OpenMDW litsenziyasi ostida tarqatdi. Noitomning NVIDIA koʻrsatkichlari maʼlumotlariga koʻra, model sintezlangan maʼlumotlar, haqiqiy video yozuvlar va koʻp kamerali harakatni ushlashdan olingan 14 million tasvir asosida oʻqitilgan, jamoatga ochiq egotsentrik benchmarklarda ilgʻor nol-otishma aniqligini namoyish etgan va kadrga taxminan 9 millisekundda ishlaydi.

NVIDIA Noitom yozuvlarini real dunyo manbalaridan biri sifatida oʻzining SOMA-Hand ifodasiga aylantirdi, shuning uchun HiPHI-Hand EgoHand uchun toʻliq oʻquv toʻplami emas. Muhim jihati shundaki, maʼlumotlar toʻplamini litsenziyalash modeli litsenziyalashidan farq qiladi. HiPHI-Hand ModalityNet Open Research License v1.0 litsenziyasidan foydalanadi, bu nokommer ts tadqiqotlar, taʼlim va baholash uchun bepuldir; tijoratdan foydalanish uchun Noitomdan alohida litsenziya talab qilinadi va foydalanuvchilar Hugging Face sahifasi orqali kirishni soʻrashlari kerak. Ushbu toʻplam avgust oyida Hugging Faceʼga chiqarilgan Noitomning obʼektlar va butun tana bilan oʻzaro aloqasi haqidagi boshqa maʼlumotlar toʻplami boʻlgan HiPHI ortidir.

CoRL konferensiyasidagi Noitom standida tashrif buyuruvchilar SOL gogurtasini taqib koʻrib, ularning qoʻllari EgoHand yordamida real vaqt rejimida 3D da qanday tiklanayotganini kuzatishlari mumkin edi. Kompaniya EgoHandni egovizyon uchun oʻzining maʼlumotlar konveyerlaridan biriga integratsiya qildi, u yerda u qoʻllarni annotatsiya qilish bosqichida ishlatiladi.

Maqolada tilga olingan aniqlik va tezlik NVIDIA tomonidan Noitomga berilgan maʼlumotlardir va bu koʻrsatkichlarga HiPHI-Handning hissasi bilan ajratib koʻrsatadigan mustaqil benchmark mavjud emas.

Ant Groupning Robbyant kompaniyasi robot qoʻllar uchun taktil idrok etish uchun LingBot-Touch modelini ochdi
Batafsil
pandaily.com

Ant Groupning Robbyant kompaniyasi robot qoʻllar uchun taktil idrok etish uchun LingBot-Touch modelini ochdi

Ant Group tarkibiy qismi boʻlgan Robbyant kompaniyasi LingBot-Touch modelini ochiq foydalanish uchun chiqarib berdi. Ushbu taktil fundamental model robot qoʻllarga tegish hissini birlashtirish uchun moʻljallangan.

10-noyabrda eʼlon qilingan model taxminan 5000 soatlik haqiqiy taktil tajriba maʼlumotlari asosida oldindan oʻqitilgan. U sensorika uchta tamoyilini qamrab oladi: magnit, vizual-taktil va piezorezistiv. Model kodi Apache-2.0 litsenziyasi ostida mavjud, Tiny va Small nazorat nuqtalari esa Hugging Face va ModelScope platformalarida joylashgan.

LingBot-Touch hal qiladigan asosiy muammo turli taktil sensorlar tomonidan hosil qilinadigan xom signallarning mos kelmasligidir; bitta sensor turi bilan olingan tegish tajribasi boshqa biriga kamdan-kam hollarda qoʻllaniladi. LingBot-Touch bu muammoni har bir sensor turi uchun oʻzining kirish tokenizatorini taqdim etish orqali hal qiladi, u maʼlumotlarni umumiy Transformerga yuboradi. Model aloqa nuqtalarini barmoq uchining yagona koordinata fazosiga aks ettiradi va turli harakat modellaridan foydalanishi mumkin boʻlgan birlashtirilgan taktil tokenlarni chiqaradi.

Repositoriyda joylashgan maqsadli yondashuv JEPA uslubida tasvirlangan boʻlib, u tegishning fazoviy-vaqtinchalik kontekstidan latent ifodalarni bashorat qiladi. Oʻquv uchun maʼlumotlar inson tomonidan kiyiladigan taktil qoʻlqopchalar va masofadan boshqariladigan chabuk qoʻllardan olingan.

Modelni robototexnik vazifalarda sinovdan oʻtkazish

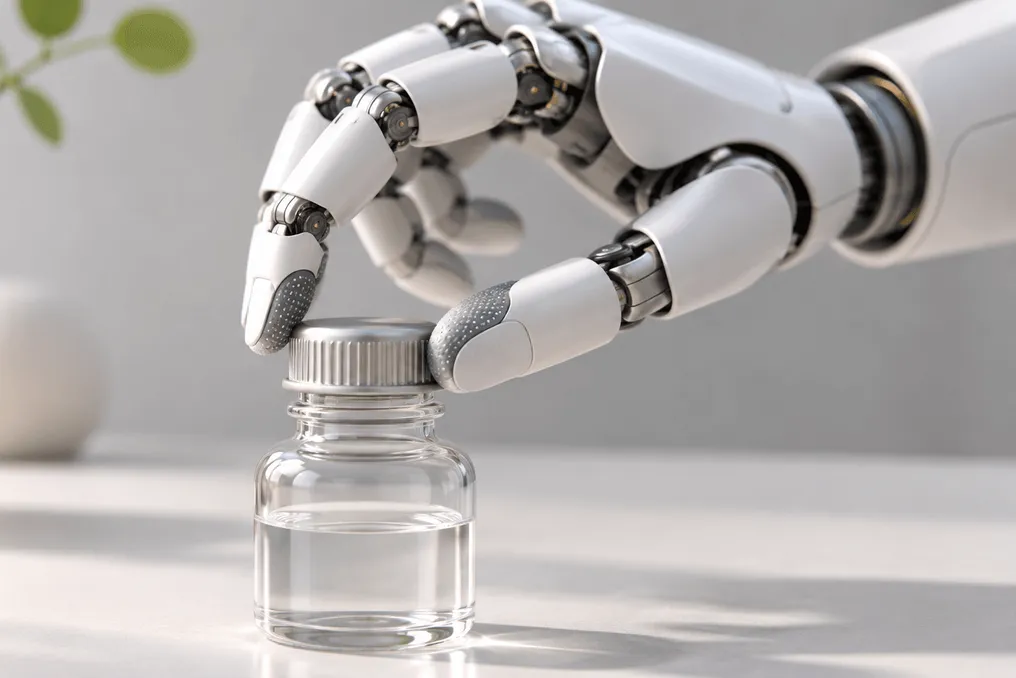
Robbyant modelni Sharpa Wave va XHand deb nomlangan ikkita chabuk qoʻlda 26 ta haqiqiy robotlar bajaradigan vazifalar doirasida sinovdan oʻtkazdi. Bu vazifalar sahifalarni aylantirish, shishalarning qopqogʻini burish va mahjong plitalarini aniqlashni oʻz ichiga olgan. LingBot-Touch ifodasini toʻrtta harakat modeli — LingBot-VLA, $\pi$0.5, Diffusion Policy va T-Rex ga qoʻshgan holda, oʻrtacha vazifani muvaffaqiyatli bajarish darajasi taktil qayta aloqadan foydalanmaydigan versiyalarga nisbatan taxminan 14–26 foizga oshdi.

T-Rex Sharpa Wave ustida qopqoqlarni burishga urinayotgan holatlardan birida, taktil hodisadan foydalanmasdan muvaffaqiyat 56,25%, faqat sensor signallaridan foydalanganda 62,5% va LingBot-Touch integratsiyasidan soʻng 90% ni tashkil etdi.

Barcha 26 ta sinov Tiny versiyasi bilan oʻtkazildi, u taxminan 5 million parametrga ega va ulangan siyosatlarning hajmini faqat 0,13%–0,16% ga oshiradi. Jamoa eslatadiki, kattaroq Small versiyasi 5000 soatgacha oʻquv maʼlumotlari hajmi oshishi bilan yanada yaxshilanib boradi.

Turli apparat platformalari oʻrtasida bilimlar oʻtkazilishini tekshirish uchun jamoa XHanddagi kodlovchini muzlatdi, uning magnit-sensorli moduli oldingi oʻquv maʼlumotlarida mavjud emas edi, va faqat XHand namunalari asosida harakat modelini oʻrgatdi. Bu holatda magnit aloqa haqidagi bilimlar faqat inson qoʻlqopchalari maʼlumotlaridan olingan.

Robbyant ushbu modelni taktil sensorlar va harakat modellari oʻrtasidagi neytral qatlam sifatida, oʻzining LingBot-VLA komponenti sifatida emas, joylashtiradi. Bu uskuna ishlab chiqaruvchilarga narxga qarab sensorlarni tanlash imkonini beradi, shu bilan birga tizim jamoalari oʻz siyosatlarini saqlab qolishi mumkin.

Barcha taqdim etilgan natijalar Robbyantga tegishli va kompaniya bu maʼlumotlarning mustaqil qayta tiklanishi haqida xabar bermagan. GitHubga joylashtirilgan versiya inferensiya relizi boʻlib, unda muzlatilgan kodlovchi va taktil xususiyatlarni ajratib olish uchun vositalar mavjud.

X-Humanoid Tiangong humanoid robotlarining butun tanasini boshqarish uchun Hi-WBC modelini taqdim etdi
Batafsil
pandaily.com

X-Humanoid Tiangong humanoid robotlarining butun tanasini boshqarish uchun Hi-WBC modelini taqdim etdi

Pekin shahridagi humanoid robotlar innovatsiya markazi boʻlgan X-Humanoid kompaniyasi oʻzining jasadli intellekt platformasi orqali humanoid robotlar uchun umumiy butun tana boshqaruv modeli boʻlgan Hi-WBC modelini ishlab chiqardi. Kompaniya 2-noyabr kuni ushbu model haqida eʼlon qildi va batafsil maʼlumotlarni 7-noyabrdagi xitoy press-relizida taqdim etdi. Hi-WBC qisqartmasi Whole-Body Control for Humanoid Intelligence deb tarjima qilinadi.

Hi-WBC modeli inson harakatlaridan olingan harakatlarni aniq nusxalash kerak boʻlgan ssenariy sifatida emas, balki yoʻl koʻrsatuvchi sifatida koʻrib chiqadi. X-Humanoid taʼkidlashicha, Hi-WBC bu yoʻl koʻrsatuvchilarni robot dinamikasi va atrof-muhit cheklovlari bilan birlashtiradi. Bu robotga harakat niyatini saqlab qolish imkonini beradi, shu bilan birga yuk, tashqi kuchlar va u duch keladigan hududga qarab posturani, boʻgʻin harakatini va tiyakni tuzatib turadi.

Kompaniya uchta imkoniyat sohasini tavsifladi. Eski koʻnikmalarni yoʻqotmasdan yangi koʻnikmalarni doimiy qoʻshish uchun Hi-WBC ekspertlar aralashmasi va siyosatlarni destillatsiya qilishga asoslangan tuzilmadan foydalanadi: maxsus ekspert siyosatlari maʼlum harakatlar yoki manipulyatsiya vazifalarini oʻrganadi, soʻngra ularning qobiliyatlari umumiy siyosatga oʻtkaziladi.

Ogʻir yuklar bilan ishlash va jismoniy oʻzaro taʼsir uchun aloqa hisobga olinadigan oʻrganish yondashuvi qoʻllaniladi, bu boʻgʻin toklaridan va harakat holatlaridan tashqi kuchlarni baholaydi. Ushbu maʼlumotlar qisqa muddatli dinamikani optimallashtirish va kuchaytirilgan oʻrganish bilan birlashtiriladi.

Notoʻgʻri yuzada harakatlanishda sezgi boshqaruv usuli qoʻllaniladi, u hudud geometriyasini tahlil qilib, mos tiyak nuqtalarini aniqlaydi va qiyaliklar, pogʻonalar va toʻsiqlarda oyoq joylashuvini, oyoq harakatini va tana posturasini tuzatadi. Bayonotga koʻra, robot toʻsiqni qanday va qachon aylanib oʻtishni mustaqil hal qila oladi, shundan soʻng yurishni davom ettiradi.

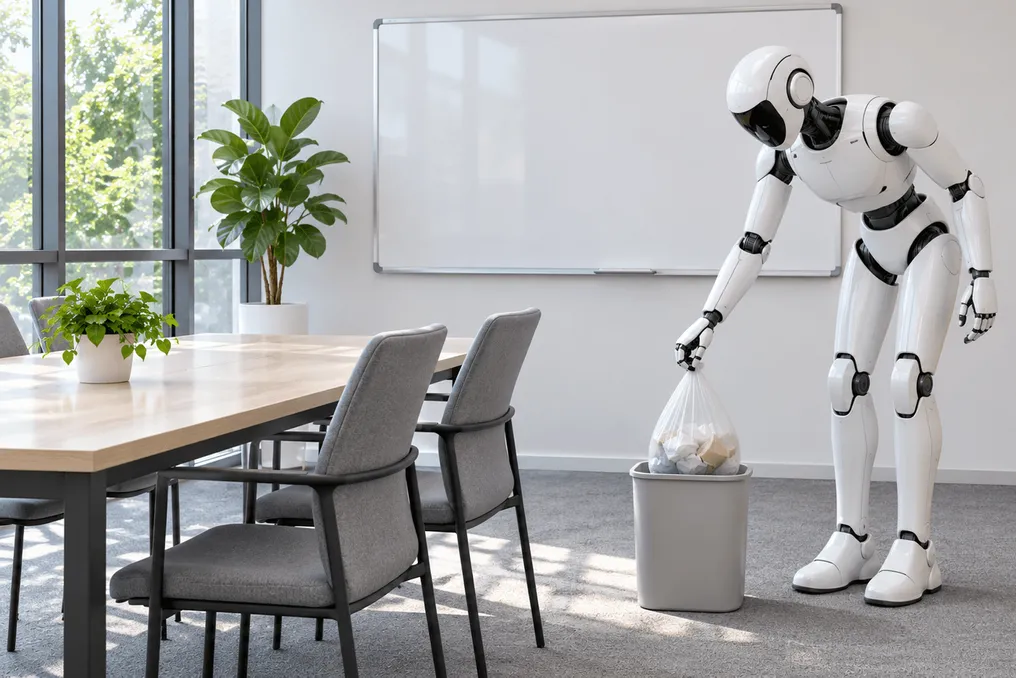
X-Humanoid ikkita videorolik namoyish etdi. Biri ushbu modelning Tiangong robotlarining sport tadbiridagi keng qamrovli besh hodisali tanlov natijalariga qoʻllanilishini koʻrsatadi, bunda kompaniya Tiangong robotlari oltin va kumush medallarini qoʻlga kiritganini va scenariylarda oltin olgan yagona ikki oyoqli humanoid robotlar boʻlganini taʼkidlagan. Ikkinchisi esa bir nechta robotlarning bitta uzluksiz kadrdagi yigʻilish xonasini tartibga solishini koʻrsatadi: ular masofaviy boshqaruv panelini va stol ustidagi tartibsizlikni koʻtarishadi, stullar vaqtinchalik joylashtirib, qaytarishadi, oq taxtani siljitishadi, chiqindi sumkasini koʻtarishadi va yerdan qogʻozni yigʻish uchun chuqurlashadi.

Bu videolar kompaniyaning namoyishlari boʻlib, tijorat qoʻllanilishining dalili emas va relizda vazifalarning muvaffaqiyat koʻrsatkichlari, foydali yuk chegaralari yoki mijozlarga mavjudligi haqida maʼlumot berilmagan. X-Humanoid taʼkidlashicha, Hi-WBC uning platformasidagi qaror qabul qilish va koʻp robotli rejalashtirish tizimi bilan integratsiya qilinadi va real robotlardan keladigan bajarish haqidagi fikr-mulohazalar orqali yaxshilanib boradi.

Mashhur