Robot Yer orbitasida inson nazorati boʻlmagan holda birinchi marta konstruksiyani mustaqil yigʻdi
Batafsil
Olhar Digital
olhardigital.com.br

Robot Yer orbitasida inson nazorati boʻlmagan holda birinchi marta konstruksiyani mustaqil yigʻdi

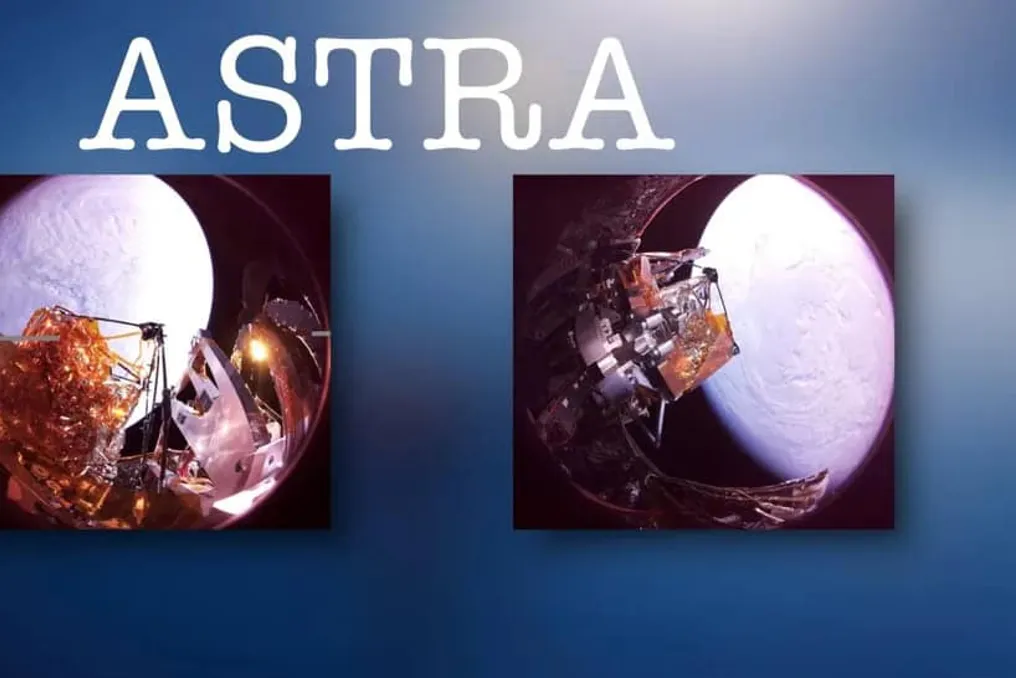
Robot tarixda birinchi marta Yer orbitasida konstruksiyani avtonom ravishda yigʻa oldi. AQSH Mudofaa sohasidagi ilgʻor tadqiqot loyihalari agentligi (DARPA) tomonidan moliyalashtirilgan va Kaliforniya texnologiya instituti (Caltech) tadqiqotchilari tomonidan amalga oshirilgan bu eksperiment, robotlar tomonidan kosmosda minimal inson aralashuvi bilan qurilish ishlari bajarilishi mumkinligini namoyish etdi.

Autonomous In-Space Tensioned Reflector Assembly (ASTRA) nomli loyiha, 1,4 metrlik kenglikdagi aks etuvchi antennani yigʻish uchun robototexnika jihozlaridan foydalangan. Konstruksiya Kapton filmi, kompozit trubchalar va alyuminiy ulanishlardan tayyorlangan.

Caltechning aerokosmik va fuqarolik muhandisligi professori va jamoa rahbari Serjio Pellegrino bu kosmosda tuzilmani avtonom ravishda yigʻishning birinchi holasi ekanligini taʼkidladi. Ushbu namoyish kelajakdagi kosmik missiyalar uchun muhim qadam hisoblanadi, bunda robotlar katta uskunalarni yigʻishi yoki sunʼiy yoʻldoshlarni bevosita orbitada taʼmirlashi mumkin.

ASTRA eksperimenti DARPA ning Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design (NOM4D) deb nomlangan kengroq tashabbusiga kiradi. Ushbu dasturning maqsadi — orbitada koʻp kattalikdagi konstruksiyalarni qurish imkonini beradigan texnologiyalarni ishlab chiqish boʻlib, ularning oʻlchamlari yuzlab metr yoki hatto kilometrlar boʻlishi mumkin.

Hozirda kosmosga joʻnatilayotgan uskunalar raket obyekti ichiga joylashishi kerak, bu yukni ishga tushirish paytida himoya qiladi. Orbitada yigʻish bu cheklovdan qochish imkonini berishi mumkin, bu esa tayyor holatdagi transport qilish uchun juda katta uskunalar yaratishga imkon beradi.

Taxminiy qoʻllanilishlari orasida aloqa antennalari, katta quyosh panellari va yanada ilgʻor kosmik teleskoplar mavjud. Pellegrino fikricha, bu texnologiya astronomiya va astrofizika loyihalariga, shuningdek, aloqa tizimlariga va kosmosda quyosh energiyasini ishlab chiqarish uchun kelajakdagi tuzilmalarga ham foyda keltirishi mumkin.

Garchi bu namoyish hali gigant qurilishni amalga oshira olmasa ham, u konsepsiyani muhim sinovdan oʻtkazadi: mashinalar allaqachon Yer tashqarisida strukturali yigʻish vazifalarini avtonom ravishda bajarishga qodir.
Oʻxshash hikoyalar

Ant Groupning Robbyant kompaniyasi robot qoʻllar uchun taktil idrok etish uchun LingBot-Touch modelini ochdi
Batafsil
pandaily.com

Ant Groupning Robbyant kompaniyasi robot qoʻllar uchun taktil idrok etish uchun LingBot-Touch modelini ochdi

Ant Group tarkibiy qismi boʻlgan Robbyant kompaniyasi LingBot-Touch modelini ochiq foydalanish uchun chiqarib berdi. Ushbu taktil fundamental model robot qoʻllarga tegish hissini birlashtirish uchun moʻljallangan.

10-noyabrda eʼlon qilingan model taxminan 5000 soatlik haqiqiy taktil tajriba maʼlumotlari asosida oldindan oʻqitilgan. U sensorika uchta tamoyilini qamrab oladi: magnit, vizual-taktil va piezorezistiv. Model kodi Apache-2.0 litsenziyasi ostida mavjud, Tiny va Small nazorat nuqtalari esa Hugging Face va ModelScope platformalarida joylashgan.

LingBot-Touch hal qiladigan asosiy muammo turli taktil sensorlar tomonidan hosil qilinadigan xom signallarning mos kelmasligidir; bitta sensor turi bilan olingan tegish tajribasi boshqa biriga kamdan-kam hollarda qoʻllaniladi. LingBot-Touch bu muammoni har bir sensor turi uchun oʻzining kirish tokenizatorini taqdim etish orqali hal qiladi, u maʼlumotlarni umumiy Transformerga yuboradi. Model aloqa nuqtalarini barmoq uchining yagona koordinata fazosiga aks ettiradi va turli harakat modellaridan foydalanishi mumkin boʻlgan birlashtirilgan taktil tokenlarni chiqaradi.

Repositoriyda joylashgan maqsadli yondashuv JEPA uslubida tasvirlangan boʻlib, u tegishning fazoviy-vaqtinchalik kontekstidan latent ifodalarni bashorat qiladi. Oʻquv uchun maʼlumotlar inson tomonidan kiyiladigan taktil qoʻlqopchalar va masofadan boshqariladigan chabuk qoʻllardan olingan.

Modelni robototexnik vazifalarda sinovdan oʻtkazish

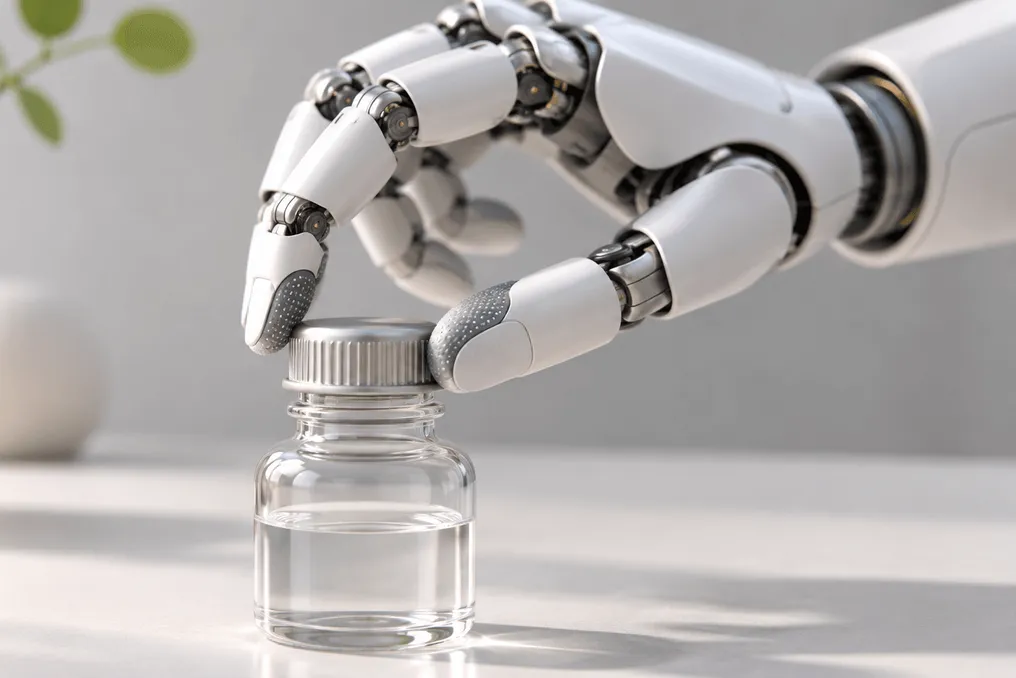
Robbyant modelni Sharpa Wave va XHand deb nomlangan ikkita chabuk qoʻlda 26 ta haqiqiy robotlar bajaradigan vazifalar doirasida sinovdan oʻtkazdi. Bu vazifalar sahifalarni aylantirish, shishalarning qopqogʻini burish va mahjong plitalarini aniqlashni oʻz ichiga olgan. LingBot-Touch ifodasini toʻrtta harakat modeli — LingBot-VLA, $\pi$0.5, Diffusion Policy va T-Rex ga qoʻshgan holda, oʻrtacha vazifani muvaffaqiyatli bajarish darajasi taktil qayta aloqadan foydalanmaydigan versiyalarga nisbatan taxminan 14–26 foizga oshdi.

T-Rex Sharpa Wave ustida qopqoqlarni burishga urinayotgan holatlardan birida, taktil hodisadan foydalanmasdan muvaffaqiyat 56,25%, faqat sensor signallaridan foydalanganda 62,5% va LingBot-Touch integratsiyasidan soʻng 90% ni tashkil etdi.

Barcha 26 ta sinov Tiny versiyasi bilan oʻtkazildi, u taxminan 5 million parametrga ega va ulangan siyosatlarning hajmini faqat 0,13%–0,16% ga oshiradi. Jamoa eslatadiki, kattaroq Small versiyasi 5000 soatgacha oʻquv maʼlumotlari hajmi oshishi bilan yanada yaxshilanib boradi.

Turli apparat platformalari oʻrtasida bilimlar oʻtkazilishini tekshirish uchun jamoa XHanddagi kodlovchini muzlatdi, uning magnit-sensorli moduli oldingi oʻquv maʼlumotlarida mavjud emas edi, va faqat XHand namunalari asosida harakat modelini oʻrgatdi. Bu holatda magnit aloqa haqidagi bilimlar faqat inson qoʻlqopchalari maʼlumotlaridan olingan.

Robbyant ushbu modelni taktil sensorlar va harakat modellari oʻrtasidagi neytral qatlam sifatida, oʻzining LingBot-VLA komponenti sifatida emas, joylashtiradi. Bu uskuna ishlab chiqaruvchilarga narxga qarab sensorlarni tanlash imkonini beradi, shu bilan birga tizim jamoalari oʻz siyosatlarini saqlab qolishi mumkin.

Barcha taqdim etilgan natijalar Robbyantga tegishli va kompaniya bu maʼlumotlarning mustaqil qayta tiklanishi haqida xabar bermagan. GitHubga joylashtirilgan versiya inferensiya relizi boʻlib, unda muzlatilgan kodlovchi va taktil xususiyatlarni ajratib olish uchun vositalar mavjud.

Xinhua yangiliklarni ovozlash uchun insonga oʻxshash robotlarni taqdim etdi
Batafsil
uzdaily.uz

Xinhua yangiliklarni ovozlash uchun insonga oʻxshash robotlarni taqdim etdi

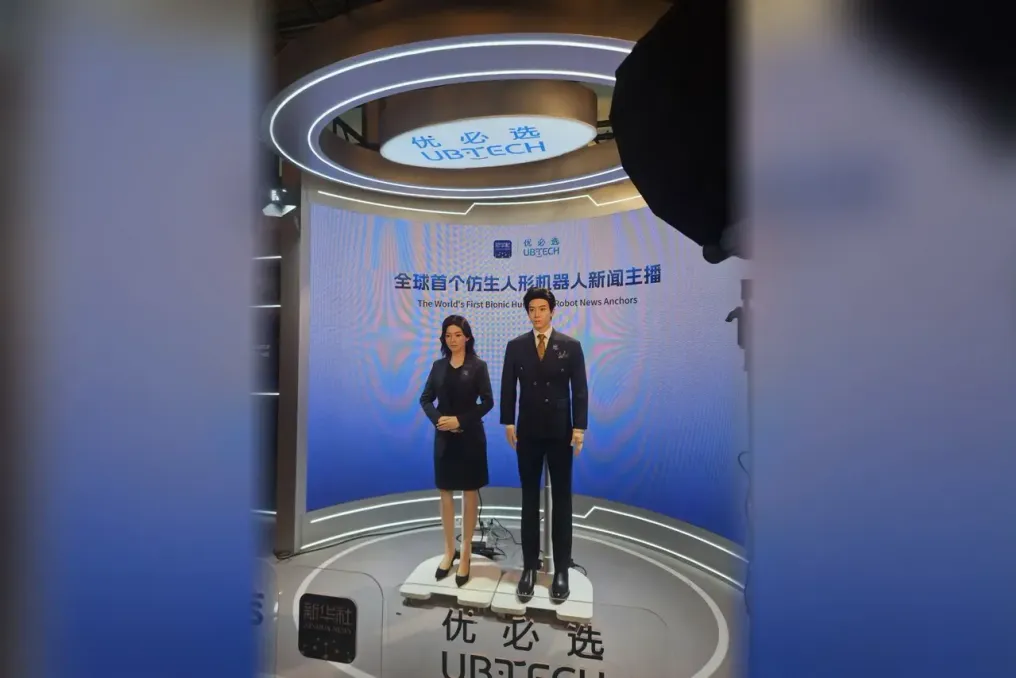
Xitoy axborot agentligi Xinhua UBTECH bilan birgalikda 5-noyabr kuni ikkita insonga oʻxshash yangiliklar roʻyxatdagi robotni taqdim etdi. Taqdimot Pekinda boʻlib oʻtgan Sunʼiy intellekt va Xitoyni modernizatsiya qilish forumida amalga oshirildi. Xinhua bu robotlarni oʻz turiga oid dunyodagi birinchi bionik robotlar deb nomladi.

Sinʼyu va Sinʼyan nomli robotlar tabiiy oʻlchamdagi boʻlib, yangiliklar dasturlarida foydalanish uchun moʻljallangan. Forum davomida ulardan biri sahna ustida kirishdagi yangiliklar chiqishini taqdim etib, oʻz imkoniyatlarini namoyish etdi.

Robotlar tashqi koʻrinishining asosiy dizayneri mashhur xitoy rejissori Zhang Yimou boʻldi. Dizayn televizion boshlovchilardan kutiladigan koʻrinish va xatti-harakatni, shuningdek, insonga tabiiy oʻxshashlikka erishish istagini hisobga oldi.

Xinhua bayonotiga koʻra, robotlar agentlikning Xinhua Yudian sunʼiy intellekt agenti bilan integratsiya qilingan. Ushbu agent agentlikning yangiliklar va jamoat ishlari boʻyicha sinovdan oʻtgan maʼlumotlar bazasidan foydalanadi. Kompaniya bunday tizim robotlarga nufuzli manbalardan dolzarb maʼlumotlarni olishga va oʻz hisobotlari mazmuniga nazoratni saqlashga imkon berishini taʼkidlaydi.

UBTECH kompaniyasi bionik terini, apparat platformasini, operatsion tizimni va sunʼiy intellekt modelini ishlab chiqish, shuningdek, robotlarni ishlab chiqarish uchun javobgardir. UBTECH prezidenti Zhou Jian texnologik tizim maʼlumotlarni qayta ishlash, mimika va harakatni boshqarishni birlashtirganini taʼkidladi. U qoʻshimcha qilib, sinovdan oʻtgan materiallardan foydalanish generativ sunʼiy intellekt bilan bogʻliq xatoliklarning xavfini kamaytirishini bildirdi.

Xinhua robotlar jurnalistlar yoki muharrirlarni almashtirmaydi, deb taʼkidladi. Agentlikning yangi media markazi direktori Qian Tun ularni redaktsiya ishining yangi elementi sifatida tavsifladi. Robotlar maʼlumotlarni taqdim etish, kontentni turli tillarda uzatish va auditoriya bilan oʻzaro aloqada boʻlish bilan shugʻullanadi. Yangiliklarni tayyorlash va redaktsiya nazorati agentlik xodimlarining vazifasi boʻlib qoladi.

Robotlarning potentsial qoʻllanilish sohalari tadqiqot markazlari, shahar tashrif buyuruvchi markazlari, xorijiy madaniy tadbirlar va chuqur kosmosdagi tadqiqotlarni yoritishni oʻz ichiga oladi.

Forumda Pekinda Xinhuaning sunʼiy intellekt sohasidagi bazasini tashkil etish toʻgʻrisidagi kelishuvni imzolash marosimi ham boʻlib oʻtdi. Bundan tashqari, mobil yangiliklar suratga olish texnologiyalari va vizual materiallarning ishonchliligini taʼminlash standartlarini oʻrganishga qaratilgan tadqiqot loyihasi ishga tushirildi.

Forum Xinhua tomonidan Pekin shahar hokimiyati bilan hamkorlikda tashkillashtirilgan Yettinchi Jahon media sammiti doirasida oʻtkazilmoqda. Tadbir 9-noyabrgacha davom etadi va 112 ta mamlakat va mintaqadan 330 ta media tashkiloti, tahlil markazlari, davlat muassasalari va xalqaro tashkilotlarning taxminan 500 nafar vakillarini yigʻib oladi.

RoboParty oʻzining gumanoid roboti RP1 ning manzil kodini, shu jumladan mexanik konstruksiya va boshqaruv dasturiy taʼminotini ochdi
Batafsil
pandaily.com

RoboParty oʻzining gumanoid roboti RP1 ning manzil kodini, shu jumladan mexanik konstruksiya va boshqaruv dasturiy taʼminotini ochdi

RoboParty kompaniyasi toʻliq ochiq, toʻliq funksional platforma sifatida joylashtirilayotgan gumanoid robot RP1 ni chiqarib berdi. Faqat ishlab chiqish toʻplamini (SDK) yoki bir nechta ilova dasturlash interfeyslarini (API) taqdim etish oʻrniga, kompaniya ishlab chiqishning butun zanjiridagi materiallarni eʼlon qiladi: mexanik va elektr dizayn, oʻzining boʻlaklar modullari, proshivka, robot modellari, joylashtirish va oʻqitish vositalaridan tortib. Ushbu loyiha tavsifi 25-oktabrda texnik hujjatlar shaklida taqdim etildi.

RP1 roboti 135 sm balandlikdagi. Ochiq versiya 24 faol erkinlik darajasiga ega, shu bois Professional versiya qoʻshimcha ravishda boshda ikkita va har bir qoʻlda yetti erkinlik darajasini taklif qiladi, bu esa manipulyatsiya uchun murakkabroq tadqiqotlarga mos keladi. Bosh va qoʻl uchlari modullari turli maqsadlarda, masalan, taʼlim, ilmiy tadqiqotlar, maʼlumotlarni yigʻish, ekskursiyalar yoki koʻngilochar maqsadlarda ishlatish uchun almashtirilishi mumkin. RoboParty robotning uzluksiz yurish, inson harakatlarini kuzatish, zarbalardan keyin tiklanish va tushgandan soʻng koʻtarilish qobiliyatini namoyish etdi.

Apparat qismi RoboParty ning integratsiyalashgan aylana boʻlak moduli boʻlgan ROMOMO asosida qurilgan. Eʼlon qilingan xususiyatlarga koʻra, nominal poyezd poyezd momenti 48V quvvatlash va CAN-FD aloqasidan foydalanganda 25 dan 160 nyuton-metr gacha oʻzgaradi. Bu modullar ichki rotor dvigatellarini planetar tormozlar bilan birlashtiradi, bu esa tezkor javob, qattiqlik, ortiqcha yuklarga chidamlilik va narxni kamaytirish uchun rotorning past inersiyasini qurbon qilish imkonini beradi. RP1 oʻq boʻylab joylashmagan chaynoyak boʻshligʻidan va parallel oyoqqa ega, bunda ikkita dvigatel tangens va krentni birgalikda boshqaradi, va boʻsh kabel tarmoqiga ega bogʻlovchi boʻlaklar boʻlaklarni ajratishni soddalashtiradi.

GitHub platformasida RP1 sharh repozitoriyasi mexanik manba fayllariga, elektronika, sinov va yigʻish tartib-qoidalariga, ROMOMO boʻshligʻi proshivkasi va host vositalariga, shuningdek, C++, Python va ROS 2 SDK bilan RP Hand ning mahoratli qoʻliga, toʻliq mashina sinoviga va kontroller ilovasiga havolalar joylashtirilgan. Repozitoriyada mexanik CAD modellar, sxemalar, chop etiladigan platalar maketlari, Gerber fayllari, materiallar spetsifikatsiyasi va apparat uchun yigʻish hujjatlari roʻyxatda keltirilgan, shu bilan birga URDF, MJCF va tarmoqli modellar simulyatsiya uchun mavjud. Asl maqolada har bir nashrning aniq hajmini alohida repozitoriyalarda tekshirish kerakligi qayd etilgan.

Dasturiy taʼminot nuqtai nazaridan, ichki stek dvigatellarni, inersiya sensorlarini va batareya boshqaruv tizimini birlashtirilgan qurilma interfeysi orqali ulashadi, 500 Gts chastotada boshqaruv va 50 Gts chastotada siyosatlarni yangilashni taʼminlaydi. Harakatlarni qayta belgilash uchun ochiq turdagi hhtools vositasi inson harakatlarini robotga aks ettiradi, boʻshligʻlar cheklovlariga va yer bilan aloqaga rioya qiladi. RoboParty ning asosiy ishlab chiqish platformasi PartyOS doirasida harakatning asosiy qatlami qismlari, shu jumladan hhtools, MimicLite va UFO — buzilishlar va tushgandan keyin tiklanish loyihasi ochilgan. Agentning niyatlarini ifodalash va koʻnikmalarni orkestrash uchun yuqori darajalar hali tadqiqot bosqichida qolmoqda.

RoboParty RP1 ning beta-dasturiga ariza topshirishni ochdi, u ishlab chiquvchilar va ushbu platforma boʻyicha muammolarni xabar berish va fikr-mulohazalar berishga tayyor boʻlgan haqiqiy loyihalarga ega jamoalar uchun moʻljallangan.

Mashhur