Tsinghua, Infinigence AI va AgiBot tadqiqotchilari 96 ta robotni jamoaviy tajriba bilan oʻrgatishdi
Batafsil
Pandaily
pandaily.com

Tsinghua, Infinigence AI va AgiBot tadqiqotchilari 96 ta robotni jamoaviy tajriba bilan oʻrgatishdi

Tsinghua universiteti, Infinigence AI va AgiBot tadqiqotchilari Jamoaviy Tajriba Oʻrganishi (Collective Experience Learning, yoki CEL) deb nomlangan oʻquv yondashuvini taqdim etdilar. Bu usul robotlarga inson tomonidan koʻrsatiladigan namoyishlarga asosan tayanmasdan, boshqa robotlarning muvaffaqiyatlaridan oʻrganish imkonini beradi.

QbitAI tomonidan 30-oktabrda eʼlon qilingan xabarga koʻra, jamoa bu metodikani 96 ta haqiqiy robotlardan iborat klasterda sinovdan oʻtkazdi. Tegishli ilmiy maqola arXiv da 2610.25736 raqami ostida mavjud.

Tadqiqotchilar hal qilayotgan asl muammo mehnat resurslari bilan bogʻliq. Robotlar amaliy tajriba toʻplash orqali takomillashtiriladi, ammo bugungi kunda bu koʻpincha inson tomonidan harakatlarni bir necha marta takrorlash yoki operatorning xatolarni tuzatish uchun aralashuvi orqali amalga oshiriladi. Garchi robotlar yuzlab miqdorda joylashtirilishi mumkin boʻlsa-da, malakali operatorlarni shu tezlikda kengaytirish mumkin emas.

CEL dan foydalanganda, bitta robot tomonidan olingan muvaffaqiyatli tajriba saqlanib qoladi va baham koʻriladi, bu esa vazifa bilan duch kelgan robotga hamkasblari shunga oʻxshash vaziyatlarni qanday hal qilishganini oʻrganish imkonini beradi.

Vazifalarni sinovdan oʻtkazish va natijalar

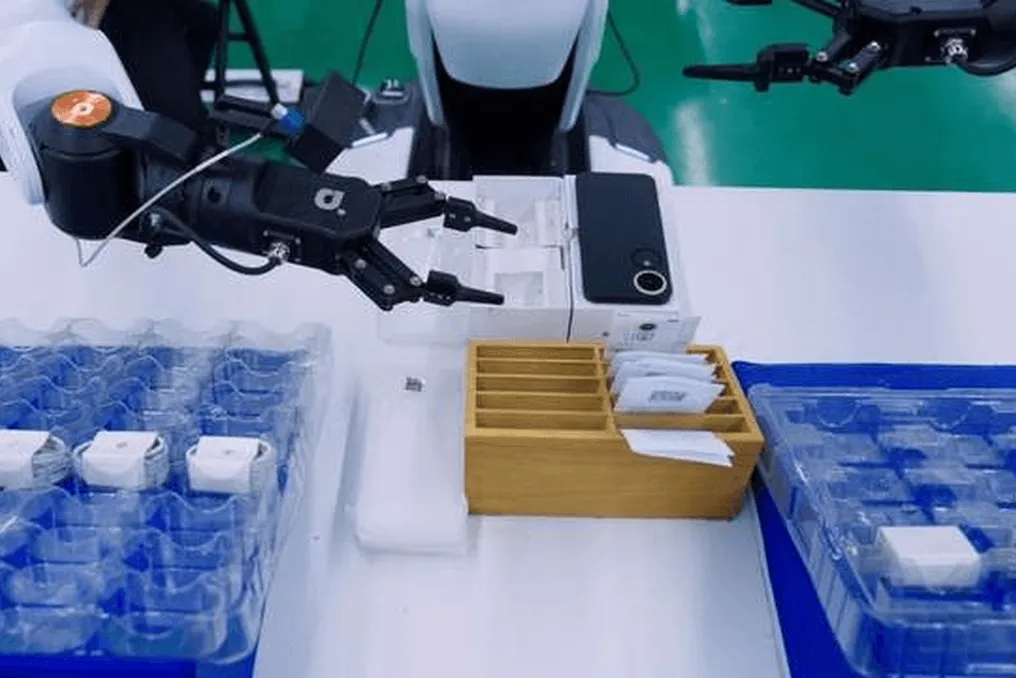
Jamoa uy va zavod ishlari kabi beshta turli vazifani sinovdan oʻtkazdi: ranglarni joylashtirish, kiyim yigʻish, telefonni zaryadlash, stul yigʻish va telefonni qadoqlash. Mashgʻulotda ishtirok etmagan ikkita robot 600 ta sinovni bajardi, 15 ta muvaffaqiyatsizlikka uchradi, bu esa umumiy 97,5 foiz muvaffaqiyat darajasini taʼminladi. Barcha beshta vazifa boʻyicha muvaffaqiyat darajasi oltita inson operatorining oʻrtacha koʻrsatkichidan yuqori boʻldi.

Xususan, koʻp bosqichli sanoat vazifasi boʻlgan telefonni qadoqlashda, jamoaviy oʻqitish qoʻllanilgandan soʻng muvaffaqiyat darajasi 79,2 foizdan 98,3 foizga koʻtarildi, shu paytda 120 ta ketma-ket urinishda faqat ikki xato qayd etildi.

Shuningdek, kengaytirish tendensiyasi kuzatildi: oʻrganishning shu real vaqt hajmini saqlagan holda, ishtirok etuvchi robotlar sonini 16 dan 96 ga oshirish muvaffaqiyatni 86,7 foizdan 98,3 foizga koʻtardi.

Tizimning texnik komponentlari

Bu tizimning ishlashini ikkita asosiy element taʼminlaydi. Birinchisi — FATS deb nomlangan xato-chidamli asinxron oʻquv tizimi. Ushbu tizim RLinf keng miqyosli kuchaytirish orqali oʻrganishning ochiq platformasi ustiga qurilgan. Robotlar vazifa yakunlangandan soʻng, boshqalarni kutmasdan oʻz tajribasini yuklaydi va qurilmalar oʻchib qolsa ham klaster ishlayveradi.

96 ta robot bilan oʻtkazilgan sinov davomida klaster 9 834 ta epizodni yigʻdi. Yigirma ikki robot jami 30 ta xato qilgan boʻlsa-da, robotlarning vaqt yoʻqotilishi umumiy ish vaqtining atigi 1,3 foizni tashkil etdi.

Ikkinchi komponent — xato orqali boshqariladigan tajribani ajratib olishni mayda sozlash (failure-guided experience retrieval fine-tuning, yoki FERT) deb nomlangan algoritmdir. Bitta manipulyatsiya daqiqalar davomida davom etishi va minglab harakatlarni oʻz ichiga olishi mumkin, ammo qayta aloqa koʻpincha faqat yakuniy muvaffaqiyat yoki muvaffaqiyatsizlikka qisqartiriladi. FERT bu ikki jihatdan foydalanadi: robot qiyinchiliklarga duch kelganda, u oʻxshash vaziyatlardagi muvaffaqiyatli tajribani ajratib oladi va oʻqitishni aynan shu misollarga qaratadi.

Xabar Infinigence AI tomonidan taqdim etilgan. Natijalar tadqiqot guruhi tomonidan taqdim etilgan va hali mustaqil tekshirilmagan.
Oʻxshash hikoyalar

Fudanning RoboSkill freymvorki robotlarga matn va kod shaklida olingan bilimlarini qayta ishlatiladigan koʻnikmalar sifatida saqlash imkonini beradi
Batafsil
pandaily.com

Fudanning RoboSkill freymvorki robotlarga matn va kod shaklida olingan bilimlarini qayta ishlatiladigan koʻnikmalar sifatida saqlash imkonini beradi

Fudan universiteti Ishonchli jasadli intellekt instituti jamoasi umumiy robotlarga olingan bilimlarini saqlash imkonini beruvchi RoboSkill freymvorkini taqdim etdi. Har bir vazifa uchun yangi namuna maʼlumotlarini yigʻish oʻrniga, agent avvalo vazifani oʻrganib chiqadi, soʻngra samarali usulni yozma koʻrsatmalar va bajarilgan koddan iborat koʻnikma shaklida saqlaydi.

«Explore, Execute, Evolve: Embodied Agents uchun Koʻnikma Qabul qilish va Qayta Ishlatish Sikli» nomli tadqiqot arXivda nashr etildi va tegishli kod GitHubda mavjud.

Bu ish robototexnika paradigmasidagi oʻzgarishga asoslangan. Koʻrish, til va harakatlarni birlashtiruvchi modellar anʼanaviy ravishda har bir joylashuv nuqtasi uchun yangi maʼlumotlarni talab qiladi, va robotlardan maʼlumot yigʻish mashinalarni masofadan boshqarish, sahnalarni tiklash va namunalarni takrorlash zarurati tufayli qimmatbaho hisoblanadi.

Jamoa zamonaviy multimodal agentlar kuzatish, fikrlash va bevosita ish jarayonida boshqaruv kodini yozish qobiliyatiga ega ekanligini aniqladi. LIBERO-10 simulyatsion sinov muhitida toʻrt soatlik byudjet va koʻp marta urinishlar bilan eng yaxshi agentlar yuz foiz muvaffaqiyatga erishdi. Haqiqiy robotda ishlaganda, eng kuchli agent oddiy vazifalarning 91,7 foizini va murakkab vazifalarning 80 foizini muvaffaqiyatli bajardi.

Asosiy muammo tezlik boʻlib qolmoqda. Agentlar kuzatish, fikrlash, harakat va tekshirish bosqichlarini siklik ravishda bosib oʻtishlari sababli, qoʻlning qisqa harakatlari orasidagi fikrlash jarayoni daqiqalar davomida kechishi mumkin. Simulyatsion ishlar oʻrtacha davomiyligi 94,5 daqiqa, haqiqiy robotda vazifalarni muvaffaqiyatli bajarish esa 20 dan 27 daqiqagacha vaqt talab qildi.

RoboSkill bu muammoni ikki yoʻl bilan hal qiladi. Birinchidan, u taktil sezgirlikni qoʻshadi. Bosim, kuch va moment koʻrsatkichlari agentga ushlash kontaktini maʼlum qiladi, tasvirlarni doimiy tekshirish zaruriyatini yoʻq qiladi. Taktil maʼlumotlar qoʻshilgandan soʻng, bitta agentning simulyatsiya oʻrtacha vaqti 25,35 daqiqadan 15,93 daqiqagacha kamaydi, va haqiqiy robotdagi probuvka dan chiqarish vazifasi 33,63 daqiqadan 20 daqiqagacha qisqartiriladi.

Ikkinchidan, freymvork koʻnikmalarni toʻplaydi. Vazifa yakunlangandan soʻng, agent sodir boʻlgan voqeani tahlil qiladi va samarali usulni hujjatlashtiradi, soʻngra uni keyingi natijalarga asoslanib yangilashda davom etadi. Masalan, kontakt orqali stol balandligini aniqlash usuli yangi sahna uchun ham ishlatilishi mumkin, hatto balandlik yana oʻlchanishi kerak boʻlsa ham. Koʻnikmalarni qayta ishlatish bitta agentning simulyatsiya oʻrtacha vaqtini 94,5 daqiqadan 35,9 daqiqagacha kamaytirishga yordam berdi.

Eng katta ahamiyatga ega boʻlgan narsa – kodni matn bilan birga saqlash edi. Faqat matnga asoslangan koʻnikmalardan matn va kodni oʻz ichiga olgan koʻnikmalarga oʻtish test qilingan toʻrtta agent uchun oʻrtacha vaqtni kamaytirdi. Ulardan birida vaqt 67,1 daqiqadan 39,9 daqiqagacha, birinchi urinishdagi muvaffaqiyat esa 15 foizdan 67,5 foizgacha oshdi. Umuman olganda, jamoa LIBERO-10 da birinchi turdagi muvaffaqiyatning 12,5 dan 25 gacha oshgani, simulyatsiya vaqtini 7,6 dan 72,4 foizgacha tejashi va haqiqiy robotdagi muvaffaqiyatni 8,3 punktga oshirgani haqida xabar beradi. Tadqiqotchilar koʻnikmalar turli vazifalar va turli agent modellari oʻrtasida ham uzatilishi mumkinligini taʼkidlaydilar.

Robotlashtirish: robotlar yangi vazifalarni oʻzlashtirib, murakkab funksiyalarni bajaryapti
Batafsil
uza.uz

Robotlashtirish: robotlar yangi vazifalarni oʻzlashtirib, murakkab funksiyalarni bajaryapti

Zamonaviy texnologiyalar yangi imkoniyatlarni namoyish etmoqda, chunki robotlar musiqa ijro etish va raqsga tushish qobiliyatiga ega, shu bilan birga toʻrt oyoqli robotlar murakkab toʻsiqlarni bosib oʻtishi mumkin.

Xitoyning Sinjiyer-Uyghur avtonom hududida faoliyatini boshlagan birinchi 9S robototexnika markazi sunʼiy intellekt va robotlarni nafaqat namoyish etishga, balki ularni taʼlim, ilmiy tadqiqotlar va ishlab chiqarish ehtiyojlariga moslashtirishga yoʻnaltirilganligi bilan diqqatni tortmoqda.

OpenAI insonoid robotlarni ishlab chiqadi; birinchi namoyish 2027 yilda kutilmoqda
Batafsil
www.aajtak.in

OpenAI insonoid robotlarni ishlab chiqadi; birinchi namoyish 2027 yilda kutilmoqda

ChatGPT ni yaratgan OpenAI kompaniyasi yanada keng qamrovli loyiha bilan shugʻullanmoqchi — odamlarga oʻxshash tashqi koʻrinishdagi robotlarni ishlab chiqish. Ayniqsa, bu robotlarning faqat harakatlanish qobiliyati emas, balki atrof-muhitni tushunish va vazifalarni bajarish qobiliyatiga alohida eʼtibor qaratilmoqda.

OpenAI bosh ijrochi direktori Sam Altman robotni namoyish etish haqida ishoralar berdi. Bu robotning imkoniyatlari va paydo boʻlish muddatlari haqida savol tugʻiladi.

Birinchi namoyish 2027 yilda mumkin

Hisobotga koʻra, Sam Altman OpenAI oʻzining gumanoid robotini 2027 yilda namoyish etishi mumkinligini maʼlum qildi. Shu bilan birga, kompaniya hali robotning chiqarilish sanasi, narxi yoki xususiyatlari haqida toʻliq maʼlumot bermagan va bu uning aynan 2027 yilda sotuvga chiqishi degani emas.

Mashinalar allaqachon mavjudligi insonoid robotlar yaratish zarurati haqida tabiiy savol tugʻiladi. Zamonaviy uylar, ofislar va fabrikalar inson anatomiyasiga mos ravishda loyihalashtirilgan. Inson tuzilishiga oʻxshash robot bunday muhitlarda osonroq ishlay oladi.

Biroq, shunchaki inson tanasini yaratish yetarli emas. Robot atrofdagi voqealarni tahlil qilish va keyingi harakatlar haqida qaror qabul qilish qobiliyatiga ega boʻlishi kerak.

Robotning miyasi eng muhimi boʻladi

OpenAI ning asosiy kuchli tomoni uning sunʼiy intellekt texnologiyalaridir. Kompaniya ushbu texnologiyadan foydalanib, robotga ong bagʻishlashni nazarda tutmoqda. Masalan, agar robotga narsani koʻtarish topshirilsa, u avval bu narsani tanib olishi, uni qanday koʻtarishni tushunishi, soʻngra ishni yakunlashi kerak. Shunday qilib, hal qiluvchi ahamiyatga ega boʻladigan narsa nafaqat oldindan belgilangan buyruqlarga amal qilish, balki joriy vaziyatni tushunish asosida qaror qabul qilish qobiliyati boʻladi.

Tesla bilan raqobatmi?

OpenAI gumanoid robotlar poygasida ishtirok etayotgan yagona kompaniya emas. Elon Musk boshchiligidagi Tesla ham oʻz Optimus roboti ustida ishlamoqda. Boshqa kompaniyalar ham bu texnologiyani rivojlantirmoqda.

Hozirda OpenAI robotiga toʻliq maʼlumot yoʻq. Kompaniya 2027 yilda nimani namoyish etishini va uning roboti real dunyoda qanchalik samarali ishlashini kuzatish kerak.

Mashhur