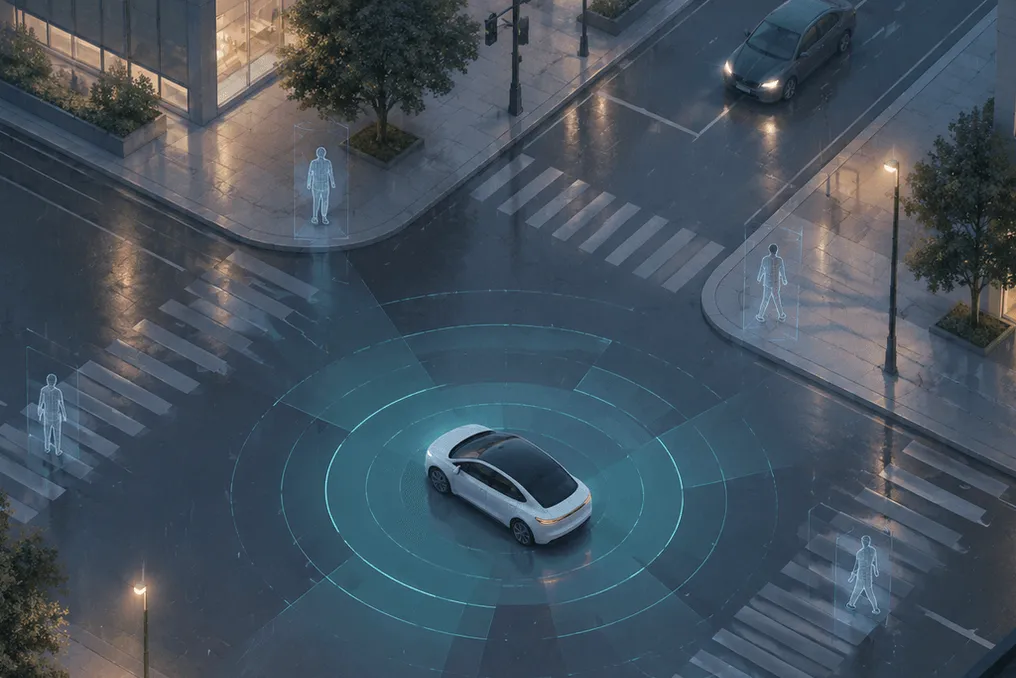
Hello Inc. kompaniyasining robotaksi boʻlimi talab ustidan haydash uchun generativ dunyo modeli boʻlgan HelloWorld ni taqdim etdi. Ushbu model talab boʻyicha haydovchi maʼlumotlarini yaratish va avtomobil boshqaruv siyosatlarini interaktiv sinovdan oʻtkazish uchun moʻljallangan.
Jamoa 12-oktabrda model haqida eʼlon qildi va tegishli ilmiy ishni arXivda, shuningdek, loyiha sahifasini nashr etdi. HelloWorld sahnalarni boshqarish, uzluksiz generatsiya, multisensor kuzatuv va samarali maʼlumot chiqarishni birlashtiradi.
Muhandislar transport vositalarini, piyodalarni va ularning yoʻnalishlarini bevosita tahrirlashi mumkin, undan soʻng model koʻp kameradan videolarni lidar maʼlumotlari bilan birga hosil qiladi. Bunday oʻzgarish misollari orasida yoʻl kesib oʻtuvchi piyodani qoʻshish, oldinda bor avtomobilning yoʻlini oʻzgartirish yoki ob-havo sharoitlarini almashtirish (masalan, yomgʻirdan qorga yoki kunduzdan kechqurunga oʻtish) kabi holatlar mavjud.
Model shuningdek, vaziyat tavsiflarini oddiy tilda ikkinchi usul sifatida qabul qiladi. Foydalanuvchi istalgan vaziyatni tasvirlaydi va maxsus ilovalar konveyeri bu tavsifni model ishlashi uchun zarur shartlarga aylantiradi. Qurilish maydonchalari, zich tirbandlik, yoʻlni kesib oʻtuvchi piyodalar, tuman va turli yoritishlar kabi elementlar generatsiya jarayonini yoʻnaltirish uchun ishlatilishi mumkin.
Ishlab chiqishning asosiy maqsadi — real dunyoda toʻplangan maʼlumotlardagi boʻshliqlarni toʻldirishdir. Kamdan-kam uchraydigan xavflar yoki ob-havo va harakatning gʻayritabiiy kombinatsiyalari kabi uzoq dumli vaziyatlarni faqat yoʻllardan maʼlumot yigʻish orqali yetarli miqdorda toʻplash qiyin. Bunday ssenariylarni talab boʻyicha yaratish imkoniyati ishlab chiquvchilarga maqsadli oʻquv maʼlumotlarini yaratish va kontrafaktik testlarni oʻtkazishga imkon beradi: boshqa bir elementni oʻzgartirgan holda bir xil lahzani qayta tiklash, haydovchi siyosatining reaksiyasini baholash uchun.
Taʼkidlangan ilmiy ishga koʻra, HelloWorld taxminan 2 milliard parametrga ega, 7 ta kamera uchun manzaralarni shartli lidar chiqarish bilan hosil qiladi va koʻp bosqichli sabab-oqibatli generatsiyadan foydalanadi. Ushbu arxitektura nafaqat alohida klipni yaratish, balki koʻp marta interaktiv modellashtirish uchun yetarli chiqarish tezligini taʼminlashga qaratilgan.
Dunyo modellari avtonom haydash va jismoniy sunʼiy intellekt sohasida keng tarqalgan vosita boʻlib, bunda jamoalar chekka hollarni yigʻish va belgilash xarajatlarini kamaytirish uchun ulardan foydalanadilar. HelloWorld bu kompaniya robotaksi jamoasi tomonidan bunday turdagi birinchi ommaviy tadqiqot nashridir. Biroq, kompaniya hali model qachon yoki qanday tarzda oʻz transport vositalarining sinov dasturlariga integratsiya qilinishi haqida maʼlumot bermagan.