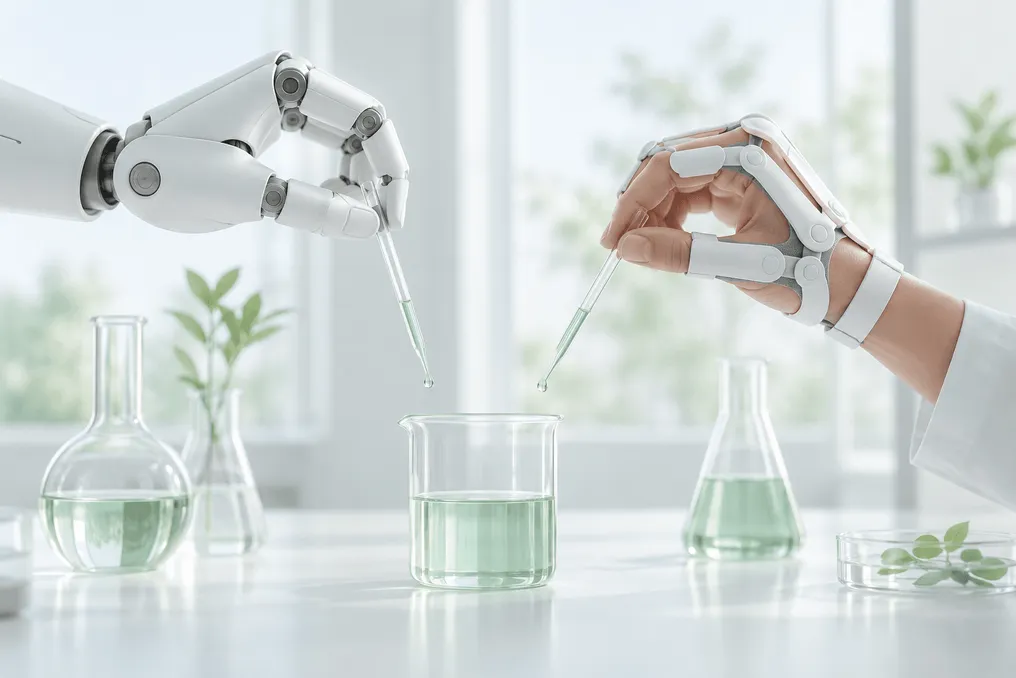
Shenzhendagi X Square Robot kompaniyasi oʻzining mahoratli robotining 24 ta ketma-ket harakatdan iborat toʻliq standartlashtirilgan kimyoviy tajribani bitta uzluksiz ishga tushirish orqali bajarish qobiliyatini namoyish etdi. Bu natija robotning ishtiroki boʻlmagan maʼlumotlar yigʻindisiga faqat oʻrgatilgan siyosat yordamida erishib olingan.
Namoyish sentabrda kompaniya tomonidan taqdim etilgan TwinDEX tizimiga asoslangan. Ushbu tizim maʼlumotlarni yigʻish uchun kiyiladigan ekzoskeletni vazifalarni bajarish uchun yuqori aniqlikdagi robotik ushlagich bilan birlashtiradi.
Tajriba davomida robot bir qator murakkab manipulyatsiyalarni bajardi: reaktiv modda qutisini ochdi, mayda qoshiqcha bilan changni oldi, rezina balonli pipetkani siqdi, suyuqlik va qattiq moddalarni koʻchirdi, shuningdek, quyish jarayonini yoʻnaltirish uchun yarim shaffof shisha tayoqchini stakan yonida ushlab turdi, doimiy ravishda asboblar va ikkala qoʻlning ishlashini muvofiqlashtirdi.
Kompaniya bu siyosat nol dan boshlab, robotlarsiz yigʻilgan bir necha yuz epizodlar asosida ishlab chiqilganini taʼkidlaydi, hech qanday aralashuv yoki har qanday bosqichda robotni masofadan boshqarishsiz.
Texnologiyalar hal qilayotgan qiyinchiliklar
Xitoy texnologik resursi Leiphone koʻzga tashlanmaydigan vazifalarga eʼtibor qaratdi: qopqoqni aylantirish bilakni aylantirish emas, balki barmoqlarning yon tomonga harakati talab etiladi; pipetkani siqish aloqa paytida kuchni sozlashni talab qiladi; shaffof tayoqchini kameralar bilan kuzatish qiyinchilik hisoblanadi.
Asosiy konsepsiya odamlar maʼlumotlarni yigʻish usuli bilan robotlar harakatlanish usuli oʻrtasidagi farqni bartaraf etishdir. Ikkala TwinDEX qurilmasi ham toʻqqiz darajadagi erkinlikka ega uch barmoqli oʻxshash konfiguratsiyaga, yetti faol boʻgʻin va bir xil boʻgʻin oʻqlariga, boʻlaklarning proporsiyalari, kontakt materiallari va bir xil joylashgan taktil sensorlarga ega va tashqi koʻrinishda deyarli ajratib boʻlmaydi.
Koʻp burchakli kameralardan olingan tasvirlar, bilak holatlari, barmoq boʻgʻinlarining holati va barmoq uchlariga tegish signallari vaqt bilan sinxronlashtirilgan, bu yozilgan barmoq holatlarini qayta sozlash zarurati boʻlmagan holda robot bilan bevosita solishtirish imkonini beradi. Leiphone xabar berishicha, ikki qoʻl bilan ishlash uchun model absolut koordinatalar emas, balki qoʻllarning nisbiy joylashuvini oʻrganadi, bu stol oʻzgarsa yoki operator oʻzgarsa ham muvofiqlik saqlanishini taʼminlaydi.
X Square maʼlum qiladiki, robotlarsiz maʼlumotlar asosida oʻrgatilgan siyosatlar koʻp vazifali benchmarkda, masofadan boshqariladigan maʼlumotlar asosida oʻrgatilganlar kabi har bir epizodda shu tezlikda yaxshilandi. Kompaniya TwinDEX maʼlumotlarini yigʻish samaradorligini 5,3 barobar yuqori deb baholaydi, bu qopqoqni burish va shpritsdan foydalanishni oʻz ichiga olgan beshta vazifa boʻyicha oʻlchangan. Maʼlumotlarni yigʻish bitta birlik bir operator, bir stol va bir ekzoskeletni oʻz ichiga olgani uchun maʼlumotlarni ofis va oshxonalarida parallel ravishda yigʻish mumkin.
Leiphone maʼlumotlar konveyeri kompaniyaning WALL-OSS ochiq modeli yordamida ishlaydi va pi0.5 kabi boshqa asosiy modellarga moslashtirilishi mumkin. Kompaniya shuningdek cheklovlarni sanab oʻtadi: vazifalar cheklangan bir stol va cheklangan obyektlar toʻplami bilan cheklangan, ekzoskeletda uzoq sessiyalarning ergonomikasi hali tadqiq etilmagan va murakkabroq vazifalar koʻproq barmoqlar yoki boʻgʻinlarni talab qilishi mumkin. Texnik maqola tayyorlanmoqda va X Square maʼlumotlarni yigʻishni ochiq muhitlar va uzun dumli vazifalarga kengaytirishni rejalashtirmoqda.